

Project AERIS-10 heeft een volledig open modulaire radarsysteem ontwikkeld dat kan dienen als platform voor experimenten met gefaseerde antenne-rasters, impulscompressie, Doppler signaalverwerking en doeltracking. Volledige schema's, bedrading van printplaten, onderdelenlijsten (BOM), Gerber-bestanden voor het vervaardigen van platen, modellen voor 3D-printen en beschrijvingen van hardwaremodulen in Verilog/VHDL worden verspreid onder de CERN-OHL-P-licentie (CERN Open Hardware Licence). De firmwarecode voor de STM32-microcontroller, hulpprogramma's in C en de grafische interface in Python worden geleverd onder de MIT-licentie.
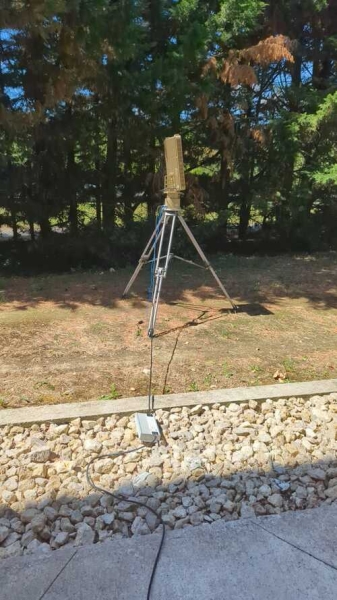
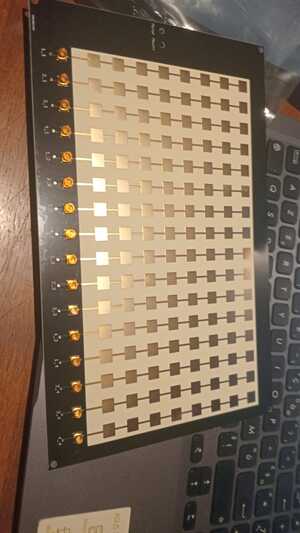
Er zijn twee varianten van het radarsysteem met gefaseerde antenne-rasters voorbereid — AERIS-10N (Nexus) en AERIS-10E (Extended). Beide varianten maken gebruik van een frequentie van 10,5 GHz en passen pulslijnfrequentiemodulatie (LFM) toe. De verschillen liggen vooral in het uitstralingsvermogen (1Wx16 en 10Wx16), alsook in het gebruik van een vlakke antenne-array van 8×16 en een array van spleetstralers in een dielectrisch gevulde golfgeleider van 32×16, die respectievelijk een bereik van 3 km en 20 km kunnen bieden.
Het systeem is modulair met aparte printplaten voor voedingsbeheer, frequentiegeneratie en RF-modules. Voor signaalverwerking, impulscompressie, het berekenen van de snelheid van een object met behulp van snelle Doppler Fourier-transformatie, het uitsluiten van stilstaande objecten (MTI) en het waarborgen van een constant niveau van valse alarmen (CFAR) wordt een FPGA XC7A100T ingezet. Het beheer van de werking en configuratie van randapparatuur gebeurt met behulp van de STM32F746xx-microcontroller.
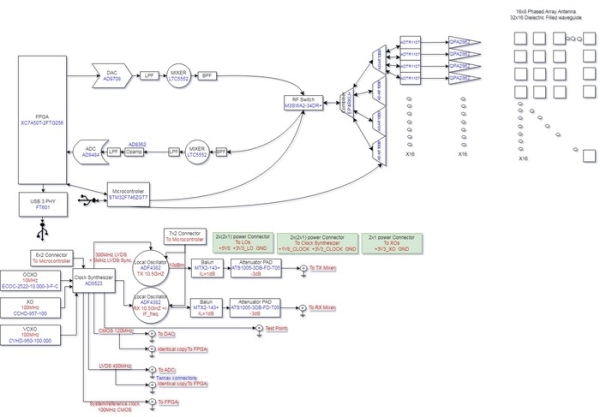
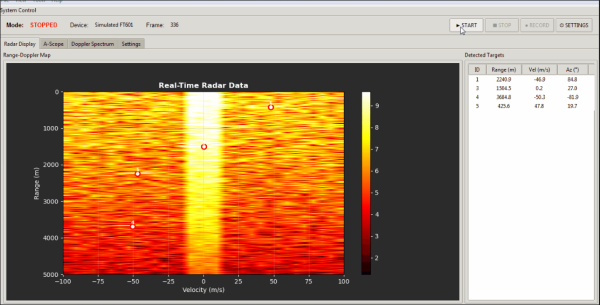
De positionering en oriëntatie in real-time worden verzorgd door GPS en inertiële sensoren (versnellingsmeter, gyroscoop). Elektronische controle van de scanstraal is gerealiseerd binnen ±45° in hoogte en azimut. De antenne kan 360° draaien, aangedreven door een stappenmotor. Het is mogelijk om tegelijkertijd de beweging van meerdere objecten te volgen. Voor radarbesturing, visuele tracking van bewegende objecten en hun vergelijking met een kaart is een grafische interface geïmplementeerd.
De radarassembling bestaat uit standaardcomponenten die breed beschikbaar zijn. De kosten voor chips en componenten voor het maken van een radar in de eenvoudigste configuratie worden geschat op ongeveer 5000 dollar. Ter vergelijking, de prijs van commerciële radars van dezelfde klasse begint bij 250.000 dollar.
Bron: opennet.ru
