

De uitgave van het OpenBot-project 0.5 is gepubliceerd, dat een platform ontwikkelt voor het creëren van bewegende wielenrobots, waarbij gebruik wordt gemaakt van een gewone smartphone op Android. Het platform is ontwikkeld in de onderzoekstak van Intel en breidt het idee uit om de rekencapaciteiten van smartphones en de ingebouwde GPS, gyroscoop, kompas en camera te gebruiken bij het maken van robots.
De software voor het besturen van de robot, het analyseren van de omgeving en autonome navigatie is gerealiseerd in de vorm van een applicatie voor het Android-platform. De code is geschreven in Java, Kotlin en C++ en wordt verspreid onder de MIT-licentie. Er wordt verwacht dat het platform nuttig kan zijn voor het onderwijs in robotica, de snelle ontwikkeling van eigen prototypes van bewegende robots en het uitvoeren van onderzoeken gerelateerd aan autopiloten en autonome navigatie.
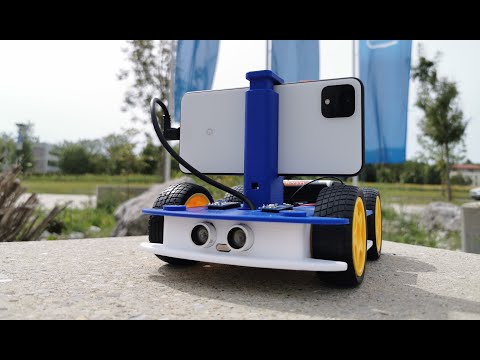
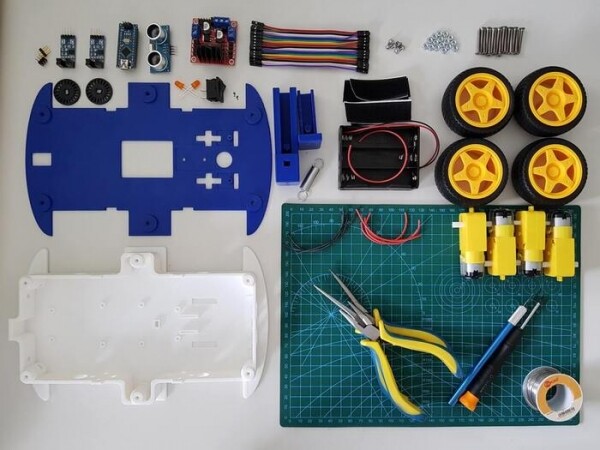
OpenBot stelt je in staat om met minimale kosten te beginnen met experimenteren met bewegende robots — voor het maken van een robot heb je alleen een smartphone in het middensegment en aanvullende componenten nodig met een totale waarde van ongeveer 50 dollar. Het chassis voor de robot en de bijbehorende onderdelen om de smartphone te bevestigen, kunnen worden geprint op een 3D-printer volgens de aangeboden sjablonen (als er geen 3D-printer is, kan het frame uit karton of multiplex worden gesneden). De beweging wordt verzorgd door vier elektrische motoren.
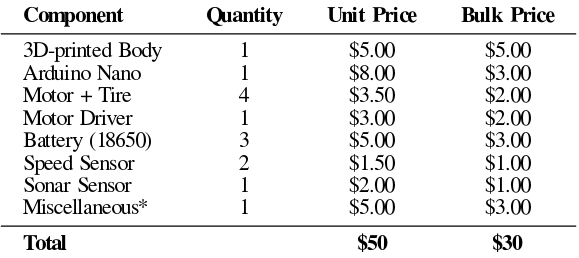
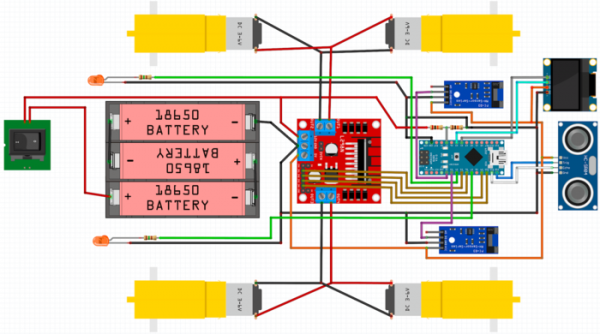
Voor het aansturen van de motoren, accessoires en extra sensoren, evenals voor het bewaken van de batterijstatus, wordt een Arduino Nano-bord gebruikt, gebaseerd op de ATmega328P-microcontroller, die via de USB-poort op de smartphone wordt aangesloten. Er is ook ondersteuning voor het aansluiten van snelheidssensoren en ultrasone sonar. De robot kan op afstand worden bestuurd via een client-app voor Android, via een computer op hetzelfde WiFi-netwerk, via een webbrowser of via een gamecontroller met Bluetooth-ondersteuning (zoals PS4, XBox en X3).
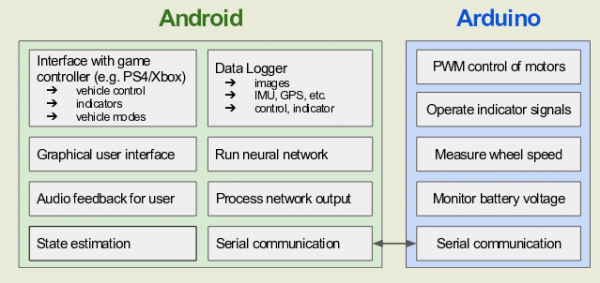
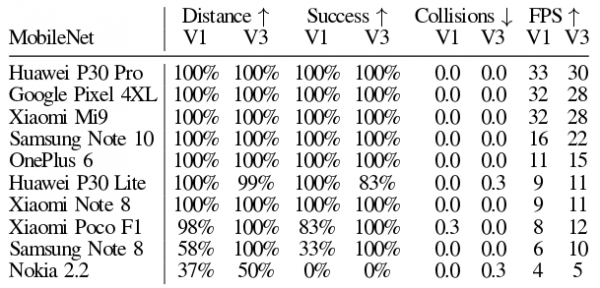
De op smartphones uitvoerbare software omvat een machine learning-systeem voor objectherkenning (het herkent ongeveer 80 soorten objecten) en het uitvoeren van autopilot-functies. De app stelt de robot in staat om de gewenste objecten te identificeren, obstakels te vermijden, een geselecteerd object te volgen en taken voor autonome navigatie uit te voeren. Bijvoorbeeld, de robot kan in de autopilot-modus naar een opgegeven locatie bewegen, terwijl deze zich aanpast aan veranderingen in de omgeving. De beweging kan ook handmatig worden bestuurd, waarbij de robot wordt gebruikt als een bewegende camera met afstandsbediening.
In de nieuwe versie is de firmware voor Arduino aanzienlijk herzien, waarbij ondersteuning is toegevoegd voor extra tipos robots (RTR en RC). In de Android-app is ondersteuning toegevoegd voor een nieuw berichtenprotocol met de microcontroller-firmware, is de mogelijkheid om configuratieberichten te verwerken geïmplementeerd en is de ondersteuning voor bediening met gamecontrollers herzien. Er zijn modellen voor een nieuw RC-Truck-chassis toegevoegd voor 3D-printing.
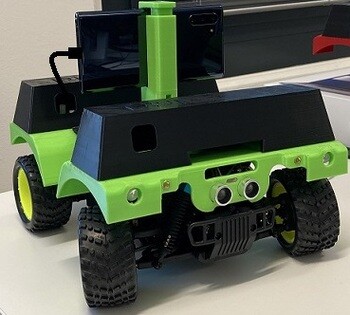
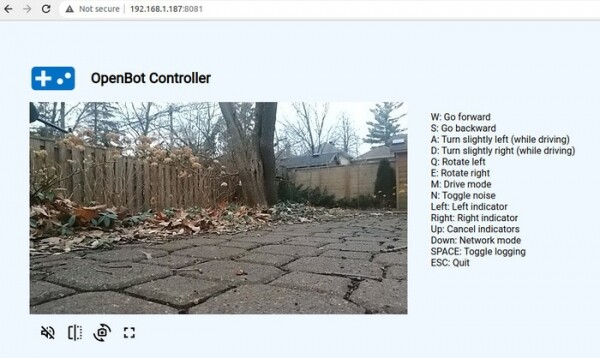
In de klantapp is een knop toegevoegd om de camera op de robot te schakelen en is de ondersteuning voor het RTSP-protocol stopgezet ten gunste van WebRTC. In de webinterface op basis van Node.js is de mogelijkheid voor afstandsbediening van de robotbeweging via de browser geïntroduceerd, met datastromen van de videocamera op de robot via WebRTC.
Bron: opennet.ru
