

 Eg er ein av utviklarane av operativsystemet , og i denne artikkelen vil eg fortelje om korleis eg fekk OpenCV til å fungere på STM32746G-brettet.
Dersom ein søker etter noko som «OpenCV on STM32 board», kan ein finne ganske mange som er interessert i å bruke dette biblioteket på STM32-brett eller andre mikrokontrollarar.
Det fins fleire videoar som, ut frå tittelen, skal demonstrere det som er nødvendig, men som regel (i alle videoar eg har sett) vart det på STM32-brettet berre henta bilde frå eit kamera og vist resultatet på skjermen, medan sjølve bildebehandlinga vart gjort enten på ein vanlig datamaskin eller på kraftigare brett (for eksempel Raspberry Pi).
Kvifor er dette vanskeleg?
Populariteten til søkjerane kan forklarast med at OpenCV er det mest populære biblioteket for datamaskinsyn, noko som betyr at fleire utviklarar er kjent med det, og moglegheita for å køyre ferdig kode for desktop på ein mikrokontroller gjer utviklingsprosessen mykje enklare. Men kvifor finst det fortsatt inga populære konkrete løysing på dette problemet?
Problemet med å bruke OpenCV på små brett heng saman med to særtrekk:
- Dersom ein kompilerer biblioteket med til og med det minimale settet av moduler, vil det rett og slett ikkje få plass i flash-minnet til STM32F7Discovery (utan å ta med OS) på grunn av den store størrelsen på koden (flere megabyte instruksjonar)
- Selve biblioteket er skrive i C++, og det betyr
- At ein treng støtte for C++-runtime (unntak m.m.)
- Lite støtte for LibC/Posix, som vanlegvis finst i operativsystem for innebygde system - ein treng standardbibliotek for C++ og standardmalbiblioteket STL (vektor m.m.)
Portering til Embox
Som vanleg, før ein porterer programvare til operativsystemet, bør ein prøve å bygge det slik utviklarane hadde tenkt. I vårt tilfelle oppstår det ikkje problem med dette - kjeldene kan bli funne på , biblioteket kan bli bygd for GNU/Linux med vanleg cmake.
Av gode nyheiter er at OpenCV kan bli bygd som eit statisk bibliotek, noko som gjer porteringa enklare. Me byggjer biblioteket med standardkonfigurasjonen og sjå kor mykje plass det tar. Kvar modul blir bygd som eit eige bibliotek.
> size lib/*so --totals
   text    data     bss     dec     hex filename
1945822   15431     960 1962213  1df0e5 lib/libopencv_calib3d.so
17081885     170312   25640 17277837    107a38d lib/libopencv_core.so
10928229     137640   20192 11086061     a928ed lib/libopencv_dnn.so
 842311   25680    1968  869959   d4647 lib/libopencv_features2d.so
 423660    8552     184  432396   6990c lib/libopencv_flann.so
8034733   54872    1416 8091021  7b758d lib/libopencv_gapi.so
  90741    3452     304   94497   17121 lib/libopencv_highgui.so
6338414   53152     968 6392534  618ad6 lib/libopencv_imgcodecs.so
21323564     155912  652056 22131532    151b34c lib/libopencv_imgproc.so
 724323   12176     376  736875   b3e6b lib/libopencv_ml.so
 429036    6864     464  436364   6a88c lib/libopencv_objdetect.so
6866973   50176    1064 6918213  699045 lib/libopencv_photo.so
 698531   13640     160  712331   ade8b lib/libopencv_stitching.so
 466295    6688     168  473151   7383f lib/libopencv_video.so
 315858    6972   11576  334406   51a46 lib/libopencv_videoio.so
76510375     721519  717496 77949390    4a569ce (TOTALS)
Som syns i den siste linjen, tar .bss og .data ikke så mye plass, men kodene er over 70 MiB. Det er klart at dersom dette bindes statisk med en spesifikk applikasjon, vil koden bli mindre.
La oss prøve å fjerne så mange moduler som mulig for å samle et minimalt eksempel (som for eksempel bare viser versjonen av OpenCV), så vi ser. cmake .. -LA og deaktiverer alle opsjoner som kan deaktiveres.
        -DBUILD_opencv_java_bindings_generator=OFF
        -DBUILD_opencv_stitching=OFF
        -DWITH_PROTOBUF=OFF
        -DWITH_PTHREADS_PF=OFF
        -DWITH_QUIRC=OFF
        -DWITH_TIFF=OFF
        -DWITH_V4L=OFF
        -DWITH_VTK=OFF
        -DWITH_WEBP=OFF
> size lib/libopencv_core.a --totals
text data bss dec hex filename
3317069 36425 17987 3371481 3371d9 (TOTALS)På den ene siden er dette bare én modul av biblioteket, men på den andre siden er dette uten optimalisering av kompilatoren for kode størrelse (-Os). ~3 MiB kode er fortsatt en god del, men gir allerede håp om suksess.
Kjøring i emulator
Det er mye enklere å feilsøke i emulator, så først skal vi sikre oss at biblioteket fungerer på qemu. Som emulert plattform valgte jeg Integrator/CP, fordi dette er også ARM, og i tillegg støtter Embox grafikkutgang for denne plattformen.
I Embox er det et system for å bygge eksterne biblioteker, med det kan vi legge til OpenCV som modul (ved å sende alle de samme opsjonene for "minimal" bygging som statiske biblioteker), og etter det legger jeg til en enkel applikasjon som ser slik ut:
version.cpp:

#include
#include

int main() {
    printf("OpenCV: %s", cv::getBuildInformation().c_str());

    return 0;
}
Vi bygger systemet, starter det — og får den forventede utgangen.
root@embox:/$opencv_version
OpenCV:
Generell konfigurasjon for OpenCV 4.0.1 =====================================
  Versjonskontroll:               bd6927bdf-dirty

  Plattform:
    Tidsstempel:                   2019-06-21T10:02:18Z
    Vert:                        Linux 5.1.7-arch1-1-ARCH x86_64
    Mål:                      Generisk arm-unknown-none
    CMake:                       3.14.5
    CMake-generator:             Unix Makefiles
    CMake byggeverktøy:            /usr/bin/make
    Konfigurasjon:               Debug

  CPU/HW-funksjoner:
    Grunnlinje:
      forespurt:                 DETECT
      deaktivert:                  VFPV3 NEON

  C/C++:
    Bygget som dynamiske biblioteker?:      NEI
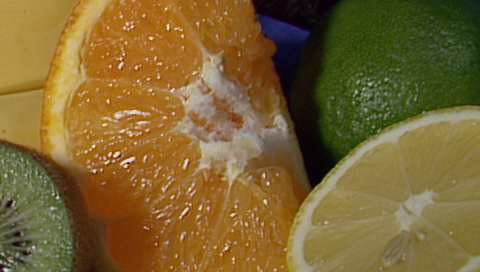
Neste steg er å kjøre et eksempel, helst et standard eksempel fra utviklerne selv . Jeg valgte .
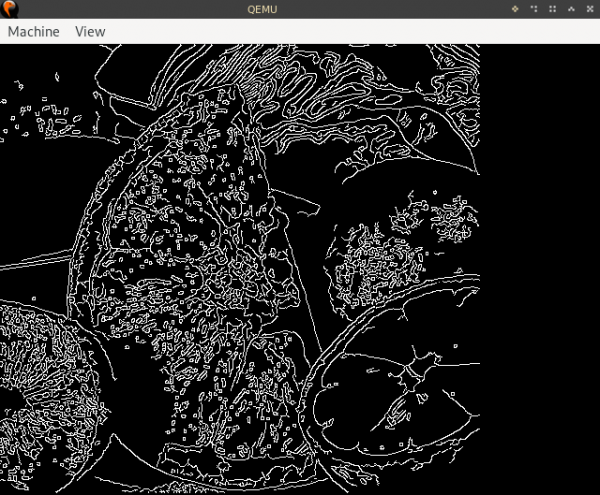
Eksemplet måtte skrives om litt for å vise bildet med resultatet direkte i framebuffer. Dette måtte gjøres fordi funksjonen imshow() kan tegne bilder via grensesnittene QT, GTK og Windows, som selvfølgelig ikke vil være i konfigurasjonen for STM32. Faktisk kan QT også kjøres på STM32F7Discovery, men det vil bli behandlet i en annen artikkel 🙂
Etter en kort avklaring om hvilket format resultatet fra kantdetektoren lagres i, får vi bildet.
Det originale bildet
Resultatet
Kjøring på STM32F7Discovery
På 32F746GDISCOVERY er det flere maskinvareminnesegmenter som vi kan bruke på forskjellige måter
- 320KiB RAM
- 1MiB flashminne for bildet
- 8MiB SDRAM
- 16MiB QSPI NAND-flash
- Grensesnitt for microSD-kort
SD-kortet kan brukes til å lagre bilder, men i sammenheng med å kjøre et minimalt eksempel er det ikke veldig nyttig.
Skjermen har en oppløsning på 480×272, så minnet for framebufferen vil være 522 240 byte med dybde på 32 biter, så dette er mer enn størrelsen på RAM, så framebufferen og stabelen (som også er nødvendig for OpenCV for å lagre data for bilder og hjelpestrukturer) vil bli plassert i SDRAM, alt annet (minne for stakker og andre systembehov) vil gå til RAM.
Hvis vi tar en minimal konfigurasjon for STM32F7Discovery (fjerner alt nettverk, alle kommandoer, gjør stakkene så små som mulig osv.) og legger til OpenCV med eksempler, vil minnebehovet være følgende:
   text    data     bss     dec     hex filename
2876890  459208  312736 3648834  37ad42 build/base/bin/embox
For those who are not very familiar with how sections are arranged, let me explain: in .text og .rodata are stored instructions and constants (roughly speaking, readonly data), in .data are mutable data stored, in .bss are "zeroed" variables, which still need space (this section will go to RAM).
The good news is that .data/.bss should fit, but there's a problem — there is only 1MiB of memory for the image. You can discard the image from the example and read it, for instance, from an SD card into memory at startup, but fruits.png weighs about 330KiB, so that won't solve the problem: a large part .text consists precisely of OpenCV code. .text Basically, there is only one solution left — to load part of the code onto the QSPI flash chip (it has a special operating mode for mapping memory onto the system bus, so the processor can directly access this data). However, there is a problem: firstly, the memory of the QSPI flash is not available immediately after resetting the device (you need to separately initialize the memory-mapped mode), and secondly, you cannot "flash" this memory with the usual bootloader. .text As a result, it was decided to link all the code into QSPI and flash it with a custom bootloader that will obtain the necessary binary via TFTP.
The idea to port this library to Embox came about roughly a year ago, but it was postponed repeatedly for various reasons. One of them is the support of libstdc++ and the standard template library. The issue of supporting C++ in Embox goes beyond the scope of this article, so I will only say here that we managed to achieve this support to the extent required for the operation of this library 🙂
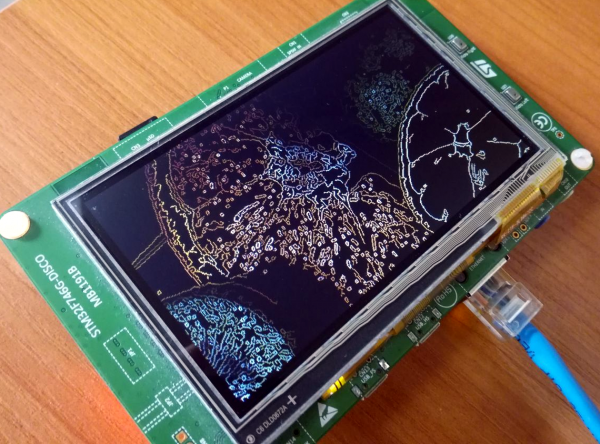
Ultimately, these problems were overcome (at least to a sufficient extent for the OpenCV example to work), and the example ran. The board takes 40 long seconds to find edges with the Canny filter. This is, of course, too long (there are ideas on how to optimize this, and I could write a separate article on it if successful).
Resultatet
Nevertheless, the intermediate goal was to create a prototype that demonstrates the principle possibility of running OpenCV on STM32, and thus, this goal was achieved, hooray!
tl;dr: step-by-step guide
0: Download the Embox sources, for instance, like this:
git clone https://github.com/embox/embox && cd ./embox
1: Let's start with building the bootloader that will "flash" the QSPI flash.
make confload-arm/stm32f7cube1: La oss begynne med å bygge en bootloader som 'programmerer' QSPI-flashminnet.
make confload-arm/stm32f7cubeNå må vi konfigurere nettverket, ettersom vi skal laste opp bildet via TFTP. For å angi IP-adressene til kortet og verten, må du endre filen conf/rootfs/network.
Eksempel på konfigurasjon:
iface eth0 inet static
    address 192.168.2.2
    netmask 255.255.255.0
    gateway 192.168.2.1
    hwaddress aa:bb:cc:dd:ee:02
gateway — adressen til verten som bildet skal lastes opp fra, address — adressen til kortet.
Etter dette bygger vi oppstartslasteren:
lag2: Alminnelig lasting av oppstartslasteren (unnskyld ordspillet) på kortet — det er ingenting spesifikt her, det må gjøres som med hvilken som helst annen applikasjon for STM32F7Discovery. Hvis du ikke vet hvordan dette gjøres, kan du lese om det .
3: Kompilering av bildet med konfigurasjon for OpenCV.
    make confload-platform/opencv/stm32f7discovery
    make
4: Utdrag fra ELF-seksjoner som må skrives til QSPI, i qspi.bin
    arm-none-eabi-objcopy -O binary build/base/bin/embox build/base/bin/qspi.bin
        --only-section=.text --only-section=.rodata
        --only-section='.ARM.ex*'
        --only-section=.data
I katalogen conf finnes det et skript som gjør dette, så du kan starte det
./conf/qspi_objcopy.sh # Nødvendig binær -- build/base/bin/qspi.bin5: Ved hjelp av tftp laster vi opp qspi.bin.bin til QSPI-flashminnet. På verten må du kopiere qspi.bin til rotmappen til tftp-serveren (vanligvis er dette /srv/tftp/ eller /var/lib/tftpboot/; pakkene for den aktuelle serveren finnes i de fleste populære distribusjoner, ofte kalt tftpd eller tftp-hpa, noen ganger må du gjøre systemctl start tftpd.service for å starte).
    # вариант для tftpd
    sudo cp build/base/bin/qspi.bin /srv/tftp
    # вариант для tftp-hpa
    sudo cp build/base/bin/qspi.bin /var/lib/tftpboot
På Embox (dvs. i oppstartslasteren) må du utføre følgende kommando (vi antar at serverens adresse er 192.168.2.1):
embox> qspi_loader qspi.bin 192.168.2.16: Med kommandoen goto må du "hoppe" inn i QSPI-minnet. Den spesifikke plasseringen vil variere avhengig av hvordan bildet er lenket; du kan se denne adressen med kommandoen mem 0x90000000 (startadressen ligger i det andre 32-bits ordet i bildet); det vil også være nødvendig å sette stakken med flagg -s, stakkens adresse ligger på adressen 0x90000000, eksempel:
    embox>mem 0x90000000
    0x90000000:     0x20023200  0x9000c27f  0x9000c275  0x9000c275
                      ↑           ↑
              dette er adressen    dette er adressen
                til stakken        til den første
                           instruksjonen

    embox>goto -i 0x9000c27f -s 0x20023200 # Flagget -i er nødvendig for å forhindre avbrudd under systeminitialisering
7: Kjør
embox> edges 20og nyt 40 sekunder med kantdeteksjon 🙂
Hvis noe går galt — skriv en issue i , eller på mailinglisten embox-devel@googlegroups.com, eller i kommentarene her.
Kilde: habr.com

 Russian
 Italian
 German
 Polish
 Estonian
 Albanian
 Bulgarian
 Croatian
 Czech
 Danish
 Dutch
 English
 French
 Hungarian
 Latvian
 Norwegian
 Portuguese
 Romanian
 Slovak
 Slovenian
 Spanish
 Swedish