

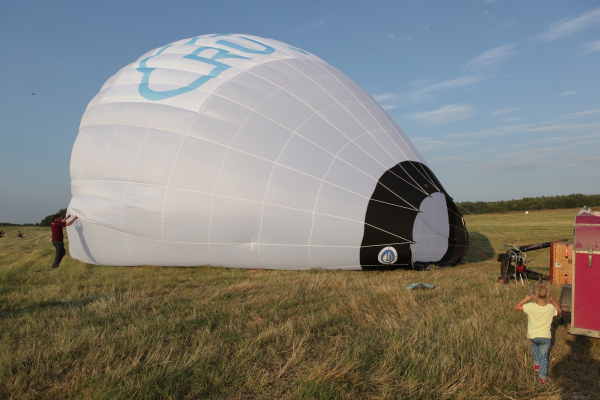
Venner, det er på tide å oppsummere resultatene av vårt prosjekt-konkurranse «Server i skyene». For de som ikke er kjent med det, har vi laget et moro-gikk-prosjekt: vi bygde en liten server på Raspberry Pi 3, festet en GPS-tracker og sensorer til den, lastet alt dette på en ballong og overlot det til naturkreftene. Hvor ballongen lander, er bare kjent av vindens guder og luftfartsbeskytterne, så vi ba alle interesserte om å sette punkter på kartet — de hvis punkter viser seg å være nærmest den faktiske landingsplassen, får «gode» premier.
Så, serveren vår har allerede vært oppe i skyene, og det er på tide å oppsummere resultatene av vår konkurranse.
Lenker til tidligere publikasjoner om konkurransen
- (premien for førsteplassen i vår konkurranse — deltakelse i seilregattaen, som vil finne sted fra 3. til 10. november i Saroniske bukten (Hellas) i samarbeid med RUVDS-teamet og Habr.
- Hvordan vi lagde «» av prosjektet — for de som elsker geeking, med detaljer og gjennomgang av koden.
- med full beskrivelse.
- , der man kunne følge bevegelsen til ballongen og telemetri i sanntid.
- fra stedet der ballongen ble lansert.
Og erfaring, sønnen av vanskelige feil
Som dere husker, planla vi å overføre data fra serveren via GSM-modem. Dette var den primære kanalen for informasjonsoverføring. Vi trodde vi hadde forutsett enhver uventethet med dekning av mobilnettverket, ved å sette inn to SIM-kort fra operatører med best dekning i Dmitrov-distriktet. I tillegg hadde modemet en god omnidireksjonal antenne. Men som sagt, mennesket planlegger, mens mobiloperatørene disponerer. Da ballongen steg opp over 500 meter (høyden av Ostankino TV-tårn), forsvant mobilforbindelsen helt.
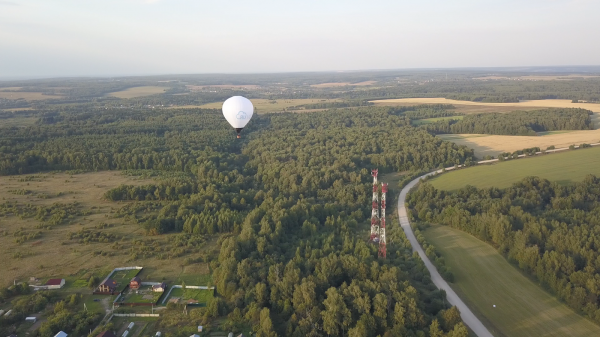
Når jeg tenker tilbake, synes dette å være åpenbart, men det er hva tilbakeskuende tanker er. Selvfølgelig er mobilantennene designet for dekning på bakken, ikke i luften. Deres strålingsdiagrammer «treffer» langs terrenget og «lyser» ikke opp i skyene. Så mobilforbindelse i en halv kilometer og høyere er bare en tilfeldig refleksjon av bladet fra et eller annet antenne. Dermed var det ingen mobilforbindelse med ballongen på halve ruten. Og da vi sank ned igjen under 500 meter, begynte mobilforbindelsen å fungere igjen.
Hvordan fikk vi telemetri fra kula? Det takker vi den dupliserende datakanalen for. Vi installerte et sett på kula., som opererer på en frekvens på 433 MHz.
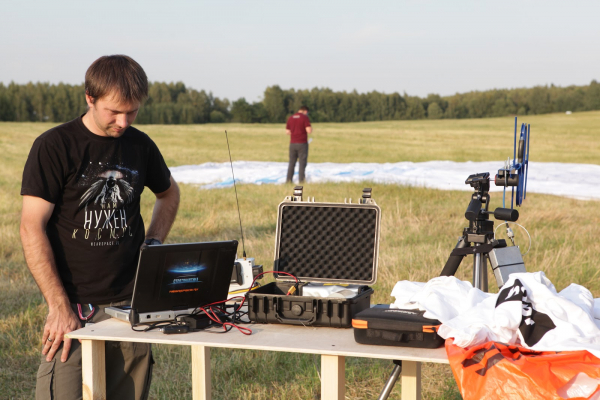
Båndbredden er ikke stor, men til våre oppgaver var den helt tilstrekkelig. Når det gjelder å bestemme posisjonen til kula med GPS, oppstod det ingen problemer, tracker fungerte uten problemer.
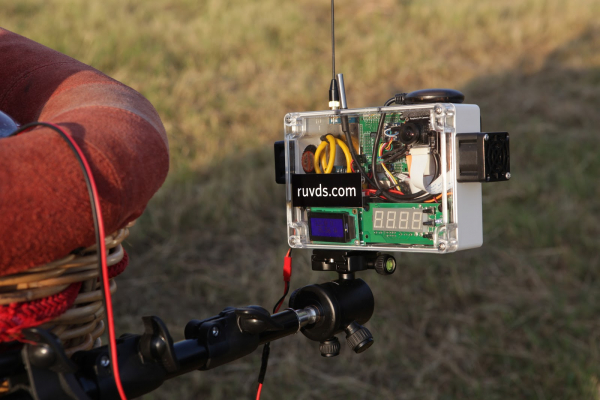
Og under flyvningen viste det seg at USB-kabelen som koblet telemetrimodulen med Raspberry Pi 3, var defekt. Den fungerte på bakken, men sviktet i luften. Kanskje den ble redd for høyden. Vi fant ut om kabelens feil først etter landing. Heldigvis klarte vi å etablere datatransmisjon direkte fra telemetrimodulen via LoRa.
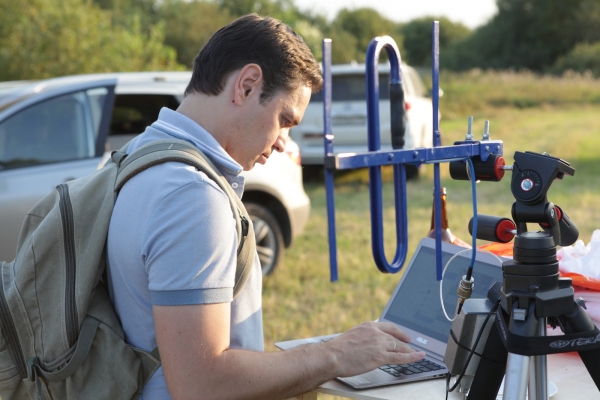
Og til det gode
Luck smiled upon Habr's users @ (første plass), @ (andre plass) og @ (tredje plass)! Den mest heldige vinner i november vil få en haug med inntrykk (forhåpentligvis hyggelige) fra, og eierne av andre og tredje plass vil snart få flotte smarttelefoner. Og selvfølgelig får alle tre gratis leie av en virtuell server fra RUVDS.
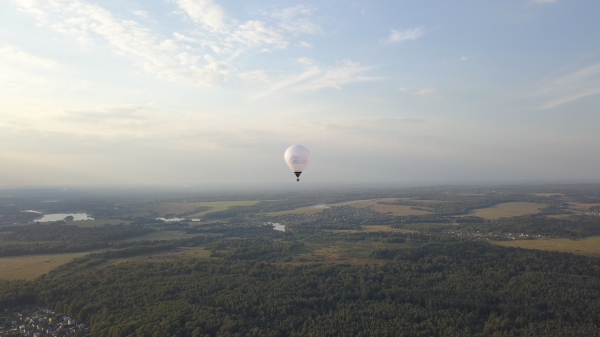
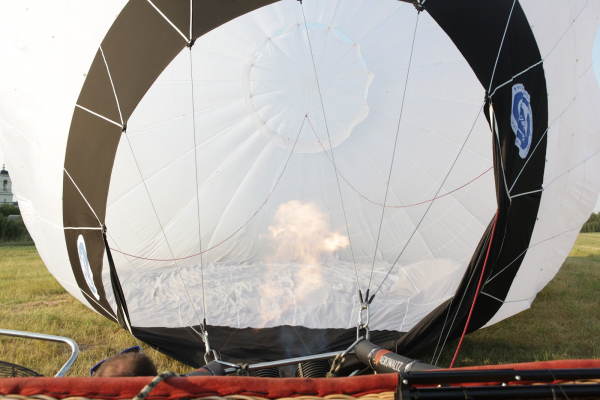
Hvordan oppskytingen foregikk kan du se i denne lille videoen:
Kilde: habr.com

 Russian
 Italian
 German
 Polish
 Estonian
 Albanian
 Bulgarian
 Croatian
 Czech
 Danish
 Dutch
 English
 French
 Hungarian
 Latvian
 Norwegian
 Portuguese
 Romanian
 Slovak
 Slovenian
 Spanish
 Swedish