

Desenvolvedores do Google, em conjunto com engenheiros do MIT, da Universidade de Columbia e da Universidade de Princeton, criaram o braço robótico TossingBot, capaz de agarrar pequenos objetos escolhidos aleatoriamente e lançá-los em um contêiner.
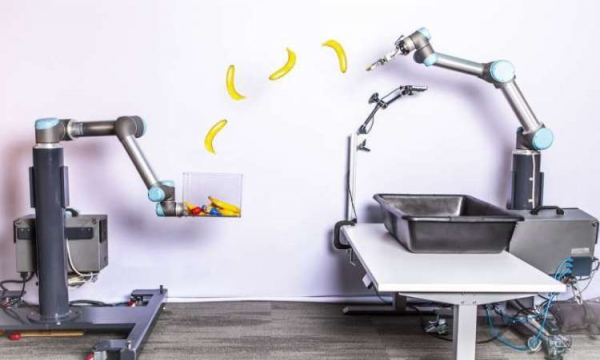
Os autores do projeto afirmam que tiveram que se esforçar bastante para criar o robô. Com um manipulador especial, ele pode não apenas agarrar objetos aleatórios, mas também lançá-los com precisão em contêineres. Observa-se que a escolha do item impõe certas dificuldades na execução de ações subsequentes. Antes de realizar o lançamento, o mecanismo deve avaliar a forma do objeto e seu peso. Após essas operações, a decisão tomada é convertida em ação, resultando no envio do objeto agarrado ao contêiner. Os pesquisadores queriam que o TossingBot lançasse objetos de forma semelhante a um ser humano.
O mecanismo resultante visualmente se assemelha a braços robóticos usados em linhas de montagem de automóveis. Em ação, o robô é capaz de dobrar o braço, pegar um dos objetos da caixa, avaliar seu peso e forma e lançá-lo em um dos compartimentos do contêiner, que é definido como alvo. Para alcançar o resultado desejado, os desenvolvedores ensinaram o TossingBot a realizar a varredura dos objetos, determinar suas propriedades, escolher aleatoriamente um alvo e agarrá-lo. Em seguida, foi aplicado aprendizado de máquina para, com base nos dados coletados, a mão mecanizada pudesse determinar com que força e por qual trajetória o objeto deveria ser lançado.
Os testes mostraram que o robô consegue agarrar o objeto em 87% dos casos, enquanto a precisão dos lançamentos subsequentes é de 85%. É notável que os engenheiros não conseguiram replicar a precisão do TossingBot ao lançar objetos no contêiner manualmente.
Fonte: 3dnews.ru
