

A busca, a entrevista, a tarefa de teste, a seleção, a contratação, a adaptação — um caminho difícil e compreensível para cada um de nós — tanto para o empregador quanto para o empregado.
Um novato não possui as competências especializadas necessárias. Mesmo um profissional experiente precisa se adaptar. O gestor se vê pressionado por questões sobre que tarefas designar ao novo funcionário no início e quanto tempo alocar para elas. Garantindo, ao mesmo tempo, interesse, engajamento, energia e integração. Mas sem arriscar tarefas críticas para o negócio.
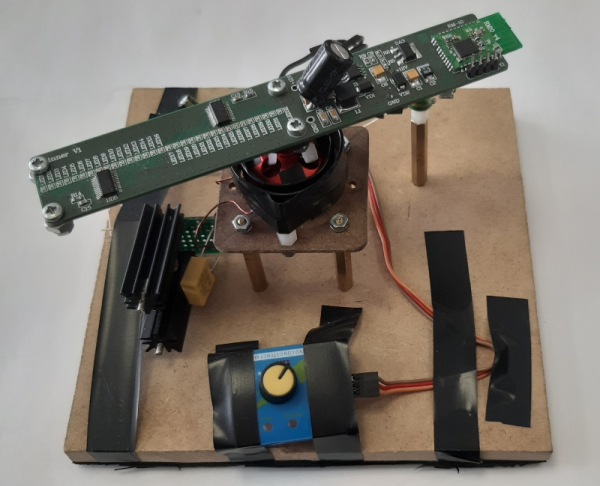
Para isso, lançamos projetos internos de revezamento. Eles consistem em etapas curtas e independentes. Os resultados desses trabalhos servem de base para desenvolvimentos posteriores e permitem que o novato se destaque, se integre ao time com uma tarefa interessante e sem o risco de prejudicar um projeto importante. Aqui, há desenvolvimento de experiência, interação com os colegas e a oportunidade de se mostrar sob a melhor luz, sem restrições rígidas impostas pelo legado.
Um exemplo desse tipo de desenvolvimento em revezamento foi o tema da tela rotativa com base no efeito estroboscópico, com a possibilidade de exibir uma imagem dinâmica personalizada gerada na tela do celular. Os protótipos podem ser encontrados. .
Os trabalhos foram realizados de forma sequencial por vários colaboradores e serão continuados por novos durante o seu onboarding (de duas semanas a um mês, dependendo das habilidades e nível de competências).
As etapas foram as seguintes:
a) pensar na estrutura (estudando amostras existentes, a descrição de análogos e demonstrando iniciativa criativa);
b) desenvolver o esquema elétrico principal, montá-lo na placa;
c) desenvolver um protocolo para a transmissão de imagem do telefone para o dispositivo;
d) garantir o controle via smartphone por meio do Bluetooth LE.
A variante inicial previa o uso de algo muito compacto, como um spinner de três lâminas, que ao ser girado manualmente começava a exibir mensagens. Uma das lâminas continha um módulo BLE, outra tinha dez LEDs RGB e a terceira um sensor óptico, enquanto o centro abrigava a bateria. Foi elaborada um esquema elétrico conceitual e realizados os primeiros experimentos. Ficou claro que a qualidade da imagem era muito baixa, a resolução pequena, o efeito de jogo breve e as capacidades modestas. E os spinners desapareceram tão rapidamente quanto apareceram. Decidiu-se então elevar o nível e desenvolver um display estroboscópico rotativo. Este pode ser utilizado, no mínimo, para fins práticos em feiras e conferências, e o interesse por tais soluções não deve desaparecer tão cedo.
Em termos de construção, havia duas principais perguntas: como posicionar os LEDs (na vertical, como no exemplo acima, ou na horizontal) e como alimentar a placa rotativa com os LEDs.
Para fins educacionais, os LEDs foram posicionados apenas na horizontal. Quanto à alimentação da placa, havia uma escolha importante a ser feita: ou optamos por um motor de corrente contínua, volumoso, barulhento, mas barato, ou utilizamos uma solução mais elegante com transferência de energia sem contato através de duas bobinas – uma no motor e outra na placa. A solução, é claro, é elegante, mas mais cara e demorada, pois as bobinas precisavam ser calculadas e, em seguida, enroladas (de preferência, não de forma improvisada).
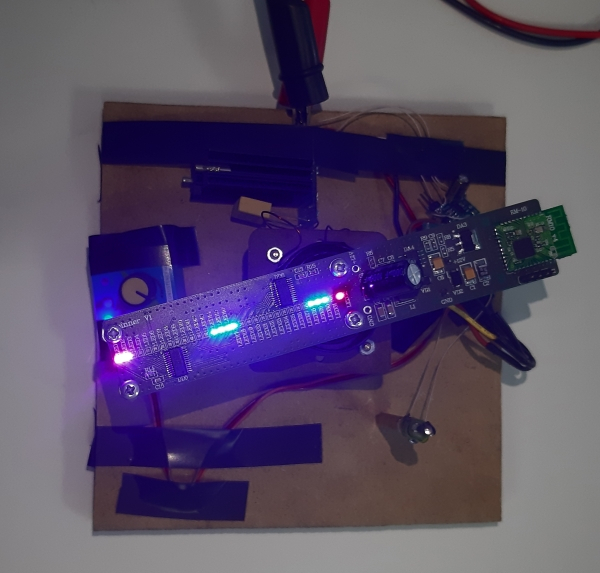
Assim aparece o protótipo resultante
A especificidade da produção em massa é tal que cada centavo conta no custo. O sucesso pode ser determinado pelo custo de um punhado de componentes passivos. Portanto, muitas vezes é necessário escolher uma opção menos eficiente, mas mais barata, para que o fabricante possa manter sua competitividade comercial. Portanto, ao imaginar que o display rotativo será colocado em produção em massa, o desenvolvedor optou pelo motor de corrente contínua.
O protótipo resultante, ao ser ligado, brilhava de forma vivaz, fazia barulho e sacudia a mesa. A estrutura que proporcionava estabilidade era tão pesada e volumosa que não fazia sentido levá-la a um protótipo em série. Após se alegrar com o sucesso intermediário, foi tomada a decisão de substituir o motor por um transformador rotativo com um espaço aéreo. Outra razão para isso foi a impossibilidade de alimentar o motor com a porta USB do computador.
A base da placa com LEDs foi nosso módulo RM10 e seis drivers de LED. .
Os drivers têm 16 canais com a possibilidade de controlar cada um independentemente. Assim, 6 desses drivers e 32 LEDs RGB conseguem mostrar um total de 16 milhões de cores.
Para sincronizar e estabilizar a imagem exibida, foram utilizados dois sensores magnético-resistivos do efeito Hall. .
O plano era simples: o sensor gera uma interrupção a cada volta da placa, e no intervalo entre duas passagens determina-se a posição dos LEDs e calcula-se seu azimute e brilho em uma varredura de 360 graus.
Mas algo deu errado - independentemente da velocidade de rotação da placa, o sensor emitia aleatoriamente uma ou duas interrupções por passagem. Assim, a imagem ficava borrada e se coagulava dentro de si.
A troca dos sensores não alterou a situação, portanto o sensor Hall foi substituído por um fotorresistor.
Se alguém tiver alguma ideia do porquê de o sensor magnético-resistivo ter se comportado assim, compartilhe nos comentários.
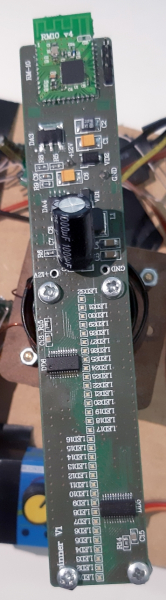
O lado superior da placa
Com o sensor óptico, a imagem se torna nítida, mas estabiliza em cerca de 30 segundos. Isso ocorre por um conjunto de razões, uma delas sendo a discretização do timer. São 4 milhões de ticks por segundo, divididos em 360 graus, com o resto causando distorção na imagem exibida.
Nos relógios estroboscópicos chineses, a imagem é estabelecida em poucos segundos, às custas de um pequeno segmento do círculo simplesmente não ser exibido: na imagem circular, há um espaço vazio, no texto não é perceptível, mas a imagem fica incompleta.
No entanto, os problemas não acabaram. O microcontrolador não pode garantir a velocidade de transferência de dados necessária para a quantidade possível de tons (cerca de 16 MHz) – a tela exibe 1 quadro por segundo, o que é insuficiente para o olho humano. É evidente que precisamos colocar um microcontrolador separado na placa para gerenciar a imagem, e, por enquanto, foi decidido substituir o MBI5030 por . Isso é apenas 7 cores, incluindo o branco, mas é suficiente para trabalhar a parte de programação.
E não menos importante, a razão pela qual esta tarefa educacional foi criada – programar um microcontrolador e realizar o controle através de um aplicativo no smartphone.
Atualmente, a varredura é enviada via Bluetooth diretamente através do nRF Connect, e a interface do aplicativo está em desenvolvimento.
Assim, os resultados intermediários do trabalho da equipe de revezamento são os seguintes:
A tela rotativa possui uma linha de 32 LEDs e um diâmetro de imagem de 150 mm. Ela exibe 7 cores, estabelece a imagem ou texto em 30 segundos (o que não é ideal, mas aceitável para o começo). Via conexão Bluetooth, é possível enviar um comando para mudar a imagem.
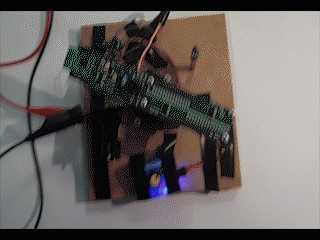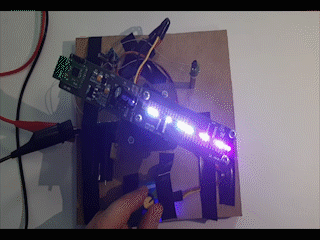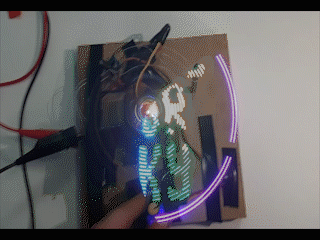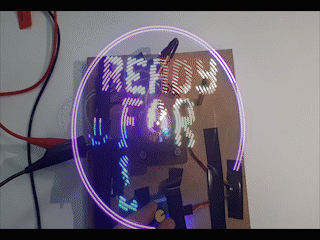
E assim é como isso se parece
E os novos desenvolvedores jovens ainda precisam resolver as seguintes tarefas para um aprendizado bem-sucedido:
Superar a falta de memória RAM do microcontrolador para exibição em cores da paleta. Melhorar o aplicativo para formar e transmitir uma imagem estática ou dinâmica. Dar um aspecto final à construção. Manteremos você informado.
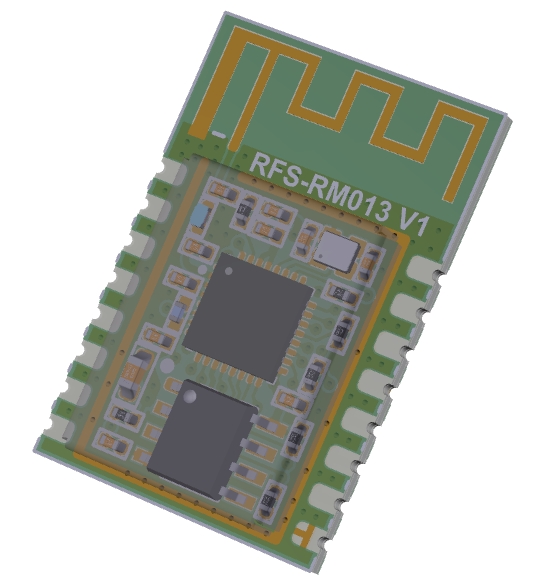
P.S. Claro, após concluir o trabalho com Bluetooth LE () planejaremos e implementaremos uma versão Wi-Fi/Bluetooth no ESP32. Mas isso será uma nova história.
Fonte: habr.com
