

Publico o primeiro capítulo das aulas sobre a teoria do controle automático, após o qual sua vida nunca mais será a mesma.
Aulas do curso "Gerenciamento de Sistemas Técnicos", ministradas por Oleg Stepanovich Kozlov no departamento de "Reatores Nucleares e Instalações Energéticas", da faculdade de "Engenharia de Máquinas" do Instituto Politécnico N.E. Bauman. Nossa grande gratidão a ele.
Essas aulas estão sendo preparadas para publicação em formato de livro, e dado que há especialistas em TAU, estudantes e apenas interessados no assunto, toda crítica é bem-vinda.
1. Conceitos Básicos da Teoria do Controle de Sistemas Técnicos
1.1. Metas, princípios de controle, tipos de sistemas de controle, definições essenciais, exemplos
O desenvolvimento e aperfeiçoamento da produção industrial (energia, transporte, engenharia mecânica, tecnologia espacial etc.) exige um aumento contínuo na produtividade de máquinas e equipamentos, melhoria da qualidade dos produtos, redução de custos e, especialmente na energia nuclear, um aumento acentuado da segurança (nuclear, radiológica etc.) na operação de usinas nucleares e instalações nucleares.
A realização das metas estabelecidas é impossível sem a implementação de sistemas modernos de controle, incluindo sistemas automatizados (com a participação de um operador humano) e sistemas automáticos (sem a participação de um operador humano).
Definição: Controle é a organização de um determinado processo tecnológico que garante a realização do objetivo estabelecido.
Teoria do Controle é uma seção da ciência e tecnologia modernas. Baseia-se tanto em disciplinas fundamentais (científicas) (por exemplo, matemática, física, química etc.) quanto em disciplinas aplicadas (eletrônica, tecnologia de microprocessadores, programação etc.).
Qualquer processo de controle (automático) consiste nas seguintes etapas principais (elementos):
- obtenção de informações sobre a tarefa de controle;
- obtenção de informações sobre o resultado do controle;
- análise das informações obtidas;
- execução da decisão (interferência no objeto de controle).
Para a implementação do Processo de Controle, o sistema de controle deve ter:
- fontes de informações sobre a tarefa de controle;
- fontes de informação sobre os resultados da gestão (sensores variados, dispositivos de medição, detectores, etc.);
- dispositivos para analisar as informações obtidas e formular decisões;
- dispositivos executores que atuam sobre o Objeto de Controle, consistindo em: reguladores, motores, dispositivos amplificadores e de transformação, etc.
Definição: Se o sistema de controle (SC) contém todas as partes mencionadas acima, então ele é considerado fechado.
Definição: O gerenciamento de um objeto técnico utilizando informações sobre os resultados de controle é chamado de princípio de feedback.
Esquematicamente, tal sistema de controle pode ser representado como:
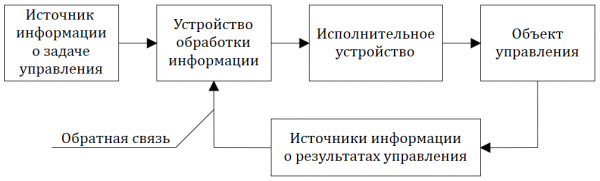
Fig. 1.1.1 — Estrutura do sistema de controle (SC)
Se o sistema de controle (SC) possui um diagrama estrutural cuja aparência corresponde à Fig. 1.1.1, e funciona (opera) sem a participação do ser humano (operador), então é chamado de sistema de controle automático (SCA).
Se o SC funciona com a participação de um ser humano (operador), então é chamado de SC automatizado.
Se a gestão assegura uma determinada lei de mudança do objeto ao longo do tempo independentemente dos resultados de controle, então tal controle é realizado em um ciclo aberto, e o próprio gerenciamento é chamado de controle programado.
Os sistemas que operam em ciclo aberto incluem autômatos industriais (linhas de montagem, linhas rotativas, etc.), máquinas com controle numérico (CNC): veja o exemplo na Fig. 1.1.2.
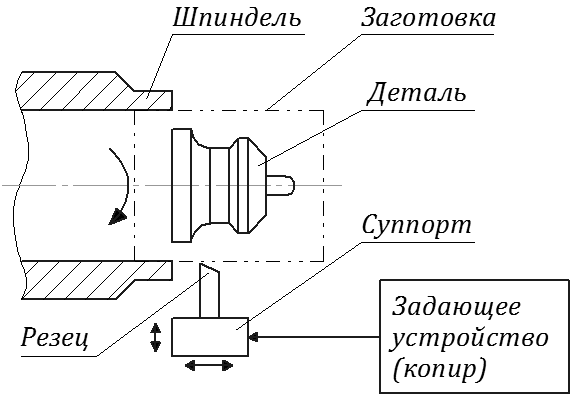
Fig. 1.1.2 — Exemplo de controle programado
Um dispositivo de comando pode ser, por exemplo, um "copiador".
Uma vez que neste exemplo não há sensores (medidores) que controlam a peça fabricada, se, por exemplo, a ferramenta foi instalada incorretamente ou quebrou, então o objetivo estabelecido (fabricar a peça) não pode ser alcançado (realizado). Normalmente, em sistemas desse tipo, um controle de saída é necessário, que apenas registrará a discrepância nas dimensões e na forma da peça em relação ao desejado.
Os sistemas de controle automático são divididos em 3 tipos:
- sistemas de controle automático (SCA);
- sistemas de regulação automática (SRA);
- sistemas de seguimento (SS).
SRA e SS são subconjuntos de SCA ==>  .
Definição: Um sistema de controle automático que garante a constância de uma determinada grandeza física (grupo de grandezas) em um objeto de controle é chamado de sistema de controle automático (SCA).
Os sistemas de controle automático (SCA) são o tipo mais comum de sistemas de controle automático.
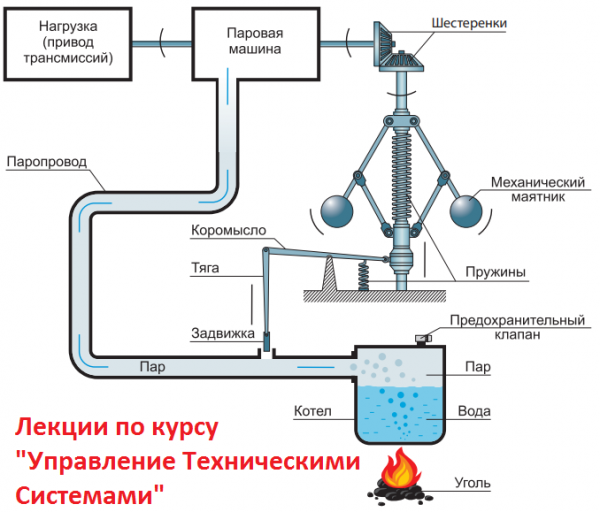
O primeiro regulador automático do mundo (século XVIII) – o regulador de Watt. Este esquema (veja a fig. 1.1.3) foi implementado por Watt na Inglaterra para manter a velocidade constante de rotação da roda da máquina a vapor e, consequentemente, para manter a constância da velocidade de rotação (movimento) do polia (cinta) da transmissão.
Neste esquema os elementos sensíveis (sensores) são “pesos” (esferas). Os “pesos” (esferas) também “forçam” o movimento da alavanca e, em seguida, da válvula de controle. Portanto, este sistema pode ser classificado como um sistema de controle direto, e o regulador - como um regulador de ação direta, pois ele exerce simultaneamente as funções de “medidor” e “regulador”.
Nos reguladores de ação direta não é necessário um fonte adicional de energia para mover o órgão regulador.
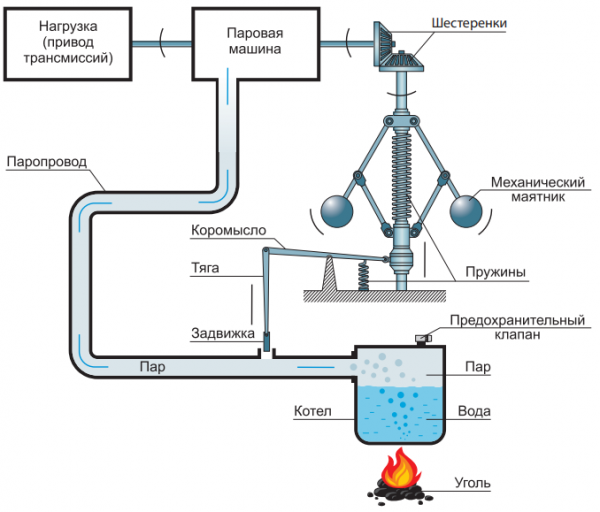
Fig. 1.1.3 — Diagrama do regulador automático de Watt
Em sistemas de controle indireto, é necessária a presença de um amplificador (por exemplo, de potência), de um mecanismo atuador adicional que pode incluir, por exemplo, um motor elétrico, um servomotor, um sistema hidráulico, etc.
Um exemplo de SCA (sistema de controle automático) no pleno sentido dessa definição pode ser o sistema de controle que garante a colocação de um foguete em órbita, onde a grandeza controlada pode ser, por exemplo, o ângulo entre o eixo do foguete e a normal à Terra ==> veja fig. 1.1.4.a e fig. 1.1.4.b
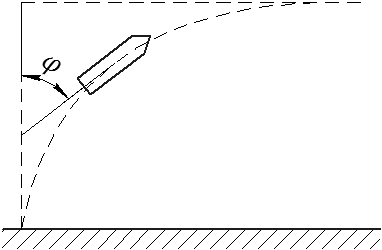
Fig. 1.1.4 (a)
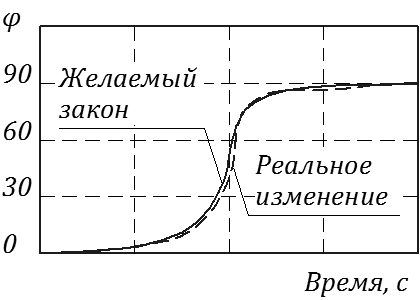
Fig. 1.1.4 (b)
1.2. Estrutura dos sistemas de controle: sistemas simples e multidimensionais
Na teoria de Controle de Sistemas Técnicos, qualquer sistema é dividido em um conjunto de elos conectados em estruturas de rede. No caso mais simples, o sistema contém um elo, ao qual é aplicado um impacto de entrada (entrada), e a saída do sistema é a resposta (saída).
Na teoria de Controle de Sistemas Técnicos, existem 2 principais métodos de representação dos elos dos sistemas de controle:
— em variáveis “entrada-saída”;
— nas variáveis de estado (para mais detalhes, consulte as seções 6…7).
A representação nas variáveis 'entrada-saída' é geralmente utilizada para descrever sistemas relativamente simples, que têm uma 'entrada' (uma ação de controle) e uma 'saída' (uma magnitude controlada, veja a figura 1.2.1).
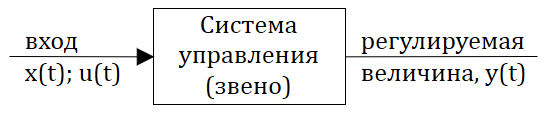
Fig. 1.2.1 – Representação esquemática de um sistema de controle simples
Geralmente, essa descrição é usada para sistemas de controle automático (SCA) tecnicamente não complexos.
Recentemente, a representação nas variáveis de estado tem se difundido amplamente, especialmente para sistemas tecnicamente complexos, inclusive para sistemas de controle automático multidimensionais. Na fig. 1.2.2, uma representação esquemática de um sistema de controle automático multidimensional é apresentada, onde u1(t)…um(t) — ações de controle (vetor de controle), y1(t)…yp(t) — parâmetros controlados do SCA (vetor de saída).
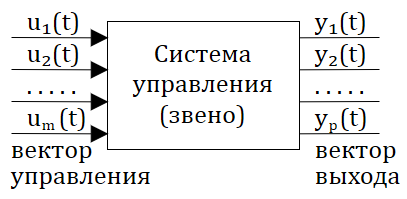
Fig. 1.2.2 — Representação esquemática de um sistema de controle multidimensional
Vamos considerar mais detalhadamente a estrutura do SCA, apresentada nas variáveis 'entrada-saída' e que possui uma entrada (ação de controle ou de referência) e uma saída (ação de saída ou variável controlada).
Suponha que o esquema estrutural desse SCA consista em um certo número de elementos (elos). Agrupando os elos pelo princípio funcional (o que os elos fazem), o esquema estrutural do SCA pode ser representado na seguinte forma típica:
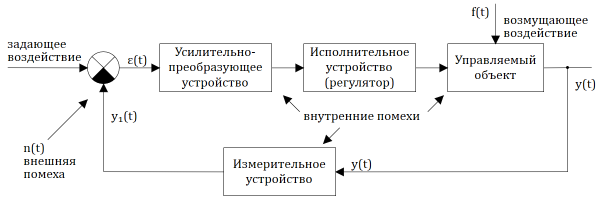
Fig. 1.2.3 — Esquema estrutural de um sistema de controle automático
O símbolo ε(t) ou a variável ε(t) denota o desvio (erro) na saída do dispositivo comparador, que pode 'operar' em modo de operações aritméticas comparativas simples (mais frequentemente subtração, raramente adição), bem como em operações comparativas mais complexas (procedimentos).
Uma vez que y1(t) = y(t)*k1, onde k1 — coeficiente de ganho, então ==>
ε(t) = x(t) — y1(t) = x(t) — k1*y(t)
A tarefa do sistema de controle consiste em (se está estável) 'operar' para eliminar o desvio (erro) ε(t), ou seja, ==> ε(t) → 0.
É importante notar que o sistema de controle é afetado por influências externas (atuadoras, perturbadoras, interferências) e internas. A interferência se distingue da influência pela sua aleatoriedade (casualidade) de existência, enquanto a influência é quase sempre determinada.
Para designar a influenciadora (controladora), usaremos ou x(t), ou u(t).
1.3. Leis Básicas de Controle
Se voltarmos à última figura (diagrama estrutural do sistema de controle automático na fig. 1.2.3), é necessário "decifrar" o papel desempenhado pelo dispositivo amplificador-transformador (quais funções ele desempenha).
Se o dispositivo amplificador-transformador (DAT) realiza apenas a amplificação (ou atenuação) do sinal de desvio ε(t), ou seja:  , onde
 – coeficiente de proporcionalidade (no caso particular
 = Const), então esse modo de controle do sistema de controle automático fechado é chamado de modo de controle proporcional (P-controle).
Se o DAT forma um sinal de saída ε1(t), proporcional ao erro ε(t) e à integral de ε(t), ou seja:  , então esse modo de controle é chamado de proporcional-integrador (PI-controle). ==>
 , onde b – coeficiente de proporcionalidade (no caso particular b = Const).
Normalmente, o controle PI é utilizado para melhorar a precisão do controle (regulação).
Se o DAT forma um sinal de saída ε1(t), proporcional ao erro ε(t) e à sua derivada, então esse modo é chamado de proporcional-diferencial (PD-controle): ==> 
O uso de PD-controle geralmente aumenta a velocidade do sistema de controle automático.
Se o DAT forma um sinal de saída ε1(t), proporcional ao erro ε(t), à sua derivada e à integral do erro ==>  , então esse modo de controle é chamado de modo de controle proporcional-integral-diferencial (PID-controle).
O controle PID muitas vezes permite garantir uma "boa" precisão de controle com uma "boa" velocidade de resposta.
1.4. Classificação dos Sistemas de Controle Automático
1.4.1. Classificação segundo o tipo de descrição matemática
Segundo o tipo de descrição matemática (equações de dinâmica e estática), os sistemas de controle automático (SCA) são divididos em lineares e não lineares sistemas (SCA ou SAR).
Cada "subclasse" (linear e não linear) se divide em uma série de "subclasses". Por exemplo, os sistemas automáticos de controle linear (SACL) têm diferenças quanto ao tipo de descrição matemática.
Como neste semestre serão abordadas apenas as propriedades dinâmicas de sistemas lineares de controle automático (regulação), apresentamos a seguir a classificação pelo tipo de descrição matemática para os sistemas automáticos de controle linear (SACL):
1) Sistemas lineares de controle automático, descritos em variáveis "entrada-s saída" por meio de equações diferenciais ordinárias (EDOs) com coeficientes constantes: – a influência de entrada;


onde x(t) y(t) – a saída (quantidade regulada). Se utilizarmos a forma de gravação do EDO linear em formato operador ("compacto"), a equação (1.4.1) pode ser apresentada na seguinte forma:
p = d/dt

onde, — operador de diferenciação; L(p), N(p) — operadores diferenciais lineares correspondentes, que são iguais a: 2) Sistemas lineares de controle automático, descritos por equações diferenciais ordinárias (EDOs) lineares com


coeficientes variáveis (em função do tempo): No geral, tais sistemas podem ser também considerados como parte da classe de SACL não lineares.


3) Sistemas lineares de controle automático, descritos por equações de diferenças lineares:
f(…)


onde – função linear dos argumentos; k = 1, 2, 3… — números inteiros; Δt – intervalo de quantização (intervalo de discretização). A equação (1.4.4) pode ser apresentada em forma de gravação "compacta":
Geralmente, essa descrição de sistemas automáticos de controle linear (SACL) é utilizada em sistemas de controle digital (utilizando computadores).

4) Sistemas lineares de controle automático com atraso:
— operadores diferenciais lineares;

onde — operadores diferenciais lineares correspondentes, que são iguais a: τ — tempo de atraso ou constante de atraso. Se os operadores
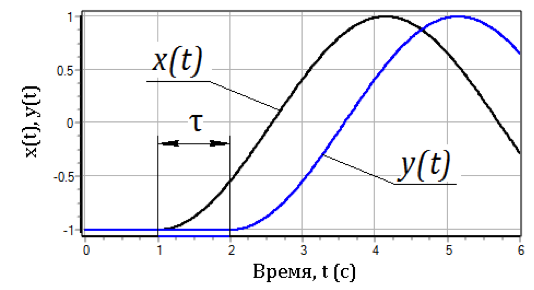
L(p) N(p) e se degeneram ( L(p) = 1; N(p) = 1), a equação (1.4.6) corresponde à descrição matemática da dinâmica de um elemento com atraso ideal:e a ilustração gráfica de suas propriedades está apresentada na Fig. 1.4.1

Fig. 1.4.1 — Gráficos de entrada e saída de um elemento com atraso ideal
5) Sistemas lineares de controle automático, descritos por equações diferenciais lineares em
derivadas parciais. Frequentemente, tais SACL são chamados desistemas de controle distribuído. ==> "Exemplo abstrato" de tal descrição: sistemas de controle. ==>> Um exemplo "abstrato" dessa descrição:

O sistema de equações (1.4.7) descreve a dinâmica de um sistema de controle automático linearmente distribuído, ou seja, a variável controlada depende não apenas do tempo, mas também de uma coordenada espacial.
Se o sistema de controle representar um objeto "espacial", então ==>

onde  depende do tempo e das coordenadas espaciais, definidas pelo vetor posição

6) Sistemas de controle automático, descritos por sistemas de equações diferenciais ordinárias, ou sistemas de equações em diferenças, ou sistemas de equações em derivadas parciais ==>, e assim por diante…
Uma classificação semelhante pode ser proposta para sistemas de controle não lineares (SAC)…
Para sistemas lineares, as seguintes exigências são atendidas:
- linearidade da característica estática do SAC;
- linearidade da equação de dinâmica, ou seja, as variáveis na equação de dinâmica entram apenas em combinação linear.
A característica estática é chamada de dependência da saída em relação à magnitude da entrada sob condições estabelecidas (quando todos os processos transitórios se extinguiram).
Para sistemas descritos por equações diferenciais ordinárias lineares com coeficientes constantes, a característica estática é obtida da equação de dinâmica (1.4.1) igualando a zero todos os membros não estacionários ==>

Na Fig. 1.4.2 apresentam-se exemplos de características estáticas lineares e não lineares de sistemas de controle automático (regulação).
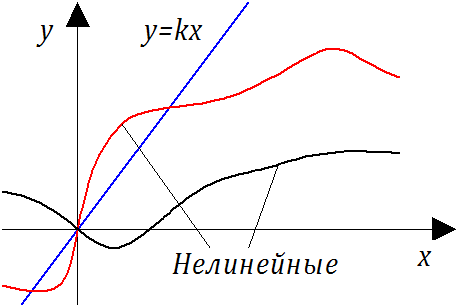
Fig. 1.4.2 — Exemplos de características estáticas lineares e não lineares
A não linearidade dos membros que contêm derivadas em relação ao tempo nas equações de dinâmica pode ocorrer ao usar operações matemáticas não lineares (*, /,  ,
 , sen, ln, etc.). Por exemplo, considerando a equação de dinâmica de um certo sistema de controle automático "abstrato"

notamos que nesta equação, com a característica estática linear  os segundo e terceiro termos (membros dinâmicos) no lado esquerdo da equação — não lineares, portanto, o SAC descrito por tal equação é não linear no plano dinâmico 1.4.2. Classificação por natureza dos sinais transmitidos.
Quanto à natureza dos sinais transmitidos, os sistemas de controle automático (ou regulação) são divididos:
sistemas contínuos (sistemas de ação contínua);
- sistemas de relé (sistemas de ação de relé);
- sistemas de ação discreta (impulsos e digitais).
- Sistema
contínuo sine ações é chamada de sistema de controle automático (SCA), onde em cada um dos elos contínuo da sinal de entrada ao longo do tempo corresponde a uma mudança contínua no sinal de saída, sendo que a lei de alteração do sinal de saída pode ser arbitrária. Para que a SCA seja contínua, é necessário que as características estáticas de todos os elos sejam contínuas.
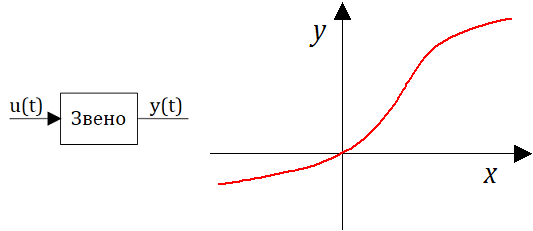
Fig. 1.4.3 — Exemplo de sistema contínuo
contínuo de acionamento é chamado de sistema de controle automático (SCA), onde pelo menos em um elo, com a mudança contínua da grandeza de entrada, a grandeza de saída muda em alguns momentos do processo de controle 'saltadamente' dependendo da grandeza do sinal de entrada. A característica estática desse elo tem pontos de descontinuidade ou de ruptura com descontinuidade.
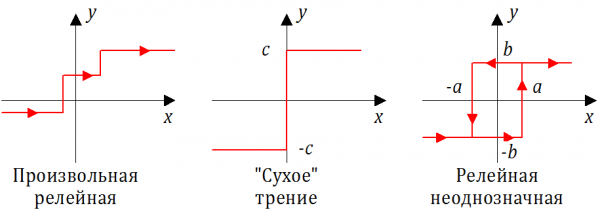
Fig. 1.4.4 — Exemplos de características estáticas de acionamento
contínuo de ação discreta é chamado de sistema, onde pelo menos em um elo, com a mudança contínua da grandeza de entrada, a grandeza de saída tem a forma de pulsos individuais , que aparecem após um certo intervalo de tempo.O elo que transforma um sinal contínuo em um sinal discreto é chamado de impulso. Esse tipo de sinal transmitido ocorre em SCA com computador ou controlador.
Os seguintes métodos (algoritmos) de conversão de sinal de entrada contínuo em sinal de saída discreto são mais frequentemente realizados:
modulação por amplitude e pulso (MAP);
- modulação por largura de pulso (MLP).
- Na Fig. 1.4.5, é apresentada uma ilustração gráfica do algoritmo de modulação por amplitude e pulso (MAP). Na parte superior da figura, é apresentada a dependência temporal
— do sinal x(t) na entrada do elo de impulso. O sinal de saída do bloco de impulso (elo) – é uma sequência de pulsos retangulares que aparecem com – a saída (quantidade regulada). um período de quantização Δt (veja a parte inferior da figura). A duração dos pulsos é a mesma e igual a Δ. A amplitude do pulso na saída do bloco é proporcional ao valor correspondente do sinal contínuo x(t) na entrada deste bloco. ao longo do tempo — se perguntarmos qual é o filme favorito de alguém, depois de um ano a resposta pode ser diferente. Fig. 1.4.5 — Implementação da modulação por amplitude e pulso
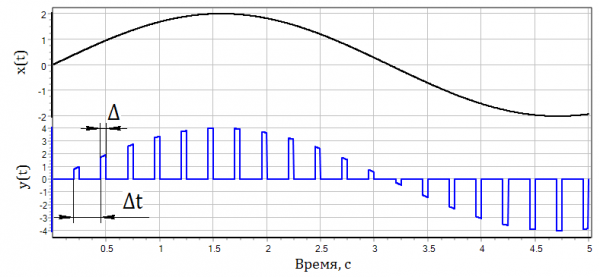
Este método de modulação de impulso foi bastante comum em equipamentos eletrônicos de medição de sistemas de controle e proteção (SUC) de instalações de energia nuclear (IEN) nas décadas de 70 e 80 do século passado.
Este método de modulação por impulso foi bastante utilizado em equipamentos de medição eletrônica dos sistemas de controle e proteção (SUC) das instalações nucleares (ANE) nas décadas de 70 e 80 do século passado.
A figura 1.4.6 apresenta uma ilustração gráfica do algoritmo de modulação por largura de pulso (PWM). Na parte superior da figura 1.14 apresenta-se a dependência temporal x(t) – do sinal na entrada do bloco de pulso. O sinal de saída do bloco de pulso – a saída (quantidade regulada). – é uma sequência de pulsos retangulares que aparecem com um período de quantização constante – intervalo de quantização (intervalo de discretização). (veja a parte inferior da figura 1.14). A amplitude de todos os pulsos é a mesma. A duração do pulso – intervalo de quantização (intervalo de discretização). na saída do bloco é proporcional ao valor correspondente do sinal contínuo x(t) na entrada do bloco de pulso.
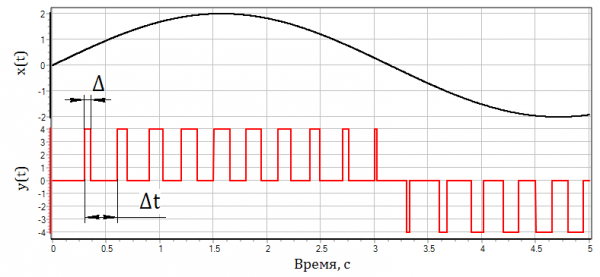
Figura 1.4.6 — Implementação da modulação por largura de pulso
Este método de modulação por pulso é atualmente o mais comum em equipamentos eletrônicos de medição de sistemas de controle e proteção (SCP) de instalações nucleares (NPP) e subsistemas de outros sistemas técnicos.
Ao concluir esta seção, é importante observar que se as constantes de tempo características em outros elos do SCP (Sistemas de Controle Automático) forem significativamente maiores Δt (em ordens de magnitude), então o sistema de pulso pode ser considerado um sistema contínuo de controle automático (usando tanto PWM quanto PDM).
1.4.3. Classificação pelo tipo de controle
Pelo tipo de processos de controle, os sistemas de controle automático são divididos nos seguintes tipos:
- Sistemas de Controle Automático Determinísticos, nos quais um sinal de entrada pode ser claramente associado a um sinal de saída (e vice-versa);
- Sistemas de Controle Automático Estocásticos (estatísticos, probabilísticos), nos quais um determinado sinal de entrada do sistema de controle "responde" a um sinal de saída aleatório (estocástico).
O sinal de saída estocástico é caracterizado por:
- a lei de distribuição;
- a expectativa matemática (valor médio);
- a variância (desvio padrão).
A estocasticidade do processo de controle geralmente é observada em sistemas de controle automático significativamente não lineares tanto do ponto de vista da característica estática quanto do ponto de vista (ainda mais) da não linearidade dos membros dinâmicos nas equações de dinâmica.
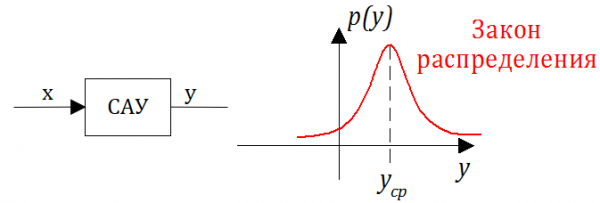
Figura 1.4.7 — Distribuição da magnitude de saída de um sistema de controle automático estocástico
Além das principais formas de classificação dos sistemas de controle, existem outras classificações. Por exemplo, a classificação pode ser feita pelo método de controle e baseada na interação com o ambiente externo e na capacidade do sistema de se adaptar a mudanças nas condições ambientais. Os sistemas são divididos em duas grandes classes:
1) Sistemas comuns (não adaptativos) sem capacidade de autoajuste; esses sistemas pertencem à categoria dos simples, que não alteram sua estrutura durante o processo de controle. Eles são os mais desenvolvidos e amplamente utilizados. Sistemas comuns são subdivididos em três subclasses: sistemas abertos, fechados e sistemas de controle combinados.
2) Sistemas autoajustáveis (adaptativos). Nesses sistemas, quando ocorrem mudanças nas condições externas ou nas características do objeto de controle, há uma alteração automática (não previamente definida) nos parâmetros do dispositivo de controle devido à modificação dos coeficientes do sistema de controle, da estrutura do sistema ou até mesmo à introdução de novos elementos.
Outro exemplo de classificação: pelo critério hierárquico (unidimensionais, bidimensionais, multidimensionais).
Apenas usuários registrados podem participar da pesquisa. , por favor.
Continuar a publicação de palestras sobre Sistemas de Controle?
88,7%Sim118
7,5%Não10
3,8%Não sei5
Votaram 133 usuários. 10 usuários se abstiveram.
Fonte: habr.com
