

Este artigo inaugura uma série dedicada a métodos automatizados de ajuste de controladores PID no ambiente Simulink. Hoje, vamos explorar como trabalhar com o aplicativo PID Tuner.
Introdução
O tipo de controlador mais popular utilizado na indústria em sistemas de controle de malha fechada é o controlador PID. Enquanto a estrutura e o princípio de funcionamento do controlador são memorizados pelos engenheiros desde os tempos de faculdade, seu ajuste, ou seja, o cálculo dos parâmetros do controlador, continua a ser um desafio. Há uma imensidão de literatura, tanto estrangeira (por exemplo, [1, 2]), quanto nacional (por exemplo, [3, 4]), que trata do ajuste de controladores em uma linguagem que não é das mais acessíveis da teoria de controle automático.
Nesta série de artigos, serão descritos métodos automatizados de ajuste de controladores PID usando ferramentas do ambiente Simulink, como:
- PID Tuner,
- Response Optimizer,
- Control System Tuner,
- Frequency Response Based PID Tuner,
- Closed-Loop PID Autotuner.
Como objeto do sistema de controle, teremos um atuador elétrico baseado em um motor de corrente contínua com excitação por ímãs permanentes, funcionando em conjunto com um redutor sob uma carga inercial, com os seguintes parâmetros:
- tensão de alimentação do motor,
 ;
- resistência ativa do enrolamento do rotor do motor, ;
- resistência indutiva do enrolamento do rotor do motor, ;
- coeficiente de torque do motor, ;
- momento de inércia do rotor do motor, .
 ;
 ;
 ;
 ;
 .
Parâmetros da carga e do redutor:
- momento de inércia da carga, ;
- relação de transmissão do redutor, .
 ;
 .
Os artigos contêm praticamente nenhuma fórmula matemática, no entanto, é desejável que o leitor possua conhecimentos básicos em teoria de controle automático, bem como experiência em modelagem no ambiente Simulink para compreender o material apresentado.
Modelo do sistema
Vamos considerar um sistema linear de controle da velocidade angular de um atuador elétrico seguidor, cuja estrutura simplificada é apresentada abaixo.
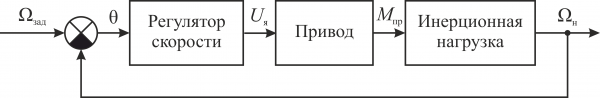
De acordo com a estrutura apresentada, foi construída uma modelo desse sistema no ambiente Simulink.
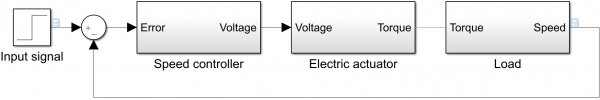
Os modelos do atuador elétrico (sub-sistema Electric actuator) e da carga inercial (sub-sistema Load) foram criados usando blocos da biblioteca de modelagem física :
- modelo do atuador elétrico,
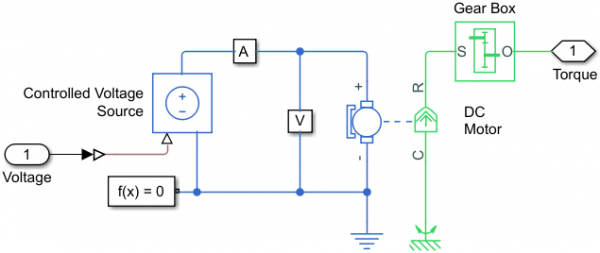
- modelo da carga inercial.
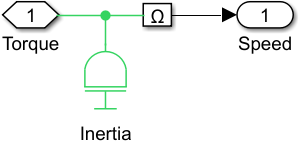
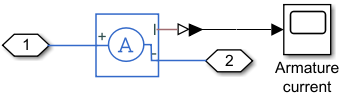
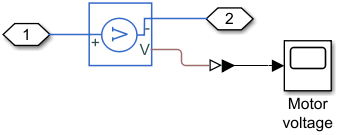
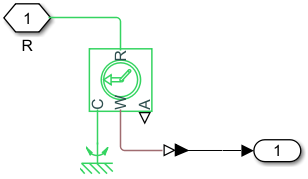
Os modelos de acionamento elétrico e de carga também incluem subsistemas de sensores de várias grandezas físicas:
- a corrente que flui através do enrolamento do rotor do motor (subsistema A),
- a tensão em seu enrolamento (subsistema V),
- a velocidade angular do objeto de controle (subsistema Ω).
Antes de ajustar os parâmetros do controlador PID, vamos iniciar o modelo para cálculo, assumindo a função de transferência do controlador  . Os resultados da simulação com um sinal de entrada de 150 rpm estão mostrados abaixo.
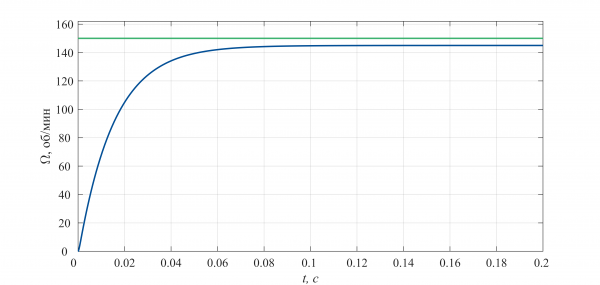
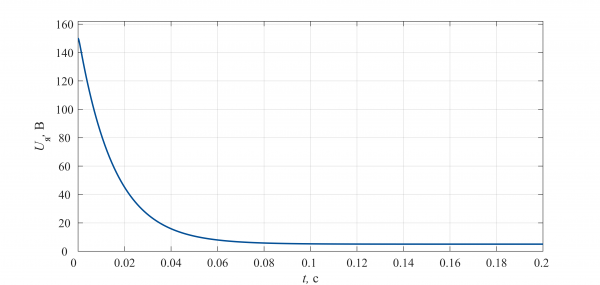
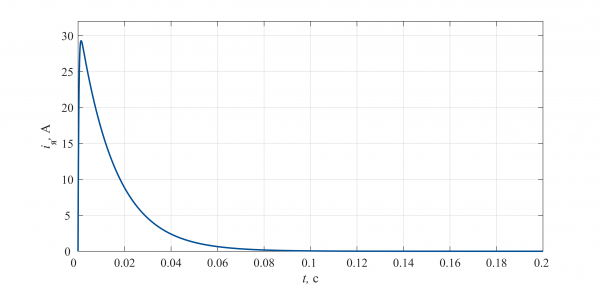
Da análise dos gráficos apresentados, é evidente que:
- A coordenada de saída do sistema de controle não atinge o valor definido, ou seja, há um erro estático no sistema.
- A tensão nos enrolamentos do motor atinge 150 V no início da simulação, o que pode levar à sua falha devido à aplicação de uma tensão superior à nominal (24 V) em seu enrolamento.
Suponha que a resposta do sistema a um impulso unitário deve atender aos seguintes requisitos:
- o sobrepeso (Overshoot) não deve ultrapassar 10%,
- o tempo de subida (Rise time) deve ser inferior a 0,8 s,
- o tempo de estabilização (Settling time) deve ser inferior a 2 s.
Além disso, o controlador deve limitar a tensão aplicada ao enrolamento do motor ao valor da tensão de alimentação.
Configurar o controlador
A configuração dos parâmetros do controlador é feita usando a ferramenta , que está disponível diretamente na janela de parâmetros do bloco PID Controller.
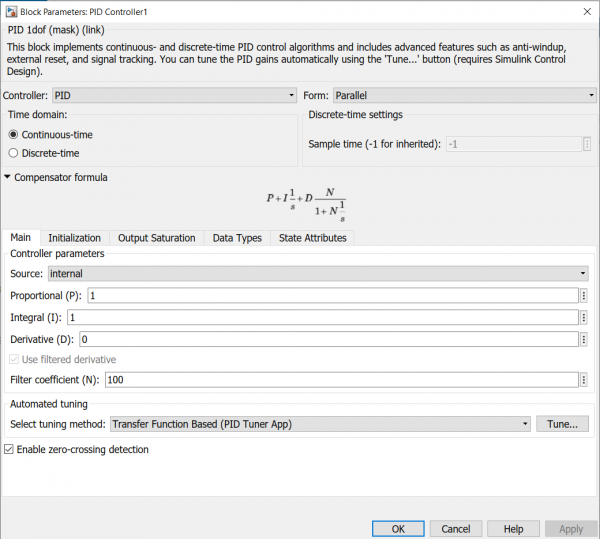
O aplicativo é iniciado pressionando o botão Tune…, que está localizado no painel Automated tuning. Vale ressaltar que antes de realizar a etapa de configuração dos parâmetros do controlador, é necessário escolher seu tipo (P, PI, PD, etc.) e seu tipo (analógico ou discreto).
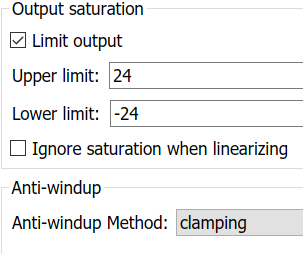
Como um dos requisitos é limitar sua coordenada de saída (tensão no enrolamento do motor), é necessário definir o intervalo permitido de tensões. Para isso:
- Vamos à aba Output Saturation.
- Pressionamos o botão de sinalização Limit output, resultando na ativação dos campos para definir o limite superior (Upper limit) e o limite inferior (Lower limit) do intervalo da grandeza de saída.
- Definimos os limites do intervalo.
O funcionamento correto do bloco do controlador dentro do sistema pressupõe a utilização de métodos voltados para a mitigação da saturação integral. O bloco implementou dois métodos: back-calculation e clamping. Informações detalhadas sobre esses métodos estão disponíveis. . O menu suspenso para seleção de método está localizado na barra Anti-windup.
No caso em questão, vamos registrar os valores 24 e -24 nos campos Limite superior e Limite inferior respectivamente, e também usaremos o método de clamping para excluir a saturação integral.
Pode-se notar que a aparência do bloco do regulador mudou: apareceu um sinal de saturação próximo ao porto de saída do bloco.
Em seguida, aceitando todas as alterações, clique no botão Aplicar, retornamos à aba Principal e clicamos no botão Tune…, resultando na abertura de uma nova janela do aplicativo PIDTuner.
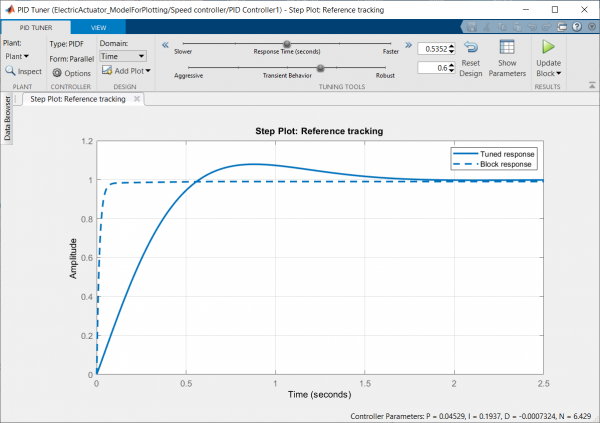
Na área gráfica da janela, são exibidos dois processos transientes: com os parâmetros atuais do regulador, ou seja, para um regulador não ajustado, e com os valores ajustados automaticamente. Os novos valores dos parâmetros podem ser visualizados clicando no botão Mostrar Parâmetros, localizado na barra de ferramentas. Ao clicar no botão, aparecerão duas tabelas: os parâmetros ajustados do regulador (Parâmetros do Regulador) e as avaliações das características do processo transitório com os parâmetros ajustados (Desempenho e Robustez).
Como pode ser visto nos valores da segunda tabela, os coeficientes do regulador calculados automaticamente atendem a todos os requisitos.
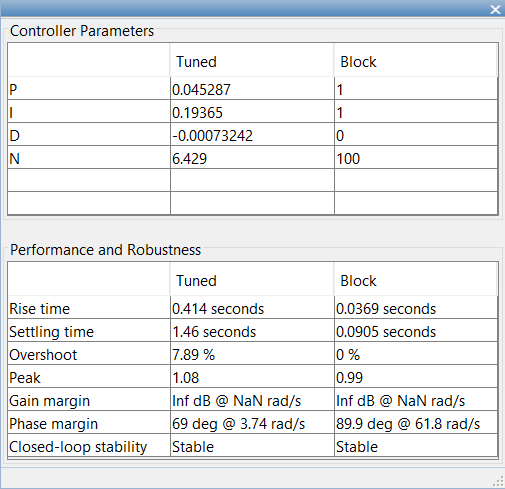
A configuração do regulador é concluída clicando no botão com um triângulo verde, localizado à direita do botão Mostrar Parâmetros, após o que os novos valores dos parâmetros serão automaticamente alterados nos campos correspondentes na janela de configuração dos parâmetros do bloco do Controlador PID.
Os resultados da simulação do sistema com o regulador ajustado para vários sinais de entrada estão mostrados abaixo. Com altos níveis de sinais de entrada (linha azul), o sistema operará em modo de saturação pelo nível de tensão.
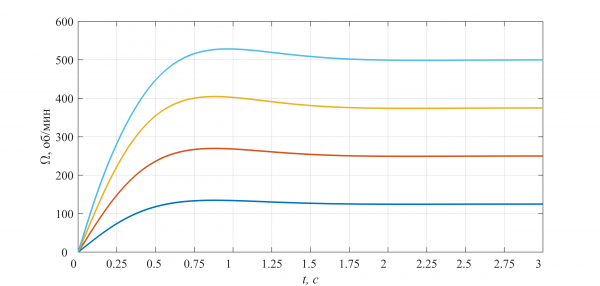
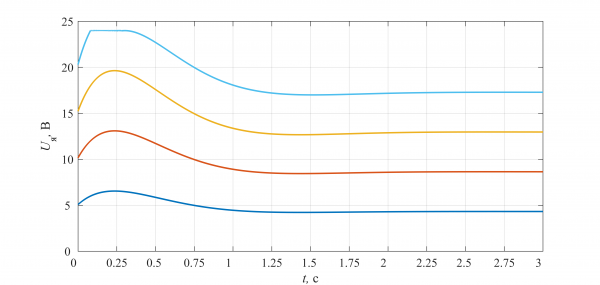
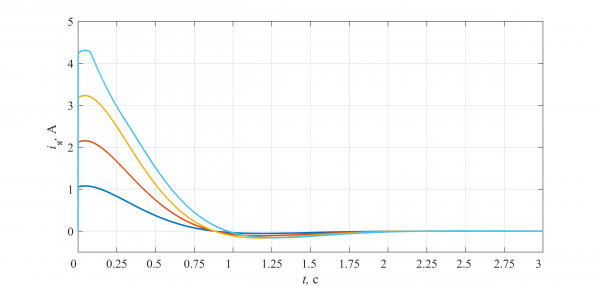
Note-se que a ferramenta PID Tuner ajusta os coeficientes do regulador com base no modelo linearizado, portanto, ao passar para um modelo não linear, é necessário ajustar seus parâmetros. Neste caso, pode-se utilizar o aplicativo .
Literatura
- Manual de Regras de Ajuste de Controladores PI e PID. Aidan O’Dwyer
- Projeto de Sistema de Controle PID e Ajuste Automático usando MATLAB, Simulink. Wang L.
- Controle PID em uma apresentação não rigorosa. Karpov V.E.
- Controladores PID. Questões de implementação. Partes 1, 2. Denisenko V.
Fonte: habr.com
