

Dezvoltatorii de la Google, împreună cu inginerii de la MIT, Universitatea Columbia și Universitatea Princeton, au creat o braț robotic mecanic numit TossingBot, capabil să prindă obiecte mici alese aleatoriu și să le arunce într-un recipient.
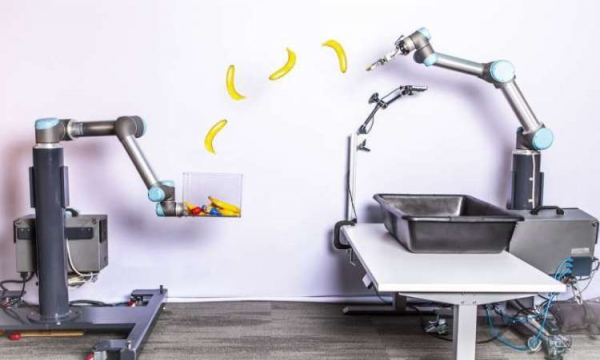
Autorii proiectului afirmă că au depus multe eforturi pentru a crea robotul. Cu ajutorul unui manipulator special, el poate nu doar să prindă obiecte aleatorii, ci și să le arunce cu precizie în recipiente. Se observă că alegerea obiectului impune anumite dificultăți în realizarea acțiunilor ulterioare. Înainte de a efectua aruncarea, mecanismul trebuie să evalueze forma și greutatea obiectului. După ce aceste operațiuni sunt efectuate, decizia acceptată este transformată în acțiune, astfel încât obiectul prins este trimis în recipient. Cercetătorii au vrut ca TossingBot să arunce obiecte similar cu modul în care o face o persoană obișnuită.
Mecanismul obținut arată vizual similar cu brațele robotizate utilizate pe liniile de asamblare a mașinilor. În acțiune, robotul este capabil să îndoaie brațul, să scoată din cutie unul dintre obiecte, să evalueze greutatea și forma acestuia și să-l arunce într-unul dintre compartimentele recipientului, care este stabilit ca țintă. Pentru a obține rezultatul dorit, dezvoltatorii au învățat TossingBot să efectueze scanări ale obiectelor, să determine proprietățile acestora, să aleagă obiectul aleatoriu și să prindă ținta. Apoi, a fost utilizată învățarea automată, astfel încât, pe baza datelor colectate, brațul mecanizat să poată determina cu ce forță și pe ce traiectorie să arunce obiectul.
Testarea a arătat că robotul reușește să prindă obiectul în 87% din cazuri, iar precizia aruncărilor ulterioare este de 85%. Este demn de remarcat faptul că inginerii nu au reușit să reproducă rezultatul de precizie al TossingBot, aruncând obiecte în recipient în mod autonom.
Sursa: 3dnews.ru
