

Acest articol deschide un ciclu de articole dedicate modurilor automatizate de configurare a regulatorilor PID în mediul Simulink. Astăzi vom explora cum să lucrăm cu aplicația PID Tuner.
Introducere
Cel mai popular tip de regulatori utilizat în industrie în sistemele de control închis este considerat a fi regulatorul PID. Și dacă structura și principiul de funcționare al controllerului sunt bine cunoscute inginerilor încă din timpul studiilor, configurarea sa, adică calcularea coeficientelor regulatorului, rămâne o problemă. Există o mulțime de literatură, atât internațională (de exemplu, [1, 2]), cât și națională (de exemplu, [3, 4]), care explică configurarea regulatoarelor într-un limbaj destul de complex al teoriei controlului automat.
În această serie de articole vor fi descrise modurile automatizate de configurare a regulatorilor PID folosind instrumentele din mediul Simulink, cum ar fi:
- PID Tuner,
- Response Optimizer,
- Control System Tuner,
- Frequency Response Based PID Tuner,
- Closed-Loop PID Autotuner.
Ca obiect al sistemului de control va fi un motor electric bazat pe un motor cu curent continuu cu excitație de la magneți permanenți, care funcționează împreună cu un reductoare pentru o sarcină inertială, având următoarele caracteristici:
- tensiunea de alimentare a motorului,
 ;
- rezistența activă a bobinei rotorului motorului, ;
- rezistența inductivă a bobinei rotorului motorului, ;
- coeficientul de cuplu al motorului, ;
- momentele de inerție ale rotorului motorului, .
 ;
 ;
 ;
 ;
 .
Parametrii sarcinii și ai reductoarei:
- momentul de inerție al sarcinii, ;
- raportul de transmisie al reductoarei, .
 ;
 .
Articolele conțin foarte puține formule matematice, cu toate acestea, este de dorit ca cititorul să aibă cunoștințe de bază în teoria controlului automat, precum și experiență de modelare în mediul Simulink pentru a înțelege materialul oferit.
Modelul sistemului
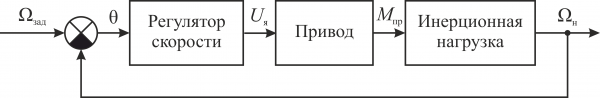
Să considerăm un sistem liniar de control al vitezei unghiulare al unui actuator electric de urmărire, al cărui schematic simplificat este prezentat mai jos.
În conformitate cu structura prezentată, în mediul Simulink a fost construit un model al unui astfel de sistem.
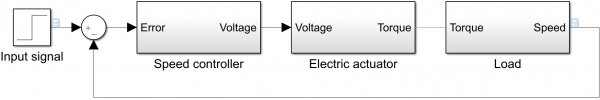
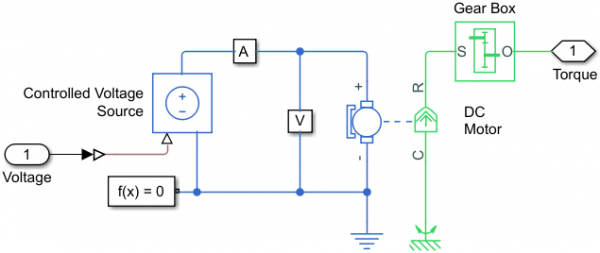
Modelele actuatorului electric (subschema Electric actuator) și a sarcinii inerțiale (subschema Load) au fost create folosind blocuri din biblioteca de modelare fizică :
- modelul actuatorului electric,
- modelul sarcinii inerțiale.
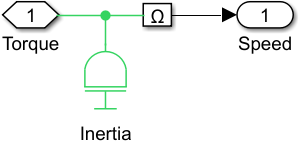
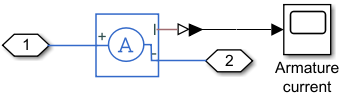
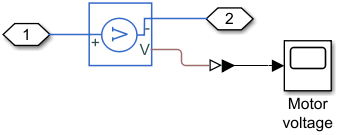
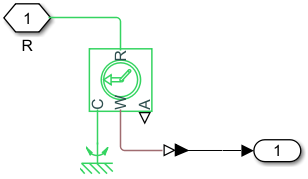
Modelele de acționare electrică și sarcinile includ, de asemenea, subsisteme de senzori pentru diverse mărimi fizice:
- curentul care trece prin bobina rotorului motorului (subsistemul A),
- tensiunea de pe bobina acestuia (subsistemul V),
- viteza unghiulară a obiectului controlat (subsistemul Ω).
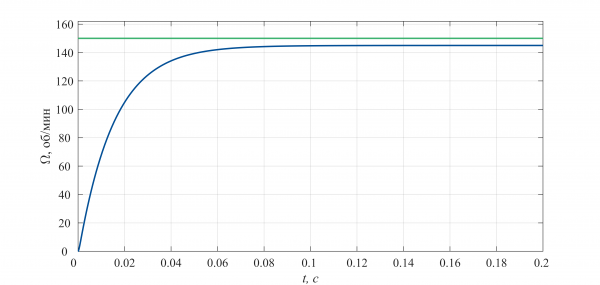
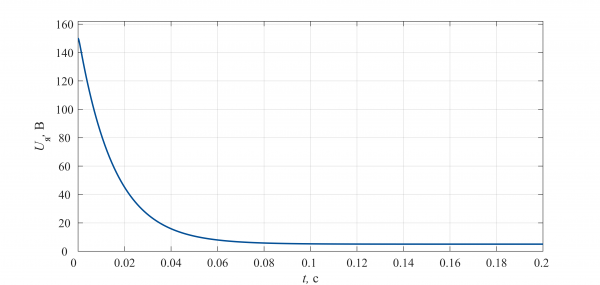
Înainte de a seta parametrii regulatorului PID, să lansăm modelul pentru calcul, luând în considerare funcția de transfer a regulatorului  . Rezultatele modelării pentru un semnal de intrare de 150 rpm sunt prezentate mai jos.
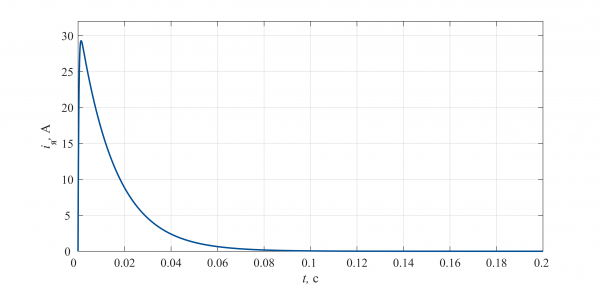
Din analiza graficelor prezentate se observă că:
- coordonata de ieșire a sistemului de control nu atinge valoarea dorită, ceea ce înseamnă că în sistem există o eroare statică.
- Tensiunea de pe bobinele motorului atinge valoarea de 150 V la începutul modelării, ceea ce va conduce la defectarea acestuia din cauza aplicării pe bobină a unei tensiuni mai mari decât nominală (24 V).
Să presupunem că reacția sistemului la un impuls unitar trebuie să corespundă următoarelor cerințe:
- suprareglare (Overshoot) de maximum 10%,
- timpul de creștere (Rise time) de mai puțin de 0.8 s,
- timpul procesului transitoriu (Settling time) de mai puțin de 2 s.
În plus, regulatorul trebuie să limiteze tensiunea aplicată pe bobina motorului la valoarea tensiunii de alimentare.
Configurăm controlerul
Setarea parametrilor regulatorului se face cu ajutorul instrumentului , disponibil direct în fereastra de parametrii blocului PID Controller.
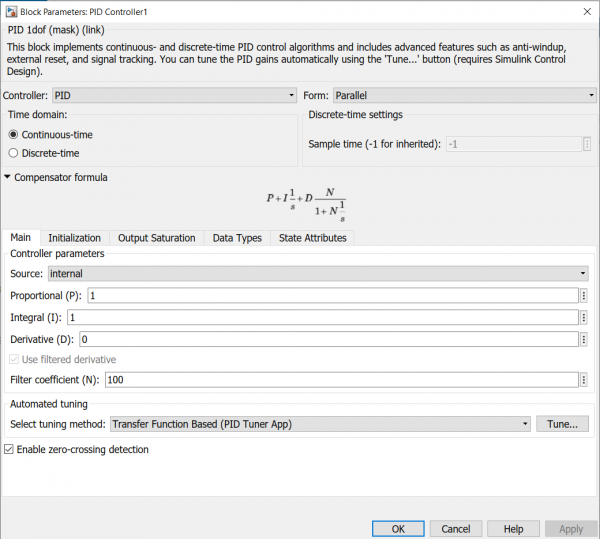
Aplicația se lansează apăsând butonul Tune…, situat pe panoul Automated tuning. Este demn de menționat că înainte de a executa etapa de configurare a parametrilor controlerului, trebuie să alegem tipul acestuia (P, PI, PD etc.), precum și tipul său (analogic sau discret).
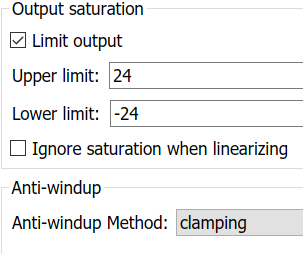
Deoarece una dintre cerințe este limitarea coordonatei sale de ieșire (tensiunea de pe bobina motorului), ar trebui să specificăm intervalul permis de tensiuni. Pentru aceasta:
- Trecem la fila Output Saturation.
- Apăsăm pe butonul de activare Limit output, rezultând activarea câmpurilor pentru a stabili limita superioară (Upper limit) și limita inferioară (Lower limit) a intervalului valorii de ieșire.
- Stabilim limitele intervalului.
Funcționarea corectă a blocului regulator în cadrul sistemului presupune utilizarea unor metode destinate combaterii saturării integrale. În bloc sunt implementate două metode: back-calculation și clamping. Informații detaliate despre aceste metode sunt disponibile . Meniul derulant pentru alegerea metodei se află pe panou Anti-windup.
În cazul analizat, vom introduce valorile 24 și -24 în câmpuri Upper limit și Lower limit corespunzător, și de asemenea vom folosi metoda clamping pentru a exclude saturarea integrală.
Se poate observa că aspectul blocului regulator s-a schimbat: a apărut semnul de saturare lângă portul de ieșire al blocului.
Apoi, acceptăm toate modificările prin apăsarea butonului Apply, revenim la tab-ul Main și facem clic pe butonul Tune…, ca urmare a căruia se va deschide o nouă fereastră a aplicației PIDTuner.
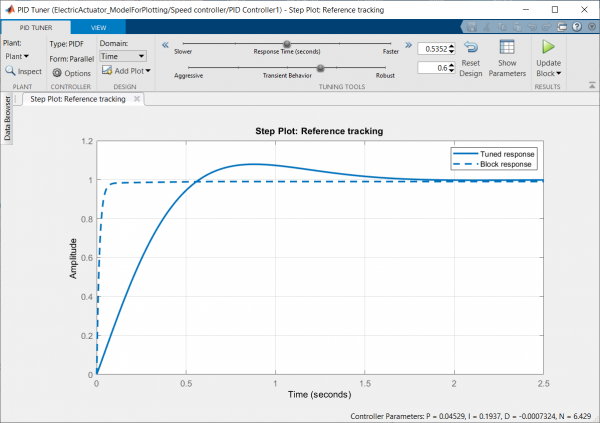
În zona grafică a feronței se afișează două procese tranziționale: pentru parametrii actuali ai regulatorului, adică pentru regulatorul nereglat, și pentru valorile selectate automat. Noile valori ale parametrilor pot fi vizualizate apăsând butonul Show Parameters, situat pe bara de instrumente. Când se face clic pe buton, vor apărea două tabele: parametrii selectați ai regulatorului (Controller Parameters) și evaluările caracteristicilor procesului de tranziție pentru parametrii selectați (Performance and Robustness).
După cum se poate observa din valorile celui de-al doilea tabel, coeficienții calculați automat pentru regulator îndeplinesc toate cerințele.
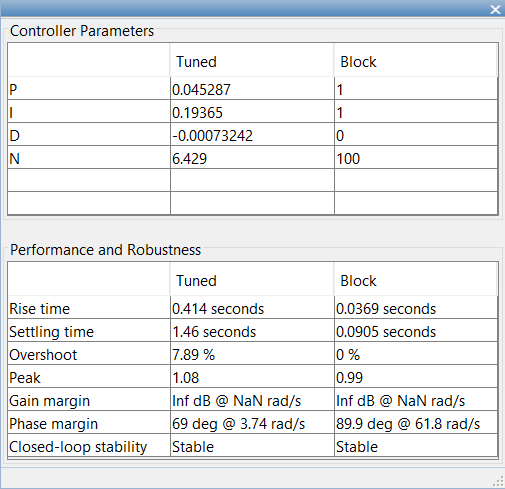
Configurarea regulatorului se finalizează prin apăsarea butonului cu triunghi verde, situat la dreapta butonului Show Parameters, după care noile valori ale parametrilor se vor schimba automat în câmpurile corespunzătoare din fereastra de configurare a parametrilor blocului PID Controller.
Rezultatele simulării sistemului cu regulatorul reglat pentru mai multe semnale de intrare sunt prezentate mai jos. La niveluri mari ale semnalelor de intrare (linie albastră), sistemul va funcționa în modul de saturare pe tensiune.
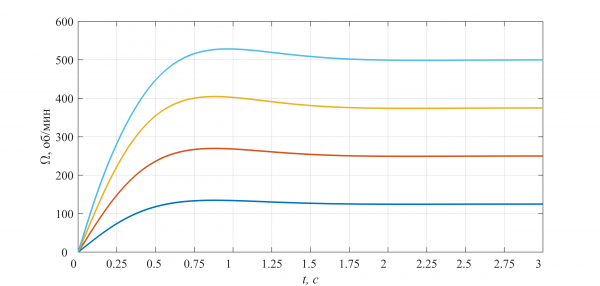
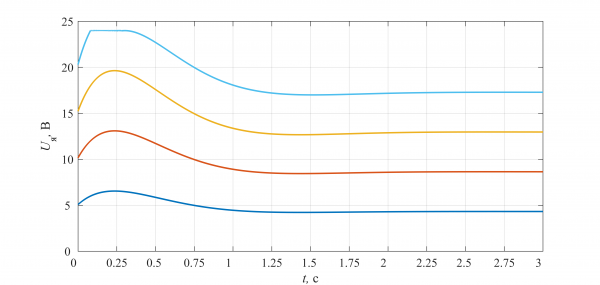
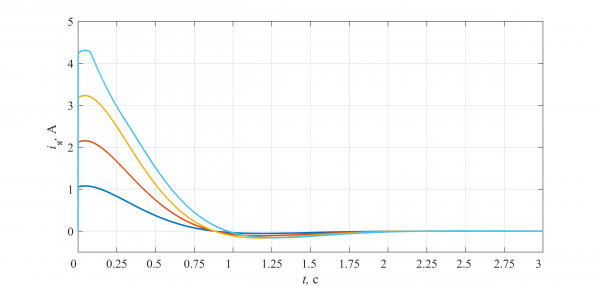
Menționăm că instrumentul PID Tuner selectează coeficienții regulatorului pe baza modelului linearizat, astfel încât la trecerea la un model neliniar este necesar să se ajusteze parametrii săi. În acest caz, se poate utiliza aplicația .
Literatură
- Handbook of PI and PID Controller Tuning Rules. Aidan O’Dwyer
- PID Control System Design and Automatic Tuning using MATLAB, Simulink. Wang L.
- PID control într-o expunere mai puțin strictă. Karpov V.E.
- Regulatoare PID. Întrebări de implementare. Părți 1, 2. Denisenco V.
Sursa: habr.com
