

Public prima capitolul conferințelor despre teoria controlului automat, după care viața voastră nu va mai fi niciodată la fel.
Conferințele din cursul „Managementul Sistemelor Tehnice” sunt susținute de Kozlov Oleg Stepanovich la facultatea „Reactoare Nucleare și Instalații Energetice”, facultatea „Inginerie Energetică” a MGTU im. N.E. Bauman. Îi suntem foarte recunoscători.
Aceste conferințe sunt în curs de pregătire pentru publicare sub formă de carte, iar deoarece aici sunt specialiști în TAU, studenți și doar persoane interesate de subiect, orice critică este binevenită.
1. Noțiunile de bază ale teoriei managementului sistemelor tehnice
1.1. Scopurile, principiile managementului, tipurile de sisteme de management, definițiile de bază, exemplele
Dezvoltarea și îmbunătățirea producției industriale (energetică, transport, inginerie mecanică, tehnică aerospațială etc.) necesită o creștere continuă a productivității mașinilor și agregatelor, îmbunătățirea calității produselor, reducerea costurilor, și, în special în domeniul energiei nucleare, o creștere drastică a siguranței (nucleare, radiații etc.) operării centralelor nucleare și instalațiilor nucleare.
Realizarea obiectivelor stabilite este imposibilă fără implementarea sistemelor moderne de management, inclusiv atât sistemele automatizate (cu participarea operatorului uman), cât și sistemele automate (fără participarea operatorului uman).
Definiție: Managementul este organizarea unui anumit proces tehnologic care asigură atingerea obiectivului stabilit.
Teoria managementului este un domeniu al științei și tehnicii moderne. Se bazează (se fundamentează) atât pe discipline fundamentale (științifice generale) (de exemplu, matematică, fizică, chimie etc.), cât și pe discipline aplicate (electronică, tehnologia microprocesoarelor, programare etc.).
Orice proces de management (automat) constă din următoarele etape (elemente) principale:
- obținerea informațiilor despre sarcina de management;
- obținerea informațiilor despre rezultate;
- analiza informațiilor obținute;
- executarea deciziei (influenta asupra obiectului de management).
Pentru a implementa Procesul de Management, sistemul de management (SM) trebuie să aibă:
- surse de informații pentru sarcina de management;
- surse de informație despre rezultatele gestionării (diferite senzori, dispozitive de măsurare, detectoare etc.);
- dispozitive pentru analiza informațiilor obținute și elaborarea soluțiilor;
- dispozitive de execuție care acționează asupra Obiectului de Management, conținând: regulator, motoare, dispozitive amplificatoare de transformare etc.
Definiție: Dacă sistemul de management (SM) conține toate componentele enumerate mai sus, atunci este un sistem închis.
Definiție: Gestionarea unui obiect tehnic folosind informații despre rezultatele gestionării se numește principiu de feedback.
Schema schematică a unui astfel de sistem de management poate fi reprezentată prin:
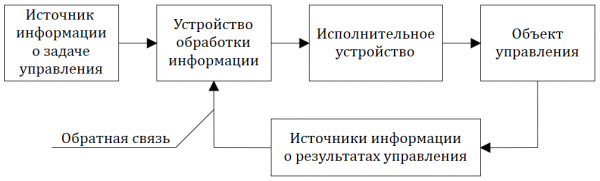
Fig. 1.1.1 — Structura sistemului de management (SM)
Dacă sistemul de management (SM) are o schemă structurală, a cărei aparență corespunde fig. 1.1.1, și funcționează fără implicarea unei persoane (operator), atunci se numește sistem de gestionare automată (SGA).
Dacă SM funcționează cu implicarea unei persoane (operator), atunci se numește SM automatizat.
Dacă gestionarea asigură o lege dată de modificare a obiectului în timp, indiferent de rezultatele gestionării, atunci această gestionare se realizează într-un ciclu deschis, iar gestionarea însăși se numește control software.
Printre sistemele care funcționează pe un ciclu deschis se numără automatele industriale (linii de conveior, linii rotative etc.), mașini cu control numeric (CNC): vezi exemplul de la fig. 1.1.2.
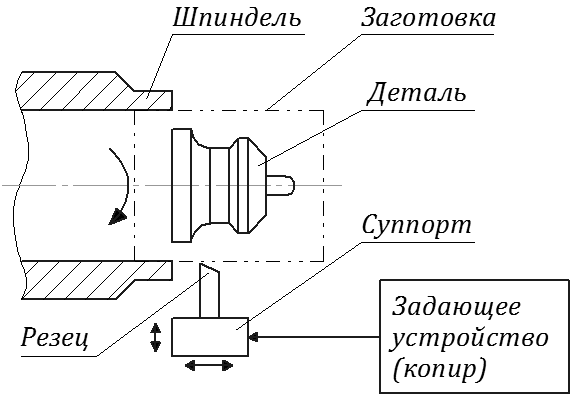
Fig. 1.1.2 — Exemplu de gestionare programată
Dispozitivul de comandă poate fi, de exemplu, și un „copiator”.
Deoarece în acest exemplu nu există senzori (măsurători) care să verifice piesa fabricată, dacă, de exemplu, unelte au fost instalate greșit sau s-au rupt, atunci obiectivul stabilit (fabricarea piesei) nu poate fi atins (realizat). De obicei, în sistemele de acest tip este necesar un control de ieșire, care va înregistra doar deviația dimensiunilor și formei piesei de la cea dorită.
Sistemele automatizate de management sunt împărțite în 3 tipuri:
- sisteme de gestionare automată (SGA);
- sisteme de reglare automată (SRA);
- sisteme de urmărire (SU).
SRA și SU sunt subseturi ale SGA ==>  .
Definiție: Un sistem automat de control care asigură constanța unei anumite valori fizice (sau a unui grup de valori) într-un obiect de control se numește sistem de reglare automată (SRA).
Sistemele de reglare automată (SRA) sunt cel mai răspândit tip de sisteme de control automat.
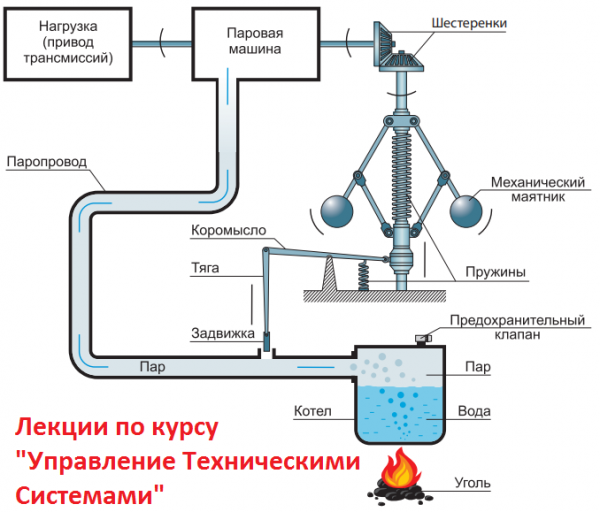
Primul regulator automat din lume (secolul 18) – regulatorul Watt. Acest sistem (vezi figura 1.1.3) a fost realizat de Watt în Anglia pentru a menține o viteză constantă de rotire a roții mașinii cu abur și, în consecință, pentru a menține constanța vitezei de rotire (mișcare) a scripetelui (curelei) de transmisie.
În acest sistem elementele sensibile (senzorii de măsurare) sunt „greutăți” (sfere). „Greutățile” (sferele) „împing” de asemenea levierul și apoi vană. Prin urmare, acest sistem poate fi considerat un sistem de reglare directă, iar regulatorul – un regulator de acțiune directă, deoarece îndeplinește simultan funcțiile atât de „măsurare”, cât și de „reglare”.
În reglatorii de acțiune directă o sursă suplimentară de energie pentru mișcarea organului de reglare nu este necesară.
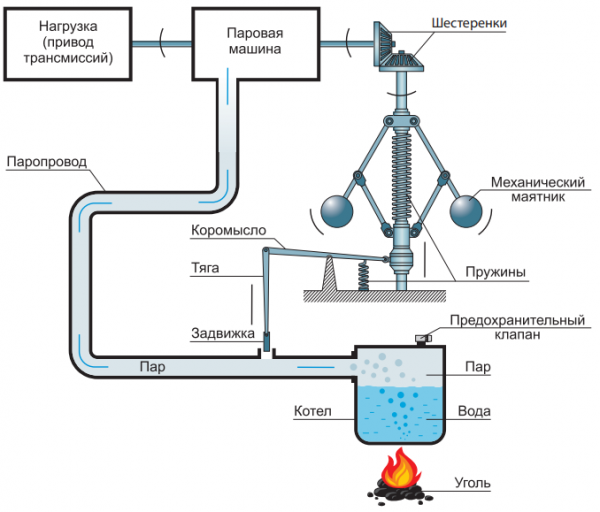
Figura 1.1.3 — Schema regulatorului automat Watt
În sistemele de reglare indirectă este necesară prezența (existența) unui amplificator (de exemplu, de putere), a unui mecanism executiv suplimentar, care poate conține, de exemplu, un motor electric, un servomotor, un sistem hidraulic etc.
Un exemplu de SAA (sistem de automatizare a controlului), în sensul complet al definiției, poate fi un sistem de control care asigură lansarea unei rachete pe orbită, unde valoarea controlată poate fi, de exemplu, unghiul dintre axa rachetei și normală la Pământ ==> vezi figurile 1.1.4.a și 1.1.4.b
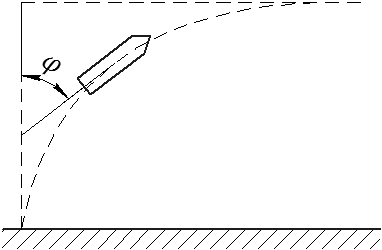
Figura 1.1.4 (a)
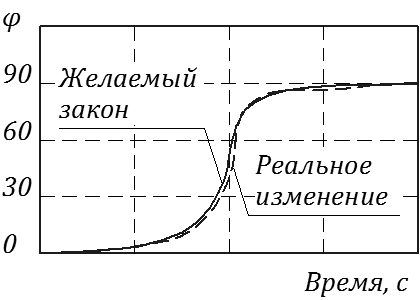
Figura 1.1.4 (b)
1.2. Structura sistemelor de control: sisteme simple și multidimensionale
În teoria Controlului Sistemelor Tehnice, orice sistem este împărțit în seturi de linkuri conectate în structuri de rețea. În cel mai simplu caz, sistemul conține un singur link, la care se aplică un impact de intrare (input), iar la ieșire se obține răspunsul sistemului (output).
În teoria Controlului Sistemelor Tehnice se folosesc 2 moduri principale de reprezentare a linkurilor sistemelor de control:
— în variabilele „intrare-ieșire”;
— în variabilele de stări (detalii suplimentare în secțiunile 6…7).
Reprezentarea în variabilele „intrare-ieșire” este utilizată de obicei pentru a descrie sisteme relativ simple, cu o „intrare” (o intervenție de control) și o „ieșire” (o mărime reglată, vezi figura 1.2.1).
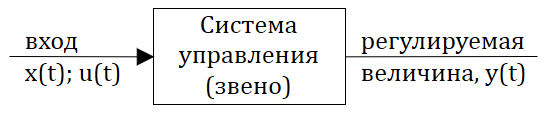
Fig. 1.2.1 – Reprezentarea schematică a unui sistem de control simplu
De obicei, această descriere este utilizată pentru S.A.U. (sisteme automate de control) tehnic nenotabile.
Recent, reprezentarea în variabilele de stări a căpătat o popularitate considerabilă, în special pentru sisteme tehnic complexe, inclusiv pentru S.A.U. multidimensionale. În figura 1.2.2 este prezentată o reprezentare schematică a unui sistem de control multidimensional, unde u1(t)…um(t) — intervențiile de control (vectorul de control), y1(t)…yp(t) — parametrii reglabili ai S.A.U. (vectorul de ieșire).
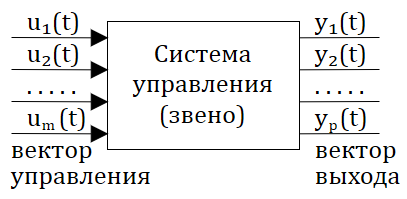
Fig. 1.2.2 — Reprezentarea schematică a unui sistem de control multidimensional
Să examinăm mai detaliat structura S.A.U., prezentată în variabilele „intrare-ieșire” și având o intrare (o intervenție de control sau de referință) și o ieșire (o intervenție ieșită sau o variabilă reglată).
Să presupunem că schema structurală a acestui S.A.U. constă dintr-un număr de elemente (linkuri). Grupând linkurile după principiu funcțional (ce fac linkurile), schema structurală a S.A.U. poate fi adusă la următoarea formă tipică:
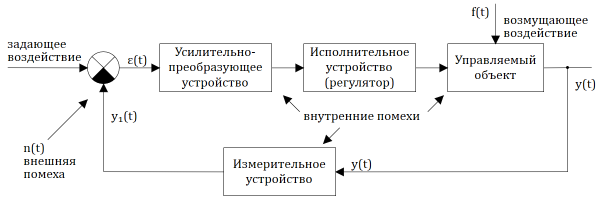
Fig. 1.2.3 — Schema structurală a unui sistem de control automat
Simbolul ε(t) sau variabila ε(t) denotează necorespunderea (eroarea) la ieșirea dispozitivului de comparare, care poate „funcționa” în moduri atât simple aritmetice (de obicei, scădere, mai rar adunare), cât și moduri de comparație mai complexe (proceduri).
Deoarece y1(t) = y(t)*k1, unde k1 — coeficientul de amplificare, rezultă că ==>
ε(t) = x(t) — y1(t) = x(t) — k1*y(t)
Sarcina sistemului de control constă în a elimina necorespunderea (eroarea), dacă acesta este stabil. ε(t), adică ==> ε(t) → 0.
Este important de menționat că sistemul de control este influențat atât de factori externi (control, perturbare, interferențe), cât și de interferențele interne. Interferența se deosebește de influență prin stochasticitatea (randomizarea) existenței sale, în timp ce influența este aproape întotdeauna determinată.
Pentru a desemna influența de control (ceea ce determină influența), vom folosi fie x(t), sau u(t).
1.3. Legile fundamentale ale controlului
Dacă ne întoarcem la ultimul desen (schema structurală a SCA la fig. 1.2.3), este necesar să „decriptăm” rolul pe care îl joacă dispozitivul de amplificare și transformare (ce funcții îndeplinește).
Dacă dispozitivul de amplificare și transformare (DAM) îndeplinește doar amplificarea (sau atenuarea) semnalului de neconcordanță ε(t), și anume:  , unde
 – coeficientul de proporționalitate (în cazul particular
 = Const), atunci acest mod de control al SCA închis se numește mod de control proporțional (P-control).
Dacă DAM formează un semnal de ieșire ε1(t), proporțional cu eroarea ε(t) și integrala din ε(t), adică  , atunci acest mod de control se numește proporțional-integrativ (PI-control). ==>
 , unde b – coeficientul de proporționalitate (în cazul particular b = Const).
De obicei, controlul PI este folosit pentru a îmbunătăți precizia controlului (reglării).
Dacă DAM formează un semnal de ieșire ε1(t), proporțional cu eroarea ε(t) și derivata acesteia, atunci acest mod se numește proporțional-diferential (PD-control): ==> 
De obicei, utilizarea controlului PD îmbunătățește rapiditatea SCA.
Dacă DAM formează un semnal de ieșire ε1(t), proporțional cu eroarea ε(t), derivata acesteia și integrală din eroare ==>  , atunci acest mod de control se numește mod de control proporțional-integrativ-diferential (PID-control).
Controlul PID permite adesea asigurarea unei precizii „bune” a controlului cu o rapiditate „bună”.
1.4. Clasificarea sistemelor de control automat
1.4.1. Clasificarea pe baza tipului de descriere matematică
Pe baza tipului de descriere matematică (ecuațiile de dinamică și statica), sistemele de control automat (SCA) sunt împărțite în sisteme liniare și sisteme neliniare sisteme (SCA sau SAR).
Fiecare „subclasă” (linie și neliniară) este împărțită în încă o serie de „subclase”. De exemplu, sistemele automate de control liniare (SACL) au diferențe în funcție de tipul descrierii matematice.
Deoarece în acest semestru se vor analiza proprietățile dinamice ale doar sistemelor liniare de control automat (reglare), mai jos vom prezenta clasificarea în funcție de tipul descrierii matematice pentru SACL:
1) Sistemele liniare de control automat, descrise prin variabilele „intrare-ieșire” cu ajutorul ecuațiilor diferențiale ordinare (EDO) cu coeficienti :


unde x(t) – acțiunea de intrare; y(t) – acțiunea de ieșire (valoarea reglată).
Dacă utilizăm forma operatorului („compactă”) de scriere a EDO liniare, atunci ecuația (1.4.1) poate fi reprezentată astfel:

unde, p = d/dt – operator de diferențiere; L(p), N(p) – operatori diferențiali liniare corespunzători, care sunt egali cu:


2) Sistemele liniare de control automat, descrise prin ecuații diferențiale ordinare (EDO) liniare cu coeficienți (în funcție de timp):


În general, astfel de sisteme pot fi clasificate și ca aparținând clasei sistemelor neliniare de control automat (SACL).
3) Sistemele liniare de control automat, descrise prin ecuații liniare de diferență:


unde f(…) – funcție liniară a argumentelor; k = 1, 2, 3… – numere întregi; Δt – interval de cuantizare (interval de discretizare).
Ecuația (1.4.4) poate fi prezentată în forma „compactă”:

În general, o astfel de descriere a SACL este utilizată în sistemele de control digitale (utilizând computere).
4) Sistemele liniare de control automat cu întârziere:

unde L(p), N(p) – operatori diferențiali liniare; τ – timpul de întârziere sau constantă de întârziere.
Dacă operatorii L(p) și N(p) se reduc (L(p) = 1; N(p) = 1), atunci ecuația (1.4.6) corespunde descrierii matematice a dinamicii unui element de întârziere ideal:

iar ilustrarea grafică a proprietăților sale este prezentată în fig. 1.4.1
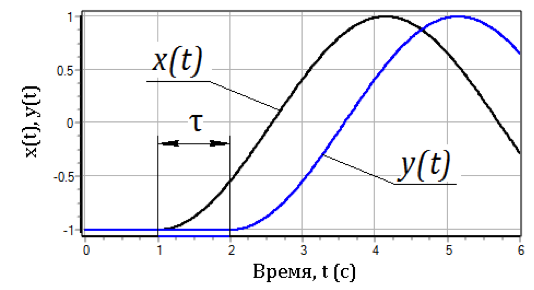
Fig. 1.4.1 – Graficele de intrare și ieșire ale unui element de întârziere ideal
5) Sistemele liniare de control automat, descrise prin ecuații diferențiale liniare în derivate parțiale.Adesea aceste SACL sunt numite sisteme de control distribuite. ==> „Exemplul abstract” al acestei descrieri:

Sistemul de ecuații (1.4.7) descrie dinamica unui sistem de automatizare distribuit liniar, adică mărimea reglată depinde nu doar de timp, ci și de o coordonată spațială.
Dacă sistemul de control constituie un obiect „spațial”, atunci ==>

unde  depinde de timp și de coordonatele spațiale definite de vectorul radial

6) Sisteme de automatizare descrise de sisteme de ecuații diferențiale ordinare sau de sisteme de ecuații diferențiale parțiale ==> și așa mai departe...
O clasificare similară poate fi propusă și pentru sistemele de automatizare neliniare (SAN)...
Pentru sistemele liniare se impun următoarele cerințe:
- linealitatea caracteristicii statice a sistemului de automatizare;
- linealitatea ecuației de dinamică, adică variabilele din ecuația de dinamică intră doar într-o combinație liniară.
Caracteristica statică se referă la dependența ieșirii de magnitudinea influenței de intrare în regimul stabilit (când toate procesele tranzitorii s-au stins).
Pentru sistemele descrise de ecuațiile diferențiale ordinare liniare cu coeficienți constanți, caracteristica statică se obține din ecuația de dinamică (1.4.1) prin egalizarea tuturor termenilor non-stationari cu zero ==>

În figura 1.4.2 sunt prezentate exemple de caracteristici statice lineare și neliniare ale sistemelor de control automat (reglare).
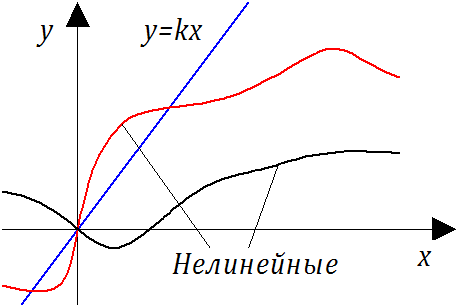
Fig. 1.4.2 — Exemple de caracteristici statice liniare și neliniare
Neliniaritatea termenilor care conțin derivate în timp în ecuațiile de dinamică poate apărea prin utilizarea operațiunilor matematice neliniare (*, /,  ,
 , sin, ln etc.). De exemplu, analizând ecuația de dinamică a unui sistem de automatizare „abstract” anumit

să observăm că în această ecuație, având o caracteristică statică liniară  al doilea și al treilea termen (termeni dinamici) din partea stângă a ecuației — sisteme neliniare, de aceea sistemul de automatizare descris de o astfel de ecuație este neliniar în planul dinamic.
1.4.2. Clasificarea după caracterul semnalelor transmise
După caracterul semnalelor transmise, sistemele de automatizare (sau reglare) se împart în:
- sisteme continue (sisteme cu acțiune continuă);
- sisteme cu relee (sisteme cu acțiune prin relee);
- sisteme cu acțiune discretă (impulsuri și digitale).
Un sistem continuum acțiunilor se numește un astfel de sistem de automatizare, în care fiecare dintre verigile sale pentru continuu schimbării semnalului de intrare în timp corespunde unei schimbări continue semnalului de ieșire, în timp ce legea de schimbare a semnalului de ieșire poate fi arbitrară. Pentru ca S.A.U. să fie continuu, este necesar ca caracteristicile statice ale tuturor verigilor să fie continue.
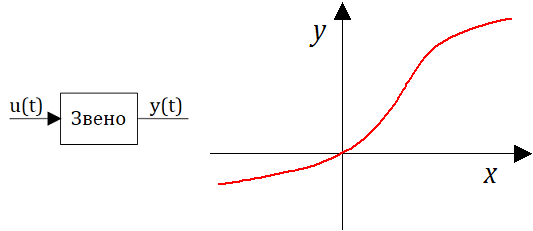
Fig. 1.4.3 - Exemplul unui sistem continuu
Un sistem de acțiune se numește S.A.U. în care, în cel puțin una dintre verigi, printr-o schimbare continuă a magnitudinii de intrare, magnitudinea de ieșire se schimbă „brusc” în anumite momente ale procesului de control, în funcție de magnitudinea semnalului de intrare. Caracteristica statică a unei astfel de verigi are puncte de discontinuitate sau cu discontinuitate.
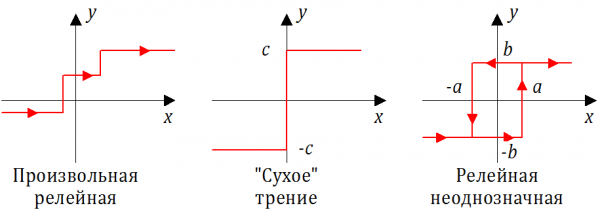
Fig. 1.4.4 - Exemple de caracteristici statice de acțiune intermitentă
Un sistem de acțiune se numește un sistem în care, în cel puțin una dintre verigi, printr-o schimbare continuă a magnitudinii de intrare, magnitudinea de ieșire are forma de impulsuri separate, apărând la un anumit interval de timp.
Veriga care transformă un semnal continuu într-un semnal discret se numește impuls. O astfel de formă de semnale transmise are loc în S.A.U. cu un PC sau un controler.
Se realizează cel mai frecvent următoarele metode (algoritmi) de transformare a semnalului continuu de intrare în semnalul de ieșire sub formă de impuls:
- modulația amplitudinal-impulsuală (MAI);
- modulația lățimii impulsurilor (MLI).
În figura 1.4.5 este prezentată o ilustrare grafică a algoritmului de modulație amplitudinal-impulsuală (MAI). În partea de sus a fig. este prezentată dependența temporală x(t) — semnalului la intrarea în veriga impulsurilor. Semnalul de ieșire al blocului de impulsuri (veriga) y(t) – o secvență de impulsuri dreptunghiulare, apărând cu permanentă perioada de cuantizare Δt (vezi partea inferioară a fig.). Durata impulsurilor este constantă și egală cu Δ. Amplitudinea impulsului la ieșire este proporțională cu magnitudinea corespunzătoare a semnalului continuu x(t) la intrarea acestui bloc.
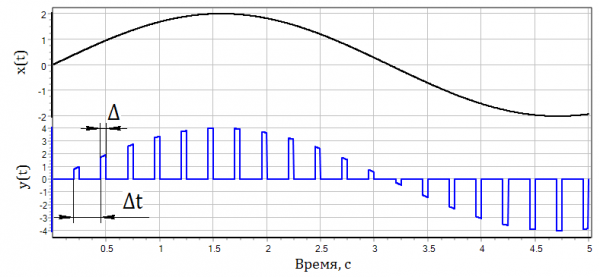
Fig. 1.4.5 - Implementarea modulației amplitudinal-impulsuale
Această metodă de modulație a impulsurilor a fost foarte comună în aparatele electronice de măsurare ale sistemelor de control și protecție (S.U.Z.) ale instalațiilor nucleare de energie (Y.A.E.) în anii '70 - '80 ai secolului trecut.
În figura 1.4.6 este prezentată o ilustrație grafică a algoritmului de modulație prin lățime de impulsuri (PWM). În partea de sus a figurii 1.14 este reprezentată dependența în timp x(t) – semnalului la intrarea blocului de impulsuri. Semnalul de ieșire al blocului de impulsuri (elementului) y(t) – o secvență de impulsuri dreptunghiulare, care apar cu o perioadă constantă de cuantizare Δt (vezi partea inferioară a figurii 1.14). Amplitudinea tuturor impulsurilor este identică. Durata impulsului Δt la ieșirea blocului este proporțională cu valoarea corespunzătoare a semnalului continuu x(t) la intrarea blocului de impulsuri.
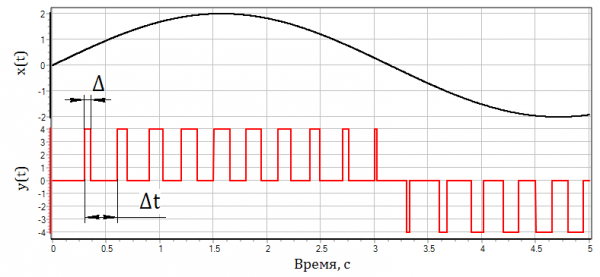
Figura 1.4.6 — Implementarea modulației prin lățime de impulsuri
Această metodă de modulație a impulsurilor este în prezent cea mai răspândită în aparatele de măsurare electronică ale sistemelor de control și protecție (CUP) ale instalațiilor nucleare de energie (INE) și ale altor sisteme tehnice.
Încheind acest subcapitol, este necesar să menționăm că, dacă constantele de timp caracteristice din alte elemente ale SCA (SAR) sunt semnificativ mai mari Δt (cu ordini întregi), atunci sistemul de impulsuri poate fi considerat un sistem continuu de control automat (atât utilizând PWM, cât și PWM).
1.4.3. Clasificarea după natura controlului
După natura proceselor de control, sistemele de control automat se împart în următoarele tipuri:
- sisteme determinate de SCA, în care semnalului de intrare îi poate fi corespunzătoare o ieșire clară (și invers);
- sisteme stocastice de SCA (statistice, probabilistice), în care semnalul de intrare la acest SCA "răspunde" cu un (semnificativ) semnal de ieșire stocastic.
Semnalul de ieșire stocastic este caracterizat de:
- legea distribuției;
- așteptarea matematică (valoarea medie);
- varianța (deviația standard).
Stocasticitatea caracterului procesului de control este observată, de obicei, în SAR semnificativ non-liniare atât din punct de vedere al caracteristicii statice, cât și din perspectiva (chiar și mai mult) non-linearității membrilor dinamici în ecuațiile dinamice.
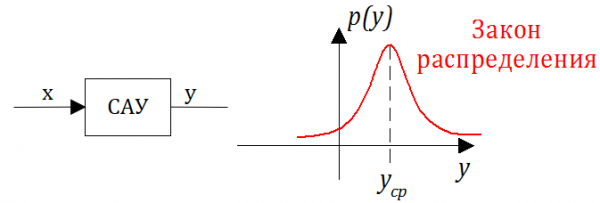
Figura 1.4.7 — Distribuția valorii ieșirii sistemului stocastic de SCA
În afară de principalele tipuri de clasificare a sistemelor de control, există și alte clasificări. De exemplu, clasificarea poate fi realizată în funcție de metoda de control și poate fi bazată pe interacțiunea cu mediul extern și pe capacitatea sistemului de a se adapta la modificările parametrilor mediului înconjurător. Sistemele sunt împărțite în două mari clase:
1) Sistemele obișnuite (neadapative) fără adaptare; aceste sisteme aparțin categoriei celor simple, care nu își schimbă structura în procesul de control. Sunt cele mai dezvoltate și aplicate pe scară largă. Sistemele obișnuite sunt subdivizate în trei subclase: sisteme deschise, închise și sisteme de control combinate.
2) Sistemele autoadaptative (adaptive). În aceste sisteme, atunci când condițiile externe sau caracteristicile obiectului de reglementare se schimbă, se produce o modificare automată (neprevăzută) a parametrilor dispozitivului de control prin schimbarea coeficientilor sistemului sau a structurii acestuia sau chiar prin introducerea de noi elemente.
Un alt exemplu de clasificare: după criteriul ierarhic (un nivel, două niveluri, multe niveluri).
Numai utilizatorii înregistrați pot participa la sondaj. , vă rugăm.
Să continuăm publicația de cursuri despre UTC?
88,7%Da118
7,5%Nu10
3,8%Nu știu5
Au votat 133 de utilizatori. 10 utilizatori s-au abținut.
Sursa: habr.com
