

Universitatea Californiei din Berkeley a publicat proiectul Berkeley Humanoid Lite, rezultatul cercetărilor și experimentelor în domeniul creării de roboți umanoidaligați, ușor de construit. Robotul este construit cu software deschis și se dezvoltă conform conceptului Open Hardware. Componenta hardware este formată din componente standard disponibile pe piață și piese fabricate cu ajutorul imprimantelor 3D. Au fost publicate modele de învățare automată, cod sursă, scheme, lista de componente (BOM), planuri de asamblare și modele pentru imprimarea 3D.
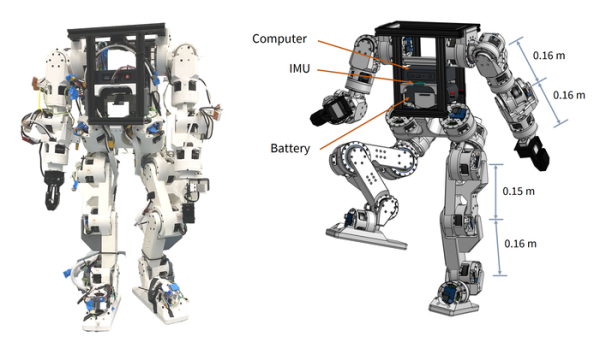
Sub licența MIT, au fost publicate codurile sursă ale firmware-ului pentru controlerele actuatorilor și a componentei de bază low-level de pe robot, precum și componente externe, cum ar fi medii pentru dezvoltarea scenariilor de control, medii pentru simulare, antrenament de modele de mișcare și verificare, construite pe baza cadrelor Isaac Lab, Isaac Sim și MuJoCo. Controlerele standard pentru realitate virtuală SteamVR pot fi utilizate pentru controlul de la distanță.
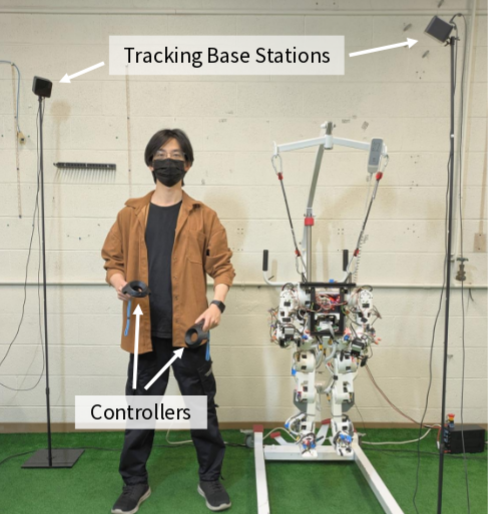
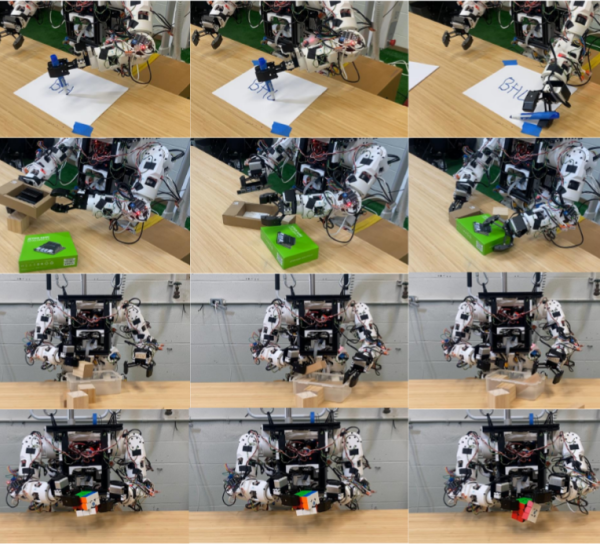
Separat, au fost publicate modelele de învățare automată folosite în experimente, iar un controller de locație (locomotion controller) a fost propus, folosind un model de învățare automată cu întăriri pentru a asigura deplasarea robotului într-un punct specificat. A fost demonstrat utilizarea robotului ca manipulator, controlat de la distanță de o persoană. Se desfășoară experimente în domeniul navigației autonome, evitării obstacolelor, reproducției motricității fine și coordonării mișcărilor în postura bipedă.
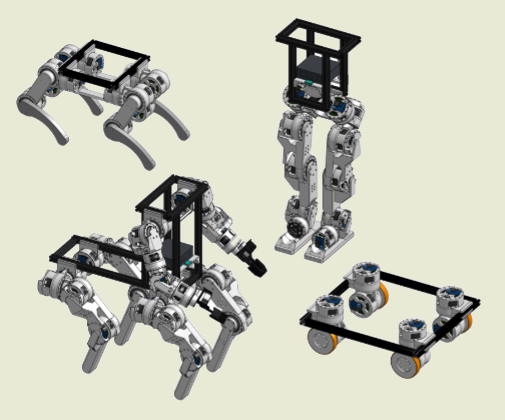
Proiectul poate fi folosit de alți cercetători ca un punct de plecare accesibil pentru studii și cercetări în domeniul roboticii. Nu sunt necesare abilități speciale pentru asamblare, iar oricine poate folosi instrucțiunile și schemele oferite pentru a-și crea propriul exemplar, cheltuind mai puțin de 5000 de dolari. Robotul este modular și conceput pentru a permite modificări și adaptări pentru propriile scopuri, de exemplu, după modificări minime, poate fi transformat din biped în patru-picioare sau într-un model similar cu cel al cangurilor.
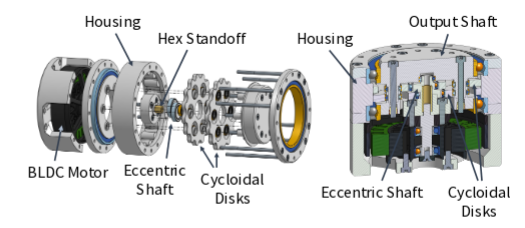
Principalul factor pentru reducerea costurilor de producție a fost utilizarea detaliilor din plastic, fabricate cu ajutorul imprimantelor 3D. În acest proces, cercetătorii au trebuit să abordeze o serie de probleme legate de fiabilitatea și durabilitatea funcționării transmisiei bazate pe rotițe dentate din plastic, și nu din metal. Limitările au fost depășite datorită utilizării unui reductoare cicloidale.
Sursa: opennet.ro
