

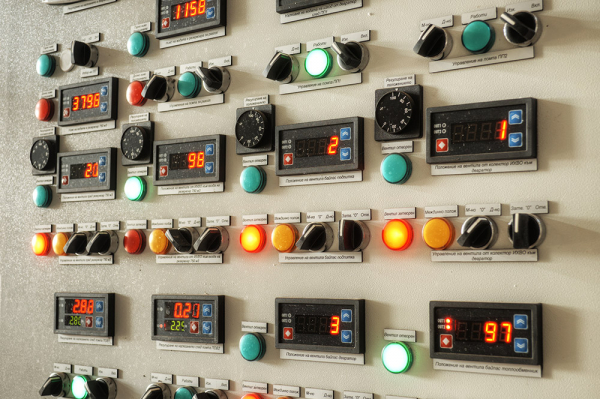
Cu siguranță mulți dintre voi știți sau chiar ați văzut cum sunt gestionate mari obiecte automatizate, de exemplu, o centrală nucleară sau o fabrică cu numeroase linii tehnologice: activitatea principală se desfășoară adesea într-o cameră mare, plină de ecrane, lumini și panouri de control. Acest sistem de management este de obicei numit GŞU — panoul principal de control pentru supravegherea obiectului de producție.
Cu siguranță v-ați întrebat cum funcționează toate acestea din punct de vedere hardware și software, ce diferențiază aceste sisteme de PC-urile personale obișnuite. În acest articol vom explora cum ajung diferitele date la GŞU, cum se dau comenzile echipamentelor, și ce este necesar pentru a gestiona o stație de compresoare, o instalație de producție a propanului, o linie de asamblare a automobilelor sau chiar o stație de pompare a apelor uzate.
Nivelul inferior sau magistrala de câmp — de unde începe totul
Această denumire vagă pentru neinițiați este utilizată când trebuie descrise mijloacele de comunicare între microcontrolere și echipamentele afiliate, de exemplu, modulele de intrare-ieșire sau dispozitivele de măsurare. De obicei, acest canal de comunicație este numit „magistrala de câmp”, deoarece răspunde de transmiterea datelor către controler provenite din „câmp”.
„Câmp” este un termen profesional profund care denotă faptul că un anumit echipament (de exemplu, senzori sau actuatori), cu care interacționează controlerul, se află undeva departe, afară, pe câmp, sub cortina nopții. Și nu contează că senzorul poate fi situat la jumătate de metru de controler și măsoară, să zicem, temperatura din dulapul automatizării, se consideră totuși că se află „în câmp”. De cele mai multe ori, semnalele de la senzori, care ajung la modulele de intrare-ieșire, totuși parcurg distanțe de la zeci la sute de metri (și uneori chiar mai mult), colectând informații de la locații sau echipamente îndepărtate. Tocmai de aceea, magistrala de schimb de date, pe care controlerul primește valorile de la acești senzori, este de obicei numită magistrala de câmp sau mai rar magistrala de nivel inferior sau magistrala industrială.
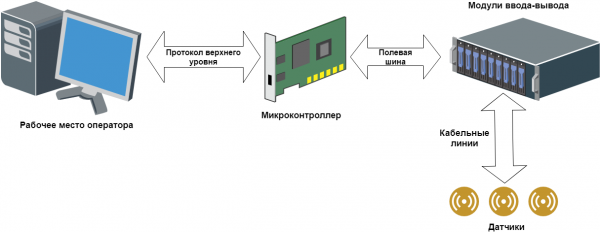
Schema generală de automatizare a unui obiect industrial
Astfel, semnalul electric de la senzor parcurge o anumită distanță pe liniile de cablare (cel mai adesea pe un cablu de cupru obișnuit cu un anumit număr de fire), la care sunt conectate mai multe senzorii. Apoi, semnalul ajunge la modulul de procesare (modulul de intrare-ieșire), unde este transformat în un limbaj digital pe înțelesul controlerului. Ulterior, acest semnal ajunge prin magistrala de câmp direct la controler, unde este procesat definitiv. Pe baza acestor semnale se construiește logica de funcționare a microcontrolerului.
Nivelul superior: de la girlandă la întreaga stație de lucru
Nivelul superior se referă la tot ceea ce poate atinge un operator obișnuit, care gestionează procesul tehnologic. În cel mai simplu caz, nivelul superior este reprezentat de un set de lumini și butoane. Luminile semnalizează operatorului despre anumite evenimente care au loc în sistem, iar butoanele sunt utilizate pentru a trimite comenzi controlerului. Un astfel de sistem este adesea numit „girlandă” sau „brad”, deoarece arată foarte asemănător (așa cum poate fi observat în fotografia de la începutul articolului).
Dacă operatorului îi merge mai bine, ca nivel superior, va avea un panou de operator — un computer plat care, într-un mod sau altul, primește date pentru a fi afișate de la controler și le afișează pe ecran. Acest panou este de obicei montat pe dulapul de automatizare, astfel că interacționarea cu acesta se face, de regulă, stând, ceea ce cauzează neplăceri, plus că calitatea și dimensiunea imaginii pe panourile de dimensiuni mici lasă de dorit.
Și, în cele din urmă, atracția unui generozitate fără precedent — stația de lucru (sau chiar mai multe duplicate), care este un computer personal obișnuit.
Echipamentele de nivel superior sunt obligate să interacționeze într-un fel cu microcontrolerul (altfel, de ce ar mai fi necesare?). Pentru o astfel de interacțiune, se folosesc protocoale de nivel superior și un mediu de transmisie, de exemplu, Ethernet sau UART. În cazul „bradului”, astfel de sofisticări nu sunt, desigur, necesare, luminile se aprind folosind linii fizice obișnuite, fără interfețe și protocoale complicate.
În general, acest nivel superior este mai puțin interesant decât bus-ul de câmp, deoarece acest nivel superior ar putea să nu existe deloc (din seria nu are ce să vadă operatorul, controlerul se va descurca singur, știind ce trebuie să facă).
Protocolul de transfer de date „antic”: Modbus și HART
Puțini știu, dar în a șaptea zi a creației lumii, Dumnezeu nu se odihnea, ci crea Modbus. Pe lângă protocolul HART, Modbus este, probabil, cel mai vechi protocol industrial de transfer de date, apărut încă din 1979.
Ca mediu de transfer, inițial s-a folosit o interfață serială, apoi Modbus a fost implementat peste TCP/IP. Este un protocol sincron pe schema „master-slave” (principal-subordonat), în care se folosește principiul „cerere-răspuns”. Protocolul este destul de greu și lent, viteza de schimb depinde de caracteristicile receptorului și transmitterului, dar de obicei timpul de răspuns este de câteva sute de milisecunde, mai ales în implementarea prin interfață serială.
Mai mult, registrul de transfer de date Modbus este de 16 biți, ceea ce impune imediat restricții asupra transferului tipurilor real și double. Acestea sunt transmise fie pe părți, fie cu pierderi de precizie. Deși Modbus este încă utilizat pe scară largă în cazurile în care nu este necesară o viteză mare de schimb și pierderea datelor transmise nu este critică. Mulți producători de diferite dispozitive iubesc să extindă protocolul Modbus într-un mod exclusiv și foarte original, adăugând funcții netradiționale. Prin urmare, acest protocol are multe mutații și abateri de la normă, dar totuși trăiește cu succes în lumea modernă.
Protocolul HART există de asemenea din anii '80, fiind un protocol industrial de schimb pe o linie de doi conductori a buclei de curent, în care sunt conectate direct senzori de 4-20 mA și alte dispozitive care suportă protocolul HART.
Pentru comutarea liniilor HART, sunt utilizate dispozitive speciale, numite modemuri HART. Există de asemenea convertoare care la ieșire oferă utilizatorului deja, să zicem, protocolul Modbus.
HART este notabil deoarece, pe lângă semnalele analogice de senzori de 4-20 mA, transmite și un semnal digital al protocolului, ceea ce permite combinarea părții digitale și analogice într-o singură linie de cablu. Modelele HART moderne se pot conecta la portul USB al controlerului, pot comunica prin Bluetooth sau prin metoda clasică prin portul serial. Cu un deceniu în urmă, odată cu Wi-Fi, a apărut și standardul wireless WirelessHART, care funcționează în banda ISM.
A doua generație de protocoale sau nu exact autobuze industriale ISA, PCI(e) și VME.
În locul protocoalelor Modbus și HART au venit autobuze nu tocmai industriale, cum ar fi ISA (MicroPC, PC/104) sau PCI/PCIe (CompactPCI, CompactPCI Serial, StacPC), dar și VME.
A început era calculatoarelor care dispuneau de un autobuz universar de transfer de date, la care se puteau conecta diverse plăci (module) pentru procesarea unui semnal unificat. De obicei, în acest caz, modulul procesor (calculatorul) este introdus într-un așa-numit cadru, care asigură interacțiunea pe autobuz cu alte dispozitive. Cadru, sau, cum îi numesc adevărații automatizatori, „crate”, este completat cu plăci necesare de intrare-ieșire: analogice, discrete, interfețe etc., sau toate acestea sunt asamblate sub formă de sandwich fără cadru — o placă deasupra alteia. După care această diversitate pe autobuz (ISA, PCI etc.) schimbă date cu modulul procesor, care astfel primește informații de la senzori și realizează o anumită logică.
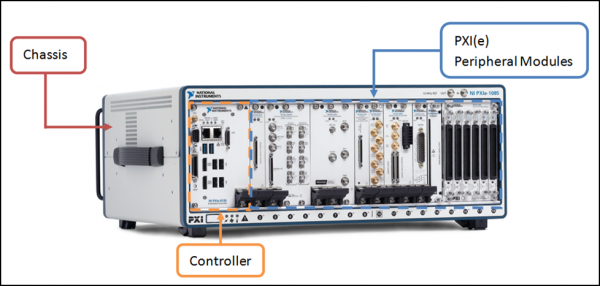
Controlerul și modulele de intrare-ieșire în cadrul PXI pe autobuzul PCI. Sursa:
Nu ar fi nimic cu aceste autobuze ISA, PCI(e) și VME, mai ales pentru acele vremuri: și viteza de transfer nu este dezamăgitoare, iar componentele sistemului sunt plasate într-un cadru unic, compact și convenabil, schimbarea rapidă a plăcilor de intrare-ieșire poate să nu existe, dar deocamdată nu este foarte dorită.
Dar există o lingură de doar și nu una. Construirea unui sistem distribuit în această configurație este destul de complicată, bus-ul de schimb este local, trebuie găsite soluții pentru schimbul de date cu celelalte noduri subordonate sau egale, același Modbus peste TCP/IP sau alt protocol, în general, confortul este destul de redus. Și al doilea aspect neplăcut: plăcile de intrare-ieșire de obicei așteaptă un semnal uniformizat la intrare, iar izolarea galvanică cu echipamentele de câmp nu există, așa că trebuie să construiești o structură din diverse module de conversie și scheme intermediare, ceea ce complică foarte mult baza de componente.
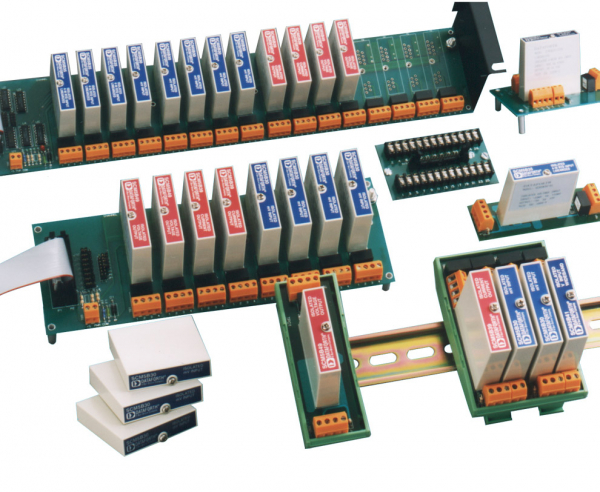
Module intermediare de conversie a semnalelor cu izolatie galvanică. Sursa:
"Și ce se întâmplă cu protocolul de comunicare pe bus-ul industrial?" — veți întreba. Ei bine, nimic. Nu există în această implementare. Pe liniile de cablu, semnalul ajunge de la senzori la conversorii de semnal, conversorii emit tensiune pe o placă de intrare-ieșire discretă sau analogică, iar datele de pe placă sunt citite prin porturile de intrare/ieșire, prin intermediul sistemului de operare. Și fără protocoale specializate.
Cum funcționează bus-urile industriale moderne și protocoalele
Ce urmează acum? Până în prezent, ideologia clasică de construirea sistemelor automatizate s-a schimbat puțin. Au jucat un rol o mulțime de factori, de la faptul că trebuie să fie convenabil să automatizezi, până la tendința spre sisteme automatizate distribuite cu noduri îndepărtate unul de altul.
Probabil că putem spune că există două concepții principale pentru construirea sistemelor de automatizare în prezent: sisteme automatizate localizate și sisteme distribuite.
În cazul sistemelor localizate, unde colectarea datelor și managementul sunt centralizate într-un singur loc specific, este cerută conceptul unui set de module de intrare-ieșire, interconectate printr-o magistrală rapidă comună, inclusiv un controler cu propriul protocol de comunicare. De obicei, modulele de intrare-ieșire includ și un convertor de semnal și izolație galvanică (deși, desigur, nu întotdeauna). Asta înseamnă că utilizatorul final trebuie să înțeleagă ce tipuri de senzori și mecanisme vor fi prezente în sistemul automatizat, să numere numărul necesar de module de intrare-ieșire pentru diferite tipuri de semnale și să le conecteze într-o linie comună cu controlerul. În acest caz, de obicei, fiecare producător utilizează protocolul său preferat de comunicare între modulele de intrare-ieșire și controler, iar variantele pot fi numeroase.
În cazul sistemelor distribuite, tot ceea ce este valabil pentru sistemele localizate este adevărat, cu excepția faptului că este important ca componentele individuale, de exemplu, un set de module de intrare-ieșire plus un dispozitiv de colectare și transmitere a informațiilor — un microcontroler nu foarte inteligent, situat undeva în o cabină în câmp, lângă un robinet care oprește petrolul — să poată interacționa cu noduri similare și cu controlerul principal pe distanțe mari, cu o viteză de schimb eficientă.
Cum aleg dezvoltatorii protocolul pentru proiectul lor? Toate protocoalele moderne de comunicare oferă o viteză destul de bună, astfel că, adesea, alegerea unui anumit producător nu se bazează pe viteza de comunicare prin acea magistrală industrială. Implementarea protocolului în sine nu este nici ea foarte importantă, deoarece, din perspectiva dezvoltatorului de sistem, va fi oricum o cutie neagră care asigură o anumită structură interioară de comunicare și nu este destinat intervenției externe. Cel mai adesea, se acordă atenție caracteristicilor practice: performanța calculatoarelor, comoditatea aplicării concepției producătorului la sarcina propusă, disponibilitatea tipurilor necesare de module de intrare-ieșire, posibilitatea de înlocuire la cald a modulelor fără întreruperea magistralei etc.
Furnizorii populari de echipamente oferă propriile implementări ale protocoalelor industriale: de exemplu, cunoscuta companie Siemens dezvoltă seria de protocoale Profinet și Profibus, compania B&R — protocolul Powerlink, iar Rockwell Automation — protocolul EtherNet/IP. O soluție locală în această listă de exemple este versiunea protocolului FBUS de la compania rusă Fastwel.
Există și soluții mai universale, care nu sunt legate de un producător specific, cum ar fi EtherCAT și CAN. Vom analiza în detaliu aceste protocoale în continuarea articolului și vom stabili care dintre ele se potrivesc cel mai bine aplicațiilor specifice: industriei auto și aerospațiale, producției de electronică, sistemelor de poziționare și roboticii. Rămâneți conectați!
Sursa: habr.com
