

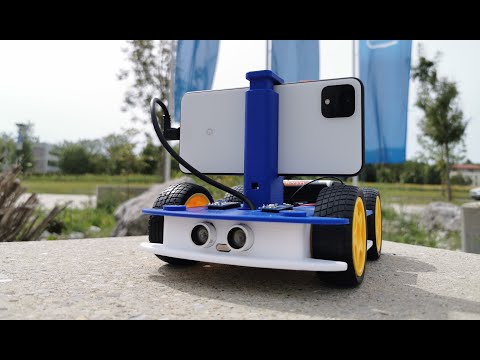
A fost publicat numărul 0.5 al proiectului OpenBot, un sistem care dezvoltă o platformă pentru construirea de roboți cu roți mobile, folosind un smartphone obișnuit pe bază de Android. Această platformă a fost creată în cadrul departamentului de cercetare al companiei Intel și se bazează pe ideea de a valorifica capacitățile de calcul ale smartphone-ului, precum și GPS-ul, giroscopul, busola și camera integrate.
Software-ul pentru controlul robotului, analiza mediului înconjurător și navigație autonomă este realizat sub formă de aplicație pentru platforma Android. Codul este scris în Java, Kotlin și C++ și este distribuit sub licența MIT. Se preconizează că platforma poate fi utilă pentru învățarea roboticii, dezvoltarea rapidă a propriilor prototipuri de roboți mobili și desfășurarea de cercetări legate de autopiloți și navigație autonomă.
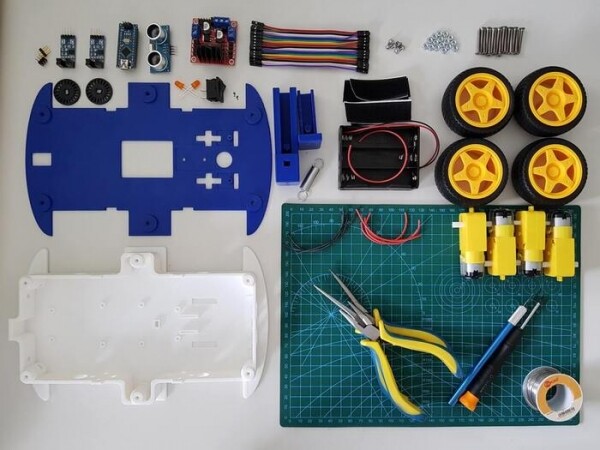
OpenBot permite experimentarea cu roboți mobili la costuri minime – pentru construirea unui robot este suficient un smartphone de gamă medie și componente suplimentare cu o valoare totală de aproximativ 50 de dolari. Șasiul pentru robot, precum și componentele necesare pentru fixarea smartphone-ului, pot fi imprimate pe o imprimantă 3D conform șabloanelor oferite (dacă nu există o imprimantă 3D, se poate tăia un cadru din carton sau placaj). Mișcarea este asigurată de patru motoare electrice.
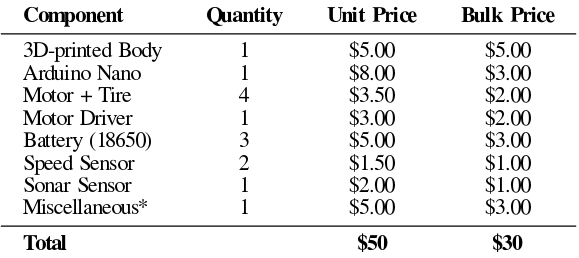
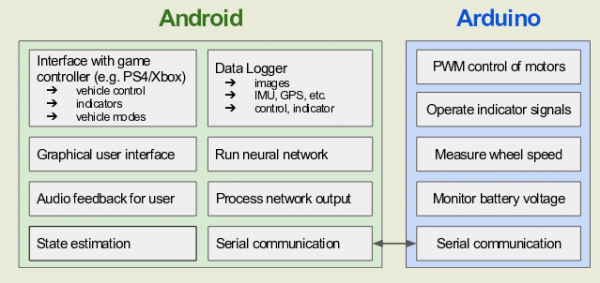
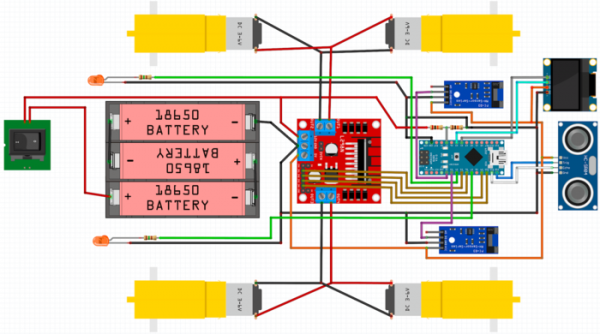
Pentru controlul motoarelor, echipamentelor auxiliare și senzorilor adiționali, precum și pentru monitorizarea încărcării bateriilor, se utilizează placa Arduino Nano cu microcontroler ATmega328P, care se conectează la smartphone prin intermediul portului USB. Suportul suplimentar este oferit pentru conectarea senzorilor de viteză și a sonarului cu ultrasunete. Controlul de la distanță al robotului poate fi realizat printr-o aplicație client pentru Android, printr-un computer aflat în aceeași rețea WiFi, printr-un browser web sau printr-un controller de jocuri cu suport Bluetooth (de exemplu, PS4, XBox și X3).
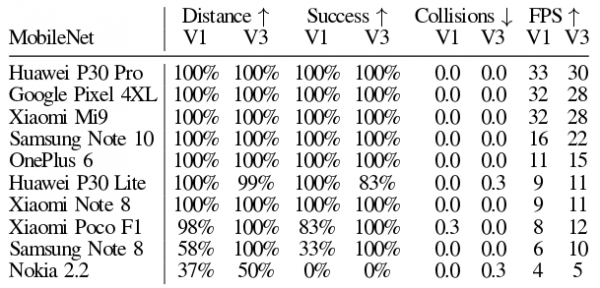
Software running on smartphones includes a machine learning system for object recognition (approximately 80 types of objects) and autopilot functions. The application allows the robot to identify desired objects, navigate around obstacles, follow a selected object, and solve autonomous navigation tasks. For example, the robot can move to a specified location in autopilot mode, adapting to changes in the environment. Movement can also be controlled manually, allowing the robot to be used as a moving camera with remote control.
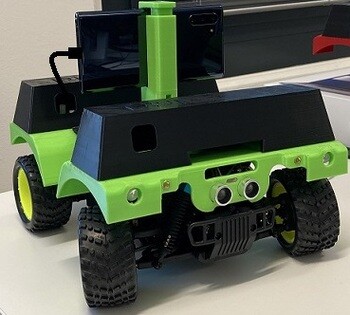
The new version significantly revamps the firmware for Arduino, adding support for additional types of robots (RTR and RC). The Android application has been updated to support a new messaging protocol with the microcontroller firmware, enabling the processing of configuration messages and improving control support via game controllers. Models for printing a new RC-Truck chassis on a 3D printer have also been added.
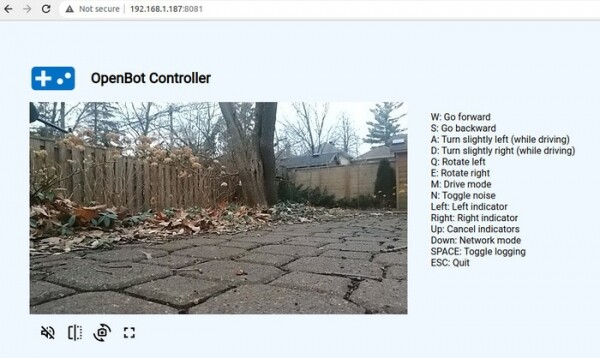
A button has been added to the client application for switching the camera on the robot, and support for the RTSP protocol has been discontinued in favor of WebRTC. The Node.js-based web interface now allows remote control of the robot's movement via a browser, streaming data from the robot's camera using WebRTC.
Sursa: opennet.ro
