

Zverejňujem prvú kapitolu prednášok o teórii automatizovaného riadenia, po ktorých už váš život nikdy nebude rovnaký.
Prednášky o kurze 'Riadenie technických systémov' vedie Oleg Stepanovič Kozlov na katedre 'Jadrové reaktory a energetické zariadenia' na Fakulte 'Energetického strojárstva' MGTU im. N.E. Bauman. Za čo mu patrí veľká vďaka.
Tieto prednášky sú len pripravené na publikovanie vo forme knihy, a keďže tu sú odborníci na TAU, študenti a jednoducho zaujímajúci sa o predmet, akákoľvek kritika je vítaná.
1. Základné pojmy teórie riadenia technických systémov
1.1. Ciele, princípy riadenia, druhy riadenia, základné definície, príklady
Rozvoj a zdokonaľovanie priemyselnej výroby (energetiky, dopravy, strojárstva, kozmickej techniky atď.) vyžaduje neustále zvyšovanie produktivity strojov a agregátov, zvyšovanie kvality výroby, znižovanie nákladov a najmä v oblasti jadrovej energetiky, dramatické zvýšenie bezpečnosti (jadrovej, radiačnej atď.) prevádzky jadrových elektrární a jadrových zariadení.
Realizácia stanovených cieľov nie je možná bez zavedenia moderných riadiacich systémov, vrátane automatizovaných (s účasťou človeka-operátora) aj automatických (bez účasti človeka-operátora) riadiacich systémov (RS).
Definícia: Riadenie je taká organizácia určitého technologického procesu, ktorá zabezpečuje dosiahnutie stanoveného cieľa.
Teória riadenia je odvetvím modernej vedy a techniky. Základá sa (vychádza) ako na fundamentálnych (všeobecne vedeckých) disciplínach (napr. matematika, fyzika, chémia atď.), tak i na aplikovaných disciplínach (elektronika, mikropočítačová technika, programovanie atď.).
Každý proces riadenia (automatického) pozostáva z nasledujúcich základných etáp (prvkov):
- získanie informácií o úlohe riadenia;
- získanie informácií o výsledku riadenia;
- analýza získaných informácií;
- vykonanie rozhodnutia (zásah do riadeného objektu).
Na realizáciu procesu riadenia musí riadiaci systém (RS) disponovať:
- zdrojmi informácií o úlohe riadenia;
- zdroje informácií o výsledkoch riadenia (rôzne senzory, meracie zariadenia, detektory atď.);
- zariadenia na analýzu získaných informácií a na formulovanie riešení;
- vykonávacie zariadenia pôsobiace na riadený objekt, obsahujúce: regulátor, motory, zosilňovače a iné.
Definícia: Ak riadiaci systém (RS) obsahuje všetky vyššie uvedené časti, je to uzavretý systém.
Definícia: Riadenie technického objektu využívajúce informácie o výsledkoch riadenia sa nazýva princíp spätnej väzby.
Schematicky môže byť takýto riadiaci systém zobrazený ako:
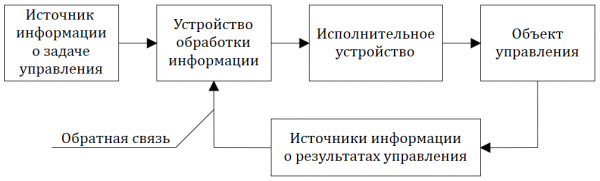
Obr. 1.1.1 — Štruktúra riadiaceho systému (RS)
Ak riadiaci systém (RS) má štruktúrny diagram, ktorého vzhľad zodpovedá obr. 1.1.1, a funguje (pracuje) bez účasti človeka (operátora), nazýva sa systém automatického riadenia (SAR).
Ak RS funguje s účastí človeka (operátora), nazýva sa automatizovaný RS.
Ak riadenie zabezpečuje stanovený zákon zmien objektu v čase nezávisle od výsledkov riadenia, potom takéto riadenie prebieha v otvorenom cykle a samotné riadenie sa nazýva programovým riadením.
Medzi systémy pracujúce v otvorenom cykle patrí priemyselná automatika (dopravné linky, rotačné linky atď.), stroje s numerickým programovým riadením (CNC): pozri príklad na obr. 1.1.2.
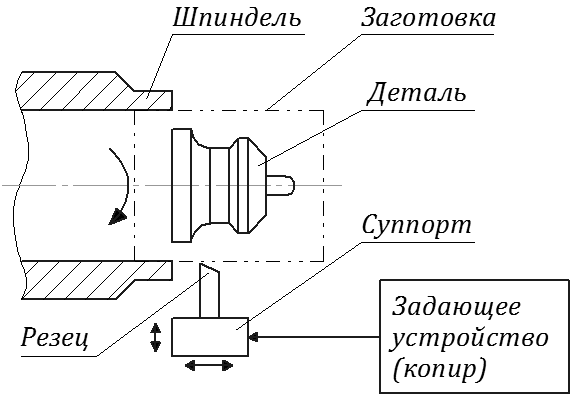
Obr. 1.1.2 — Príklad programového riadenia
Poháňacie zariadenie môže byť napríklad aj „kopírovací stroj“.
Keďže v tomto príklade nie sú senzory (meracie prístroje), ktoré by kontrolovali vyrábanú súčiastku, ak bol napríklad nôž nesprávne nastavený alebo sa zlomený, dosiahnutie stanoveného cieľa (vyrobenie súčiastky) nie je možné (realizovateľné). Zvyčajne v systémoch tohto typu je potrebná výstupná kontrola, ktorá iba zaznamenáva odchýlky veľkosti a tvaru súčiastky od požadovanej.
Automatické riadiace systémy sa delia na 3 typy:
- systémy automatického riadenia (SAR);
- systémy automatického regulovania (SAR);
- sledovacie systémy (SS).
SAR a SS sú podmnožinami SAR ==>  .
Definícia: Automatizovaný riadiaci systém, ktorý zabezpečuje stálu hodnotu nejakej fyzikálnej veličiny (alebo skupiny veličín) v regulovanom objekte, sa nazýva systém automatického riadenia (SAR).
Systémy automatického riadenia (SAR) sú najrozšírenejším typom systémov automatizovaného riadenia.
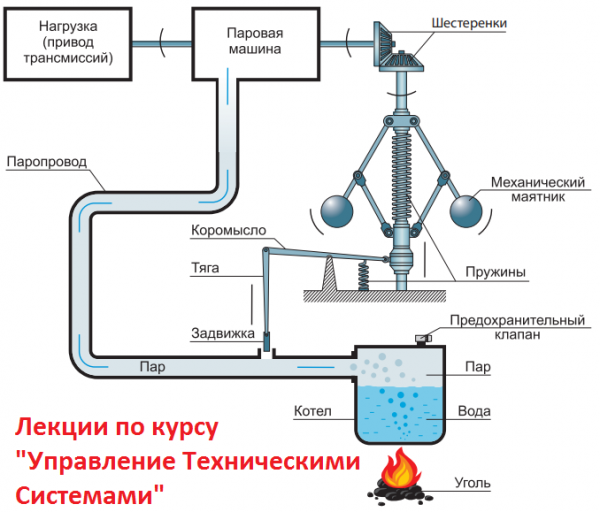
Prvý na svete automatický regulátor (18. storočie) – regulátor Watt. Táto schéma (pozri obr. 1.1.3) bola implementovaná Wattom v Anglicku na udržanie konštantnej rýchlosti otáčania kolesa parného stroja a tým aj na udržanie stálosti rýchlosti otáčania (pohybu) remena prevodu.
V tejto schéme senzorovými prvkami (meracími senzormi) sú "závažia" (gule). "Závažia" (gule) taktiež "poháňajú" páku a následne ventil. Preto je tento systém možné považovať za systém priameho riadenia, a regulátor je regulátor priameho účinku, pretože súčasne plní funkcie "meradla" a "regulátora."
V regulátoroch priameho účinku ďalší zdroj energie na pohyb regulačného orgánu nie je potrebný.
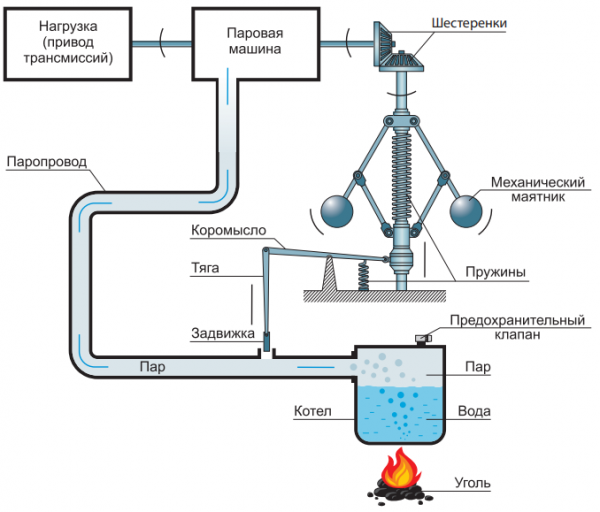
Obr. 1.1.3 – Schéma automatického regulátora Watta
V systémoch nepriameho riadenia je nevyhnutná prítomnosť (existencia) zosilňovača (napríklad výkonového), dodatočného vykonávacieho mechanizmu, ktorý obsahuje, napríklad, elektromotor, servomotor, hydraulický pohon a pod.
Príkladom SAU (systém automatického riadenia), v plnom zmysle tohto pojmu, môže byť riadiaci systém, ktorý zabezpečuje vypustenie rakety na orbitu, kde regulovanou veličinou môže byť, napríklad, uhol medzi osou rakety a normálou k Zemi ==> pozri obr. 1.1.4.a a obr. 1.1.4.b
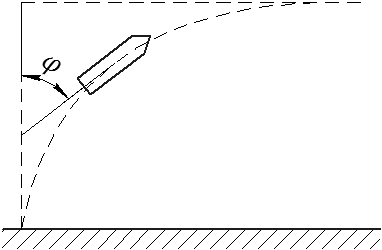
Obr. 1.1.4 (a)
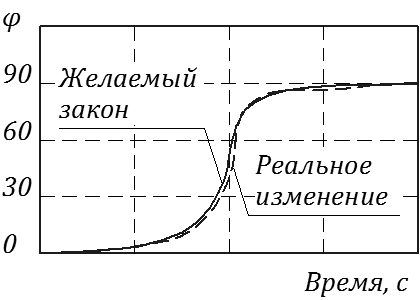
Obr. 1.1.4 (b)
1.2. Štruktúra riadiacich systémov: jednoduché a viacrozmerné systémy
V teórii riadenia technických systémov sa akýkoľvek systém spravidla delí na súbor článkov spojených do sieťových štruktúr. V najjednoduchšom prípade systém obsahuje jeden článok, na ktorý je aplikovaný vstupný vplyv (vstup), na výstupe sa získava odozva systému (výstup).
V teórii riadenia technických systémov sa používajú 2 základné spôsoby znázornenia článkov riadiacich systémov:
— v premenných "vstup-výstup";
— v stavových premenných (viac informácií pozri v oddieloch 6…7).
Predstavenie v stavových premenných sa zvyčajne používa na opis relatívne jednoduchých systémov, ktoré majú jeden "vstup" (jednu riadiacu intervenciu) a jeden "výstup" (jednu regulovanú veličinu, pozri obrázok 1.2.1).
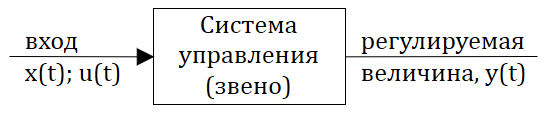
Obr. 1.2.1 – Schématické znázornenie jednoduchej riadiacej sústavy
Zvyčajne sa takéto opísanie používa pre technicky nenáročné SÁU (sústavy automatického riadenia).
V poslednej dobe sa rozšírilo predstavenie v stavových premenných, najmä pre technicky zložité systémy, vrátane mnohorozmerných SÁU. Na obr. 1.2.2 je zobrazené schématické znázornenie mnohorozmernej systému automatického riadenia, kde u1(t)…um(t) — riadiace zásahy (vektor riadenia), y1(t)…yp(t) — regulované parametre SÁU (vektor výstupu).
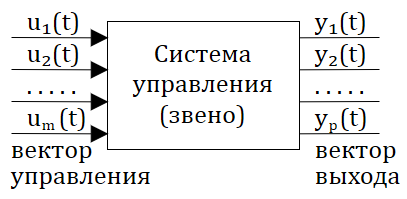
Obr. 1.2.2 — Schématické znázornenie mnohorozmernej riadiacej sústavy
Poďme podrobnejšie preskúmať štruktúru SÁU, prezentovanú v premenných "vstup-výstup" a májúcou jeden vstup (vstupné alebo nastavovacie, alebo riadiace zásahy) a jeden výstup (výstupný zásah alebo riadená (alebo regulovaná) veličina).
Predpokladajme, že štrukturálna schéma takej SÁU sa skladá z niekoľkých prvkov (častí). Zoskupením častí podľa funkčného princípu (čo časti robia) sa štrukturálna schéma SÁU môže uviesť do nasledujúceho typického tvaru:
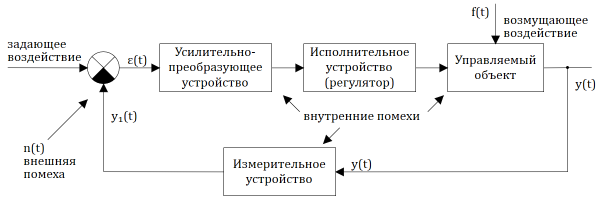
Obr. 1.2.3 — Štrukturálna schéma systému automatického riadenia
Symbolom ε(t) alebo premennou ε(t) označuje sa nesúlad (chyba) na výstupe porovnávacieho zariadenia, ktoré môže "pracovať" v režime jednoduchých porovnávacích aritmetických operácií (častejšie odčítanie, zriedkavejšie sčítanie), ako aj v režimoch zložitejších porovnávacích operácií (procedúr).
Keďže y1(t) = y(t)*k1, kde k1 — koeficient zosilnenia, teda ==>
ε(t) = x(t) — y1(t) = x(t) — k1*y(t)
Úlohou riadiaceho systému je v tom (ak je stabilný), aby "pracoval" na elimináciu nesúladov (chýb) ε(t), t.j. ==> ε(t) → 0.
Je dôležité poznamenať, že na riadiaci systém pôsobia ako vonkajšie vplyvy (riadiace, narúšajúce, rušiace), tak aj vnútorné rušenia. Rušenie sa od vplyvu odlišuje stochastickosťou (náhodnosťou) svojho existovania, zatiaľ čo vplyv je takmer vždy determinovaný.
Na označenie riadiaceho (určujúceho vplyvu) budeme používať buď x(t), alebo u(t).
1.3. Základné zákony riadenia
Ak sa vrátime k poslednému obrázku (štrukturálna schéma SAU na obr. 1.2.3), je potrebné "dešifrovať" úlohu, ktorú hrá zosilňovacie-prevodné zariadenie (aké funkcie vykonáva).
Ak zosilňovacie-prevodné zariadenie (ZPU) vykonáva iba zosilnenie (alebo oslabenie) signálu nesúhlasu ε(t), a to konkrétne:  , kde
 – koeficient proporcionality (v osobitnom prípade
 = Const), takýto režim riadenia uzavretého SAU sa nazýva režim proporcionalneho riadenia (P-riadenie).
Ak ZPU vykonáva tvorbu výstupného signálu ε1(t), ktorý je proporcionálny chybe ε(t) a integrálu z ε(t), t.j.  , takýto režim riadenia sa nazýva proporcionalne-integrujúcim (PI-riadenie). ==>
 , kde b – koeficient proporcionality (v osobitnom prípade b = Const).
Obvykle sa PI-riadenie používa na zvýšenie presnosti riadenia (regulácie).
Ak ZPU tvorí výstupný signál ε1(t), ktorý je proporcionálny chybe ε(t) a jej derivácii, takýto režim sa nazýva proporcionalne-diferencujúcim (PD-riadenie): ==> 
Obvykle použitie PD-riadenia zvyšuje výkonnosť SAU
Ak ZPU tvorí výstupný signál ε1(t), ktorý je proporcionálny chybe ε(t), jej derivácii a integrálu z chyby ==>  , takýto režim riadenia sa nazýva proporcionalne-integrálno-diferencujúcim režimom riadenia (PID-riadenie).
PID-riadenie umožňuje často zabezpečiť "dobrú" presnosť riadenia pri "dobrej" výkonnosti
1.4. Klasifikácia systémov automatického riadenia
1.4.1. Klasifikácia podľa druhu matematického opisu
Podľa druhu matematického opisu (rovnice dynamiky a statiky) sa systémy automatického riadenia (SAU) delia na lineárne a nelinárne systémy (SAU alebo SAR).
Každý „podtried“ (lineárnych a nelineárnych) sa ďalej delí na množstvo „podtried“. Napríklad, lineárne SÁU (SAR) majú rozdiely v type matematického opisu.
Keďže v tomto semestre sa budú skúmať dynamické vlastnosti len lineárnych systémov automatického riadenia (regulácie), nižšie uvádzame klasifikáciu podľa typu matematického opisu pre lineárne SÁU (SAR):
1) Lineárne systémy automatického riadenia, opisované v premenných „vstup-výstup“ obyčajnými diferenciálnymi rovnicami (ODR) s konštantnými koeficientmi:


kde x(t) – vstupné pôsobenie; y(t) – výstupné pôsobenie (regulovaná veličina).
Ak použijeme operátorovú („kompaktnú“) formu záznamu lineárneho ODR, potom rovnicu (1.4.1) môžeme predstaviť v nasledujúcej forme:

kde, p = d/dt — operátor diferenciácie; L(p), N(p) — príslušné lineárne diferenciálne operátory, ktoré sú rovné:


2) Lineárne systémy automatického riadenia, opisované lineárnymi obyčajnými diferenciálnymi rovnicami (ODR) s premennými (v čase) koeficientmi:


Vo všeobecnosti takéto systémy môžeme zaradiť do triedy nelineárnych SÁU (SAR).
3) Lineárne systémy automatického riadenia, opisované lineárnymi rozdielovými rovnicami:


kde f(…) – lineárna funkcia argumentov; k = 1, 2, 3… — celé čísla; Δt – interval kvantovania (interval diskrétnosti).
Rovnicu (1.4.4) môžeme predstaviť v „kompaktnej“ forme zápisu:

Zvyčajne sa takéto opisovanie lineárnych SÁU (SAR) používa v digitálnych riadiacich systémoch (s použitím počítačov).
4) Lineárne systémy automatického riadenia so zpožděním:

kde L(p), N(p) — lineárne diferenciálne operátory; τ — doba zpoždění alebo konštantná zpoždění.
Ak operátory L(p) a N(p) sú degenerované (L(p) = 1; N(p) = 1), potom rovnicu (1.4.6) zodpovedá matematickému opisu dynamiky článku ideálneho zpoždění:

a grafická ilustrácia jeho vlastností je zobrazená na obr. 1.4.1
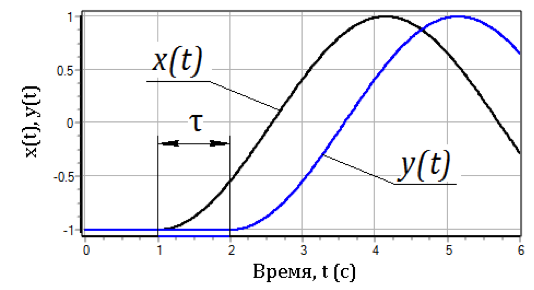
Obr. 1.4.1 — Grafy vstupu a výstupu článku ideálneho zpoždění
5) Lineárne systémy automatického riadenia, opisované lineárnymi diferenciálnymi rovnicami v parciálnych deriváciách.Niekedy tieto SÁU nazývajú distribuované riadiace systémy. ==> „Abstraktný“ príklad takéhoto opisu:

Systéma rovníc (1.4.7) popisuje dynamiku lineárne rozloženej SĽA, t.j. regulovaná veličina závisí nielen od času, ale aj od jednej priestorovej koordináty.
Ak systém riadenia predstavuje „priestorový“ objekt, potom ==>

kde  závisí od času a priestorových koordinát, definovaných radiusom vektorom

6) SĽA, popisované systémami ODU alebo systémami diferenciálnych rovníc, alebo systémami rovníc s čiastočnými deriváciami ==>, a tak ďalej…
Podobnú klasifikáciu je možné navrhnúť aj pre nelineárne SĽA (SAR)…
Pre lineárne systémy platia nasledujúce požiadavky:
- lineárnosť statickej charakteristiky SĽA;
- lineárnosť rovnice dynamiky, t.j. premenné v rovnice dynamiky vstupujú iba v lineárnej kombinácii.
Statickou charakteristikou sa označuje závislosť výstupu od hodnoty vstupného pôsobenia v ustálenom režime (keď všetky prechodné procesy ustúpili).
Pre systémy, ktoré sú opísané lineárnymi obyčajnými diferenciálnymi rovnicami s konštantnými koeficientmi, sa statická charakteristika získava z rovnice dynamiky (1.4.1) prirovnaním všetkých nestacionárnych členov k nule ==>

Na obr. 1.4.2 sú uvedené príklady lineárnych a nelineárnych statických charakteristík systémov automatického riadenia (regulácie).
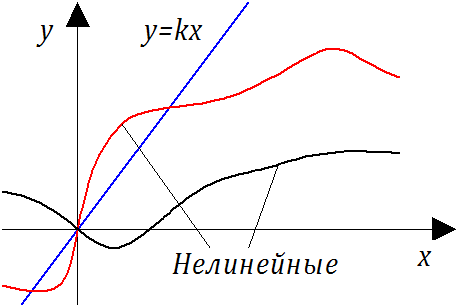
Obr. 1.4.2 — Príklady statických lineárnych a nelineárnych charakteristík
Nelinearita členov obsahujúcich derivácie podľa času v rovnicách dynamiky môže vzniknúť pri použití nelineárnych matematikých operácií (*, /,  ,
 , sin, ln atď.). Napríklad, pri zvažovaní rovnice dynamiky určitej "abstraktnej" SĽA

si všimnime, že v tejto rovnici pri lineárnej statickej charakteristike  druhý a tretí člen (dynamické členy) na ľavej strane rovnice — nelinárne, preto SĽA, popisovaná podobnou rovnicou, je nelineárna v dynamickom pláne.
1.4.2. Klasifikácia podľa povahy prenášaných signálov
Podľa povahy prenášaných signálov sa systémy automatického riadenia (alebo regulácie) delia:
- nepretržité systémy (systémy nepretržitého pôsobenia);
- relejné systémy (systémy reléového pôsobenia);
- systémy diskrétneho pôsobenia (impulzné a digitálne).
Systémom nepretržitého systémy sa nazýva taká SAA, v ktorej v každom z článkov neprerušenému zmeneniu vstupného signálu v čase zodpovedá neprerušené menenie výstupného signálu, pričom zákon zmeny výstupného signálu môže byť ľubovoľný. Aby bola SAA neprerušovaná, je potrebné, aby statické charakteristiky všetkých článkov boli neprerušované.
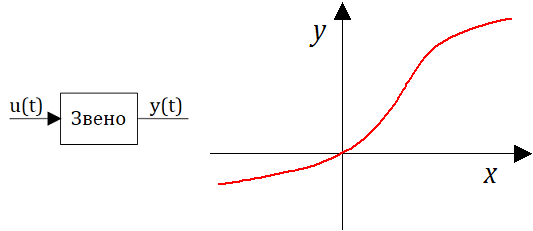
Obr. 1.4.3 — Príklad neprerušovaného systému
Systémom reléového systému sa nazýva SAA, v ktorej aspoň v jednom článku pri neprerušovanej zmene vstupnej veličiny výstupná veličina v niektorých momentoch procesu riadenia mení „skokom“ v závislosti od veľkosti vstupného signálu. Statická charakteristika takého článku má miesta skoku alebo zlomu s prerušením.
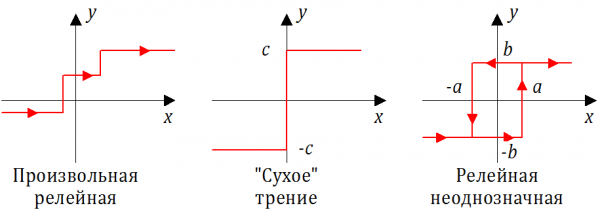
Obr. 1.4.4 — Príklady reléových statických charakteristík
Systémom diskrétneho systému sa nazýva systém, v ktorom aspoň v jednom článku pri neprerušovanej zmene vstupnej veličiny výstupná veličina má podobu jednotlivých impulzov, ktoré sa objavujú po určitom časovom intervale.
Článok, ktorý prevádza neprerušený signál na diskrétny signál, sa nazýva impulzný. Takýto typ prenášaných signálov sa vyskytuje v SAA s EVM alebo kontrolérom.
Najčastejšie sa realizujú nasledujúce metódy (algoritmy) prevodu neprerušeného vstupného signálu na impulzný výstupný signál:
- amplitúdovo-impulzná modulácia (AIM);
- šírková-impulzná modulácia (ŠIM).
Na obr. 1.4.5 je grafická ilustrácia algoritmu amplitúdovo-impulznej modulácie (AIM). V hornej časti obr. je znázornená časová závislosť x(t) – signálu na vstupe do impulzného článku. Výstupný signál impulzného modulu (článku) y(t) – sekvencia obdĺžnikových impulzov, ktoré sa objavujú s stála obdobím kvantovania Δt (pozri dolnú časť obr.). Dĺžka impulzov je rovnaká a rovná Δ. Amplitúda impulzu na výstupe modulu je úmerná príslušnej hodnote neprerušeného signálu x(t) na vstupe tohto modulu.
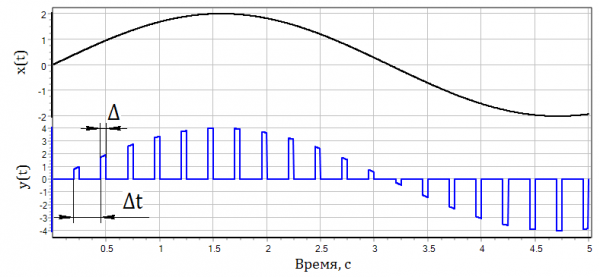
Obr. 1.4.5 — Realizácia amplitúdovo-impulznej modulácie
Táto metóda impulznej modulácie bola veľmi rozšírená v elektronických meracích prístrojoch systémov riadenia a ochrany (SÚZ) jadrových energetických zariadení (JAEZ) v 70. a 80. rokoch minulého storočia.
Na obr. 1.4.6 je zobrazená grafická ilustrácia algoritmu šírkovo-impulznej modulácie (ŠIM). V hornej časti obr. 1.14 je znázornená časová závislosť x(t) – signálu na vstupe do impulzného prvku. Výstupný signál impulzného modulu (prvku) y(t) – séria obdĺžnikových impulzov, ktoré sa objavujú s konštantným kvantizačným periódou Δt (pozri dolnú časť obr. 1.14). Amplitúda všetkých impulzov je rovnaká. Dĺžka impulzu Δt na výstupe modulu je proporcionálna zodpovedajúcej hodnote kontinuálneho signálu x(t) na vstupe impulzného modulu.
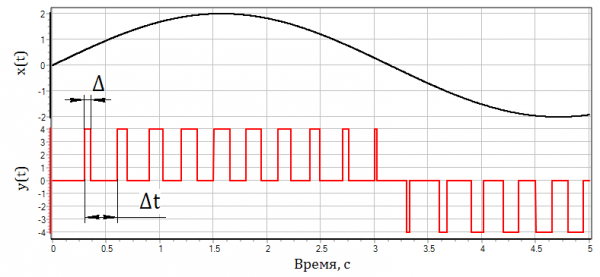
Obr. 1.4.6 — Implementácia šírkovo-impulznej modulácie
Táto metóda impulznej modulácie je v súčasnosti najrozšírenejšia v elektronických meracích prístrojoch systémov riadenia a ochrany (SÚZ) jadrových energetických zariadení (JEZ) a SÁU iných technických systémov.
Na záver tejto podkapitoly treba poznamenať, že ak charakteristické konštanty času v iných prvkoch SÁU (SAR) sú výrazne väčšie Δt (o poriadky), potom impulzný systém sa môže považovať za kontinuálny systém automatického riadenia (pri použití ako AIM, tak aj ŠIM).
1.4.3. Klasifikácia podľa charakteru riadenia
Podľa charakteru procesov riadenia sa systémy automatického riadenia delia na nasledujúce typy:
- deterministické SÁU, v ktorých môže byť každému vstupnému signálu jednoznačne priradený výstupný signál (a naopak);
- stochastické SÁU (štatistické, pravdepodobnostné), kde tento vstupný signál SÁU 'odpovedá' náhodným (stochastickým) výstupným signálom.
Výstupný stochastický signál sa vyznačuje:
- zákonom rozdelenia;
- matematickým očakávaním (priemernou hodnotou);
- rozptylom (štandardným odchýlkou).
Stochastickosť charakteru procesu riadenia sa zvyčajne pozoruje v výrazne nelineárnych SAR či už z pohľadu statickej charakteristiky, alebo z pohľadu (až v väčšej miere) nelinearity dynamických členov v rovniciach dynamiky.
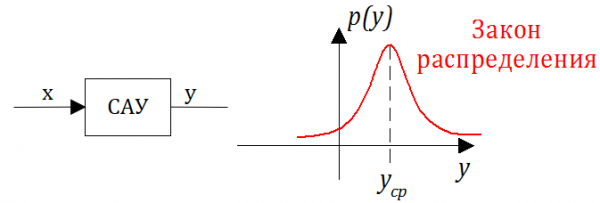
Obr. 1.4.7 — Rozdelenie výstupnej veličiny stochastickej SÁU
Okrem uvedených základných typov klasifikácie riadiacich systémov existujú aj iné klasifikácie. Napríklad klasifikácia môže byť vykonaná podľa metódy riadenia a zakladať sa na interakcii s vonkajším prostredím a možnosti adaptácie SAU na zmenu parametrov okolia. Systémy sú rozdelené do dvoch hlavných tried:
1) Obvyklé (nesamostrukturujúce) RI bez adaptácie; tieto systémy patrí do skupiny jednoduchých, ktoré nemenia svoju štruktúru počas riadenia. Sú najviac vypracované a široko používané. Obvyklé RI sa delia na tri podtriedy: otvorené, uzavreté a kombinované riadiace systémy.
2) Samostrávacie (adaptívne) RI. V týchto systémoch pri zmene vonkajších podmienok alebo charakteristík regulovaného objektu dochádza k automatickej (vopred nezadanej) zmene parametrov riadiaceho zariadenia vďaka zmene koeficientov RI, štruktúry RI alebo dokonca zavedenia nových prvkov.
Ďalší príklad klasifikácie: podľa hierarchického znaku (jednoúrovňové, dvojúrovňové, viacúrovňové).
Len registrovaní používatelia sa môžu zúčastniť prieskumu. , prosím.
Pokračovať v publikovaní prednášok o UTS?
88,7%Áno118
7,5%Nie10
3,8%Neviem5
Hlasovalo 133 používateľov. Zdržali sa 10 používateľov.
Zdroj: habr.com
