

Razvijalci iz Googlea, u suradnji s inženjerima MIT-a, Columbia i Princeton sveučilišta, stvorili su robotiziranu mehaničku ruku TossingBot, sposobnu za hvatanje nasumično odabranih malih predmeta i prebacivanje u kontejner.
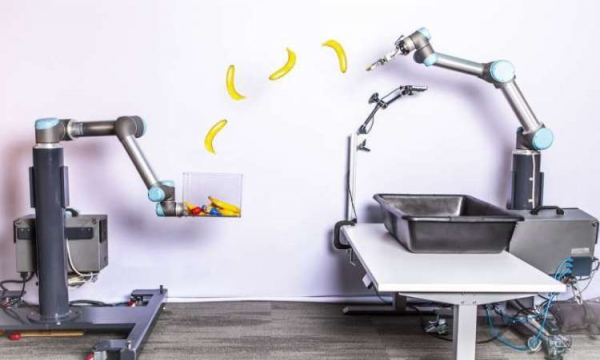
Autori projekta ističu da su uložili mnogo truda u izradu robota. Pomoću specijalnog manipulatora, on može ne samo hvatati nasumične predmete, već ih i precizno baciti u kontejner. Naglašava se da odabir predmeta donosi određene poteškoće u izvršenju daljnjih radnji. Prije nego što izvrši bacanje, mehanizam mora procijeniti oblik predmeta i njegovu težinu. Nakon provođenja tih operacija, donosi se odluka koja se pretvara u akciju, uslijed čega uhvaćeni objekt odlazi u kontejner. Istraživači su željeli da TossingBot baca predmete na način sličan onome kako to čini obična osoba.
Dobiveni mehanizam vizualno podsjeća na robotizirane ruke koje se koriste na traka za sastavljanje automobila. U akciji, robot može saviti ruku, uzeti jedan od predmeta iz kutije, procijeniti njegovu težinu i oblik te ga prebaciti u jedan od odjeljaka kontejnera koji se odabire kao cilj. Kako bi postigli željeni rezultat, razvijači su poučili TossingBotu skeniranje predmeta, određivanje njihovih svojstava, nasumičan odabir objekta i daljnje hvatanje cilja. Zatim je korišteno strojno učenje kako bi mehanička ruka, na temelju prikupljenih podataka, mogla odrediti s kojom snagom i po kojoj putanji treba baciti predmet.
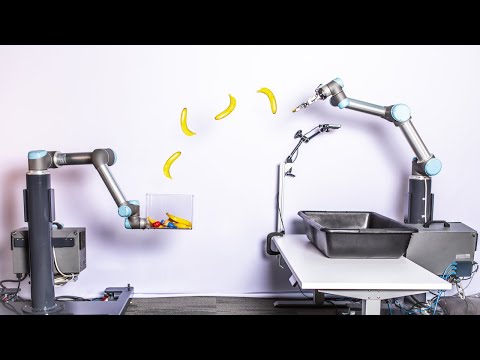
Testiranje je pokazalo da robot može uhvatiti predmet u 87 % slučajeva, dok je točnost sljedećih bacanja 85 %. Zanimljivo je da inženjeri nisu mogli ponoviti rezultat točnosti TossingBota bacajući predmete u kontejner sami.
Izvor: 3dnews.ru
