

Ky kjo artikull hap një cikël artikujsh që i kushtohen mënyrave automatike për konfiguruar rregullatorët PID në ambientin Simulink. Sot do të studiojmë se si të punojmë me aplikacionin PID Tuner.
Hyrje
Lloji më i popullarizuar i rregullatorëve të përdorur në industri në sistemet e kontrollit me qark të mbyllur mund të konsiderohet si rregullatorët PID. Dhe nëse inxhinierët e kujtojnë strukturën dhe parimin e funksionimit të rregullatorit që nga koha studentore, konfiguroja e tij, dmth llogaritja e koeficienteve të rregullatorit, ende përbën një problem. Ekziston një sasi e madhe literaturës, si asaj të huaj (p.sh. [1, 2]), ashtu edhe asaj vendase (p.sh. [3, 4]), ku konfiguroja e rregullatorëve shpjegohet në një gjuhë mjaft të komplikuar të teorisë së kontrollit automat.
Në këtë seri artikujsh do të përshkruhen mënyrat automatike për konfiguruar rregullatorët PID duke përdorur mjetet e ambientit Simulink, siç janë:
- PID Tuner,
- Response Optimizer,
- Control System Tuner,
- Frequency Response Based PID Tuner,
- Closed-Loop PID Autotuner.
Objekti i sistemit të kontrollit do të jetë një aktor elektrik i bazuar në një motor me rrjedhje të vazhdueshme të magnetëve të qëndruar, duke punuar së bashku me një reduktor mbi një ngarkesë inerci, me parametrat e mëposhtëm:
- tensioni i furnizimit të motorit,
 ;
- rezistenca aktive e dyndjes së motorit, ;
- rezistenca induktive e dyndjes së motorit, ;
- koeficienti i momentit të motorit, ;
- momentin e inertisë së rotorit të motorit, .
 ;
 ;
 ;
 ;
 .
Parametrat e ngarkesës dhe reduktorit:
- momentin e inertisë së ngarkesës, ;
- përçueshmëria e reduktorit, .
 ;
 .
Artikujt praktikisht nuk përmbajnë formula matematikore, megjithatë është e dëshirueshme që lexuesi të disponojë njohuri bazike në teorinë e kontrollit automat dhe gjithashtu të ketë përvojë në modelimin në ambientin Simulink për të kuptuar materialin e ofruar.
Modeli i sistemit
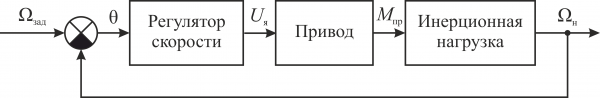
Le të shqyrtojmë një sistem linear të kontrollit të shpejtësisë këndore të një aktori elektrik të ndjekjes, me diagramin e strukturuar të thjeshtuar të paraqitur më poshtë.
Në përputhje me strukturën e paraqitur, në ambientin Simulink u ndërtua një model i tillë.
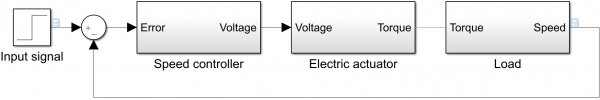
Modelet e aktorit elektrik (nën-sistemi Electric actuator) dhe ngarkesës inerci (nën-sistemi Load) janë krijuar duke përdorur blloqet e bibliotekës së modelimit fizik :
- modeli i aktorit elektrik,
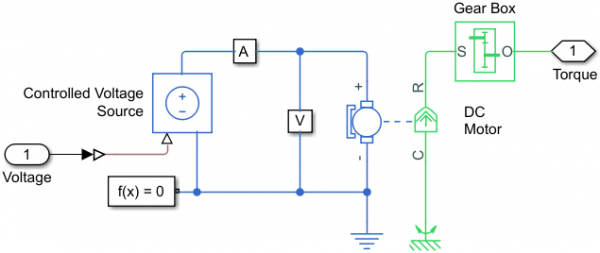
- modeli i ngarkesës inerci.
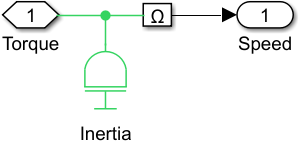
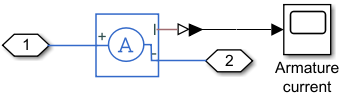
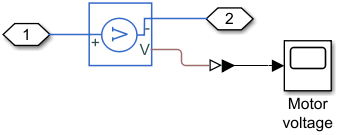
Modelet e elektrobringjes dhe ngarkesave gjithashtu përfshijnë nën-sistemet e sensorëve të ndryshme sasi fizike:
- rrjedhës së rrjedhës në avullin e rotorëve të motorit (nën-sistemi A),
- tensionin në avullin e tij (nën-sistemi V),
- shpejtësinë këndore të objektit të kontrollit (nën-sistemi Ω).
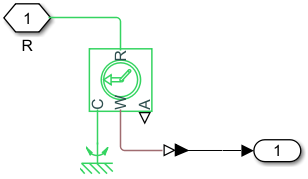
Para se të konfigurojmë parametrat e PID-regulatorit, do ta nisnim modelin për llogaritje, duke pranuar funksionin e trasferimit të regulatorit  . Rezultatet e modelimit gjatë ekzekutimit të sinjalit hyrës 150 rpm janë treguar më poshtë.
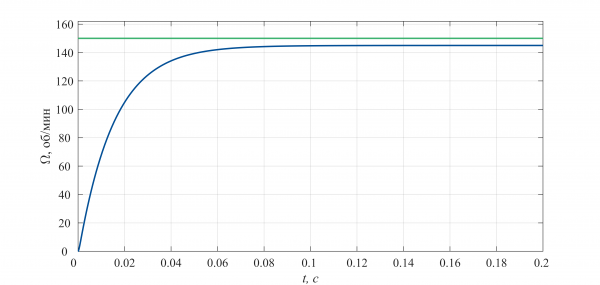
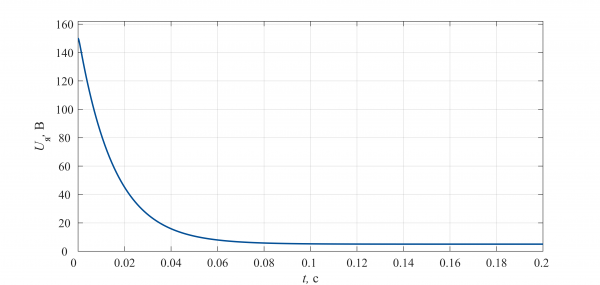
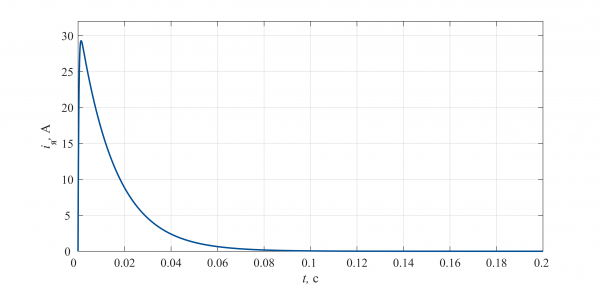
Nga analiza e grafikëve të dhëna, duket se:
- Koordinata dalëse e sistemit të kontrollit nuk arrin vlerën e caktuar, dmth. në sistem ka një gabim statik.
- Tensioni në avujt e motorit arrin vlerën 150 V në fillim të modelimit, e cila do të çojë në dështimin e tij si rezultat i shkarkimit të tensionit më të madh se nominal (24 V).
Le të ketë një reagim të sistemit për një impuls njësi që duhet të përmbushë kërkesat e mëposhtme:
- overshoot (teprica) jo më shumë se 10%,
- koha e rritjes (koha e rritjes) më pak se 0.8 s,
- koha e procesit kalimtar (koha e vendosjes) më pak se 2 s.
Për më tepër, regulator duhet të kufizojë tensionin e aplikuar në avujt e motorit deri në vlerën e tensionit të furnizimit.
Konfigurojmë kontrolerin
Konfigurimi i parametrave të regulatorit realizohet me anë të mjetit , i cili është i disponueshëm drejtpërdrejt në dritaren e parametrave të bllokut PID Controller.
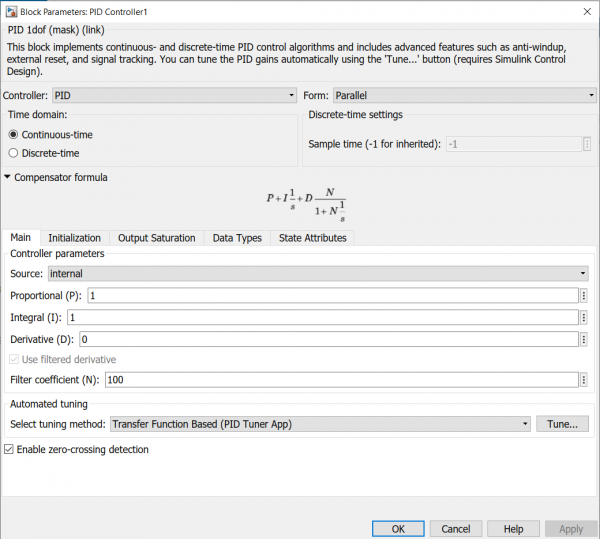
Aplikacioni fillon me klikimin mbi butonin Tune…, i vendosur në panelin Automated tuning. Vlen të përmendet se para se të kryejmë fazën e konfigurimit të parametrave të kontrolerit, duhet të zgjedhim llojin e tij (P, PI, PD, etj.), si dhe llojin e tij (analog ose diskret).
Nëse një nga kërkesat është kufizimi i koordinatës së tij dalëse (tensioni në avujt e motorit), duhet të caktojmë një gamë të lejuar tensionesh. Për këtë:
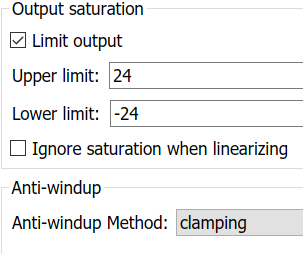
- Shkëputemi në skedën Output Saturation.
- Klikojmë mbi butonin flag Limit output, si rezultat aktivizohen fushat për caktimin e kufijve të sipërm (Upper limit) dhe të poshtëm (Lower limit) të gamës së madhësisë dalëse.
- Vendosim kufijtë e gamës.
Funksioni i saktë i blokut të rregullatorit si pjesë e sistemit parashikon përdorimin e metodave të drejtuara kundër ngopjes integrale. Në bllok janë realizuar dy metoda: back-calculation dhe clamping. Informacioni i detajuar mbi këto metoda ndodhet . Menuja drop-down për zgjedhjen e metodës është e vendosur në panelin Anti-windup.
Në këtë rast, ne do të shkruajmë vlerat 24 dhe -24 në fushat Upper limit dhe Lower limit përkatësisht, si dhe do të përdorim metodën clamping për të përjashtuar ngopjen integrale.
Vërehet se pamja e bllokut të rregullatorit ka ndryshuar: një shenjë ngopjeje është shfaqur afër portit të daljes së bllokut.
Tani, pas pranuar të gjitha ndryshimet duke shtypur butonin Apliko, kthehemi në tabin Main dhe shtypim butonin Tune…, si rezultat, do të hapet një dritare e re e aplikacionit PIDTuner.
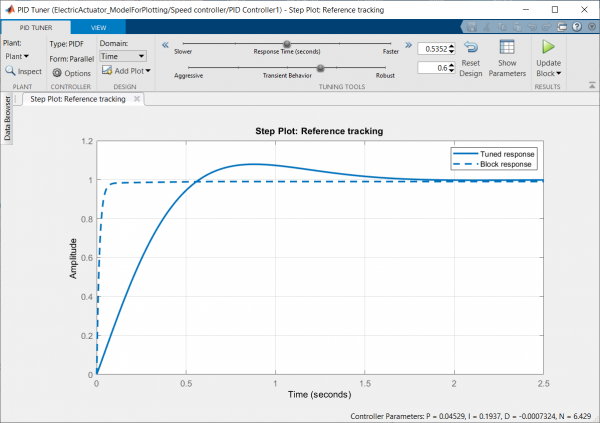
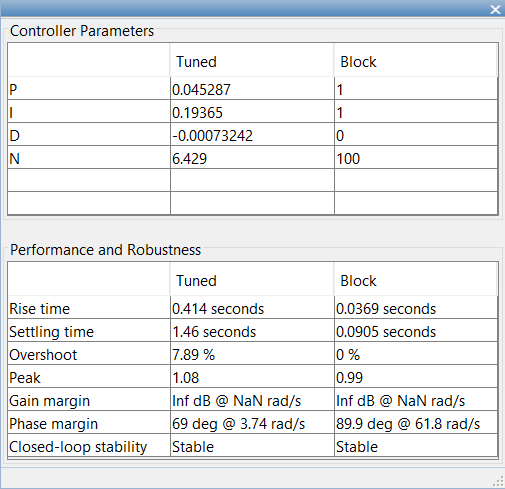
Në zonën grafike të dritares shfaqen dy procese kaluese: me parametrat aktualë të rregullatorit, dmth. për një rregullator të pa konfiguruar, dhe me vlerat e përcaktuara automatikisht. Vlerat e reja të parametrave mund të shikohen duke shtypur butonin Show Parameters, i vendosur në panelin e instrumenteve. Kur të shtypet butoni, do të shfaqen dy tavola: parametrat e përcaktuar të rregullatorit (Controller Parameters) dhe vlerësimet e realizuara të karakteristikave të procesit kalues me parametrat e përcaktuar (Performance and Robustness).
Siç dallohet nga vlerat e tavolës së dytë, koeficientët e llogaritur automatikisht të rregullatorit plotësojnë të gjitha kërkesat.
Konfigurimi i rregullatorit përfundon duke shtypur butonin me trekëndësh të gjelbër, i vendosur në të djathtë të butonit Show Parameters, pas së cilës vlerat e reja të parametrave do të ndryshojnë automatikisht në fushat përkatëse në dritaren e konfigurimit të parametrave të bllokut PID Controller.
Rezultatet e modelimit të sistemit me rregullator të konfiguruar për disa sinjale hyrëse janë treguar më poshtë. Në nivele të larta të sinjaleve hyrëse (vija e kaltër), sistemi do të punojë në modin e ngopjes nga tensioni.
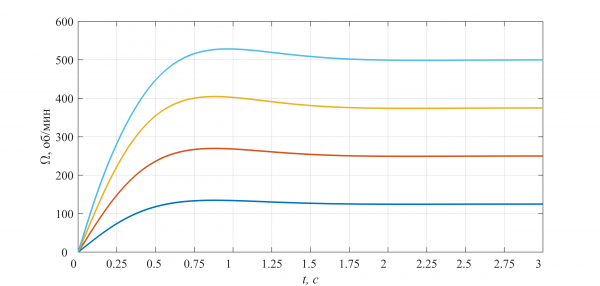
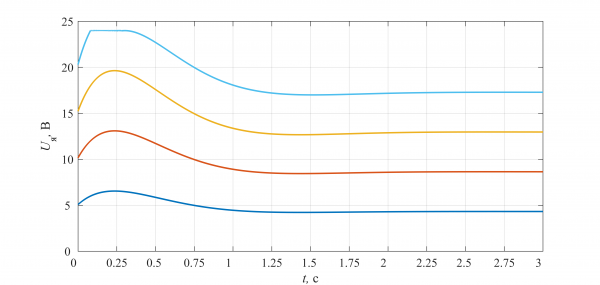
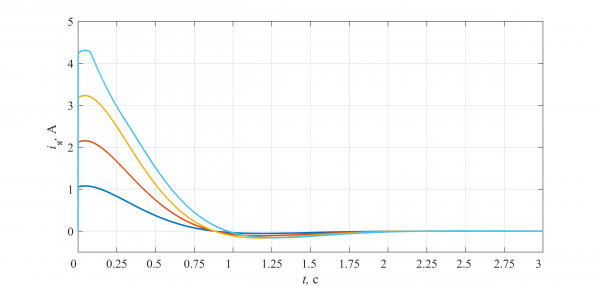
Vlen të përmendet se mjeti PID Tuner përcakton koeficientët e rregullatorit sipas modelit të linearizuar, kështu që kur kaloni në modelin jo-linear, nevojitet saktësimi i parametrave të tij. Në këtë rast mund të përdoret aplikacioni .
Literatura
- Handbook of PI and PID Controller Tuning Rules. Aidan O’Dwyer
- PID Control System Design and Automatic Tuning using MATLAB, Simulink. Wang L.
- PID Control në një prezantim jo-strikt. Karpov V.E.
- PID-regjisorët. Çështjet e zbatimit. Pjesët 1, 2. Denisenko V.
Burimi: habr.com
