

Çfarë është ?
Kjo është një sistem për menaxhimin e pajisjeve dhe softuerëve të ndryshëm.
TANGO mbështet 4 platforma deri më tani: Linux, Windows NT, Solaris dhe HP-UX.
Këtu do të përshkruhet puna me Linux (Ubuntu 18.04)
Për çfarë nevojitet?
Lehtëson punën me pajisje dhe softuer të ndryshëm.
- Nuk keni nevojë të mendoni për atë se si të ruani të dhënat në DB, kjo është bërë për ju.
- Mjafton të përshkruani mekanizmin e pyetjes së sensorëve.
- E ul të gjithë kodin tuaj në një standard.
Ku të gjej?
Nuk kam mundur ta nis atë nga burimet, për punë kam përdorur imazhin e gatshëm TangoBox 9.3.
Në udhëzime përshkruhet si të instalohet nga paketat.
Çfarë përbëhet?
- JIVE — shërben për të parë dhe redaktuar bazën e të dhënave TANGO.
- POGO — gjenerator kodi për serverët e pajisjeve TANGO.
- Astor — menaxheri softuerik për sistemin TANGO.
Na interesojnë vetëm dy komponentët e parë.
Gjuhet e mbështetura të programimit
- C
- C++
- Java
- JavaScript
- Python
- Matlab
- LabVIEW
Kam punuar me të në python & c++. Këtu do të përdoret si shembull c++.
Tani do të kalojmë te përshkrimi i mënyrës se si të lidhni pajisjen me TANGO dhe si të punoni me të. Si shembull do të marrë një bord GPS neo-6m-0-001:
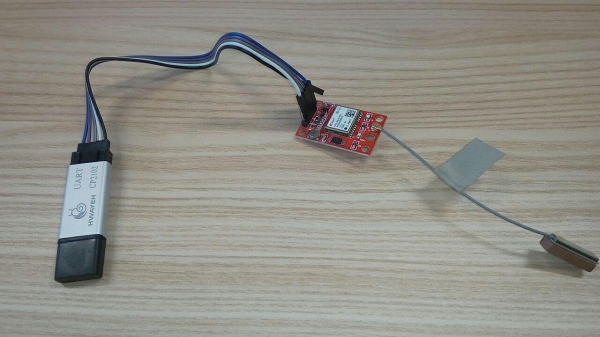
Siç shihet në imazh, bordin e lidhim me PC përmes UART CP2102. Kur lidhet me PC shfaqet pajisja /dev/ttyUSB[0-N], zakonisht /dev/ttyUSB0.
POGO
Tani le të nisim pogo, dhe gjenerojmë skeletin e kodit për të punuar me bordin tonë.
pogo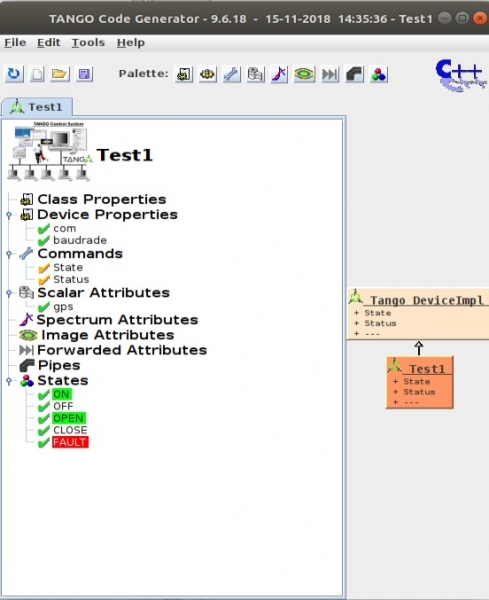
Unë tashmë kam krijuar kodin, do ta krijojmë sërish File->New.
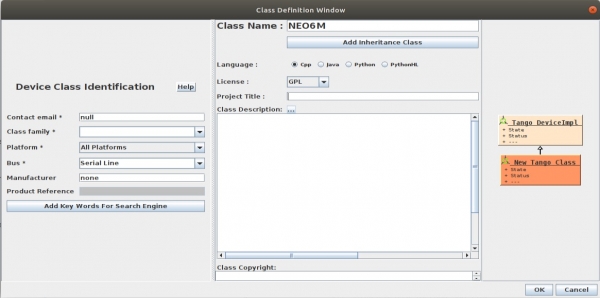
Kemi rezultatet si më poshtë:
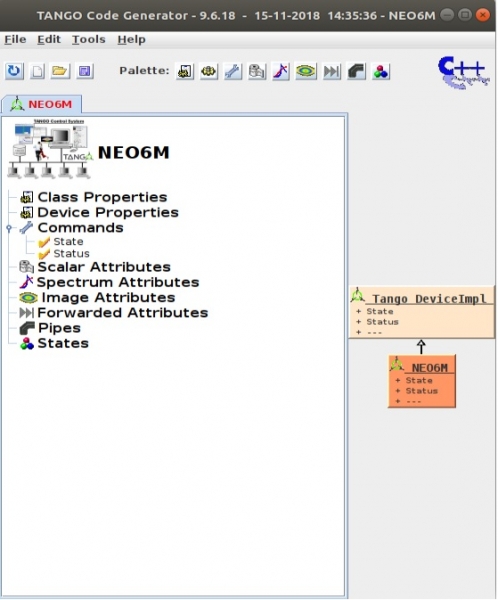
Pajisja jonë (në vazhdim do të ketë parasysh pjesën softuerike) është bosh dhe ka dy komanda kontrolli: State & Status.
Duhet ta mbushni me atributet e nevojshme:
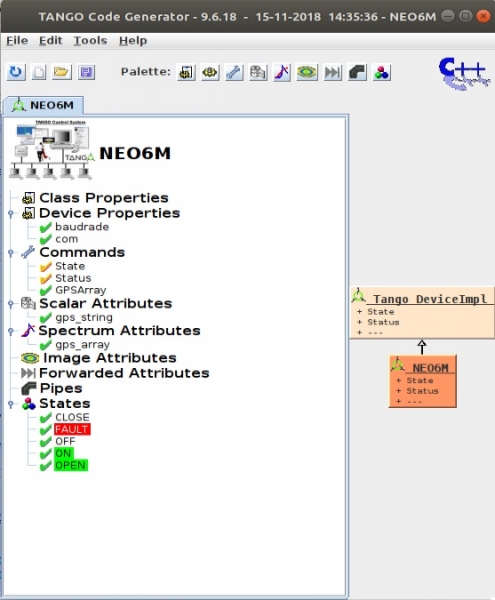
Device Property — vlerat e paracaktuar që i dërgohen pajisjes për inicializim, për bordin GPS duhet të dërgohet emri i bordit në sistem com="/dev/ttyUSB0" dhe shpejtësia e portit com baudrade=9600
Commands — komandat e kontrollit për pajisjen tonë, mund t'u caktohet argumente dhe vlera të kthyer.
- STATE — kthen gjendjen aktuale, nga States
- STATUS — kthen statusin aktual, ky është një shtesë vargu për STATE
- GPSArray — kthen gps një varg në formatin DevVarCharArray
Më pas përcaktohen atributet e pajisjes që mund të lexohen/shkruhen në/nga ajo.
Scalar Attributes — atributet e thjeshta (char, string, long etj.)
Spectrum Attributes — vargje një-dimensional
Image Attributes — vargje dy-dimensional
States — gjendjet në të cilat ndodhet pajisja jonë.
- OPEN — pajisja është e hapur.
- CLOSE — pajisja është e mbyllur.
- FAILT — gabim.
- PO — marrim të dhëna nga pajisja.
- OFF — nuk ka të dhëna nga pajisja.
Shembull i shtimit të një atribute gps_string:
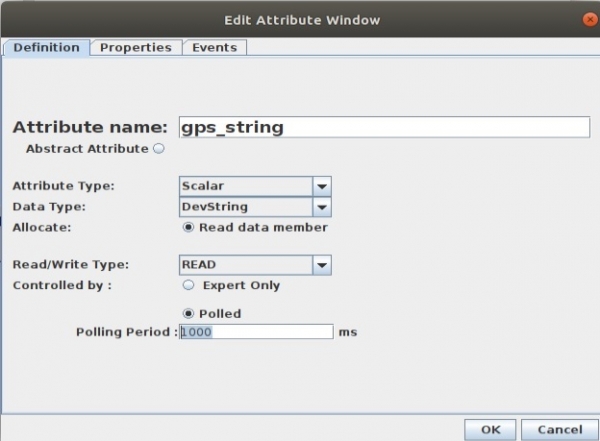
Periudha e anketimit kohë në ms, sa shpesh do të përditësohet vlera e gps_string. Nëse koha e përditësimit nuk përcaktohet, atëherë atribute do të përditësohet vetëm me kërkesë.
I arritëm:
Tani duhet të gjenerojmë kodin File->Generate
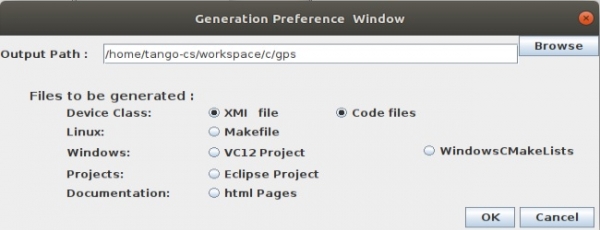
Për herë të parë, Makefile nuk krijohet automatikisht, duhet të vendosni shenjën që ta krijoni. Kjo bëhet që ndryshimet e bërë prej tij të mos fshihen gjatë një gjenerimi të ri. Pasi ta krijoni një herë dhe ta konfiguroni për projektin tuaj (për të shkruar çelësat e kompilimit, skedarët shtesë), mund të harroni për të.
Tani kalojmë direkt në programim. pogo na gjeneroi këtë:
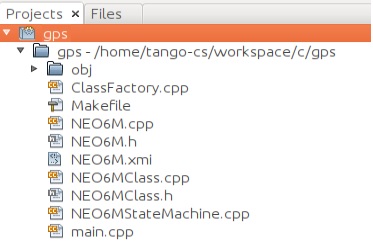
Ne do të jemi të interesuar për NEO6M.cpp & NEO6M.h. Le të shohim për shembull konstruktorin e klasës:
NEO6M::NEO6M(Tango::DeviceClass *cl, string &s)
 : TANGO_BASE_CLASS(cl, s.c_str())
{

/*----- PROTECTED REGION ID(NEO6M::constructor_1) ENABLED START -----*/
    init_device();


/*----- PROTECTED REGION END -----*/    //  NEO6M::constructor_1
}
Çfarë ka këtu dhe çfarë është e rëndësishme? Në funksionin init_device() ndodh ndarja e memories për atributet tona: gps_string & gps_array, por kjo nuk ka rëndësi. E rëndësishmja këtu, janë komentet:
/*----- PROTECTED REGION ID(NEO6M::constructor_1) ENABLED START -----*/
    .......
/*----- PROTECTED REGION END -----*/    //  NEO6M::constructor_1
Çdo gjë që ndodhet brenda këtij bloku komenti gjatë gjenerimeve të ardhshme të kodit në pogo nuk do të fshihet!. Çdo gjë që ndodhet jashtë blloqeve do të fshihet! Këto janë vendet ku mund të programojmë dhe të bëjmë ndryshime të veta.
Tani, cilat funksione kryesore përmban klasa NEO6M:
void always_executed_hook();
void read_attr_hardware(vector &attr_list);
void read_gps_string(Tango::Attribute &attr);
void read_gps_array(Tango::Attribute &attr);
Kur të dëshirojmë të lexojmë vlerën e atributit gps_string, do të thirren funksionet në rendin e mëposhtëm: always_executed_hook, read_attr_hardware dhe read_gps_string. Në read_gps_string do të ndodhë mbushja e gps_string me vlerën.
void NEO6M::read_gps_string(Tango::Attribute &attr)
{
    DEBUG_STREAM << "NEO6M::read_gps_string(Tango::Attribute &attr) entering... " <attr_gps_string_read = Tango::string_dup(this->gps.c_str());

    attr.set_value(attr_gps_string_read);


/*----- PROTECTED REGION END -----*/    //  NEO6M::read_gps_string
}
Kompilimi
Hyni në dosjen me burimet dhe:
makeProgrami do të kompilohet në dosjen ~/DeviceServers.
tango-cs@tangobox:~/DeviceServers$ ls
NEO6M
JIVE
jive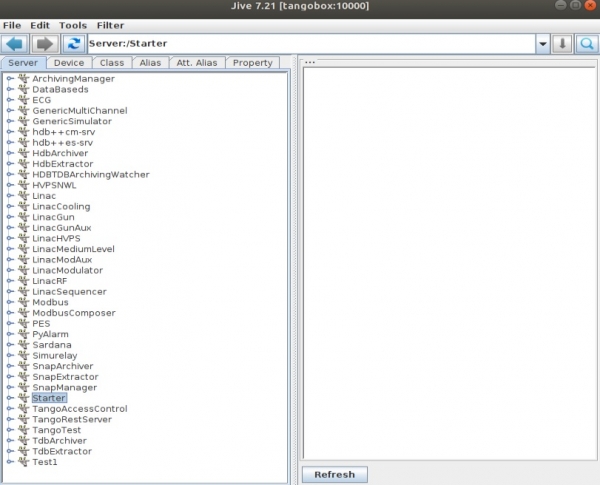
Në bazën e të dhënave tashmë ka disa pajisje, tani do të krijojmë tonën Edit->Create Server
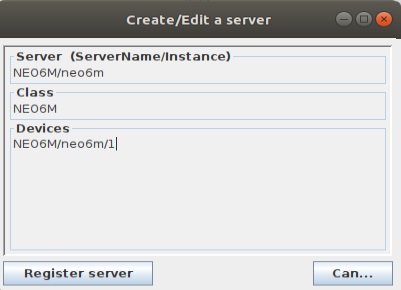
Tani le të provonim të lidhemi me të:
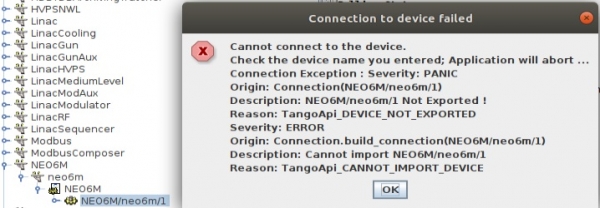
Nuk do të funksionojë, duhet të filloni programin tonë:
sudo ./NEO6M neo6m -v2Të lidhemi me portin com mundem vetëm me të drejtat root-a. v — niveli i logarit.
Tani mund të lidhemi:
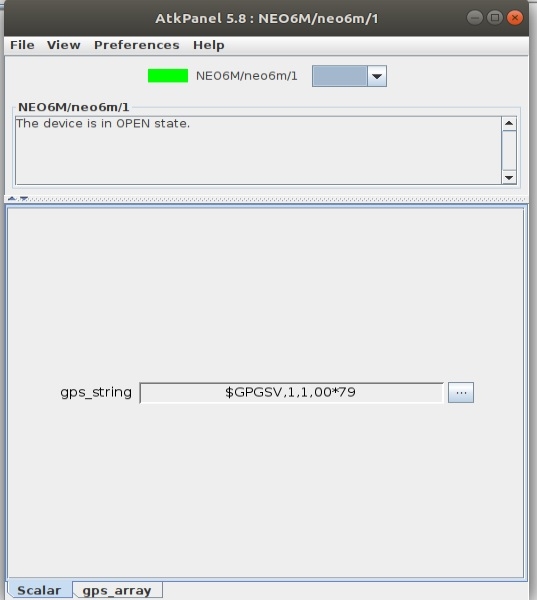
Kλίουent
Të shikosh imazhet në grafik është sigurisht e bukur, por duhen gjëra më të dobishme. Do të shkruajmë një klient që do të lidhet me pajisjen tonë dhe do të marrë të dhënat prej saj.
#include <tango.h>
using namespace Tango;

int main(int argc, char **argv) {
    try {

        //
        // create a connection to a TANGO device
        //

        DeviceProxy *device = new DeviceProxy("NEO6M/neo6m/1");

        //
        // Ping the device
        //

        device->ping();

        //
        // Execute a command on the device and extract the reply as a string
        //

        vector<Tango::DevUChar> gps_array;

        DeviceData cmd_reply;
        cmd_reply = device->command_inout("GPSArray");
        cmd_reply >> gps_array;

        for (int i = 0; i < gps_array.size(); i++) {
            printf("%c", gps_array[i]);
        }
        puts("");

        //
        // Read a device attribute (string data type)
        //

        string spr;
        DeviceAttribute att_reply;
        att_reply = device->read_attribute("gps_string");
        att_reply >> spr;
        cout << spr << endl;

        vector<Tango::DevUChar> spr2;
        DeviceAttribute att_reply2;
        att_reply2 = device->read_attribute("gps_array");
        att_reply2.extract_read(spr2);

        for (int i = 0; i < spr2.size(); i++) {
            printf("%c", spr2[i]);
        }

        puts("");

    } catch (DevFailed &e) {
        Except::print_exception(e);
        exit(-1);
    }
}
Si të kompilosh:
g++ gps.cpp -I/usr/local/include/tango -I/usr/local/include -I/usr/local/include -std=c++0x -Dlinux -L/usr/local/lib -ltango -lomniDynamic4 -lCOS4 -lomniORB4 -lomnithread -llog4tango -lzmq -ldl -lpthread -lstdc++Rezultati:
tango-cs@tangobox:~/workspace/c$ ./a.out
$GPRMC,,V,,,,,,,,,,N*53

$GPRMC,,V,,,,,,,,,,N*53

$GPRMC,,V,,,,,,,,,,N*53
Marrë rezultatin si kthim të komandës, marrjen e atributeve të vargjeve dhe masave të karaktereve.
Linket
Artikulli është shkruar për vete, sepse pas një periudhe harroj si dhe çfarë të bëj.
Faleminderit për vëmendjen.
Burimi: habr.com
