

Po publikoj kapitullin e parë të leksioneve mbi teorinë e kontrollit automatik, pas të cilave jeta juaj nuk do të jetë më kurrë si më parë.
Leksionet e kursit «Kontrolli i Sistemeve Teknike» mbahen nga Oleg Stepanoviç Kozlov në katedrën «Reaktorët bërthamorë dhe impiantet energjetike» të fakultetit «Inxhinieria e makinerive energjetike» të MGTU-së me emrin N.E. Bauman. Për këtë i takon një falënderim i madh.
Këto leksione janë ende në përgatitje për botim në formë libri, dhe duke qenë se këtu ka specialistë të TAU, studentë dhe thjesht të interesuar për këtë fushë, çdo kritikë është e mirëpritur.
1. Konceptet bazë të teorisë së kontrollit të sistemeve teknike
1.1. Qëllimet, parimet e kontrollit, llojet e sistemeve të kontrollit, përkufizimet bazë, shembuj
Zhvillimi dhe përmirësimi i prodhimit industrial (energjisë, transportit, ndërtimit të makinerive, teknologjisë hapësinore etj.) kërkon rritje të vazhdueshme të produktivitetit të makinave dhe agregateve, përmirësim të cilësisë së produkteve, ulje të kostos dhe, veçanërisht në energjetikën bërthamore, rritje të ndjeshme të sigurisë së funksionimit të centraleve bërthamore dhe instalimeve bërthamore (siguria bërthamore, rrezatimore etj.).
Realizimi i këtyre objektivave është i pamundur pa zbatimin e sistemeve moderne të kontrollit, duke përfshirë si sistemet e automatizuara (me pjesëmarrjen e operatorit njerëzor), ashtu edhe sistemet automatike të kontrollit (pa pjesëmarrjen e operatorit njerëzor) (SU).
Përkufizim: Kontrolli është një organizim i tillë i një procesi teknologjik të caktuar, që siguron arritjen e qëllimit të vendosur.
Teoria e kontrollit është një degë e shkencës dhe teknikës moderne. Ajo mbështetet si në disiplinat themelore (të përgjithshme shkencore) (për shembull, matematika, fizika, kimia etj.), ashtu edhe në disiplinat e aplikuara (elektronika, teknika e mikroprocesorëve, programimi etj.).
Çdo proces kontrolli (automatik) përbëhet nga fazat (elementet) kryesore të mëposhtme:
- marrja e informacionit për detyrën e kontrollit;
- marrja e informacionit për rezultatin e kontrollit;
- analiza e informacionit të marrë;
- zbatimi i vendimit (veprimi mbi objektin e kontrollit).
Për realizimin e Procesit të Kontrollit, sistemi i kontrollit (SU) duhet të ketë:
- burimet e informacionit për detyrën e kontrollit;
- burimet e informacionit për rezultatet e kontrollit (sensorë të ndryshëm, pajisje matëse, detektorë etj.);
- pajisje për analizimin e informacionit të marrë dhe marrjen e vendimit;
- pajisje ekzekutive që veprojnë mbi Objektin e Kontrollit, duke përfshirë: rregullatorin, motorët, pajisjet përforcuese-shndërruese etj.
Përkufizim: Nëse sistemi i kontrollit (SK) përmban të gjitha pjesët e listuara më sipër, atëherë ai është i mbyllur.
Përkufizim: Kontrolli i një objekti teknik duke përdorur informacionin për rezultatet e kontrollit quhet parimi i lidhjes së kundërt.
Skematikisht, një sistem i tillë kontrolli mund të paraqitet në formën e mëposhtme:
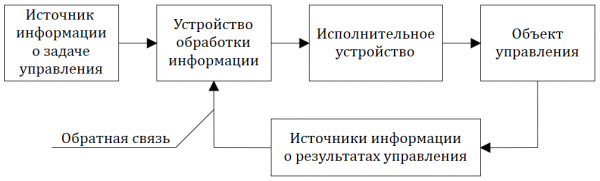
Fig. 1.1.1 — Struktura e sistemit të kontrollit (SK)
Nëse sistemi i kontrollit (SK) ka një skemë strukturore, pamja e së cilës përputhet me fig. 1.1.1, dhe funksionon (punon) pa pjesëmarrjen e njeriut (operatorit), atëherë ai quhet sistem i kontrollit automatik (SKA).
Nëse SK funksionon me pjesëmarrjen e njeriut (operatorit), atëherë ai quhet SK i automatizuar.
Nëse kontrolli siguron ligjin e caktuar të ndryshimit të objektit në kohë, pavarësisht nga rezultatet e kontrollit, atëherë një kontroll i tillë kryhet me cikël të hapur, ndërsa vetë kontrolli quhet kontroll programor.
Sistemeve që punojnë me cikël të hapur u përkasin automatet industriale (linjat e konvejerit, linjat rrotulluese etj.), makinat me komandë numerike kompjuterike (CNC): shih shembullin në fig. 1.1.2.
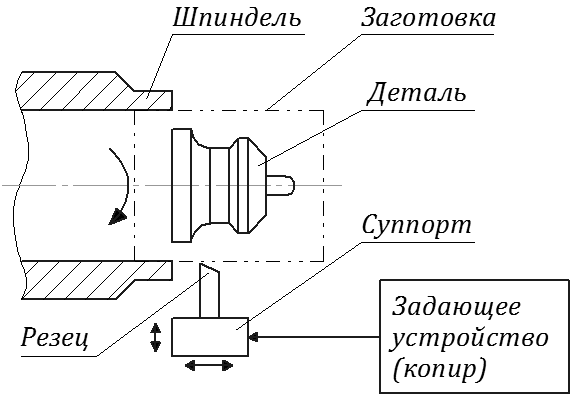
Fig.1.1.2 — Shembull i kontrollit programor
Pajisja komanduese mund të jetë, për shembull, edhe një “kopjues”.
Meqenëse në këtë shembull nuk ka sensorë (matës) që kontrollojnë pjesën që prodhohet, atëherë nëse, për shembull, vegla prerëse është vendosur gabim ose është thyer, qëllimi i vendosur (prodhimi i pjesës) nuk mund të arrihet (realizohet). Zakonisht, në sisteme të këtij tipi nevojitet kontrolli në dalje, i cili vetëm do të konstatojë devijimin e përmasave dhe formës së pjesës nga ato të dëshiruara.
Sistemet automatike të kontrollit ndahen në 3 lloje:
- sisteme të kontrollit automatik (SKA);
- sisteme të rregullimit automatik (SRA);
- sisteme ndjekëse (SN).
SRA dhe SN janë nënkategori të SKA ==>  .
Përkufizim: Një sistem automatik kontrolli që siguron ruajtjen e një madhësie fizike të caktuar (ose një grupi madhësish) në objektin e kontrollit quhet sistem i rregullimit automatik (SAR).
Sistemet e rregullimit automatik (SAR) janë lloji më i përhapur i sistemeve të kontrollit automatik.
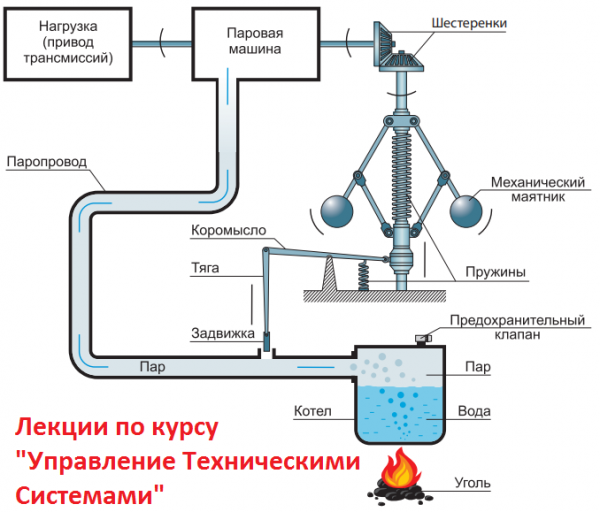
Rregullatori i parë automatik në botë (shekulli XVIII) ishte rregullatori i Watt-it. Kjo skemë (shih fig. 1.1.3) u zbatua nga Watt në Angli për të ruajtur shpejtësinë konstante të rrotullimit të rrotës së makinës me avull dhe, për rrjedhojë, për të mbajtur të pandryshuar shpejtësinë e rrotullimit (lëvizjes) së rrotullës (rripit) të transmisionit.
Në këtë skemë elementet e ndjeshme (sensorët matës) janë “peshat” (sferat). “Peshat” (sferat) gjithashtu “bëjnë” që të lëvizë leva dhe më pas valvula. Prandaj, ky sistem mund të klasifikohet si sistem i rregullimit të drejtpërdrejtë, ndërsa rregullatori si rregullator me veprim të drejtpërdrejtë, pasi ai njëkohësisht kryen funksionet e “matësit” dhe të “rregullatorit”.
Në rregullatorët me veprim të drejtpërdrejtë burim shtesë energjie për të lëvizur organin rregullues nuk kërkohet.
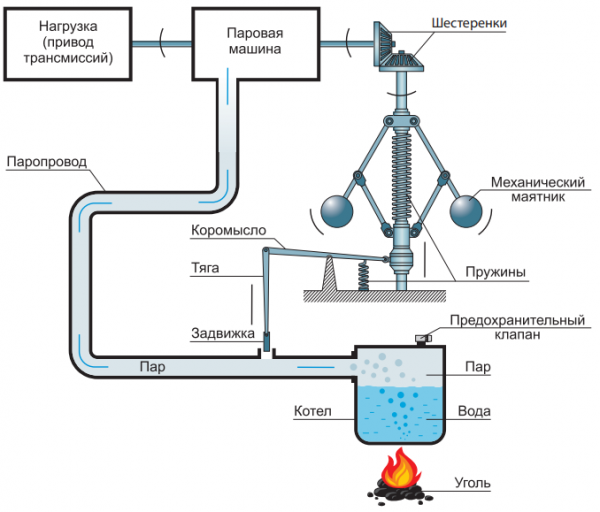
Fig. 1.1.3 — Skema e rregullatorit automatik të Watt-it
Në sistemet e rregullimit jo të drejtpërdrejtë është i nevojshëm prania e një përforcuesi (për shembull, fuqie), si edhe e një mekanizmi shtesë ekzekutiv që përmban, për shembull, motor elektrik, servomotor, transmetim hidraulik etj.
Si shembull i SAU (sistemit të kontrollit automatik), në kuptimin e plotë të këtij përkufizimi, mund të shërbejë një sistem kontrolli që siguron vendosjen e raketës në orbitë, ku madhësia e kontrolluar mund të jetë, për shembull, këndi ndërmjet boshtit të raketës dhe normales ndaj Tokës ==> shih fig. 1.1.4.a dhe fig. 1.1.4.b
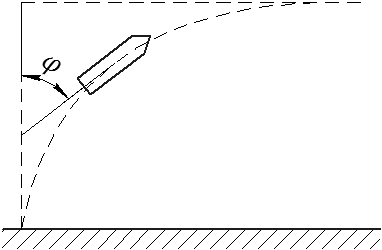
Fig. 1.1.4 (a)
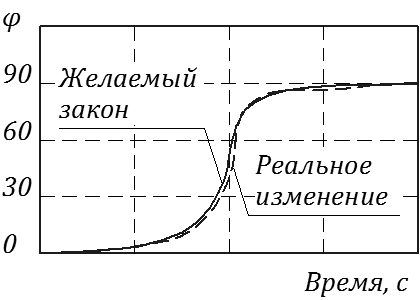
Fig. 1.1.4 (b)
1.2. Struktura e sistemeve të kontrollit: sisteme të thjeshta dhe shumëdimensionale
Në teorinë e Kontrollit të Sistemeve Teknike, çdo sistem zakonisht ndahet në një grup hallkash të lidhura në struktura rrjetore. Në rastin më të thjeshtë, sistemi përmban një hallkë të vetme, në hyrjen e së cilës jepet veprimi hyrës (hyrja), ndërsa në dalje merret përgjigjja e sistemit (dalja).
Në teorinë e Kontrollit të Sistemeve Teknike përdoren 2 mënyra kryesore për paraqitjen e hallkave të sistemeve të kontrollit:
— në variablat “hyrje-dalje”;
— në variablat e gjendjes (për më shumë hollësi, shihni seksionet 6…7).
Paraqitja me variablat “hyrje-dalje” zakonisht përdoret për të përshkruar sisteme relativisht të thjeshta, që kanë një “hyrje” (një veprim komandues) dhe një “dalje” (një madhësi të rregulluar, shih figurën 1.2.1).
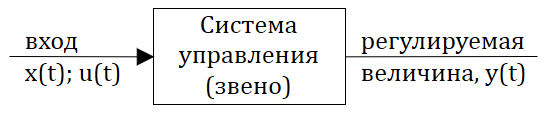
Fig. 1.2.1 – Paraqitje skematike e një sistemi të thjeshtë të kontrollit
Zakonisht, ky përshkrim përdoret për SAU teknikisht jo shumë të ndërlikuara (sisteme të kontrollit automatik).
Kohët e fundit, paraqitja me variablat e gjendjes po përdoret gjerësisht, veçanërisht për sistemet teknikisht të ndërlikuara, përfshirë edhe SAU shumëdimensionale. Në fig. 1.2.2 paraqitet skema e një sistemi shumëdimensional të kontrollit automatik, ku u1(t)…um(t) — veprimet komanduese (vektori i kontrollit), y1(t)…yp(t) — parametrat e rregulluar të SAU (vektori i daljes).
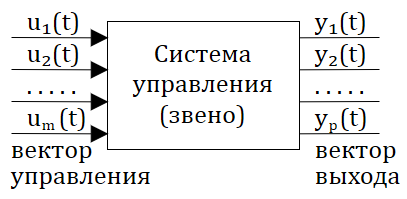
Fig. 1.2.2 — Paraqitje skematike e një sistemi shumëdimensional të kontrollit
Le të shqyrtojmë më në hollësi strukturën e SAU, të paraqitur me variablat “hyrje-dalje” dhe me një hyrje (veprim hyrës, referues ose komandues) dhe një dalje (veprim dalës ose variabël e kontrolluar (ose e rregulluar)).
Të supozojmë se skema strukturore e një SAU të tillë përbëhet nga një numër i caktuar elementesh (hallkash). Duke i grupuar hallkat sipas parimit funksional (çfarë bëjnë hallkat), skema strukturore e SAU mund të sillet në këtë formë tipike:
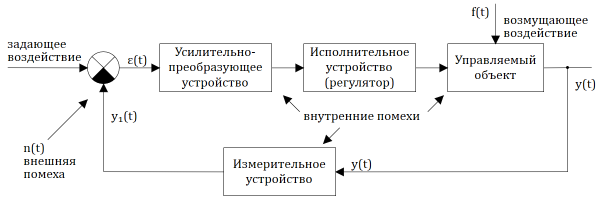
Fig. 1.2.3 — Skema strukturore e sistemit të kontrollit automatik
Me simbolin ε(t) ose me variablën ε(t) shënohet mospërputhja (gabimi) në daljen e pajisjes krahasuese, e cila mund të “punojë” si në regjimin e veprimeve të thjeshta krahasuese aritmetike (më shpesh zbritje, më rrallë mbledhje), ashtu edhe në regjimin e veprimeve (procedurave) krahasuese më të ndërlikuara.
Meqenëse y1(t) = y(t)*k1index k1 — koeficienti i përforcimit, atëherë ==>
ε(t) = x(t) — y1(t) = x(t) — k1*y(t)
Detyra e sistemit të kontrollit është (nëse ai është i qëndrueshëm) të “punojë” për eliminimin e mospërputhjes (gabimit) ε(t), domethënë ==> ε(t) → 0.
Duhet theksuar se mbi sistemin e kontrollit veprojnë si ndikime të jashtme (komandues, shqetësues, ndërhyrje), ashtu edhe ndërhyrje të brendshme. Ndërhyrja dallohet nga ndikimi për shkak të natyrës stokastike (rastësore) të ekzistencës së saj, ndërsa ndikimi pothuajse gjithmonë është i determinuar.
Për të shënuar sinjalin komandues (sinjalin referencë) do të përdorim ose x(t), ose u(t).
1.3. Ligjet themelore të kontrollit
Nëse kthehemi te figura e fundit (skema strukturore e SAU në fig. 1.2.3), atëherë është e nevojshme të “shpjegohet” roli që luan pajisja përforcuese-shndërruese (çfarë funksionesh kryen ajo).
Nëse pajisja përforcuese-shndërruese (UPU) kryen vetëm përforcimin (ose dobësimin) e sinjalit të mospërputhjes ε(t), përkatësisht:  index
 – koeficienti i proporcionalitetit (në rastin e veçantë
 = Const), atëherë ky regjim i kontrollit të SAU të mbyllur quhet regjim i kontrollit proporcional (P-kontroll).
Nëse UPU formon sinjalin dalës ε1(t), proporcional me gabimin ε(t) dhe integralin e ε(t), d.m.th.  , atëherë ky regjim kontrolli quhet proporcional-integrues (PI-kontroll). ==>
 index b – koeficienti i proporcionalitetit (në rastin e veçantë b = Const).
Zakonisht PI-kontrolli përdoret për të rritur saktësinë e kontrollit (rregullimit).
Nëse UPU formon sinjalin dalës ε1(t), proporcional me gabimin ε(t) dhe derivatin e tij, atëherë ky regjim quhet proporcional-diferencues (PD-kontroll): ==> 
Zakonisht përdorimi i PD-kontrollit rrit shpejtësinë e reagimit të SAU
Nëse UPU formon sinjalin dalës ε1(t), proporcional me gabimin ε(t), derivatin e tij dhe integralin e gabimit ==>  , atëherë ky regjim quhet, pra ky regjim kontrolli quhet regjim kontrolli proporcional-integral-diferencues (PID-kontroll).
PID-kontrolli shpesh bën të mundur sigurimin e një saktësie “të mirë” kontrolli me një shpejtësi reagimi “të mirë”
1.4. Klasifikimi i sistemeve të kontrollit automatik
1.4.1. Klasifikimi sipas llojit të përshkrimit matematikor
Sipas llojit të përshkrimit matematikor (ekuacionet e dinamikës dhe statikës), sistemet e kontrollit automatik (SAU) ndahen në lineare dhe jolineare sisteme (SAU ose SAR).
Çdo “nënklasë” (linear dhe jolinear) ndahet më tej në një sërë “nënklasash” të tjera. Për shembull, SAU-t lineare (SAR) dallohen sipas llojit të përshkrimit matematikor.
Meqenëse në këtë semestër do të shqyrtohen vetëm vetitë dinamike të sistemeve lineare të kontrollit automatik (rregullimit), më poshtë po japim klasifikimin sipas llojit të përshkrimit matematikor për SAU-t lineare (SAR):
1) Sisteme lineare të kontrollit automatik, të përshkruara në ndryshoret «hyrje-dalje» me ekuacione diferenciale të zakonshme lineare (EDZ) me konstant koeficientë:


ku x(t) – veprimi hyrës; y(t) – veprimi dalës (madhësia e rregulluar).
Nëse përdoret forma operatoriale («kompakte») e shkrimit të një EDZ lineare, atëherë ekuacioni (1.4.1) mund të paraqitet në formën vijuese:

ku, p = d/dt — operatori i diferencimit; L(p), N(p) — operatorët përkatës diferencialë linearë, të cilët janë të barabartë me:


2) Sisteme lineare të kontrollit automatik, të përshkruara me ekuacione diferenciale të zakonshme lineare (EDZ) me të ndryshueshëm koeficientë (në kohë):


Në rastin e përgjithshëm, sisteme të tilla mund të përfshihen edhe në klasën e SAU-ve jolineare (SAR).
3) Sisteme lineare të kontrollit automatik, të përshkruara me ekuacione lineare me diferenca:


ku f(…) – funksion linear i argumenteve; k = 1, 2, 3… — numra të plotë; Δt – intervali i kuantizimit (intervali i diskretizimit).
Ekuacioni (1.4.4) mund të paraqitet në formë «kompakte»:

Zakonisht, ky përshkrim i SAU-ve lineare (SAR) përdoret në sistemet digjitale të kontrollit (me përdorimin e kompjuterit).
4) Sisteme lineare të kontrollit automatik me vonesë:

ku L(p), N(p) — operatorë diferencialë linearë; τ — koha e vonesës ose konstanta e vonesës.
Nëse operatorët L(p) dhe N(p) degjenerohen (L(p) = 1; N(p) = 1), atëherë ekuacioni (1.4.6) i korrespondon përshkrimit matematikor të dinamikës së hallkës së vonesës ideale:

ndërsa ilustrimi grafik i vetive të saj është paraqitur në fig. 1.4.1
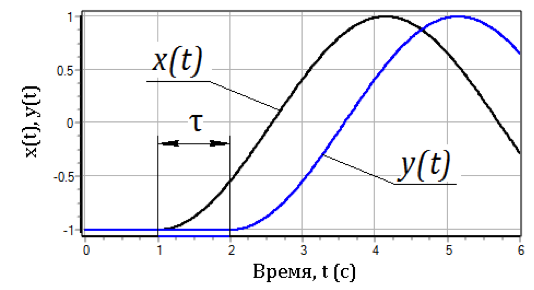
Fig. 1.4.1 — Grafikët e hyrjes dhe daljes së hallkës së vonesës ideale
5) Sisteme lineare të kontrollit automatik, të përshkruara me ekuacione diferenciale lineare me derivate të pjesshme. Shpesh, SAU të tilla quhen të shpërndara sisteme kontrolli. ==> Shembull «abstrakt» i një përshkrimi të tillë:

Sistemi i ekuacioneve (1.4.7) përshkruan dinamikën e një SAU-je të shpërndarë në mënyrë lineare, domethënë madhësia e rregulluar varet jo vetëm nga koha, por edhe nga një koordinatë hapësinore.
Nëse sistemi i kontrollit përfaqëson një objekt «hapësinor», atëherë ==>

ku  varet nga koha dhe koordinatat hapësinore, të përcaktuara nga vektori i rrezes

6) SAU të përshkruara me sisteme ODE, ose me sisteme ekuacionesh me diferenca, ose me sisteme ekuacionesh me derivate të pjesshme ==> e kështu me radhë…
Një klasifikim i ngjashëm mund të propozohet edhe për SAU-të (SAR-të) jolineare…
Për sistemet lineare plotësohen kërkesat e mëposhtme:
- lineariteti i karakteristikës statike të SAU-së;
- lineariteti i ekuacionit të dinamikës, domethënë ndryshoret në ekuacionin e dinamikës hyjnë vetëm në kombinim linear.
Karakteristikë statike quhet varësia e daljes nga madhësia e veprimit hyrës në regjim të qëndrueshëm (kur të gjitha proceset kalimtare janë shuar).
Për sistemet e përshkruara me ekuacione diferenciale të zakonshme lineare me koeficientë konstantë, karakteristika statike merret nga ekuacioni i dinamikës (1.4.1) duke barazuar me zero të gjithë anëtarët jostacionarë ==>

Në fig. 1.4.2 paraqiten shembuj të karakteristikave statike lineare dhe jolineare të sistemeve të kontrollit automatik (rregullimit).
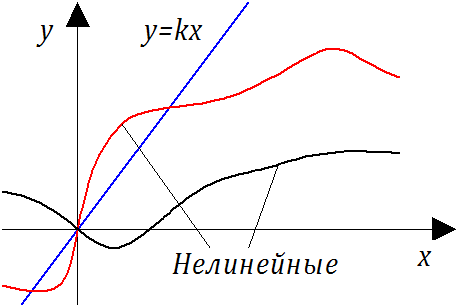
Fig. 1.4.2 — Shembuj të karakteristikave statike lineare dhe jolineare
Jolineariteti i anëtarëve që përmbajnë derivate sipas kohës në ekuacionet e dinamikës mund të shfaqet gjatë përdorimit të operacioneve matematikore jolineare (*, \/,  ,
 , sin, ln etj.). Për shembull, duke shqyrtuar ekuacionin e dinamikës së një SAU-je «abstrakte»

vërejmë se në këtë ekuacion, me karakteristikë statike lineare  anëtari i dytë dhe i tretë (anëtarët dinamikë) në anën e majtë të ekuacionit — jolineareprandaj SAU-ja e përshkruar nga një ekuacion i tillë është jolineare në aspektin dinamik.
1.4.2. Klasifikimi sipas natyrës së sinjaleve të transmetuara
Sipas natyrës së sinjaleve të transmetuara, sistemet e kontrollit automatik (ose të rregullimit) ndahen në:
- sisteme të vazhdueshme (sisteme me veprim të vazhdueshëm);
- sisteme rele (sisteme me veprim rele);
- sisteme me veprim diskret (impulsive dhe dixhitale).
Sistem të vazhdueshëm veprimit quhet një sistem i tillë i automatizuar i kontrollit, në secilën hallkë të të cilit të vazhdueshëm ndryshimit të sinjalit hyrës në kohë i korrespondon një ndryshim i vazhdueshëm i sinjalit dalës, ndërsa ligji i ndryshimit të sinjalit dalës mund të jetë arbitrar. Që SAK të jetë i vazhdueshëm, është e nevojshme që karakteristikat statike të të gjitha hallkave të jenë të vazhdueshme.
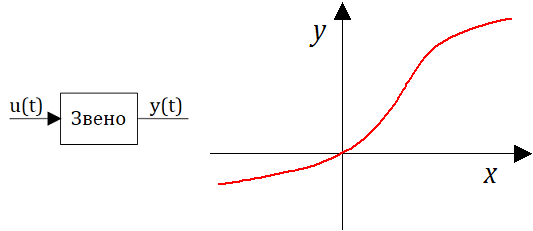
Fig. 1.4.3 — Shembull i një sistemi të vazhdueshëm
Sistem rele veprimit quhet SAK, në të cilin të paktën në një hallkë, gjatë ndryshimit të vazhdueshëm të madhësisë hyrëse, madhësia dalëse në disa momente të procesit të kontrollit ndryshon “me kërcim” në varësi të madhësisë së sinjalit hyrës. Karakteristika statike e një hallke të tillë ka pika ndërprerjeje ose thyerje me ndërprerje.
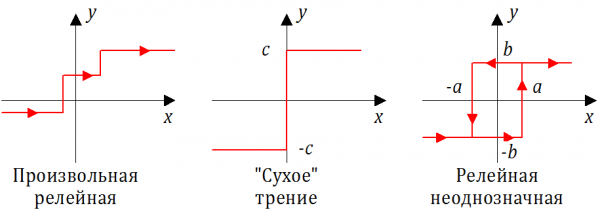
Fig. 1.4.4 — Shembuj të karakteristikave statike rele
Sistem diskret veprimit quhet sistem që, të paktën në një hallkë, gjatë ndryshimit të vazhdueshëm të madhësisë hyrëse, madhësia dalëse ka formën e impulseve të veçuara, të cilat shfaqen pas një intervali të caktuar kohor.
Hallka që shndërron sinjalin e vazhdueshëm në sinjal diskret quhet impulsive. Ky lloj sinjalesh të transmetuara përdoret në SAK me kompjuter ose kontrollues.
Më shpesh zbatohen metodat (algoritmet) e mëposhtme të shndërrimit të sinjalit hyrës të vazhdueshëm në sinjal dalës impulsiv:
- modulim amplitudë-impuls (AIM);
- modulim gjerësi-impuls (ShIM).
Në fig. 1.4.5 paraqitet ilustrimi grafik i algoritmit të modulimit amplitudë-impuls (AIM). Në pjesën e sipërme të fig. paraqitet varësia kohore x(t) — e sinjalit në hyrje të hallkës impulsive. Sinjali dalës i bllokut (hallkës) impulsiv y(t) – një sekuencë impulsesh drejtkëndore, që shfaqen me të pandryshueshme periudhë kuantizimi Δt (shih pjesën e poshtme të fig.). Kohëzgjatja e impulseve është e njëjtë dhe e barabartë me Δ. Amplituda e impulsit në daljen e bllokut është proporcionale me vlerën përkatëse të sinjalit të vazhdueshëm x(t) në hyrje të këtij blloku.
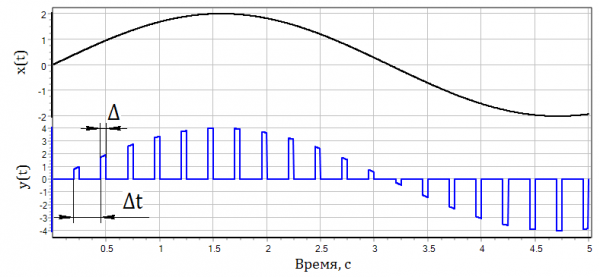
Fig. 1.4.5 — Zbatimi i modulimit amplitudë-impuls
Kjo metodë e modulimit impulsiv ka qenë shumë e përhapur në pajisjet elektronike matëse të sistemeve të kontrollit dhe mbrojtjes (SUZ) të centraleve bërthamore energjetike (YaEU) në vitet 70…80 të shekullit të kaluar.
Në fig. 1.4.6 paraqitet një ilustrim grafik i algoritmit të modulimit me gjerësi impulsi (PWM). Në pjesën e sipërme të fig. 1.14 paraqitet varësia kohore x(t) – e sinjalit në hyrje të bllokut impulsiv. Sinjali në dalje i bllokut impulsiv (hallkës) y(t) – është një sekuencë impulsesh drejtkëndore, që shfaqen me një periudhë konstante të kuantizimit Δt (shih pjesën e poshtme të fig. 1.14). Amplituda e të gjitha impulseve është e njëjtë. Kohëzgjatja e impulsit Δt në dalje të bllokut është proporcionale me vlerën përkatëse të sinjalit të vazhdueshëm x(t) në hyrje të bllokut impulsiv.
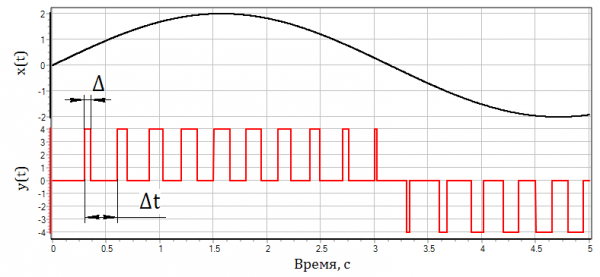
Fig. 1.4.6 — Realizimi i modulimit me gjerësi impulsi
Kjo metodë e modulimit impulsiv aktualisht është më e përdorura në pajisjet elektronike matëse të sistemeve të kontrollit dhe mbrojtjes (SUZ) të centraleve bërthamore energjetike (YaEU), si dhe në ACS të sistemeve të tjera teknike.
Në përfundim të këtij nënseksioni, duhet theksuar se nëse konstantet karakteristike të kohës në hallkat e tjera të ACS (SAR) janë dukshëm më të mëdha se Δt (me rend madhësie), atëherë sistemi impulsiv mund të konsiderohet si një sistem i vazhdueshëm i kontrollit automatik (gjatë përdorimit të si AIM, ashtu edhe PWM).
1.4.3. Klasifikimi sipas karakterit të kontrollit
Sipas karakterit të proceseve të kontrollit, sistemet e kontrollit automatik ndahen në këto lloje:
- ACS deterministe, në të cilat sinjalit hyrës mund t’i korrespondojë në mënyrë të njëkuptimtë një sinjal dalës (dhe anasjelltas);
- ACS stokastike (statistikore, probabilistike), në të cilat ndaj një sinjali të caktuar hyrës ACS “përgjigjet” me një sinjal dalës të rastësishëm (stokastik).
Sinjali stokastik në dalje karakterizohet nga:
- ligji i shpërndarjes;
- pritja matematike (vlera mesatare);
- varianca (devijimi standard).
Karakteri stokastik i procesit të kontrollit zakonisht vërehet në SAR dukshëm jolineare si nga pikëpamja e karakteristikës statike, ashtu edhe nga pikëpamja (madje në një masë edhe më të madhe) e jolinearitetit të termave dinamikë në ekuacionet e dinamikës.
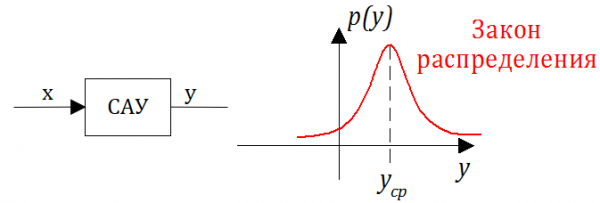
Fig. 1.4.7 — Shpërndarja e madhësisë dalëse të një ACS stokastike
Përveç llojeve kryesore të klasifikimit të sistemeve të kontrollit të paraqitura më sipër, ekzistojnë edhe klasifikime të tjera. Për shembull, klasifikimi mund të bëhet sipas metodës së kontrollit dhe të bazohet në ndërveprimin me mjedisin e jashtëm si dhe në mundësinë e përshtatjes së SAU ndaj ndryshimit të parametrave të mjedisit. Sistemet ndahen në dy klasa të mëdha:
1) SU të zakonshme (jo vetërregulluese) pa adaptim; këto sisteme i përkasin kategorisë së thjeshtë, që nuk e ndryshojnë strukturën e tyre gjatë procesit të kontrollit. Ato janë më të zhvilluara dhe përdoren gjerësisht. SU-të e zakonshme ndahen në tre nënklasa: sisteme kontrolli me qark të hapur, me qark të mbyllur dhe të kombinuara.
2) SU vetërregulluese (adaptive). Në këto sisteme, kur ndryshojnë kushtet e jashtme ose karakteristikat e objektit të rregullimit, ndodh një ndryshim automatik (i papërcaktuar paraprakisht) i parametrave të pajisjes së kontrollit përmes ndryshimit të koeficientëve të SU, strukturës së SU ose edhe përmes shtimit të elementeve të reja.
Një shembull tjetër i klasifikimit: sipas kriterit hierarkik (me një nivel, me dy nivele, me shumë nivele).
Vetëm përdoruesit e regjistruar mund të marrin pjesë në anketë. , ju lutem.
Të vazhdohet publikimi i leksioneve për UTS?
88,7%Po118
7,5%Jo10
3,8%Nuk e di5
Kanë votuar 133 përdorues. 10 përdorues abstenuan.
Burimi: habr.com
