

Ka arritur ai ditë e shumëpritur prej meje, kur më në fund mund ta prezantoj këtë zhvillim. Projekti u nis pikërisht një vit më parë, më 1 Shtator 2018, të paktën në komiti i parë ka këtë datë.
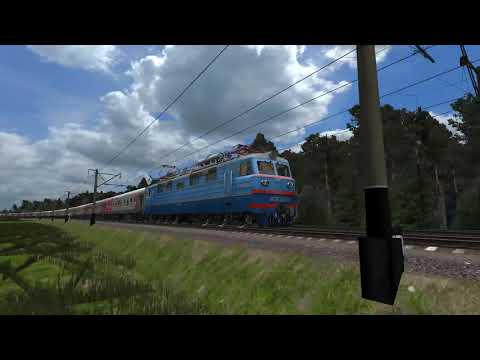
Treni pasagjerë në stacionin Rostov Kryesor (kliko këtu)
Çfarë është RRS? Është një simulator i hapur shumëplatformësh për lëvizjen e mjeteve me shina 1520 mm. Lexuesi ndoshta do të pyesë: "Lejoni, pse është nevoja për këtë projekt, nëse ekzistojnë mjaft simulatorë të tematikës hekurudhore, si komercialë ashtu dhe të hapur?" Për përgjigjen e kësaj pyetje unë propozoj të hedhim një vështrim më poshtë.
Historia e projektit
Njëherë e një kohë, në vitin 2001, doli në dritë , i cili krijoi një komunitet të madh pasardhësish të hekurudhave në vendin tonë. Gjatë disa viteve, gjatë ekzistencës së këtij projekti (derisa Microsoft e braktisi atë për t'u marrë me gjëra më interesante për ta, si dështimi i Nokia-s e kështu me radhë) projekti u rrit me shumë plotësime të krijuara për të: rruge, mjete lëvizëse, skenarë.
Në bazë të MSTS, më pas u krijuan një sërë projektesh të tjera, si , dhe plotësime e derivatë të tjera. U shfaqën gjithashtu projekte komerciale, si i famshmi . Dhe gjithçka do të ishte mirë, por shumë adhurues të transportit hekurudhor nuk janë të kënaqur me këto produkte për arsye mjaft objektive — ato nuk reflektojnë aspak specifikën e mjeteve hekurudhore të vendit tonë, që janë përdorur dhe zhvilluar në hapësirën post-sovjetike. Kjo manifeston veçanërisht qartë kur shikojmë se si realizohen frenat e trenit — në asnjë nga projektet e përmendura nuk ka dhe nuk do të ketë implementim të duhur të frenave automatike të sistemit Matrosov.
Në vitin jo aq të largët 2008, u shfaq një projekt tjetër — , i zhvilluar nga Vyacheslav Usov. Projekti është shumë i veçantë sepse merr parasysh dhe korrigjon të metat e përmendura më lart dhe është fillimisht orientuar për mjete hekurudhore të rrugës ruse. Por ka një "por" të madhe — projekti është pronar i kufizuar dhe i mbyllur, duke mos lejuar inkorporimin e mjeteve të veta lëvizëse.
Unë vetë kam ardhur në tematikën hekurudhore në vitin 2007, kur fillova të punoj në , në pozitën e kërkuesit shkencor, dhe pas mbrojtjes së disertacionit të doktoratës në vitin 2008 - kërkues i lartë shkencor. Atëherë, unë u njohëm me arritjet më të fundit në fushën e lojërave-simuluese të hekurudhave. Dhe ajo që pashë, nuk më pëlqeu, ndërsa projekti ZDSimulator nuk ekzistonte ende atëherë. Më vonë, i apasionuar pas dinamikës së mjeteve lëvizëse, erdha në Universitetin Shtetëror të Hekurudhave të Rostovit () me temën e disertacionit të doktoratës për dinamikën e frenimit të trenit të mallrave. Sot udhëheq zhvillimin e kompleksit të trajnimeve për transportin hekurudhor për universitetin tonë dhe jap lëndët profesionale në katedrën "Mjetet lëvizëse të tërheqjes."
Në lidhje me gjithçka të përmendur më sipër, lindi ideja për krijimin e një simulatori që do t'i lejonte zhvilluesit e shtesave të merrnin kontroll të plotë mbi proceset fizike që ndodhin në mjetet lëvizëse. E ngjashme me simulatorin hapësinor Orbiter, për të cilin unë zhvillova në atë kohë një shtesë në formën e një familjeje raketash bartësish të bazuara në R-7. Një vit më parë, mora përsipër këtë punë dhe u angazhua plotësisht në të. Më 26 dhjetor 2018, doli në dritë kjo .
Puna ime u vu re nga entuziastët, dhe i njohur në rrethin e simmers hekurudhorë, krijuesi i përmbajtjes vizuale për ZDsimulator propozoi ndihmën dhe bashkëpunimin tim në zhvillimin e mëtejshëm të projektit. Më vonë, një zhvillues tjetër iu bashkua ekipit tonë - ), krijuesi i itinerareve për ZDsimulator. Pune e përbashkët na çoi në lëshimin e parë. Në video - një përmbledhje e asaj si duket lojakës në lëshimin e saj të parë.
Karakteristikat e simulatorit RRS
Para së gjithash, kjo është - një arkitekturë e hapur programore. Pa e përmendur që kodi i simulatorit është i hapur, ekziston një API dhe SDK i orientuar ndaj zhvilluesve të shtesave të jashtme për të. Pragu i hyrjes është mjaft i lartë - kërkohen aftësi bazike të zhvillimit në gjuhën C++. Simulatori është shkruar pikërisht në të, duke përdorur kompilerin GCC dhe variantin e tij MinGW për sistemin operativ Windows. Për më tepër, është e dëshirueshme që zhvilluesi të jetë i njohur me kornizën Qt, pasi shumë koncepte nga ajo janë në themelin e arkitekturës së lojës.
Megjithatë, me përpjekje dhe dëshirë të mjaftueshme, ky projekt ofron mundësi të mëdha për zhvilluesit e shtesave. Njësitë e lëvizshme janë të realizuara në formën e modulave që bazohen në bibliotekat dinamike. Elementi kryesor strukturor në simulator është njësia e lëvizshme, ose njësia lëvizëse (NL) — vagon (jo vetëlëvizës ose në përbërje të trenit me motor) ose seksioni i lokomotivës. API ofron mundësinë për të caktuar momentin e rrotullimit të aplikuar në çiftet e rrotave të NL, në përgjigje duke marrë shpejtësinë këndore të çiftëve të rrotave, si dhe parametrat e jashtëm, si tensioni dhe tipi i rrymës në rrjetin kontaktues. Simulatori nuk di dhe nuk dëshiron të dijë asgjë tjetër, që i lë fizikën e funksionit të pajisjeve të brendshme në përgjegjësinë e zhvilluesit të lokomotivës ose vagonit të caktuar.
Nuk është e vështirë të kuptohet se një qasje relativisht e ulët e nivelit ofron mundësinë për të realizuar nuancat më të vogla të skemës së lokomotivës. Për më tepër, në paketën e simulatorit përfshihet një grup pajisjesh standarde që instaluar në njësitë e lëvizshme vendase: krani i ngasësit numri 395, shpërndarësi i ajrit numri 242, krani i frenave ndihmës numri 254 dhe elemente të tjera të pajisjeve të frenave. Zhvilluesi i shtesave vetëm duhet të lidhë këto elemente në skemën pneumatikë të lokomotivës ose vagonit të caktuar. Për më tepër, ekziston një API për krijimin e blloqeve të veta të pajisjeve.
Arkitektura RRS është e ndërtuar mbi bashkëveprimin e dy proceseve kryesore
- simulator — motori fizik i dinamikës së trenit TrainEngine 2. Realizon fizikën e lëvizjes së trenit duke marrë parasysh shumë faktorë të jashtëm, duke konsideruar ndërveprimin e njësive të lëvizshme përmes pajisjeve lidhëse, merret me përpunimin e të dhënave që vijnë nga modulët e jashtëm që realizojnë fizikën e funksionit të pajisjeve të njësive të lëvizshme
- viewer — nën-sistemi grafik që realizon vizualizimin e lëvizjes së trenit, i vendosur mbi motorin grafik
Këto nën-sisteme ndërveprojnë me njëra-tjetrën përmes një memorjeje të përbashkët, e cila realizohet në bazë të klasës QSharedMemory të kornizës Qt. Versionet e para demo përdorën IPC mbi soketë, dhe më vonë planifikohet të kthehemi në këtë teknologji, duke marrë parasysh përfundimin e disa pjesëve të simulimit dhe nevojat me shikim në të ardhmen. Kalimi në memorjen e përbashkët ishte një masë në një farë mënyre e nevojshme, e cila ka qenë e kaluara.
Nuk do të përshkruaj nuancat — shumë nga peripecitë e zhvillimit të këtij projekti janë shpjeguar tashmë në publikimet e mia në burimin, në veçanti kam një , që është zhvilluar pikërisht nga praktika e punës në këtë projekt.
Në projekt nuk është gjithçka kaq e qetë sa do të donim. Në veçanti, nën-sistemi grafik është shumë larg perfekcionit në lidhje me cilësinë e renderimit, dhe gjithashtu performanca e simit lë për të dëshiruar. Ky lëshim ka një qëllim — të njohë komunitetin e adhuruesve të transportit hekurudhor me projektin, të përshkruajë mundësitë e tij dhe përfundimisht të krijojë një simulator hekurudhor të hapur, me platforma të shumta dhe një API të avancuar për zhvilluesit e shtesave.
Perspektivat
Perspektivat varen nga ju, përdoruesit dhe zhvilluesit tanë të ardhshëm të dashur. Projekti është i hapur, ekziston , ku mund të shkarkoni simulatorin, me , një përmbajtje që do të plotësohet në mënyrë të vazhdueshme. Ekziston projekti, , dhe , ku mund të merrni konsultimin dhe ndihmën më të detajuar.
Faleminderit për vëmendjen!
Burimi: habr.com
