

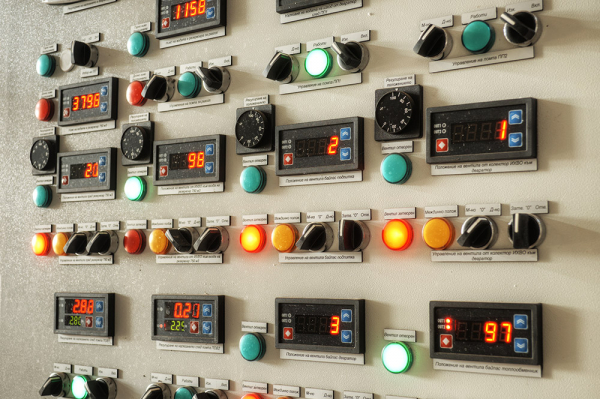
Sannolikt känner många av er till, eller till och med har sett, hur stora automatiserade objekt, som kärnkraftverk eller fabriker med många produktionslinjer, styrs: den huvudsakliga verksamheten sker ofta i ett stort rum med massor av skärmar, lampor och kontrollpaneler. Detta styrsystem kallas vanligtvis GŠU – huvudstyrskölden för att övervaka produktionsobjektet.
Sannolikt har du undrat hur allt detta fungerar ur både hårdvaru- och mjukvaruperspektiv, samt hur dessa system skiljer sig från vanliga persondatorer. I den här artikeln kommer vi att undersöka hur olika data går till GŠU, hur kommandon skickas till utrustningen och vad som egentligen krävs för att styra en kompressorstation, en propanproduktionsanläggning, en bilmonteringslinje eller till och med en avloppspumpstation.
Nivå ett eller fältbuss – där allt börjar
Denna oklara uppsättning ord för de oinvigda används när man behöver beskriva kommunikationsmedlen mellan mikrokontrollerna och den underordnade utrustningen, till exempel I/O-moduler eller mätanordningar. Vanligtvis kallas denna kommunikationskanal "fältbussen" eftersom den ansvarar för att överföra data till kontroller från "fältet".
"Fältet" är ett djupt professionellt begrepp som beskriver att viss utrustning (som sensorer eller styrdon) med vilken kontrollern interagerar, befinner sig långt borta, ute på fältet, i natten. Och det spelar ingen roll att sensorn kan vara placerad en halv meter från kontrollern och mäta, till exempel, temperaturen i automationsskåpet, den anses fortfarande vara "ute på fältet". Oftast övervinner signalerna från sensorerna som kommer till I/O-modulerna avstånd från tiotals till hundratals meter (ibland ännu mer), och samlar information från avlägsna platser eller utrustning. Därför kallas ofta den kommunikationsbuss genom vilken kontroller får värden från dessa sensorer för fältbuss eller mer sällan för nivåbuss eller industribuss.
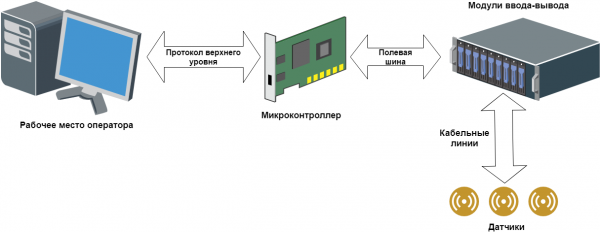
Översikt över automatisering av industriella objekt
Så en elektrisk signal från sensorn färdas en viss sträcka genom kabellinjer (ofta genom vanlig kopparkabel med ett visst antal ledningar), som flera sensorer är anslutna till. Sedan når signalen bearbetningsmodulen (in- och utgångsmodulen), där den omvandlas till ett digitalt språk som förstås av styrenheten. Därefter når signalen direkt styrenheten via fältbuss, där den behandlas slutgiltigt. Baserat på dessa signaler bygger logiken för mikrokontrollern.
Övergripande nivå: från ljusslinga till hela arbetsstationer
Den övergripande nivån kallas allt som en vanlig operatör kan interagera med i det tekniska processen. I det enklaste fallet består den övergripande nivån av ett antal lampor och knappar. Lamporna signalerar för operatören om vissa händelser i systemet, medan knapparna används för att ge kommandon till styrenheten. Ett sådant system kallas ofta för "ljusslinga" eller "julgran", eftersom det ser mycket likt ut (som man kan se på bilden i början av artikeln).
Om operatören har mer tur, får hen en operatörspanel - en slags platt datorskärm som på något sätt får data att visa från styrenheten och visar dem på skärmen. En sådan panel monteras vanligtvis på automationsskåpet, vilket gör att man oftast måste stå när man interagerar med den, vilket kan vara obehagligt, dessutom är bildkvaliteten och storleken på bildskärmen på små paneler ofta under förväntan.
Och slutligen, en osannolik generositet - en arbetsstation (eller flera duplicerade), som utgör en vanlig personlig dator.
Utrustningen på den övergripande nivån måste på något sätt interagera med mikrokontrollern (annars, varför skulle den behövas?). För sådan interaktion används protokoll för övergripande nivå och någon typ av överföringsmedium, till exempel Ethernet eller UART. I fallet med "julgranen" behövs sådana komplicerade lösningar förstås inte, lamporna tänds med hjälp av vanliga fysiska linjer, och där finns inga komplicerade gränssnitt eller protokoll.
Generellt sett är denna övergripande nivå mindre intressant än fältbussen, eftersom denna övergripande nivå kanske inte alls finns (i serien finns det ingenting för operatören att titta på, kontrollern klarar sig själv med vad som behöver göras).
«Utdöda» datakommunikationsprotokoll: Modbus och HART
Få vet, men på den sjunde dagen av skapelsen vilade inte Gud, utan skapade Modbus. Tillsammans med HART-protokollet är Modbus kanske det äldsta industriella datakommunikationsprotokollet, som kom redan 1979.
Som medium för överföring användes ursprungligen en seriell gränssnitt och senare implementerades Modbus ovanpå TCP/IP. Det är ett synkront protokoll enligt «master-slave»-modellen, där principen «fråga-svar» används. Protokollet är ganska tungt och långsamt, överföringshastigheten beror på egenskaperna hos mottagaren och sändaren, men vanligtvis handlar det om hundratals millisekunder, särskilt i implementeringar via seriellt gränssnitt.
Dessutom är Modbus datatransmission registrerad som 16-bitars, vilket omedelbart lägger begränsningar på överföring av real- och double-typer. De överförs antingen i delar eller med en förlust i precision. Trots att Modbus fortfarande är allmänt använt i situationer där hög överföringshastighet inte är nödvändig och förlust av överförda data inte är kritisk. Många tillverkare av olika enheter gillar att utöka Modbus-protokollet på sina egna unika och mycket kreativa sätt genom att lägga till icke-standardfunktioner. Därför har detta protokoll många mutationer och avvikelser från normen, men det lever fortfarande framgångsrikt i den moderna världen.
HART-protokollet har också funnits sedan åttiotalet, det är ett industriellt protokoll för utbyte över en tvåtrådslinjens strömloop, där 4-20 mA sensorer och andra apparater som stöder HART-protokollet ansluts direkt.
För att koppla HART-linjer används specialenheter, så kallade HART-modem. Det finns också konvertorer som ger användaren exempelvis Modbus-protokollet i utgången.
HART är anmärkningsvärt, delvis för att det förutom analoga signalsensorer 4-20 mA också överför en digital signal för själva protokollet, vilket möjliggör att kombinera den digitala och analoga delen i en och samma kabelledning. Moderna HART-modem kan anslutas till USB-porten på kontrollern, kopplas via Bluetooth, eller på det gamla sättet genom en seriell port. För ett decennium sedan kom det trådlösa standarden WirelessHART, i likhet med Wi-Fi, som fungerar i ISM-frekvensbandet.
Den andra generationen av protokoll eller inte helt industriella bussar som ISA, PCI(e) och VME.
I stället för Modbus- och HART-protokollen kom det inte helt industriella bussar som ISA (MicroPC, PC/104) eller PCI/PCIe (CompactPCI, CompactPCI Serial, StacPC), samt VME.
En era av beräkningsenheter har anlänt, med en universell databasbuss för att ansluta olika kort (moduler) för att bearbeta en enhetlig signal. Vanligtvis sätts processor modulen (beräkningsenhet) in i den så kallade ramen, vilken säkerställer interaktion via bussen med andra enheter. Ramen, eller som äkta automatiserare kallar det, "cratet", kompletteras med nödvändiga in- och utgångskort: analoga, diskreta, gränssnitt osv., eller allt detta pressas samman som ett sandwich utan ram — ett kort ovanpå ett annat. Efter detta utbyter denna mångfald på bussen (ISA, PCI, etc.) data med processor modulen, som på så sätt får information från sensorer och genomför en viss logik.
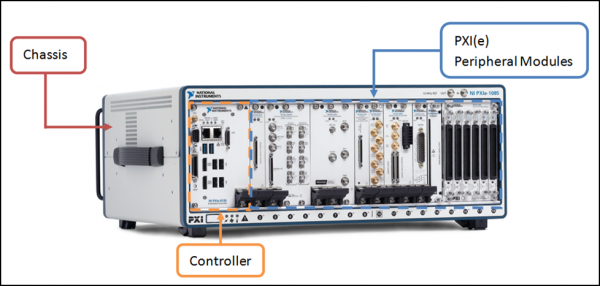
Kontrollern och in- och utgångsmodulerna i PXI-chassit på PCI-bussen. Källa:
Det skulle vara okej med dessa bussar ISA, PCI(e) och VME, särskilt för de tiderna: både hastigheten för datautbyte är ok, och komponenterna i systemet är placerade i en gemensam ram, kompakt och praktiskt, det kanske inte finns möjlighet för att byta in- och utgångskort under drift, men man önskar det inte heller riktigt än.
Men det finns en sked tjära, och inte bara en. Att bygga ett distribuerat system i en sådan konfiguration är ganska komplicerat, den lokala bussöverföringen kräver att man hittar något för att utbyta data med andra underordnade eller jämlika noder, som Modbus över TCP/IP eller någon annan protokoll, så fördelarna är ganska få. Den andra otrevliga saken är att in- och utgångskort vanligtvis förväntar sig en någon form av standardiserad signal som ingång, och de har ingen galvanisk isolering med fältutrustningen, så man måste bygga en massa olika konverteringsmoduler och mellanliggande kretsar, vilket komplicerar komponentbasen avsevärt.
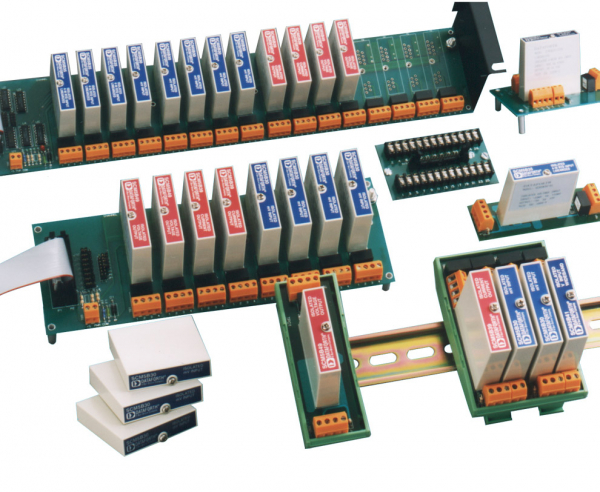
Mellanliggande signalomvandlingsmoduler med galvanisk isolering. Källa:
"Och hur är det med kommunikationsprotokollet över industriella bussar?" — frågar ni. Jo, det finns inget. Det finns inget i genomförandet. Via kabelledningar når signalerna från sensorerna omvandlarna, som ger ut spänning till en diskret eller analog in- och utgångskort, och data från kortet läses redan via in- och utgångsportarna, med hjälp av operativsystemet. Och inga specialiserade protokoll.
Hur moderna industriella bussar och protokoll fungerar
Vad händer nu? Vid dagens datum har den klassiska ideologin för byggandet av automatiserade system förändrats något. Många faktorer har spelat in, från att automatisering också måste vara bekväm, till trenden mot distribuerade automatiserade system med avlägsna noder.
Man kan nog säga att det idag finns två huvudsakliga koncept för byggandet av automationssystem: lokala och distribuerade automatiserade system.
I fallet med lokaliserade system, där data insamlas och hanteras centralt på en specifik plats, efterfrågas konceptet av ett visst set av in- och utmoduler, kopplade till varandra genom en gemensam snabb buss, inklusive en kontroller med sin egen kommunikationsprotokoll. I allmänhet inkluderar in- och utmoduler även en signalomvandlare och galvanisk isolering (även om det inte alltid är fallet). Det vill säga, den slutliga användaren behöver bara förstå vilka typer av sensorer och mekanismer som kommer att finnas i det automatiserade systemet, räkna antalet nödvändiga in- och utmoduler för olika typer av signaler och koppla dem till en gemensam linje med kontrolleren. I detta fall använder varje tillverkare vanligtvis sitt föredragna kommunikationsprotokoll mellan in- och utmoduler och kontroller, och det finns många olika alternativ.
I fallet med distribuerade system gäller allt som sagts om lokaliserade system, med den skillnaden att det är viktigt att separata komponenter, till exempel en uppsättning in- och utmoduler plus en enhet för insamling och överföring av information — en inte så intelligent mikrokontroller som står någonstans i en hytt på fältet, nära en kran som stänger av oljan — kan interagera med liknande enheter och med huvudkontrollen på stort avstånd med effektiv kommunikationshastighet.
Hur väljer utvecklare protokoll för sina projekt? Alla moderna kommunikationsprotokoll erbjuder ganska hög prestanda, så valet av en viss tillverkare baseras ofta inte på kommunikationshastigheten över den industriella bussen. Implementeringen av protokollet är inte heller så viktig, eftersom det ur systemutvecklarens synvinkel ändå kommer att vara en svart låda som tillhandahåller en viss intern strukturell kommunikation och inte är tänkt för extern inblandning. Oftast uppmärksammas praktiska egenskaper: processorns prestanda, användarvänligheten av tillverkarens koncept för den aktuella uppgiften, tillgången på nödvändiga typer av in- och utmoduler, möjligheten till hot-swap av moduler utan att bryta bussen, etc.
Populära hårdvaruleverantörer erbjuder egna implementationer av industriella protokoll: till exempel utvecklar det välkända företaget Siemens sin serie protokoll Profinet och Profibus, företaget B&R — protokollet Powerlink, Rockwell Automation — protokollet EtherNet/IP. En inhemsk lösning i denna lista av exempel: versionen av protokollet FBUS från det ryska företaget Fastwel.
Det finns också mer universella lösningar som inte är knutna till en specifik tillverkare, såsom EtherCAT och CAN. Vi kommer att gå igenom dessa protokoll i detalj i fortsättningen av artikeln och ta reda på vilka av dem som passar bäst för specifika tillämpningar: fordons- och rymdindustrin, elektroniktillverkning, positionssystem och robotik. Håll kontakten!
Källa: habr.com
