

berättade vi om hur bussar och protokoll fungerar inom industriell automation. Denna gång fokuserar vi på moderna arbetslösningar: vi kommer att titta på vilka protokoll som används i system världen över. Vi kommer att överväga teknologier från de tyska företagen Beckhoff och Siemens, det österrikiska B&R, det amerikanska Rockwell Automation och det ryska Fastwel. Vi kommer också att studera universella lösningar som inte är bundna till en specifik tillverkare, såsom EtherCAT och CAN.
I slutet av artikeln kommer det att finnas en jämförande tabell med egenskaper för protokollen EtherCAT, POWERLINK, PROFINET, EtherNet/IP och ModbusTCP.
Vi inkluderade inte protokollen PRP, HSR, OPC UA och andra i översikten, eftersom det redan finns utmärkta artiklar från våra kollegor inom ingenjörsvetenskap på Habré, som arbetar med utveckling av system för industriell automation. Till exempel, och .
Först definierar vi terminologin: Industrial Ethernet = industriellt nätverk, Fieldbus = fältbuss. Inom rysk industriell automation uppstår ofta förvirring kring termer som rör fältbussar och industriella nätverk av lägre nivå. Ofta kombineras dessa termer till ett vagt begrepp "lägre nivå" som kallas både fältbuss och buss av lägre nivå, även om det kanske inte ens är en buss.
Varför så?Sådan förvirring beror troligen på att i många moderna styrsystem görs anslutningen mellan in- och utgångsmoduler ofta med hjälp av en backplane eller en fysisk buss. Det vill säga, vissa busskontakter och kontakter används för att sammanfoga flera moduler till en enhet. Men sådana enheter kan i sin tur kopplas samman antingen med industriella nätverk eller fältbussar. Inom västerländsk terminologi finns en tydlig åtskillnad: nätverk är nätverk, buss är buss. Det första betecknas med termen Industrial Ethernet, det andra med Fieldbus. I artikeln föreslås att dessa begrepp ska benämnas som "industriellt nätverk" och "fältbuss" respektive.
Standarden för det industriella nätverket EtherCAT, utvecklad av företaget Beckhoff
EtherCAT-protokollet och industriellt nätverk är en av de snabbaste metoderna för datatransmission i automationssystem idag. EtherCAT-nätverket används framgångsrikt i distribuerade automationssystem där de interagerande noderna är spridda över stora avstånd.
EtherCAT-protokollet använder standardiserade Ethernet-ramar för att överföra sina telegram, vilket säkerställer kompatibilitet med vilken standard Ethernet-utrustning som helst och i stort sett kan mottagning och överföring av data organiseras på vilken Ethernet-kontroller som helst, förutsatt att rätt programvara finns.
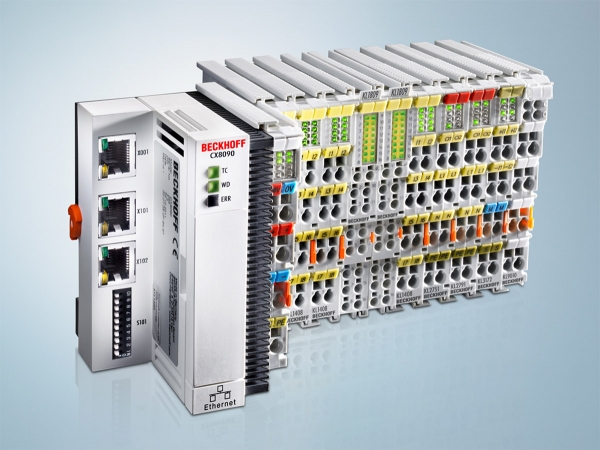
Beckhoff-kontroller med en uppsättning in- och utgångsmoduler. Källa:
Protokollets specifikation är öppen och tillgänglig, men endast inom ramen för utvecklingsföreningen — EtherCAT Technology Group.
Så här fungerar EtherCAT (en fascinerande upplevelse, som att spela Zuma Inca):
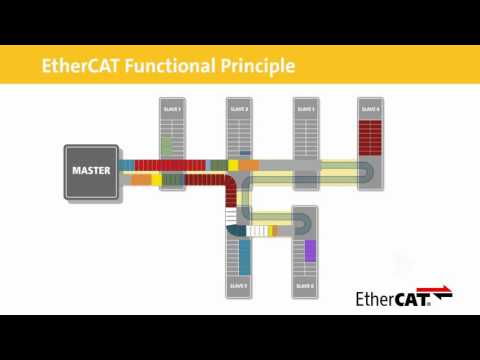
Den höga hastigheten på överföringen i detta protokoll – talar om enheter av mikrosekunder – uppnås genom att utvecklarna avstod från att utbyta telegram som skickas direkt till specifika enheter. Istället riktas ett enda telegram till alla enheter samtidigt i EtherCAT-nätverket; varje underordnad nod av informationsinsamlings- och överföringssystemet (även kallad UСO – enhet för kommunikation med objekt) plockar 'under flygning' de data som var avsedda för den och sätter in i telegrammet de data som den är beredd att erbjuda för utbyte. Efter detta skickas telegrammet till nästa underordnade nod där samma operation äger rum. När telegrammet har passerat alla UСO, återgår det till huvudkontrollern, som baserat på de mottagna data från underordnade enheter, implementerar styrlogiken och interagerar återigen via telegrammet med underordnade noder, som ger en styrsignal till utrustningen.
EtherCAT-nätverket kan ha vilken topologi som helst, men i grunden kommer det alltid att vara ett ring — på grund av användningen av full duplex-läge och två Ethernet-portar. På så sätt kommer telegrammet alltid att överföras sekventiellt till varje enhet på bussen.
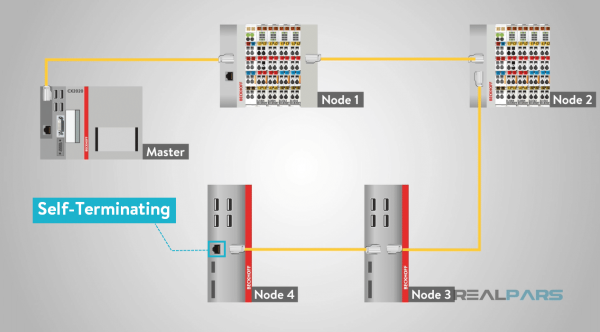
Schematisk representation av Ethercat-nätverket med flera noder. Källa:
Observera att EtherCAT-specifikationen inte innehåller begränsningar för fysiska nivåer som 100Base-TX, så genomförandet av protokollet är möjligt baserat på Gigabit- och optiska linjer.
Öppna industriella nätverk och PROFIBUS/NBT-standarder från Siemens
Den tyska koncernen Siemens är länge känd för sina programmerbara logiska styrsystem (PLC), som används över hela världen.
Datautbyte mellan noder i ett automatiserat system under kontroll av Siemens-utrustning realiseras både via en fältbuss som kallas PROFIBUS och i det industriella nätverket PROFINET.
PROFIBUS-bussen använder en speciell tvåledars kabel med DB-9-kontakter. Hos Siemens är den lila, men vi har praktiskt sett sett andra också :). För att ansluta flera noder kan kontakten sammanfoga två kablar. Det finns också en strömbrytare för terminatorresistorn. Terminatorresistorn måste aktiveras på de slutliga enheterna i nätverket, vilket anger att detta är den första eller sista enheten, och efter den finns det ingenting mer, bara mörker och tomhet (alla rs485 fungerar på detta sätt). Om man aktiverar resistorn på en mellanliggande kontakt kommer nästa avsnitt att kopplas bort.
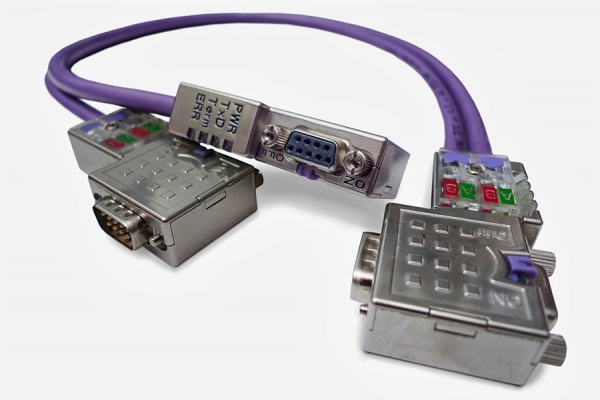
PROFIBUS-kabel med anslutande kontakter. Källa:
I PROFINET-nätverket används en liknande tvinnad par-kabel, vanligtvis med RJ-45-kontakter, och kabeln är grön. Om PROFIBUS-topologin är en buss, kan PROFINET-nätverkets topologi vara vad som helst: en ring, en stjärna, ett träd, eller alla kombinationer.
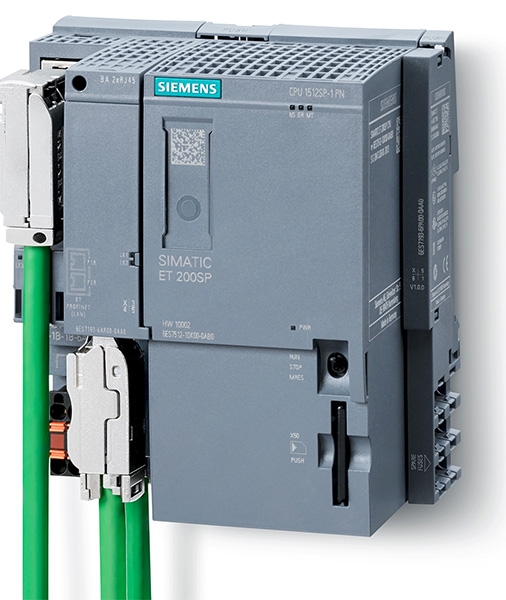
Siemens-kontroller med ansluten PROFINET-kabel. Källa: w3.siemens.com
Det finns flera kommunikationsprotokoll för PROFIBUS-bussen och PROFINET-nätverket.
För PROFIBUS:
- PROFIBUS DP - genomförande av detta protokoll innebär kommunikation med avlägsna underordnade enheter, för PROFINET motsvarar detta protokoll PROFINET IO.
- PROFIBUS PA - är i princip samma som PROFIBUS DP, men används för explosionssäkra versioner av dataöverföring och strömförsörjning (analog till PROFIBUS DP med olika fysiska egenskaper). Det finns för närvarande inget explosionssäkert protokoll i PROFINET som är analogt med PROFIBUS.
- PROFIBUS FMS - är avsett för datautbyte med system från andra tillverkare, som inte kan använda PROFIBUS DP. Motsvarigheten till PROFIBUS FMS i PROFINET-nätverket är PROFINET CBA-protokollet.
För PROFINET:
- PROFINET IO;
- PROFINET CBA.
PROFINET IO-protokollet delas upp i flera klasser:
- PROFINET NRT (utan realtid) används i applikationer där tidsparametrar inte är kritiska. Den använder Ethernet TCP/IP för datatransmission samt UDP/IP.
- PROFINET RT (realtid) implementerar datautbyte för ingång/utgång med hjälp av Ethernet-ramar, men diagnostiska data och kommunikationsdata överförs fortfarande via UDP/IP.
- PROFINET IRT (iso-kronisk realtid) är en protokoll utvecklat specifikt för rörelsekontrollapplikationer och inkluderar en iso-kronisk dataöverföringsfas.
När det gäller implementeringen av protokollet för hård realtid PROFINET IRT, finns det två kommunikationskanaler för fjärrenheter: iso-kronisk och asynkron. Den iso-kroniska kanalen med en fast cykellängd använder taktsynkronisering och överför tidskritiska data som skickas i telegram av andra nivån. Överföringstiden i den iso-kroniska kanalen överskrider inte 1 millisekund.
I den asynkrona kanalen överförs så kallade realtidsdata, som också adresseras genom MAC-adress. Ytterligare diagnostisk och hjälpinformation överförs ovanpå TCP/IP. Varken realtidsdata eller annan information kan avbryta den iso-kroniska cykeln.
Ett utökat funktionsutbud för PROFINET IO behövs inte för alla industriella automationssystem, så detta protokoll skalas för det specifika projektet med hänsyn till konformitetsklasser eller användningsklasser: CC-A, CC-B, CC-CC. Konformitetsklasser tillåter valet av fältenheter och busskomponenter med minimal nödvändig funktionalitet.
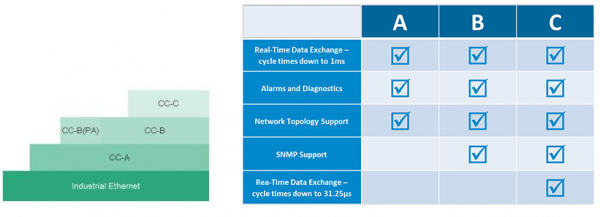
Källa:
Den andra kommunikationsprotokollet i PROFINET-nätverket, PROFINET CBA, används för att organisera industriell kommunikation mellan utrustning från olika tillverkare. Den grundläggande produktionsenheten i CBA-system är en viss entitet som kallas komponent. Denna komponent representerar vanligtvis en sammansättning av mekaniska, elektriska och elektroniska delar av en anordning eller installation, samt motsvarande applikationsprogramvara. För varje komponent väljs en programmodul som innehåller en fullständig beskrivning av gränssnittet för den aktuella komponenten enligt PROFINET-standardens krav. Dessa programmoduler används sedan för att överföra data med utrustningen.
B&R:s Ethernet POWERLINK-protokoll
Powerlink-protokollet utvecklades av det österrikiska företaget B&R i början av 2000-talet. Detta är en annan implementation av realtidsprotokollet ovanpå Ethernet-standarden. Protokollspecifikationen är tillgänglig och sprids fritt.
Powerlink-teknologin använder en mekanism för så kallad blandad polling, där all interaktion mellan enheterna delas upp i flera faser. Särskilt kritiska data överförs i den isokroniska fasen, för vilken den nödvändiga svarstiden ställs in, medan övriga data överförs vid behov i den asynkrona fasen.
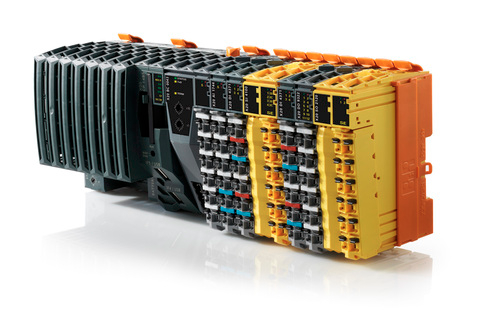
B&R-kontroller med en uppsättning in- och utgångsmoduler. Källa: br-automation.com
Protokollet implementerades ursprungligen ovanpå den fysiska nivån 100Base-TX, men senare utvecklades även en gigabitimplementation.
Powerlink-protokollet använder en mekanism för schemaläggning av utbyte. Ett visst märke eller kontrollmeddelande skickas i nätverket, med hjälp av vilket det bestäms vilken enhet som för närvarande har tillåtelse att utbyta data. Vid varje given tid kan endast en enhet ha tillgång till utbytet.
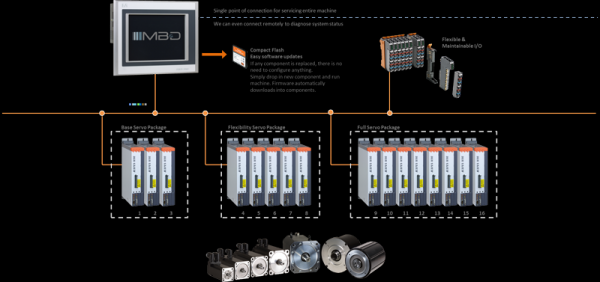
Schematisk representation av Ethernet POWERLINK-nätverket med flera noder.
I den isokroniska fasen skickar den frågande kontrollern successivt förfrågningar till varje nod varifrån kritiska data behöver hämtas.
Den isokrona fasen genomförs, som redan nämnts, med en konfigurerbar cykeltid. I den asynkrona utbytesfasen används en IP-protokollstack, där kontrollern begär icke-kritiska data från alla noder, som skickar svar så snart de får tillgång till överföring i nätverket. Tidsförhållandet mellan den isokrona och den asynkrona fasen kan justeras manuellt.
Ethernet/IP-protokollet från Rockwell Automation
EtherNet/IP-protokollet utvecklades med aktivt deltagande av det amerikanska företaget Rockwell Automation år 2000. Det använder TCP- och UDP-IP-stacken och utökar den för tillämpningar inom industriell automation. Den andra delen av namnet, till skillnad från vad många tror, betyder inte Internet Protocol, utan Industrial Protocol. UDP-IP använder en kommunikationsstack av CIP-protokollet (Common Interface Protocol), som också används i ControlNet / DeviceNet och implementeras ovanpå TCP/IP.
Specifikationen för EtherNet/IP är offentlig och distribueras gratis. Nätverkstopologin för Ethernet/IP kan vara godtycklig och inkludera ring, stjärna, träd eller buss.
Förutom de standardfunktioner som protokollen HTTP, FTP, SMTP tillhandahåller, implementerar EtherNet/IP överföring av tidskritiska data mellan den frågande kontrollern och I/O-enheterna. Överföringen av icke-tidskritiska data sker via TCP-paket, medan den tidskritiska leveransen av cykliska kontrolldata sker via UDP-protokollet.
För tidsynkronisering i distribuerade system använder EtherNet/IP CIPsync-protokollet, som är en utvidgning av kommunikationsprotokollet CIP.
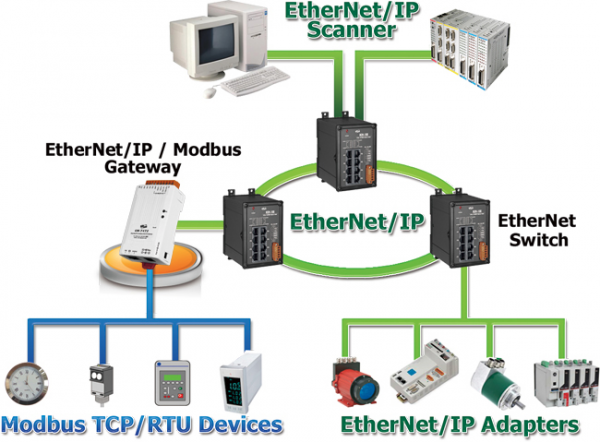
Schematisk bild av Ethernet/IP-nätverket med flera noder och anslutning av Modbus-enheter. Källa:
För att förenkla konfigurationen av EtherNet/IP-nätverket har de flesta standardautomationsenheter medföljande fördefinierade konfigurationsfiler.
Implementering av FBUS-protokollet på företag Fastwel
Vi funderade länge på om vi skulle inkludera det ryska företaget Fastwel med sin inhemska implementation av industriellt protokoll FBUS på denna lista, men vi beslöt oss för att skriva några stycken för att bättre förstå verkligheten kring importsubstitution.
Det finns två fysiska implementeringar av FBUS. En av dem är en buss där FBUS-protokollet arbetar ovanpå RS485-standarden. Dessutom finns en implementering av FBUS i industriellt Ethernet-nätverk.
FBUS är svårt att kalla ett högpresterande protokoll, svarstiden beror starkt på antalet in- och utgångsmoduler på bussen och på kommunikationsparametrarna, vanligtvis varierar det mellan 0,5—10 millisekunder. En underordnad FBUS-nod kan endast innehålla 64 in- och utgångsmoduler. För fältbussen får kabelns längd inte överstiga 1 meter, så distribuerade system är inte aktuella. Mer korrekt, det handlar om det, men endast vid användning av det industriella nätverket FBUS ovanpå TCP/IP, vilket innebär en flera gånger ökning av avläsningstiden. Bussförlängare kan användas för att ansluta moduler, vilket möjliggör en praktisk placering av moduler i automationsskåpet.
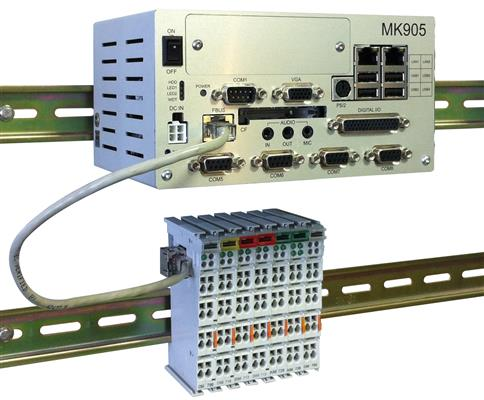
Fastwel-kontrollern med anslutna in- och utgångsmoduler. Källa:
Sammanfattningsvis: hur allt detta används praktiskt i automatiserade styrsystem (ACS)
Naturligtvis är mångfalden av moderna industriella datakommunikationsprotokoll mycket större än vad vi har beskrivit i den här artikeln. Vissa är kopplade till specifika tillverkare, medan andra tvärtom är universella. Vid utvecklingen av automatiserade styrsystem väljer ingenjören optimala protokoll med hänsyn till specifika uppgifter och begränsningar (både tekniska och budgetmässiga).
Om man talar om spridningen av olika kommunikationsprotokoll kan man referera till ett diagram från företaget HMS Networks AB, som illustrerar marknadsandelarna för olika kommunikationsteknologier inom industriella nätverk.
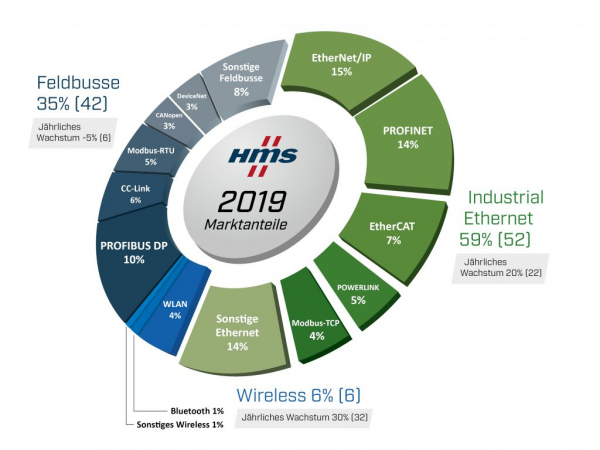
Källa:
Som diagrammet visar, dominerar PRONET och PROFIBUS från Siemens.
Intressant nog, för 6 år sedan .
I tabellen nedan sammanställs uppgifter om de beskrivna kommunikationsprotokollen. Vissa parametrar, till exempel prestanda, uttrycks i abstrakta termer: hög/låg. Numeriska ekvivalenter kan hittas i artiklar om prestandaanalys.
| EtherCAT | POWERLINK | PROFINET | EtherNet/IP | ModbusTCP |
Fysisk nivå | 100/1000 BASE-TX | 100/1000 BASE-TX | 100/1000 BASE-TX | 100/1000 BASE-TX | 100/1000 BASE-TX |
Överföringsnivå | Lager (Ethernet-ramar) | Lager (Ethernet-ramar) | Lager (Ethernet-ramar), Nätverks-/transport (TCP/IP) | Nätverks-/transport (TCP/IP) | Nätverks-/transport (TCP/IP) |
Stöd för realtid | Ja | Ja | Ja | Ja | Ingen |
Performance | Hög | Hög | IRT – hög, RT – medelhög | Genomsnittlig | Låg |
Kabelns längd mellan noder | 100m | 100m/2km | 100m | 100m | 100m |
Överföringsfaser | Ingen | Isokron + asynkron | IRT – isokron + asynkron, RT – asynkron | Ingen | Ingen |
Antal noder | 65535 | 240 | Begränsning av TCP/IP-nätverk | Begränsning av TCP/IP-nätverk | Begränsning av TCP/IP-nätverk |
Kollisionshantering | Ringtopologi | Taktsynkronisering, överföringsfaser | Ringtopologi, överföringsfaser | Switchar, stjärntopologi | Switchar, stjärntopologi |
Hot swap | Ingen | Ja | Ja | Ja | Beroende på implementation |
Kostnaden för utrustning | Låg | Låg | Hög | Genomsnittlig | Låg |
Tillämpningsområdena för de beskrivna kommunikationsprotokollen, fältbussar och industriella nätverk är mycket varierande. Från kemisk och bilindustri till rymdteknik och elektronikproduktion. Snabbt fungerande kommunikationsprotokoll är efterfrågade i realtidspositioneringssystem för olika enheter och inom robotik.
Vilka protokoll har du arbetat med och var har du använt dem? Dela gärna med dig av din erfarenhet i kommentarerna. 🙂
Källa: habr.com
