

Jag publicerar det första kapitlet av föreläsningar om teorin för automatisk styrning, efter vilka ditt liv aldrig kommer att bli detsamma.
Föreläsningar om kursen "Styrning av tekniska system", hålls av Oleg Stepanovich Kozlov vid avdelningen för "Kärnreaktorer och energianläggningar", fakulteten för "Energimaskinteknik" vid MGTU uppkallad efter N.E. Bauman. Stort tack till honom.
Dessa föreläsningar är just nu under förberedelse för publicering som en bok, och eftersom det finns specialister inom TAU, studenter och helt enkelt intresserade av ämnet här, så uppskattas all kritik.
1. Grundläggande begrepp inom teorin för styrning av tekniska system
1.1. Mål, principer för styrning, typer av styrsystem, grundläggande definitioner, exempel
Utvecklingen och förbättringen av industriell produktion (energi, transport, maskinteknik, rymdteknik och så vidare) kräver en kontinuerlig ökning av maskiners och enheters produktivitet, förbättrad produktkvalitet, minskade kostnader och, särskilt inom kärnkraft, en dramatisk ökning av säkerheten (kärnkraft, strålnings osv.) vid drift av kärnkraftverk och kärninstallations.
Genomförandet av de fastställda målen är omöjligt utan införandet av moderna styrsystem, inklusive både automatiserade (med en operatör) och automatiska (utan operatör) styrsystem (SU).
Definition: Styrning är en sådan organisering av en viss teknologisk process som säkerställer uppnåendet av det uppsatta målet.
Teorin om styrning är ett område inom modern vetenskap och teknik. Den baseras både på fundamentala (allmänvetenskapliga) discipliner (exempelvis matematik, fysik, kemi osv.) och på tillämpade discipliner (elektronik, mikroprocessor teknik, programmering osv.).
Varje styrprocess (automatisk) består av följande grundläggande steg (element):
- insamling av information om styruppgiften;
- insamling av information om styrresultatet;
- analys av den insamlade informationen;
- genomförande av beslutet (åtgärd mot styrobjektet).
För att genomföra styrprocessen måste styrsystemet (SU) ha:
- informationskällor om styruppgiften;
- Informationskällor om styrresultat (diverse sensorer, mätinstrument, detektorer etc.);
- Enheter för att analysera den mottagna informationen och generera beslut;
- Utförandeanordningar som påverkar det styrda objektet, inklusive: regulatorer, motorer, förstärkar- och omvandlingsanordningar etc.
Definition: Om systemet för styrning (SU) innehåller alla ovan nämnda delar, är det ett slutet system.
Definition: Styrning av tekniska objekt med hjälp av information om styrresultaten kallas feedback-principen.
Schematisk kan ett sådant styrsystem representeras som:
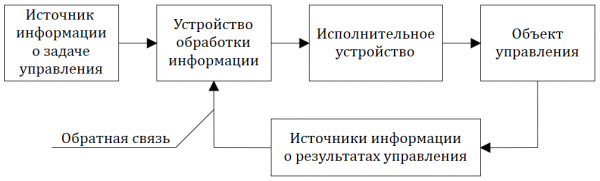
Fig. 1.1.1 — Struktur för styrsystemet (SU)
Om styrsystemet (SU) har en strukturell schematisk bild som överensstämmer med fig. 1.1.1 och fungerar utan mänsklig (operatörens) medverkan, kallas det ett system för automatisk styrning (SAU).
Om SU fungerar med medverkan av en människa (operatör), kallas det ett automatiserat SU.
Om styrningen garanterar en given lag för hur objektet förändras över tid oavsett styrresultaten, så görs denna styrning i en öppen cykel, och själva styrningen kallas programvarustyrning.
System som fungerar i en öppen cykel inkluderar industriella automater (konveyorlinjer, roterande linjer etc.), maskiner med numerisk programstyrning (CNC): se exempel i fig. 1.1.2.
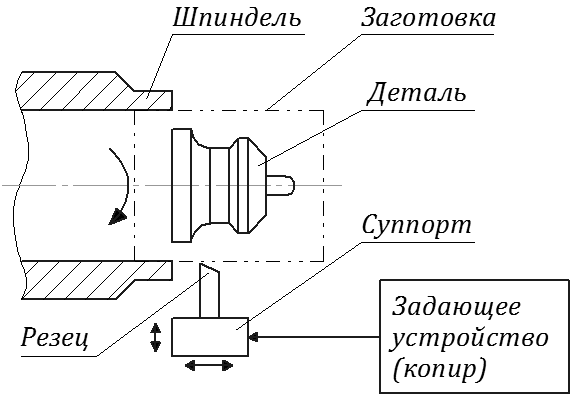
Fig. 1.1.2 — Exempel på programstyrning
Styrenheten kan till exempel vara en 'kopierare'.
Eftersom det i detta exempel inte finns några sensorer (mätinstrument) som övervakar den tillverkade delen, så om till exempel verktyget var felaktigt installerat eller gick sönder, kan inte det satta målet (tillverkning av delen) uppnås (genomföras). Vanligtvis krävs det en utgångskontroll i sådana system, som bara registrerar avvikelser i storlek och form från den önskade.
Automatiska styrsystem delas in i 3 typer:
- system för automatisk styrning (SAU);
- system för automatisk reglering (SAR);
- följande system (SS).
SAR och SS är undergrupper av SAU ==>  .
Definition: An automatic control system that maintains the constancy of a physical quantity (or group of quantities) in the controlled object is called an automatic regulation system (ARS).
Automatic regulation systems (ARS) are the most common type of automatic control systems.
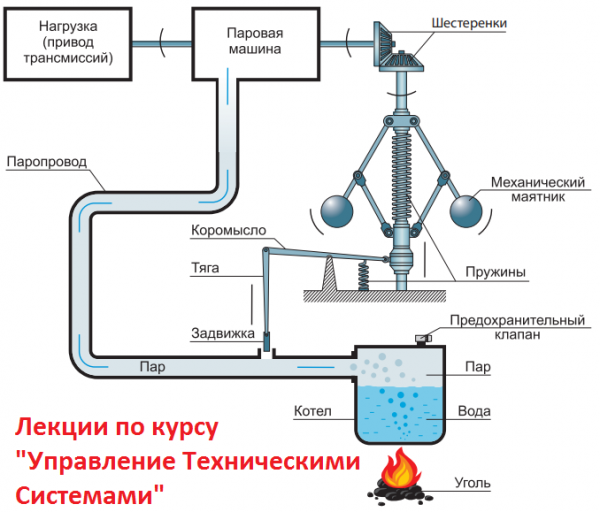
The world's first automatic regulator (18th century) – Watt's regulator. This scheme (see Fig. 1.1.3) was implemented by Watt in England to maintain a constant rotation speed of the steam machine wheel and, consequently, to maintain the constancy of the rotation speed (movement) of the belt pulley.
In this scheme the sensitive elements (measuring sensors) are "weights" (spheres). The "weights" (spheres) also "cause" the lever and then the valve to move. Therefore, this system can be classified as a direct regulation system, and the regulator as a direct action regulator, as it simultaneously performs the functions of both a "measurer" and a "regulator."
In direct action regulators an additional source of energy for moving the control element is not required.
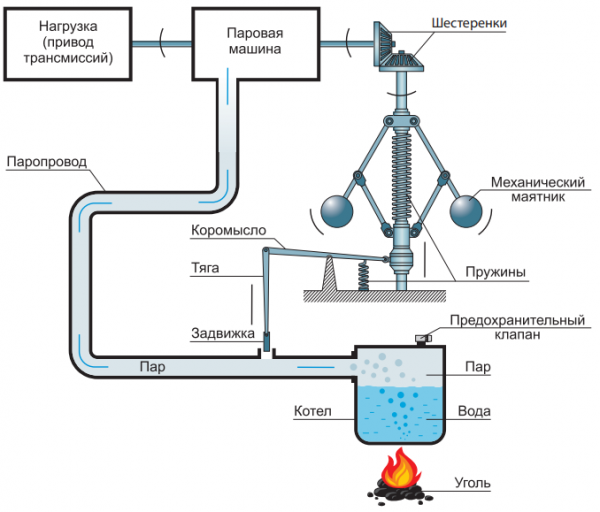
Fig. 1.1.3 — Scheme of Watt's automatic regulator
In indirect regulation systems, the presence of an amplifier (for example, a power amplifier), an additional actuator mechanism containing, for example, an electric motor, servomotor, hydraulic drive, etc., is necessary.
An example of an automatic control system (ACS) in the complete sense of this definition can be a control system that ensures the launch of a rocket into orbit, where the controlled quantity can be, for example, the angle between the rocket axis and the normal to the Earth ==> see Fig. 1.1.4.a and Fig. 1.1.4.b
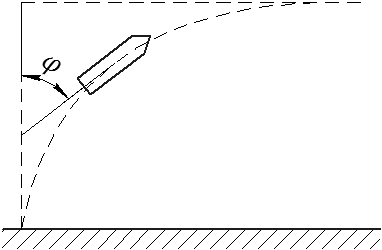
Fig. 1.1.4 (a)
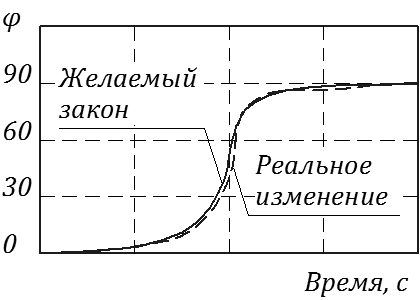
Fig. 1.1.4 (b)
1.2. Structure of control systems: simple and multidimensional systems
In the theory of Control of Technical Systems, any system is traditionally divided into a set of links connected in network structures. In the simplest case, the system contains one link, to which input influence (input) is applied, and the system's response (output) is obtained at the output.
In the theory of Control of Technical Systems, two main methods for representing the links of control systems are used:
— in terms of "input-output";
— i tillståndsvariabler (se avsnitt 6…7 för mer information).
Representationen i variabler "ingång-utgång" används vanligtvis för att beskriva relativt enkla system med en "ingång" (ett styrpåverkan) och en "utgång" (en reglerad storhet, se figur 1.2.1).
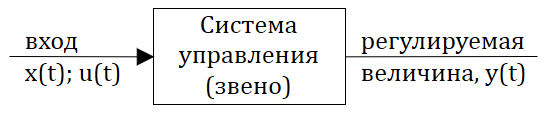
Fig. 1.2.1 – Schematisk representation av ett enkelt styrsystem
Vanligtvis används en sådan beskrivning för tekniskt okomplicerade automatiska styrsystem (ASU).
På senare tid har representationen i tillståndsvariabler blivit vanlig, särskilt för tekniskt komplexa system, inklusive flerdimensionella ASU. I fig. 1.2.2 visas en schematisk representation av ett flerdimensionellt automatiskt styrsystem, där u1(t)…um(t) — styrpåverkan (styrvektor), y1(t)…yp(t) — reglerade parametrar i ASU (utgångsvektor).
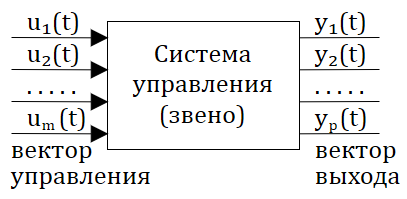
Fig. 1.2.2 — Schematisk representation av ett flerdimensionellt styrsystem
Låt oss titta mer noggrant på strukturen av ASU, som representeras i variabler "ingång-utgång" och har en ingång (ingångs- eller styrpåverkan) och en utgång (utgångspåverkan eller reglerad (eller kontrollerad) variabel).
Anta att den strukturella schemat för en sådan ASU består av ett visst antal element (kopplingar). Genom att gruppera kopplingarna utifrån funktionell princip (vad kopplingarna gör) kan den strukturella schemat av ASU reduceras till följande typiska utseende:
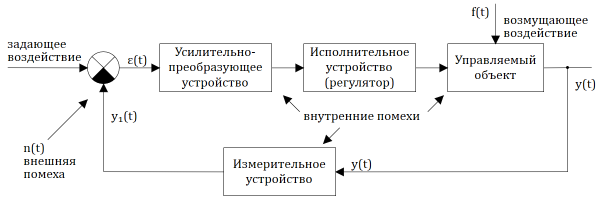
Fig. 1.2.3 — Strukturschema för automatiskt styrsystem
Symbolen ε(t) eller variabeln ε(t) betecknar avvikelsen (felet) vid utgången av jämförare, som kan "arbeta" i läge med både enkla jämförande aritmetiska operationer (oftast subtraktion, sällan addition) och mer komplexa jämförande operationer (procedurer).
Eftersom y1(t) = y(t)*k1, där k1 — förstärkningsfaktor, så ==>
ε(t) = x(t) — y1(t) = x(t) — k1*y(t)
Uppgiften för styrsystemet är (om det är stabilt) att "arbeta" för att eliminera avvikelsen (felet) ε(t), det vill säga ==> ε(t) → 0.
Det bör noteras att styrsystem påverkas både av externa faktorer (kontrollerande, störande, interferenser) och interna störningar. Störningen skiljer sig från påverkan genom sin stokastiska (slumptal) existens, medan påverkan nästan alltid är deterministisk.
För att beteckna den kontrollerande (påverkande) ska vi använda antingen x(t), eller u(t).
1.3. Grundläggande styrlagar
Om vi återvänder till den senaste bilden (strukturdiagram över styrsystemet i fig. 1.2.3), måste vi "avkoda" rollen som det förstärknings- och omvandlingsutrustningen spelar (vilka funktioner den utför).
Om det förstärknings- och omvandlingsutrustningen (FP) endast förstärker (eller dämpar) signalen av missanpassning ε(t), det vill säga:  , där
 – proportionalitetskoefficienten (i särskilda fall
 = Const), kallas denna styrmetod för proportionalstyrning (P-styrning).
Om FP formar utgångssignalen ε1(t), som är proportionell mot felet ε(t) och integralen av ε(t), det vill säga,  , så kallas denna styrmetod proportional-integrerande (PI-styrning). ==>
 , där b – proportionalitetskoefficienten (i särskilda fall b = Const).
Vanligtvis används PI-styrning för att öka styrnoggrannheten (regleringen).
Om FP formar utgångssignalen ε1(t), som är proportionell mot felet ε(t) och dess derivata, så kallas denna metod för proportional-differentierande (PD-styrning): ==> 
Vanligtvis ökar användningen av PD-styrning systemets hastighet.
Om FP formar utgångssignalen ε1(t), som är proportionell mot felet ε(t), dess derivata och integralen av felet ==>  , så kallas denna styrmetod proportional-integrerande-differentierande styrmetod (PID-styrning).
PID-styrning möjliggör ofta "bra" styrnoggrannhet vid "bra" hastighet.
1.4. Klassificering av automatiska styrsystem
1.4.1. Klassificering efter typ av matematisk beskrivning
Enligt den matematiska beskrivningen (dynamiska och statiska ekvationer) delas automatiska styrsystem (AS) in i linjära och icke-linjära system (AS eller SAR).
Varje “underklass” (linjära och icke-linjära) delas in i ytterligare ett antal “underklasser”. Till exempel har linjära automatiska styrsystem (SÄS) skillnader beroende på typ av matematisk beskrivning.
Eftersom vi i denna termin endast kommer att beakta de dynamiska egenskaperna hos linjära automatiska styrsystem (reglering), kommer vi nedan att ge en klassificering baserat på typ av matematisk beskrivning för linjära SÄS:
1) Linjära automatiska styrsystem, beskrivna med vanliga differentialekvationer (ODE) i variablerna “in-utsignal” med konstanta koefficienter:


w x(t) – ingångspåverkan; y(t) – utgångspåverkan (reglerad storhet).
Om man använder den operatoriska (“kompakta”) formen för att skriva linjära ODE kan ekvation (1.4.1) representeras på följande sätt:

där, p = d/dt – differentieringsoperator; L(p), N(p) – motsvarande linjära differentialoperatorer, som är lika med:


2) Linjära automatiska styrsystem, beskrivna med linjära vanliga differentialekvationer (ODE) med variabla (tidsberoende) koefficienter:


I allmänhet kan sådana system också klassificeras som icke-linjära SÄS.
3) Linjära automatiska styrsystem, beskrivna med linjära skillnadsekvationer:


w f(…) – linjär funktion av argumenten; k = 1, 2, 3… – hela tal; Δt – kvantiseringsintervall (diskretiseringsintervall).
Ekvation (1.4.4) kan representeras i “kompakt” form:

Denna typ av beskrivning av linjära SÄS används vanligtvis i digitala styrsystem (med användning av datorer).
4) Linjära automatiska styrsystem med fördröjning:

w L(p), N(p) – linjära differentialoperatorer; τ – fördröjningstid eller konstant fördröjning.
Om operatorerna L(p) och N(p) degenererar (L(p) = 1; N(p) = 1), då motsvarar ekvationen (1.4.6) den matematiska beskrivningen av dynamiken för ett idealt fördröjningsled:

och den grafiska illustrationen av dess egenskaper ges på fig. 1.4.1
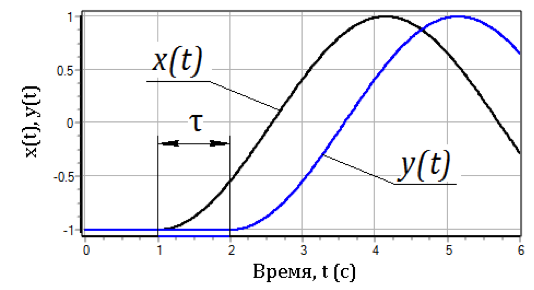
Fig. 1.4.1 — Graf över in- och utgångar för ett idealt fördröjningsled
5) Linjära automatiska styrsystem, beskrivna med linjära differentialekvationer i partiella derivator.Ofta kallas sådana SÄS distribuerade styrsystem. ==> "Abstrakt" exempel på denna typ av beskrivning:

Ekvationssystemet (1.4.7) beskriver dynamiken hos ett linjärt distribuerat styrsystem, dvs. den reglerade storheten beror inte bara på tiden utan också på en spatial koordinat.
Om styrsystemet utgör ett "spatialt" objekt, så ==>

w  beror det på tid och spatiala koordinater definierade av positionsvektorn.

6) Styrsystem som beskrivs av system ODE:er, eller system av differensekvationer, eller system av partiella differentialekvationer ==>, och så vidare …
En liknande klassificering kan också föreslås för icke-linjära styrsystem (regleringssystem)…
För linjära system uppfylls följande krav:
- linjäritet i den statiska karakteristiken av styrsystemet;
- linjäritet i dynamikens ekvation, dvs. variablerna i dynamikens ekvation ingår endast i linjära kombinationer.
Den statiska karakteristiken kallas beroendet av utgången från storleken på den ingående påverkan i det stationära läget (när alla övergångsprocesser har dämpats).
För system som beskrivs av linjära ordinära differentialekvationer med konstanta koefficienter erhålls den statiska karakteristiken från dynamikens ekvation (1.4.1) genom att sätta alla ostationära termer lika med noll ==>

I figur 1.4.2 visas exempel på linjära och icke-linjära statiska egenskaper hos automatiska regleringssystem.
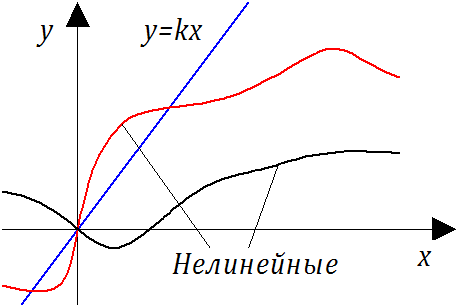
Figur 1.4.2 — Exempel på statiska linjära och icke-linjära egenskaper.
Icke-linjäritet hos termer som innehåller tidsderivator i dynamikens ekvationer kan uppstå vid användning av icke-linjära matematiska operationer (*, /,  ,
 , sin, ln, etc.). Till exempel, när vi betraktar dynamikens ekvation för ett visst "abstrakt" styrsystem

noterar vi att i denna ekvation, vid linjär statisk karakteristik,  de andra och tredje termerna (dynamiska termer) i den vänstra delen av ekvationen — icke-linjära, därför är styrsystemet som beskrivs av en sådan ekvation icke-linjärt i dynamisk mening..
1.4.2. Klassificering efter typ av överförda signaler
Baserat på typen av överförda signaler kategoriseras automatiska regleringssystem som:
- kontinuerliga system (system med konstant verkan);
- reläsystem (system med reläverkan);
- diskreta system (impulsiva och digitala).
Systemet kontinuerligt åtgärden kallas ett sådant styrsystem, där varje gren kontinuerlig förändring av ingångssignalen över tid motsvarar en kontinuerlig ändring av utgångssignalen, där förändringslagen för utgångssignalen kan vara godtyckligt. För att styrsystemet ska vara kontinuerligt, är det nödvändigt att de statiska egenskaperna hos alla grenar är kontinuerliga.
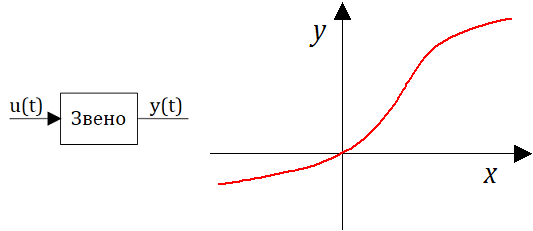
Fig. 1.4.3 — Exempel på ett kontinuerligt system
Systemet relä handlingen kallas ett styrsystem, där minst en gren vid kontinuerlig förändring av ingångsstorleken förändras "plötsligt" i utgångsstorleken beroende på storleken på ingångssignalen. Den statiska egenskapen hos en sådan gren har överskridande punkter eller brott med ett avbrott.
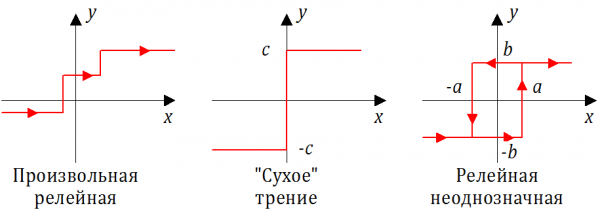
Fig. 1.4.4 — Exempel på relästatiska egenskaper
Systemet diskret handlingen kallas ett system, där minst en gren vid kontinuerlig förändring av ingångsstorleken har utseendet av separata impulser, som uppträder med vissa tidsintervall.
En enhet som omvandlar en kontinuerlig signal till en diskret signal kallas impulsomvandlare. Denna typ av överförda signaler förekommer i styrsystem med dator eller kontroller.
Följande metoder (algoritmer) för att omvandla en kontinuerlig ingångssignal till en impulsutgångssignal tillämpas oftast:
- amplitudimpulsmodulering (AIM);
- breddimpulsmodulering (BIM).
I fig. 1.4.5 presenteras en grafisk illustration av algoritmen för amplitudimpulsmodulering (AIM). I den övre delen av figuren visas tidsberoendet x(t) — signalk på ingången till impulsenheten. Utgångssignalen från impulsblocket (grenen) y(t) – en sekvens av rektangulära impulser, som uppträder med konstant kvantiseringstid Δt (se nedre delen av fig.). Impulsens varaktighet är densamma och lika med Δ. Amplituden av impulsen på utgången från blocket är proportionell mot den motsvarande storleken av den kontinuerliga signalen x(t) på ingången till detta block.
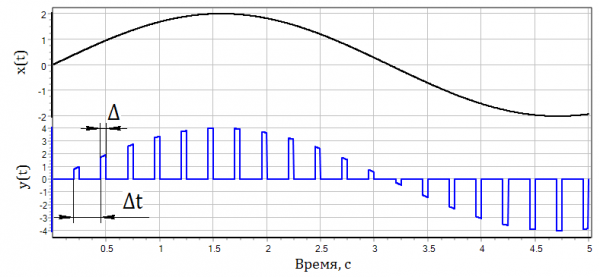
Fig. 1.4.5 — Genomförande av amplitudimpulsmodulering
Denna metod för impulsmodulering var mycket utbredd inom elektronisk mätutrustning för styrsystem och skydd (SUS) av kärnenergisystem (KES) under 70- och 80-talen av förra seklet.
I fig. 1.4.6 visas en grafisk illustration av pulsbredde-modulationsalgoritmen (PWM). I den översta delen av fig. 1.14 visas tidsberoendet x(t) – signalen vid ingången till impulsblocket. Utgångssignalen från impulsblocket (sektionen) y(t) – en sekvens av rektangulära impulser som dyker upp med en konstant kvantiseringsperiod Δt (se nedre delen av fig. 1.14). Amplituden av alla impulser är densamma. Varaktigheten av impulsen Δt vid utgången av blocket är proportionell mot den motsvarande storleken av den kontinuerliga signalen x(t) vid ingången till impulsblocket.
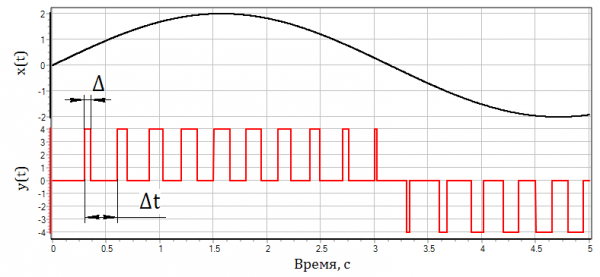
Fig. 1.4.6 — Implementering av pulsbredde-modulering
Denna metod för impulsmodulering är för närvarande den mest spridda i elektroniska mätutrustningar för styr- och skyddssystem (SAUS) i kärnkraftverk (KPU) och i andra tekniska system.
Avslutningsvis i detta avsnitt bör det nämnas att om de karakteristiska tidskonstanterna i andra sektioner av styrsystemet (SAR) är avsevärt större Δt (i ordningar), kan impuls systemet betraktas som ett kontinuerligt automatiskt styrsystem (vid användning av både AIM och PWM).
1.4.3. Klassificering efter styrtyp
Baserat på karaktären av styrprocesserna delas automatiska styrsystem in i följande typer:
- deterministiska SAUS, där en ingångssignal kan kopplas entydigt till en utgångssignal (och vice versa);
- stochastiska SAUS (statistiska, probabilistiska), där en given ingångssignal "svarar" med en slumpmässig (stochastisk) utgångssignal.
Den utgående stochastiska signalen karakteriseras av:
- fördelningslagen;
- det matematiska förväntandet (medelvärdet);
- variansen (standardavvikelsen).
Stochastisk karaktär av styrprocessen observeras vanligtvis i avsevärt icke-linjära SAR både sett ur en statisk egenskap och sett ur (även i högre grad) icke-linjäritet hos de dynamiska ledamöterna i dynamikens ekvationer.
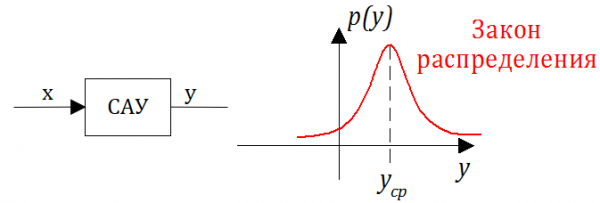
Fig. 1.4.7 — Fördelning av utgångsstorleken av den stochastiska SAUS
Förutom de huvudtyper av klassificeringar av styrsystem som nämnts finns det andra klassificeringar. Till exempel kan klassificeringen göras utifrån styrmetod och baseras på interaktionen med den externa miljön och möjligheten för det automatiska styrsystemet att anpassa sig till förändringar i omgivningens parametrar. Systemen delas in i två stora klasser:
1) Vanliga (icke-adaptive) styrsystem utan anpassning; dessa system tillhör kategorin enkla, som inte förändrar sin struktur under styrningen. De är mest utvecklade och används brett. Vanliga styrsystem delas in i tre underklasser: öppna, slutna och kombinerade styrsystem.
2) Självanpassande (adaptiva) styrsystem. I dessa system sker det automatiska (på förhand icke angivna) förändringar av styranordningens parametrar som svar på förändringar i externa förhållanden eller objektets egenskaper genom ändringar av styrsystemets koefficienter, struktur eller till och med införande av nya element.
Ett annat exempel på klassificering: efter hierarkisk struktur (en-nivå, två-nivå, flera-nivåer).
Endast registrerade användare kan delta i omröstningen. , tack.
Ska vi fortsätta publicera föreläsningar om automatiska styrsystem?
88,7%Ja118
7,5%Nej10
3,8%Vet inte5
133 användare röstade. 10 användare avstod.
Källa: habr.com
