

Denna artikel inleder en serie artiklar som handlar om automatiserade metoder för inställning av PID-regulatorer i Simulink-miljön. Idag tar vi itu med hur man använder appen PID Tuner.
Introduktion
Den mest populära typen av regulatorer som används i industriella slutna styrsystem är PID-regulatorer. Om strukturen och principerna för regulatorns arbete är kända för ingenjörerna sedan studietiden, är deras inställning, dvs. beräkningen av regulatorns koefficienter, fortfarande en utmaning. Det finns en enorm mängd litteratur, både utländsk (t.ex. [1, 2]) och inhemsk (t.ex. [3, 4]), där inställningen av regulatorer förklaras på ett tämligen komplicerat språk för automatisk kontrollteori.
I denna artikelserie kommer automatiserade metoder för inställning av PID-regulatorer att beskrivas med hjälp av verktyg från Simulink-miljön, såsom:
- PID Tuner,
- Response Optimizer,
- Control System Tuner,
- Frekvensresponsbaserad PID Tuner,
- Sluten-loop PID Autotuner.
Som styrsystemets objekt kommer en elektrisk drivning baserad på en permanentmagnet DC-motor som arbetar tillsammans med en reducerare på en tröghetslast att användas, med följande parametrar:
- strömförsörjning till motorn,
 ;
- aktiv resistans i motorrotorns lindning, ;
- induktiv resistans i motorrotorns lindning, ;
- motorns momentkoefficient, ;
- tröghetsmomentet för motorrotorn, .
 ;
 ;
 ;
 ;
 .
Parametrar för lasten och reduceraren:
- tröghetsmoment för lasten, ;
- växelförhållande för reduceraren, .
 ;
 .
Artiklarna innehåller nästan inga matematiska formler, men det är önskvärt att läsaren har grundläggande kunskaper i automatisk kontrollteori och har erfarenhet av modellering i Simulink-miljön för att förstå det föreslagna materialet.
Systemmodell
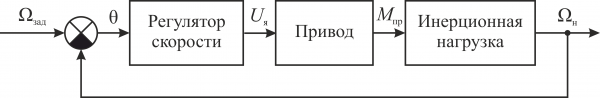
Vi överväger ett linjärt styrsystem för vinkelhastigheten för en spårande elektrisk drivning, vars förenklade strukturschema visas nedan.
I enlighet med den angivna strukturen har en modell av ett sådant system byggts i Simulink.
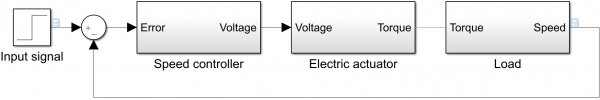
Modellerna för den elektriska drivningen (delsystem Electric actuator) och tröghetslasten (delsystem Load) har skapats med hjälp av block från biblioteket för fysikalisk modellering :
- elektrisk drivmodul,
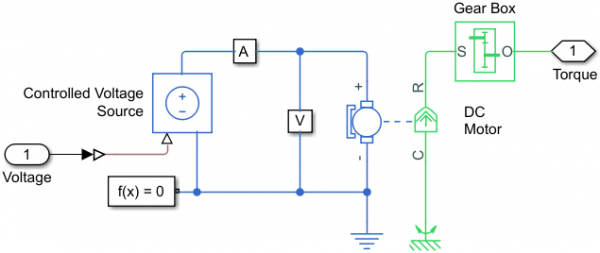
- inertial belastningsmodell.
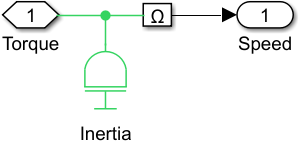
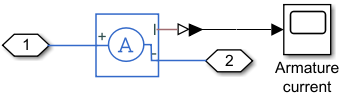
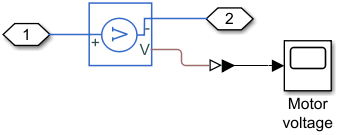
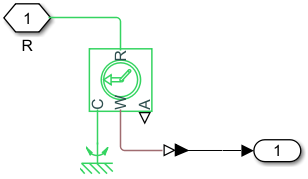
Modellerna av elektriska motorer och laster inkluderar även sensorsubsystem för olika fysiska storlekar:
- strömmen som flyter genom rotorens lindning (subsystem A),
- spänningen på dess lindning (subsystem V),
- vinkelhastigheten hos styrobjektet (subsystem Ω).
Innan vi ställer in PID-regulatorns parametrar kommer vi att köra modellen för beräkning, och anta regulatorns överföringsfunktion  . Resultaten från simuleringen med en ingångssignal på 150 varv/min visas nedan.
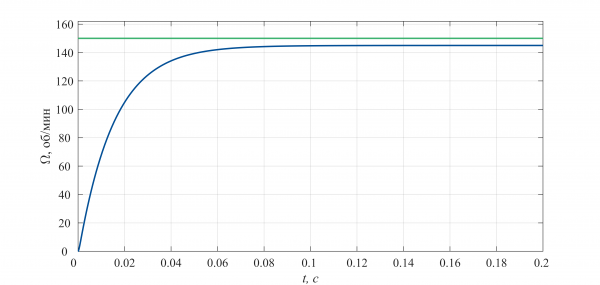
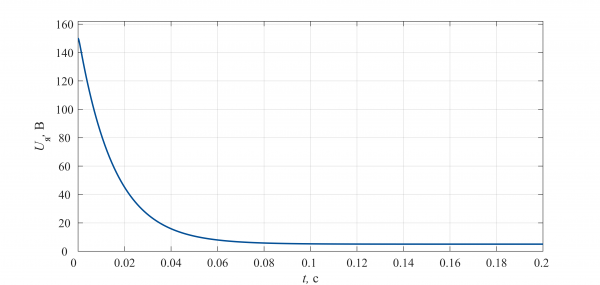
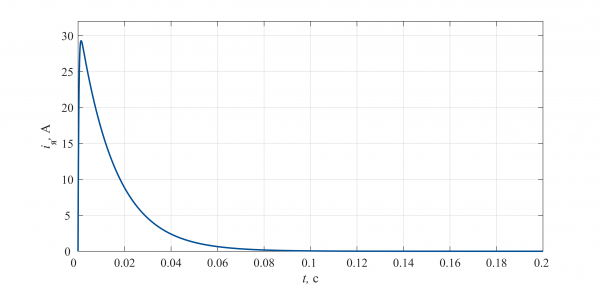
Av analysen av de presenterade graferna kan vi se att:
- utgångskoordinaten hos systemet inte når det önskade värdet, dvs. det finns en statisk fel i systemet.
- Spänningen på motorlindningarna når 150 V i början av simuleringen, vilket kommer att leda till att den skadas på grund av att den får en spänning högre än nominellen (24 V).
Låt systemets reaktion på en enhetsimpuls uppfylla följande krav:
- överskridande (Overshoot) inte mer än 10%,
- uppstigningstid (Rise time) mindre än 0,8 s,
- övergångstid (Settling time) mindre än 2 s.
Dessutom måste regulatorn begränsa spänningen som tillförs motorlindningen till spänningsmatningens värde.
Vi ställer in kontrollern
Inställning av regulatorns parametrar görs med hjälp av verktyget , som finns direkt i fönstret för PID Controller-blockets parametrar.
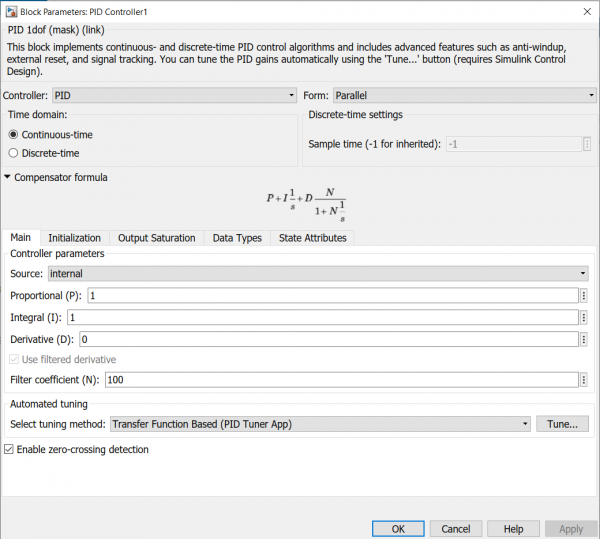
Applikationen startas genom att trycka på knappen Tune…, som ligger på panelen Automated tuning. Det är värt att notera att innan inställningssteget av kontrollerns parametrar måste man välja dess typ (P, PI, PD etc.) och även dess typ (analog eller diskret).
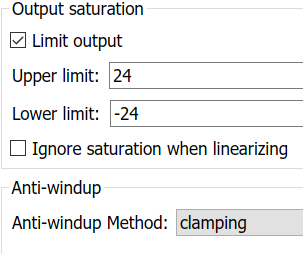
Eftersom ett av kraven är att begränsa dess utgångskoordinat (spänningen på motorlindningen), bör ett tillåtet spänningsintervall anges. För detta:
- Vi går till fliken Output Saturation.
- Vi trycker på knappen Limit output, vilket aktiverar fälten för att ange det övre (Upper limit) och lägre (Lower limit) gränsvärdet för utgångsstorleken.
- Vi ställer in intervallgränser.
Den korrekta funktionen av regulatorblocket i systemet förutsätter användning av metoder som syftar till att bekämpa integrerat mättnad. I blocket implementeras två metoder: back-calculation och clamping. Mer detaljerad information om dessa metoder finns . Rullgardinsmenyn för val av metod finns på panelen Anti-windup.
I det aktuella fallet registrerar vi värdena 24 och -24 i fälten Övre gräns och Nedre gräns respektive, samt använder metoden clamping för att utesluta integrerat mättnad.
Det kan noteras att regulatorblockets utseende har ändrats: en mättnadssymbol har dykt upp bredvid blockets utgångsport.
Därefter bekräftar vi alla ändringar genom att trycka på knappen Apply, återgår till fliken Main och trycker på knappen Tune…, vilket öppnar ett nytt fönster i applikationen PIDTuner.
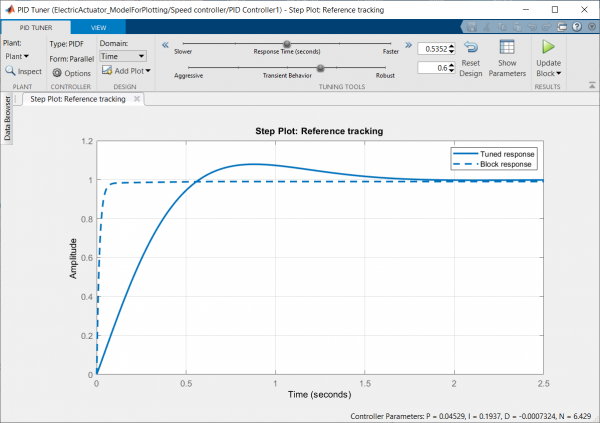
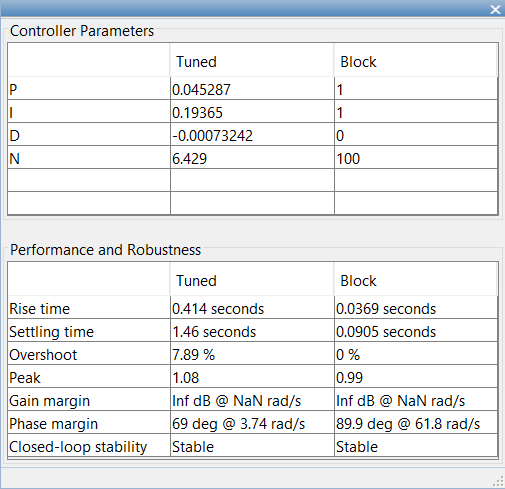
I det grafiska området av fönstret visas två övergångsprocesser: för de aktuella regulatorparametrarna, dvs. för en ojusterad regulator, och för de värden som automatiskt har valts. De nya parametervärdena kan ses genom att trycka på knappen Show Parameters, som finns på verktygsfältet. När du trycker på knappen kommer två tabeller att visas: de valda regulatorparametrarna (Controller Parameters) och utförda bedömningar av övergångsprocessens egenskaper med de valda parametrarna (Performance and Robustness).
Som kan ses från värdena i den andra tabellen uppfyller de automatiskt beräknade regulatorikoefficienterna alla krav.
Inställningen av regulatorn avslutas genom att trycka på knappen med den gröna triangeln, som ligger till höger om knappen Show Parameters, efter vilket de nya parametervärdena automatiskt kommer att ändras i motsvarande fält i inställningsfönstret för PID-regulatorn.
Resultaten av systemsimuleringen med den justerade regulatorn för flera ingångssignaler visas nedan. Vid höga nivåer av ingångssignaler (blå linje) kommer systemet att fungera i läge med spänningsmättnad.
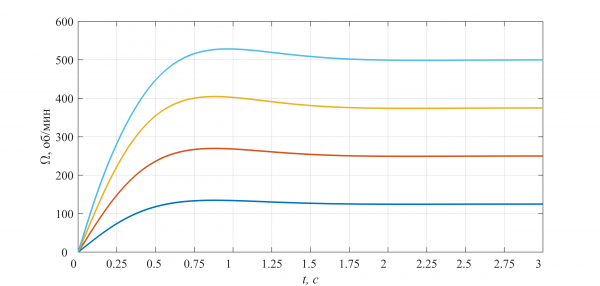
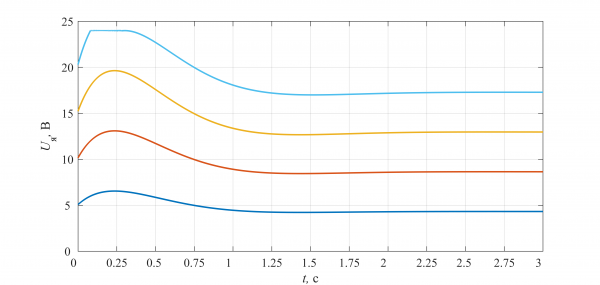
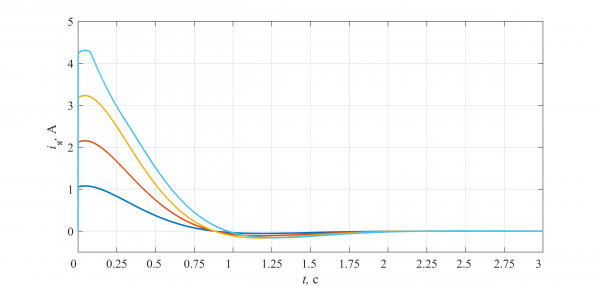
Vi överväger att verktyget PID Tuner väljer regulatorns koefficienter baserat på den linjariserade modellen, så vid övergång till den icke-linjära modellen krävs en justering av dess parametrar. I detta fall kan man använda applikationen .
Litteratur
- Handbok för PI och PID-regulatorinställningsregler. Aidan O’Dwyer
- PID Kontrollsystemdesign och automatisk inställning med MATLAB, Simulink. Wang L.
- PID-styrning i icke-sträng formulering. Karpov V.E.
- PID-regulatorer. Implementeringsfrågor. Del 1, 2. Denisenko V.
Källa: habr.com
