

1. Inledning
Det fanns en uppgift att utveckla ett kommunikationsprotokoll för mikrokontrollern nrf52832 med två halvbro Chinese tensedata-sensorer.
Uppgiften visade sig vara svår, eftersom jag stötte på bristen på tydlig information. Troligen ligger "roten till problemet" i själva SDK:n från Nordic Semiconductor – de kontinuerliga versionuppdateringarna, viss överflödighet och förvirring i funktionaliteten. Jag var tvungen att skriva allt från början.
Jag tycker att detta ämne är ganska aktuellt med tanke på att denna chip har en BLE-stack och en hel uppsättning av "godbitar" i energisparläget. Men jag kommer inte att gå djupt in i den tekniska delen, eftersom det har skrivits många artiklar om detta ämne.
2. Projektbeskrivning
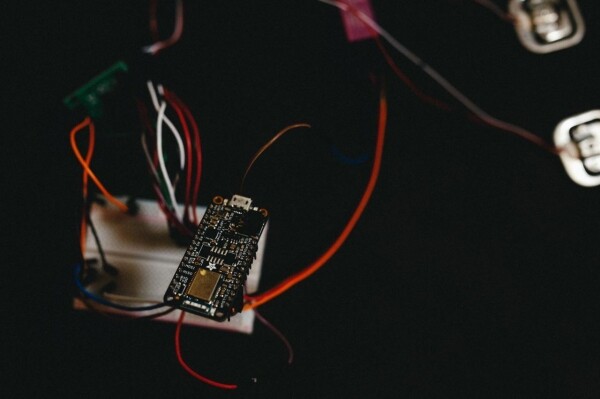
Hårdvara:
- Adafruit Feather nRF52 Bluefruit LE (det som fanns tillgängligt)
- ADC HX711
- Kinesiska tensedata-sensorer 2 st. (50x2 kg)
- Programmerare ST-LINK V2
Mjukvara:
- IDE VSCODE
- NRF SDK 16
- OpenOCD
- Programmerare ST-LINK V2
Allt finns i ett projekt, det kommer bara att krävas lite justering av Makefile (ange placeringen av din SDK).
3. Kodbeskrivning
Vi kommer att använda GPIOTE-modulen för att arbeta med periferiutrustningen baserat på uppgift och händelse, samt PPI-modulen för att överföra data från en periferieenhet till en annan utan processorinblandning.
ret_code_t err_code;
   err_code = nrf_drv_gpiote_out_init(PD_SCK, &config); // ställer in som utgång
   nrf_drv_gpiote_out_config_t config = GPIOTE_CONFIG_OUT_TASK_TOGGLE(false); // vi kommer att aktivera pinnen för impulsen
   err_code = nrf_drv_gpiote_out_init(PD_SCK, &config); // ställer in som utgång
Vi ställer in synkroniseringslinjen PD_SCL som utgång för att generera impulser med en varaktighet av 10 µs.
   nrf_drv_gpiote_in_config_t gpiote_config = GPIOTE_CONFIG_IN_SENSE_HITOLO(false); // nivåövergång från hög till låg
   nrf_gpio_cfg_input(DOUT, NRF_GPIO_PIN_NOPULL); // ingång utan dragning
   err_code = nrf_drv_gpiote_in_init(DOUT, &gpiote_config, gpiote_evt_handler);
static void gpiote_evt_handler(nrf_drv_gpiote_pin_t pin, nrf_gpiote_polarity_t action)
{
nrf_drv_gpiote_in_event_disable(DOUT); // stänger av avbrottet
nrf_drv_timer_enable(&m_timer0); // aktiverar timern
}
Vi ställer in datalinjen DOUT för att läsa tillståndet av HX711:s beredskap, där ett låg nivå utlöser en hanterare där vi stänger av avbrottet och startar timern för att generera synkroniserande impulser på utgången PD_SCL.
 err_code = nrf_drv_ppi_channel_alloc(&m_ppi_channel1);
   APP_ERROR_CHECK(err_code);
   err_code = nrf_drv_ppi_channel_assign(m_ppi_channel1, nrf_drv_timer_event_address_get(&m_timer0, NRF_TIMER_EVENT_COMPARE0), nrf_drv_gpiote_out_task_addr_get(PD_SCK)); // kopplar timer till utgång
   APP_ERROR_CHECK(err_code);
   err_code = nrf_drv_ppi_channel_enable(m_ppi_channel1); // aktiverar kanal
   APP_ERROR_CHECK(err_code);
   nrf_drv_gpiote_out_task_enable(PD_SCK);
// включаем gpiote
Därefter initierar vi PPI-modulen och kopplar vår timer till utgången PD_SCL för att generera impulser av 10 µs vid jämförelsehändelse, samt aktiverar GPIOTE-modulen.
nrf_drv_timer_config_t timer_cfg = NRF_DRV_TIMER_DEFAULT_CONFIG; // som standard
   timer_cfg.frequency = NRF_TIMER_FREQ_1MHz; // takta vid 1 MHz
   ret_code_t err_code = nrf_drv_timer_init(&m_timer0, &timer_cfg, timer0_event_handler);
   APP_ERROR_CHECK(err_code);
   nrf_drv_timer_extended_compare(&m_timer0,
                                  NRF_TIMER_CC_CHANNEL0,
                                  nrf_drv_timer_us_to_ticks(&m_timer0,
                                                            10),
                                  NRF_TIMER_SHORT_COMPARE0_CLEAR_MASK,
                                  true); // utlöses vid jämförelse
Vi initierar den nollade timern och dess hanterare.
  if(m_counter%2 != 0 && m_counter<=48){
       buffer <<= 1; // variabel för lästa data
        c_counter++; // räknare för positiva impulser
           if(nrf_gpio_pin_read(DOUT))buffer++; // läser in ingångens tillstånd
   }
Det mest intressanta sker i timerhanteraren. Perioden för impulserna är 20 µs. Vi är intresserade av udda impulser (vid stigande front) och under förutsättning att deras antal inte överstiger 24 och händelser - 48. Vid varje udda händelse sker en avläsning av DOUT.
Från databladen framgår att antalet impulser måste vara minst 25, vilket motsvarar en förstärkningsfaktor på 128 (i koden använde jag 25 impulser), vilket är ekvivalent med 50 timerhändelser som indikerar slutet av dataram.
 ++m_counter; // räknare för händelser
if(m_counter==50){
      nrf_drv_timer_disable(&m_timer0); // stänger av timern
       m_simple_timer_state = SIMPLE_TIMER_STATE_STOPPED; //
       buffer = buffer ^ 0x800000;
       hx711_stop(); // stänger av hx711
       }
Därefter stänger vi av timern och bearbetar data (enligt databladen) och sätter HX711 i lågenergiläge.
static void repeated_timer_handler(void * p_context)
{
   nrf_drv_gpiote_out_toggle(LED_2);
   if(m_simple_timer_state == SIMPLE_TIMER_STATE_STOPPED){
      	hx711_start(); // startar hx711
       nrf_drv_gpiote_out_toggle(LED_1);
       m_simple_timer_state = SIMPLE_TIMER_STATE_STARTED;
   }

}
/**@brief Skapa timers.
*\/
static void create_timers()
{
   ret_code_t err_code;

   \/\/ Skapa timers
   err_code = app_timer_create(&m_repeated_timer_id,
                               APP_TIMER_MODE_REPEATED,
                               repeated_timer_handler);
   APP_ERROR_CHECK(err_code);
}
Vänta på händelse från RTC-timer med ett intervall på 10 sek (detta är upp till dig) i hanteraren startar vi HX711 genom att utlösa en avbrott via DOUT-linjen.
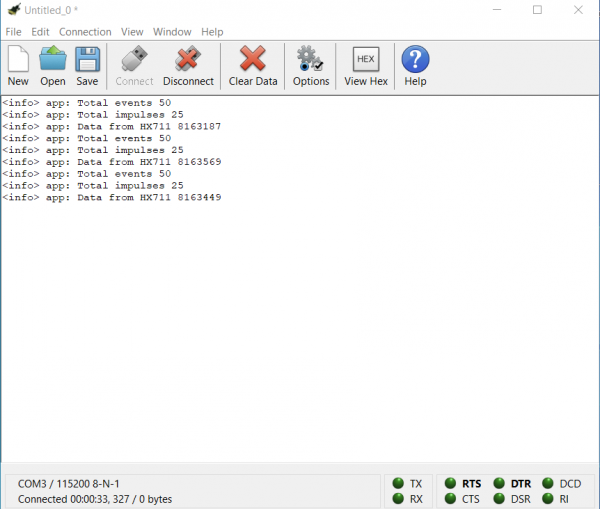
Det finns en annan aspekt, loggarna skrivs ut via UART (baud rate 115200, TX — pin 6, RX — pin 8) alla inställningar finns i sdk_config.h.
Slutsatser
Tack alla för uppmärksamheten, jag hoppas att denna artikel kommer att vara användbar och spara värdefull tid för utvecklare som letar efter lösningar. Jag vill säga att den tekniska ansatsen som Nordic använder i sina plattformar är ganska intressant ur ett energieffektivitetsperspektiv.
P.S.
Projektet är fortfarande under utveckling, så om detta ämne väcker intresse kommer jag i nästa artikel att försöka beskriva algoritmen för kalibrering av viktgivare samt anslutning av BLE-stacken.
Material
Källa: habr.com
