

Sökning, intervju, testuppgift, urval, anställning, anpassning – vägen är svår och begriplig för var och en av oss – både arbetsgivaren och arbetstagaren.
Nykomlingen har inte den nödvändiga specialiserade kompetensen. Även en erfaren specialist måste anpassa sig. Chefen pressas av frågorna om vilka arbetsuppgifter som ska tilldelas en ny medarbetare vid starten och hur mycket tid som ska avsättas för dem? Samtidigt som intresse, engagemang, drivkraft och integration säkerställs. Men riskera inte kritiska affärsuppgifter.
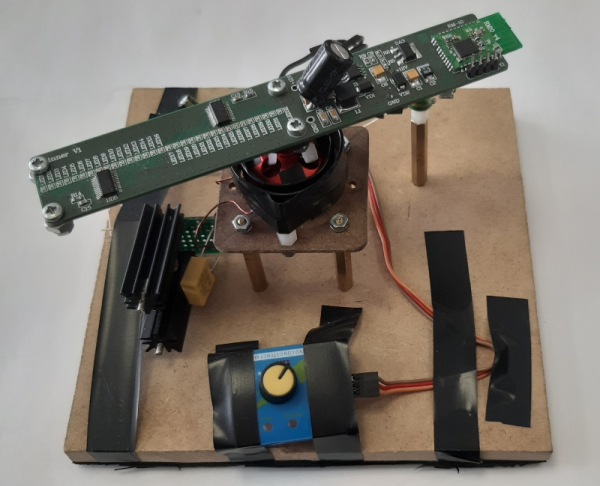
För att göra detta lanserar vi interna reläprojekt. De består av oberoende korta etapper. Resultaten av sådant arbete fungerar som grunden för efterföljande utveckling och låter en nykomling bevisa sig själv, gå med i ett team med en intressant uppgift och utan risk att misslyckas med ett viktigt projekt. Detta inkluderar att skaffa erfarenhet, träffa kollegor och möjligheten att visa sin bästa sida när det inte finns några strikta restriktioner från arv.
Ett exempel på en sådan reläutveckling var temat för en roterande skärm baserad på en stroboskopeffekt med möjlighet att visa en godtycklig användardynamisk bild tagen på telefonskärmen.Prototyper kan hittas .
Arbetet utfördes sekventiellt av flera anställda och kommer att fortsätta av nya under hela deras onboarding (från två veckor till en månad, beroende på förmågor och kompetensnivå).
Etapperna var som följer:
a) tänka igenom designen (genom att studera befintliga prover, beskrivningar av analoger, visa kreativt initiativ);
b) utveckla ett kretsschema och placera det på kortet;
c) utveckla ett protokoll för att överföra bilder från en telefon till en enhet;
d) ger kontroll från en smartphone via Bluetooth LE.
Startalternativet var att använda något mycket kompakt, till exempel en spinner med tre kronblad, som, när den roterades manuellt, började visa inskriptioner. Det fanns en BLE-modul i ett kronblad, tio RGB-lysdioder i det andra, en optisk sensor i den tredje och ett batteri i mitten. Ett kretsschema upprättades och de första experimenten genomfördes. Det blev tydligt att nivån på bildkvaliteten är mycket låg, upplösningen är låg, speleffekten är kortlivad och kapaciteten är blygsam. Och spinnare är ett minne blott lika snabbt som de dök upp. Det beslutades att höja ribban och utveckla en roterande stroboskopskärm. Den kan åtminstone användas i praktiska syften på utställningar och konferenser och intresset för sådana lösningar kommer inte att försvinna inom en snar framtid.
När det gäller designen fanns det två huvudfrågor: hur man placerar lysdioderna (i ett vertikalt plan, som i exemplet ovan, eller i ett horisontellt) och hur man driver det roterande kortet med lysdioder.
För utbildningsändamål var lysdioderna endast placerade i horisontalplanet. När det gäller att driva kortet fanns det ett viktigt val: antingen tar vi en kommutatormotor, som är skrymmande, bullrig men billig, eller så använder vi en mer elegant lösning med kontaktlös kraftöverföring med två spolar - en på motorn, den andra på brädan. Lösningen är naturligtvis elegant, men dyrare och mer tidskrävande, eftersom... spolarna måste först beräknas och sedan lindas (helst inte på knät).
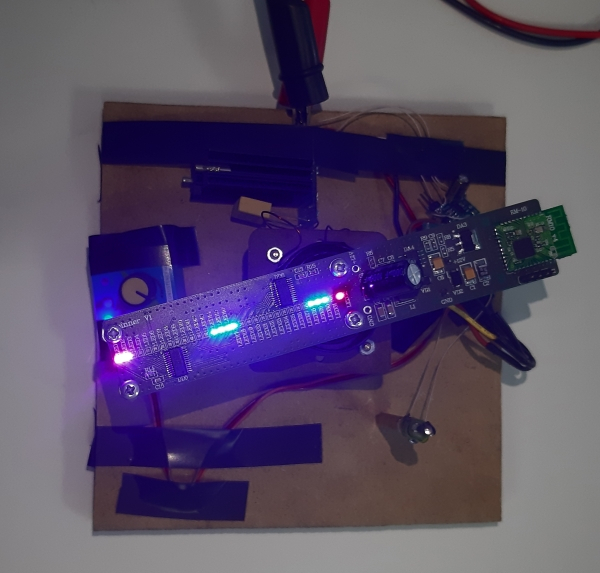
Så här ser den resulterande prototypen ut
Det specifika med massproducerade produkter är sådan att varje extra cent i kostnaden spelar roll. Framgång kan avgöras av kostnaden för en handfull passiva. Därför är det ofta nödvändigt att välja ett mindre effektivt men billigare alternativ så att tillverkaren kan förbli kommersiellt konkurrenskraftig. Därför, med tanke på att den roterande skärmen skulle sättas i massproduktion, valde utvecklaren en kommutatormotor.
När den lanserades gnistrade den resulterande prototypen provocerande, gjorde oväsen och skakade bordet. Designen som säkerställde stabilitet visade sig vara så tung och skrymmande att det inte var meningsfullt att ta den till en produktionsprototyp. Med glädje över den mellanliggande framgången bestämde vi oss för att ersätta motorn med en roterande transformator med ett luftgap. En annan anledning var oförmågan att driva motorn från datorns USB-port.
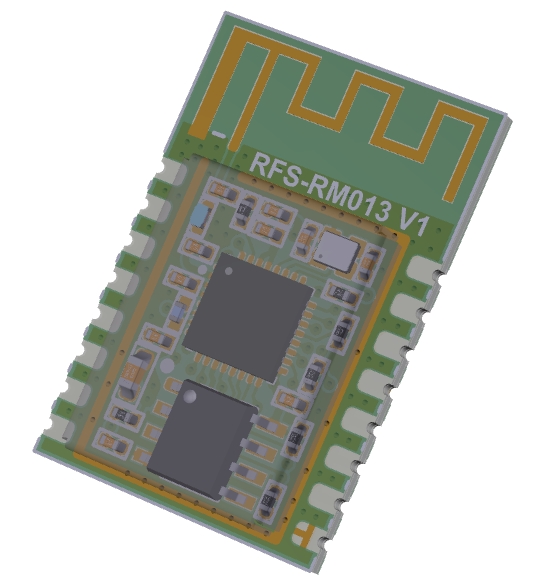
LED-kortet är baserat på vår RM10-modul och sex LED-drivrutiner. .
Drivrutinerna har 16 kanaler med möjlighet att styra var och en oberoende. Således har 6 sådana drivrutiner och totalt 32 RGB-lysdioder möjlighet att visa 16 miljoner färger.
För att synkronisera och stabilisera den utgående bilden användes två magnetoresistiva Hall-sensorer .
Planen var enkel - sensorn ger ett avbrott för varje varv på kortet, lysdiodernas position bestäms av klockan mellan två pass och deras azimut och glöd beräknas i en 360-graders skanning.
Men något gick fel - oavsett brädets rotationshastighet, gav sensorn slumpmässigt ett eller två avbrott per pass. Därmed visade sig bilden vara suddig och vikt inåt.
Att byta ut sensorerna förändrade inte situationen, så Hall-sensorn byttes ut mot ett fotomotstånd.
Om någon har några tankar om varför en magnetoresistiv sensor skulle kunna bete sig på detta sätt, vänligen dela det i kommentarerna.
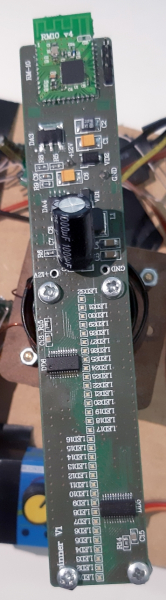
Brädans ovansida
Med en optisk sensor blir bilden tydlig, men det tar cirka 30 sekunder att stabilisera sig. Detta händer av ett antal anledningar, en av dem är timerns diskrethet. Detta är 4 miljoner tick per sekund, dividerat med 360 grader med en rest, vilket introducerar förvrängning i den utgående bilden.
I kinesiska stroboskopklockor installeras bilden på ett par sekunder på bekostnad av det faktum att ett litet segment av cirkeln helt enkelt inte visas: det finns ett tomt utrymme på den cirkulära bilden, den är osynlig på texten, men bilden är ofullständig.
Problemen är dock inte över. Mikrokontroller kan inte ge den erforderliga dataöverföringshastigheten för det möjliga antalet nyanser (ca 16 MHz) - skärmen producerar 1 bildruta per sekund, vilket inte räcker för det mänskliga ögat. Uppenbarligen måste du placera en separat mikrokontroller på kortet för att styra bilden, men för närvarande har beslutet tagits att ersätta MBI5030 med . Det finns bara 7 färger, inklusive vit, men detta räcker för att öva på mjukvarudelen.
Tja, och det viktigaste, för vars skull denna utbildningsuppgift startades, är att programmera en mikrokontroller och utföra kontroll genom en applikation på en smartphone.
Skanningen sänds för närvarande via Bluetooth direkt via nRF Connect, och applikationsgränssnittet är under utveckling.
Således är mellanresultaten för stafettlaget följande:
Den roterande skärmen har en rad med 32 lysdioder och en bilddiameter på 150 mm. Den visar 7 färger, ställer in en bild eller text på 30 sekunder (vilket inte är idealiskt, men acceptabelt att börja med). Via en Bluetooth-anslutning kan du ge ett kommando för att ändra bilden.
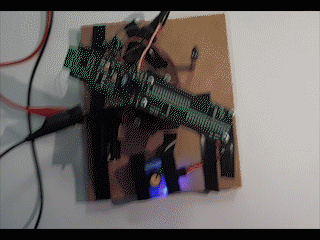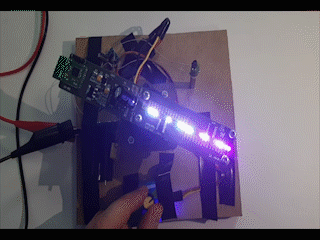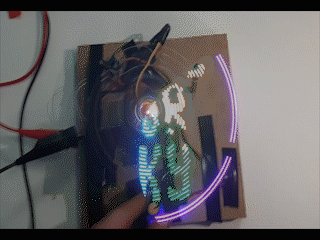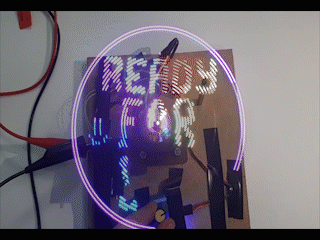
Och så här ser det ut
Och för att nya unga utvecklare ska kunna lära sig framgångsrikt återstår bara att lösa följande uppgifter:
Övervinna bristen på mikrokontroller-RAM för fullfärgsvisning av färgpaletten. Förbättra applikationen för att generera och överföra statiska eller dynamiska bilder. Ge strukturen ett färdigt utseende. Vi håller dig uppdaterad.
PS Naturligtvis, efter att ha avslutat arbetet med Bluetooth LE () kommer vi att designa och implementera en Wi-Fi/Bluetooth-version på ESP32 Men det kommer att vara en ny historia.
Källa: will.com
