

 Jag är en av utvecklarna av operativsystemet , och i den här artikeln ska jag berätta om hur jag lyckades köra OpenCV på STM32746G-kortet.
Om man slår upp något som "OpenCV på STM32-kort" i en sökmotor kan man hitta ganska många som är intresserade av att använda detta bibliotek på STM32-kort eller andra mikrokontroller.
Det finns flera videor som, utifrån namnet, borde demonstrera det som behövs, men vanligtvis (i alla videor jag har sett) så utfördes bara bildtagning från kameran på STM32-kortet och resultatet visades på skärmen, medan själva bildbehandlingen gjordes antingen på en vanlig dator eller på kraftfullare plattor (till exempel Raspberry Pi).
Varför är detta svårt?
Populariteten av sökfrågor förklaras av det faktum att OpenCV är det mest populära biblioteket för datorseende, vilket betyder att fler utvecklare är bekanta med det, och möjligheten att köra färdig kod för dator på en mikrokontroller förenklar utvecklingsprocessen avsevärt. Men varför finns det fortfarande inga populära färdiga lösningar på detta problem?
Problemet med att använda OpenCV på små enheter är relaterat till två egenskaper:
- Om man kompilerar biblioteket även med det minsta antalet moduler så får man helt enkelt inte plats med det i flashminnet på samma STM32F7Discovery (även utan att räkna med OS) på grund av den mycket stora koden (flera megabyte instruktioner)
- Biblioteket är skrivet i C++, vilket innebär
- Att det behövs stöd för C++ runtime (undantag osv.)
- Lite stöd för LibC/Posix, som vanligtvis finns i operativsystem för inbäddade system – det behövs standardbibliotek för C++ och STL-standardbibliotek (vector osv.)
Portering till Embox
Som vanligt, innan man porterar några program till operativsystemet, är det bra att försöka bygga det i den form som utvecklarna avsåg. I vårt fall finns det inga problem med detta – källkoden kan hittas på , biblioteket kan byggas under GNU/Linux med vanlig cmake.
Av de goda nyheterna är att OpenCV kan byggas som ett statiskt bibliotek direkt, vilket gör porteringen enklare. Vi bygger biblioteket med standardkonfigurationen och ser hur mycket utrymme de tar. Varje modul byggs i ett separat bibliotek.
> size lib/*so --totals
   text    data     bss     dec     hex filename
1945822   15431     960 1962213  1df0e5 lib/libopencv_calib3d.so
17081885     170312   25640 17277837    107a38d lib/libopencv_core.so
10928229     137640   20192 11086061     a928ed lib/libopencv_dnn.so
 842311   25680    1968  869959   d4647 lib/libopencv_features2d.so
 423660    8552     184  432396   6990c lib/libopencv_flann.so
8034733   54872    1416 8091021  7b758d lib/libopencv_gapi.so
  90741    3452     304   94497   17121 lib/libopencv_highgui.so
6338414   53152     968 6392534  618ad6 lib/libopencv_imgcodecs.so
21323564     155912  652056 22131532    151b34c lib/libopencv_imgproc.so
 724323   12176     376  736875   b3e6b lib/libopencv_ml.so
 429036    6864     464  436364   6a88c lib/libopencv_objdetect.so
6866973   50176    1064 6918213  699045 lib/libopencv_photo.so
 698531   13640     160  712331   ade8b lib/libopencv_stitching.so
 466295    6688     168  473151   7383f lib/libopencv_video.so
 315858    6972   11576  334406   51a46 lib/libopencv_videoio.so
76510375     721519  717496 77949390    4a569ce (TOTALS)
Som det framgår av sista raden tar .bss och .data inte så mycket utrymme, men koden är mer än 70 MiB. Det är klart att om detta statiskt sammanlänkas med en specifik applikation kommer koden att bli mindre.
Låt oss försöka ta bort så många moduler som möjligt för att skapa ett minimalt exempel (som till exempel bara skriver ut versionen av OpenCV), så vi kollar på cmake .. -LA och stänger av allt som kan stängas av i alternativen.
        -DBUILD_opencv_java_bindings_generator=OFF
        -DBUILD_opencv_stitching=OFF
        -DWITH_PROTOBUF=OFF
        -DWITH_PTHREADS_PF=OFF
        -DWITH_QUIRC=OFF
        -DWITH_TIFF=OFF
        -DWITH_V4L=OFF
        -DWITH_VTK=OFF
        -DWITH_WEBP=OFF
> size lib/libopencv_core.a --totals
text data bss dec hex filename
3317069 36425 17987 3371481 3371d9 (TOTALS)Å ena sidan är detta bara en modul av biblioteket, å andra sidan är detta utan kompilatoroptimering för storleken på koden (-Os). ~3 MiB kod är fortfarande ganska mycket, men ger redan hopp om framgång.
Körning i emulator
Det är mycket lättare att debugga i emulatorn, så låt oss först säkerställa att biblioteket fungerar på qemu. Jag valde Integrator/CP som emulerad plattform, eftersom det dels också är ARM, och dels stödjer Embox grafikutmatning för denna plattform.
I Embox finns det en mekanism för att bygga externa bibliotek, med dess hjälp lägger vi till OpenCV som modul (genom att överlämna alla samma alternativ för 'minimal' byggning i form av statiska bibliotek), efter det lägger jag till en enklaste applikation som ser ut så här:
version.cpp:

#include
#include

int main() {
    printf("OpenCV: %s", cv::getBuildInformation().c_str());

    return 0;
}
Vi bygger systemet, kör det — och får förväntad output.
root@embox:\/ #opencv_version
OpenCV:
Allmän konfiguration för OpenCV 4.0.1 =====================================
  Versionskontroll:               bd6927bdf-dirty

  Plattform:
    Tidsstämpel:                   2019-06-21T10:02:18Z
    Värd:                        Linux 5.1.7-arch1-1-ARCH x86_64
    Mål:                      Generic arm-unknown-none
    CMake:                       3.14.5
    CMake-generator:             Unix Makefiles
    CMake-byggverktyg:            \/usr\/bin\/make
    Konfiguration:               Debug

  CPU\/HW-funktioner:
    Baslinje:
      begärt:                 DETECT
      inaktiverad:                  VFPV3 NEON

  C\/C++:
    Byggd som dynamiska bibliotek?:      NEJ
< Fler byggparameter följer -- vilka flaggor som användes vid kompilering,
  vilka OpenCV-moduler som ingår i byggnaden osv.>
Nästa steg är att köra ett exempel, helst ett standardexempel från utvecklarna själva. . Jag valde .
Exemplet fick skrivas om lite för att visa bilden med resultatet direkt i framebuffer. Det här var nödvändigt eftersom funktionen imshow() kan rita bilder genom QT, GTK och Windows-gränssnitt, vilka självklart inte finns i konfigurationen för STM32. Egentligen är QT också möjligt att köra på STM32F7Discovery, men det kommer att beskrivas i en annan artikel 🙂
Efter en kort undersökning av vilket format resultatet från kantdetektorn lagras i, får vi bilden.
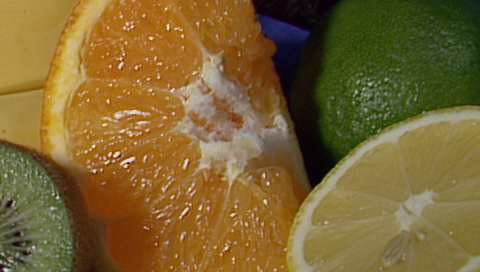
Den ursprungliga bilden
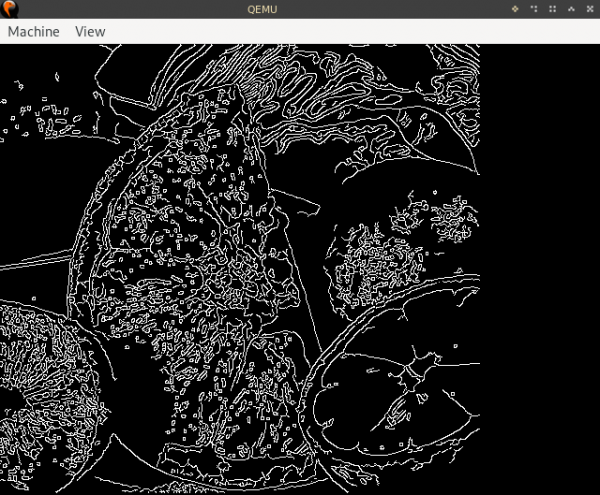
Resultat
Körning på STM32F7Discovery.
På 32F746GDISCOVERY finns det flera hårdvaru minnessektioner som vi kan använda på olika sätt.
- 320KiB RAM-minne.
- 1MiB flashminne för avbildning.
- 8MiB SDRAM.
- 16MiB QSPI NAND-flash.
- Anslutning för microSD-kort.
SD-kortet kan användas för att lagra bilder, men i sammanhanget av att köra ett minimalt exempel är det inte särskilt användbart.
Skärmen har en upplösning på 480×272, vilket innebär att minnet för framebuffer kommer att vara 522 240 byte vid en djup av 32 bitar, d.v.s. mer än storleken på RAM-minnet, så vi kommer att placera framebuffer och heap (som också behövs för OpenCV för att lagra data för bilder och hjälpsstrukturer) i SDRAM, medan allt annat (minne för stackar och andra systembehov) går till RAM.
Om vi tar en minimal konfiguration för STM32F7Discovery (tar bort allt nätverk, alla kommandon, gör stackarna så små som möjligt, osv.) och lägger till OpenCV med exempel, ser den nödvändiga minnesfördelningen ut som följer:
   text    data     bss     dec     hex filnamn
2876890  459208  312736 3648834  37ad42 build\/base\/bin\/embox
För dem som inte är så bekanta med vilka sektioner som hör till vad, låt mig förklara: i .text och .rodata ligger instruktioner och konstanter (grovt sagt read-only-data), i .data ligger föränderliga data, i .bss ligger "nollställda" variabler, som ändå behöver plats (denna sektion kommer "gå till" RAM).
Den goda nyheten är att .data/.bss måste rymmas, men problemet är att .text underlaget är endast 1MiB minne. Man kan ta bort bilden från exemplet och läsa den, till exempel från ett SD-kort till minnet vid start, men fruits.png väger cirka 330KiB, så det löser inte problemet: största delen .text består faktiskt av kod från OpenCV. .text Stort sett kvarstår bara en sak – att ladda en del av koden på QSPI-flashminnet (det har ett speciellt driftsläge för minnesmappning på systembussen så att processorn kan komma åt dessa data direkt). Men det uppstår ett problem: för det första är QSPI-flashminnets minne inte tillgängligt direkt efter omstart av enheten (det måste initieras separat i memory-mapped-läget), för det andra kan man inte "flasha" detta minne med en vanlig bootloader.
Som en följd av detta beslutades att länka all kod i QSPI, och flasha den med en egen skriven bootloader som får den nödvändiga binären via TFTP.
Idén att portera detta bibliotek till Embox kom upp för ungefär ett år sedan, men det har gång på gång skjutits upp av olika anledningar. En av dem är stödet för libstdc++ och standard template library. Problemet med C++-stödet i Embox ligger utanför ramen för denna artikel, så här ska jag bara nämna att vi lyckades uppnå detta stöd i den utsträckning som krävs för att använda detta bibliotek 🙂
Resultat
I slutändan övervanns dessa problem (åtminstone i tillräcklig utsträckning för att exemplet med OpenCV skulle fungera), och exemplet kördes. Kortläggningen av kanter med Canny-filter tar 40 långsamma sekunder för styrenheten. Det är, naturligtvis, för långsamt (det finns idéer om hur man kan optimera detta, och detta kan bli föremål för en separat artikel om det lyckas).
Trots detta var den mellanliggande målsättningen att skapa en prototyp som skulle visa den grundläggande möjligheten att köra OpenCV på STM32, och den målet har uppnåtts, hurra!
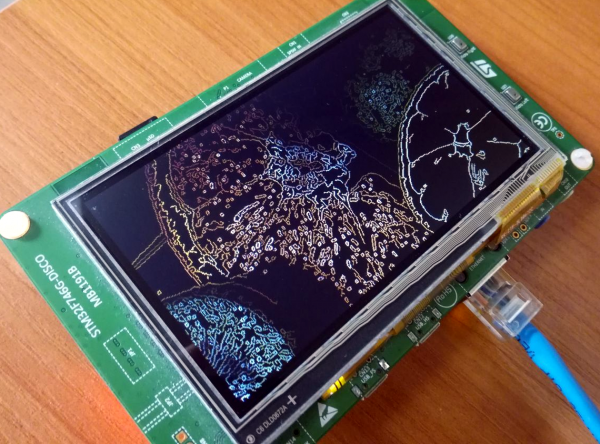
tl;dr: steg-för-steg-instruktioner
0: Ladda ner källkoden till Embox, till exempel så här:
git clone https://github.com/embox/embox && cd ./embox
1: Vi börjar med att bygga bootloadern som "flashar" QSPI-flashminnet.make confload-arm/stm32f7cube
make confload-arm/stm32f7cubeNu behöver vi konfigurera nätverket, eftersom vi ska ladda bilden via TFTP. För att ange IP-adresser för kortet och värdena måste filen conf/rootfs/network ändras.
Exempelkonfiguration:
iface eth0 inet static
    address 192.168.2.2
    netmask 255.255.255.0
    gateway 192.168.2.1
    hwaddress aa:bb:cc:dd:ee:02
gateway — värdens adress som bilden kommer att laddas från, address — kortets adress.
Efter detta samlar vi in startprogrammet:
make2: Vanlig laddning av startprogrammet (ursäkta ordleken) till kortet — här behövs inget specifikt, det görs som för alla andra program för STM32F7Discovery. Om du inte vet hur man gör det kan du läsa om det .
3: Kompilera bilden med konfigurationen för OpenCV.
    make confload-platform/opencv/stm32f7discovery
    make
4: Utdragning av sektioner från ELF som ska skrivas till QSPI, i qspi.bin
    arm-none-eabi-objcopy -O binary build/base/bin/embox build/base/bin/qspi.bin
        --only-section=.text --only-section=.rodata
        --only-section='.ARM.ex*'
        --only-section=.data
I katalogen conf finns ett skript som gör detta, så det går att köra det
./conf/qspi_objcopy.sh # Den behövda binären -- build/base/bin/qspi.bin5: Med hjälp av tftp laddar vi qspi.bin.fill i QSPI-flashminnet. På värden måste vi kopiera qspi.bin till rotmappen för tftp-servern (vanligtvis är det /srv/tftp/ eller /var/lib/tftpboot/; paketen för motsvarande server finns i de flesta populära distributioner, som vanligtvis kallas tftpd eller tftp-hpa, ibland behövs systemctl start tftpd.service för att starta).
    # вариант для tftpd
    sudo cp build/base/bin/qspi.bin /srv/tftp
    # вариант для tftp-hpa
    sudo cp build/base/bin/qspi.bin /var/lib/tftpboot
På Embox (dvs. i startprogrammet) måste vi köra följande kommando (vi förutsätter att serverns adress är 192.168.2.1):
embox> qspi_loader qspi.bin 192.168.2.16: Med hjälp av kommandot goto måste vi "hoppa" in i QSPI-minnet. Den specifika platsen kommer att variera beroende på hur bilden länkas, den här adressen kan visas med kommandot mem 0x90000000 (startadressen ligger i den andra 32-bitars ordet av bilden); du behöver också ställa in stacken med flaggan -s, stackens adress ligger vid adress 0x90000000, exempel:
    embox>mem 0x90000000
    0x90000000:     0x20023200  0x9000c27f  0x9000c275  0x9000c275
                      ↑           ↑
              detta är adressen    detta är adressen
                för stacken        för första
                           instruktionen

    embox>goto -i 0x9000c27f -s 0x20023200 # Flaggan -i behövs för att förhindra avbrott under systeminitiering
7: Vi startar
embox> edges 20och njuter av en 40 sekunder lång kantdetektering 🙂
Om något går fel — skriv en issue i , eller till e-postlistan embox-devel@googlegroups.com, eller i kommentarerna här.
Källa: habr.com
