

Vänner, det är dags att sammanfatta vårt projekt-tävling "Server i molnen". För dem som inte är medvetna om det, så skapade vi ett roligt geek-projekt: vi byggde en liten server på Raspberry Pi 3, anslöt en GPS-tracker och sensorer, laddade allt detta på en luftballong och överlämnade det till naturens krafter. Var ballongen landar vet endast vindgudarna och luftfartens skyddshelgon, så vi uppmanade alla som ville att sätta punkter på kartan — de vars punkter ligger närmast den faktiska landningsplatsen får "läckra" priser.
Så, vår server har redan flugit i molnen, och det är dags att sammanfatta vår tävling.
Länkar till tidigare publikationer om tävlingen
- (priset för första plats i vår tävling — deltagande i segeltävlingen, som kommer att äga rum mellan 3 och 10 november i Saroniska bukten (Grekland) tillsammans med teamet RUVDS och Habr.
- Hur vi gjorde "" av projektet — för dem med intresse för geek-pornografi, med detaljer och kodanalys.
- med fullständig beskrivning.
- , där man kunde följa ballongens rörelse och telemetrin i realtid.
- från platsen där ballongen startade.
Och erfarenhet, son av svåra misstag
Som ni minns planerade vi att sända data från servern via GSM-modem. Det var den huvudsakliga informationsöverföringskanalen. Vi trodde att vi hade förutsett alla oväntade situationer med mobilnäts täckning, genom att sätta in två SIM-kort från operatörer med den bästa täckningen i Dmitrov-området. Dessutom hade modemet en bra omnidirektionell antenn. Men som man säger, människan planerar, men leverantörerna disponerar. När ballongen steg över 500 meter (höjden på Ostaninskaja TV-tornet) försvann mobiltelefonförbindelsen helt.
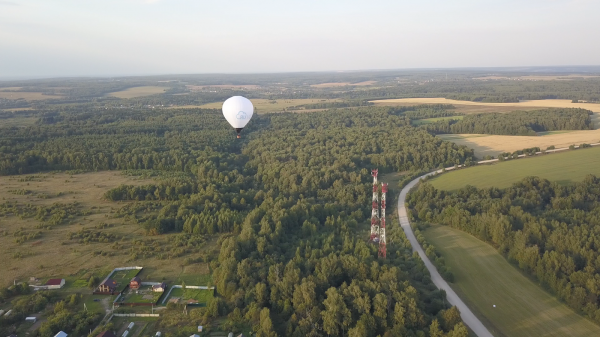
När man tänker tillbaka verkar detta uppenbart, men det är ju lätt att vara efterklok. Självklart är mobilantennor utformade för att ge täckning på marken och inte i luften. Deras riktverkan "sänder" längs terrängen och "lyser" inte upp i molnen. Så mobilkommunikation på en höjd av en halv kilometer eller mer är endast en slumpmässig reflektion av en viss antenns lob. Så hälften av kommunikationsvägen med ballongen via mobilnätet fanns inte. Och vid nedstigningen, när vi kom ner under 500 meter, fungerade mobilförbindelsen igen.
Hur fick vi telemetri från sfären? Tack vare den duplicerade datakanalen. Vi installerade ett paket på sfären, som arbetar på frekvensen 433 MHz.
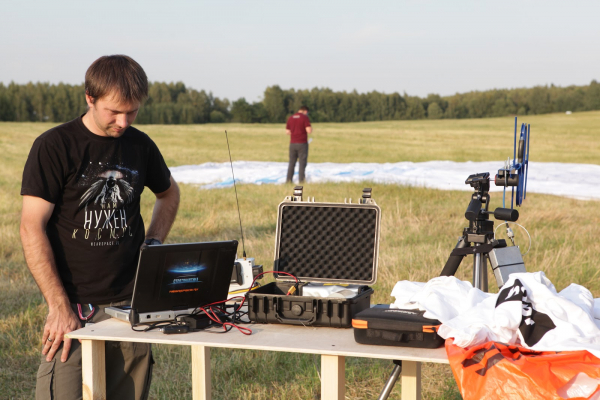
Bandbredden är inte stor, men för våra behov räckte den helt och hållet. När det gäller att bestämma sfärens position med GPS fanns det inga problem, trackern fungerade utan avbrott.
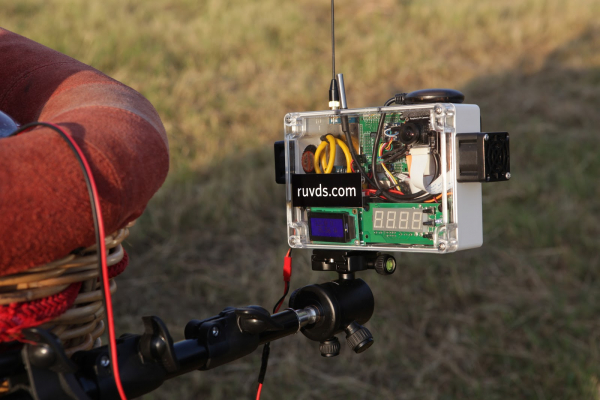
Och under flygningen visade det sig att USB-kabeln som kopplade telemetrimodulen till Raspberry Pi 3 var defekt. Den fungerade på marken men sviktade i luften. Kanske den blev rädd för höjden. Vi upptäckte kabelns problem först efter landning. Lyckligtvis lyckades vi ställa in datatransmissionen direkt från telemetrimodulen via LoRa.
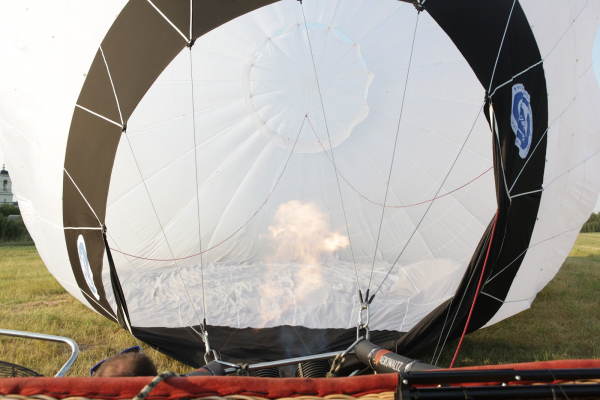
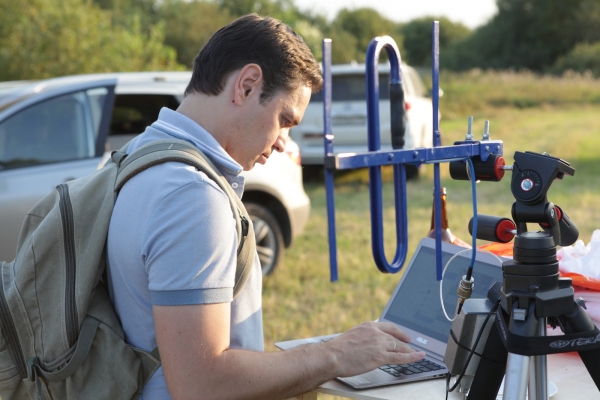
Och det positiva
Lyckan log mot hubbarnyheterna @ (första plats), @ (andra plats) och @ (tredje plats)! Den mest lyckosamma i november kommer att få en mängd upplevelser (vi hoppas, trevliga) från, och de som fick andra och tredje plats kommer snart att få fina smartphones. Och självklart, alla tre får en gratis uthyrning av en virtuell server från RUVDS.
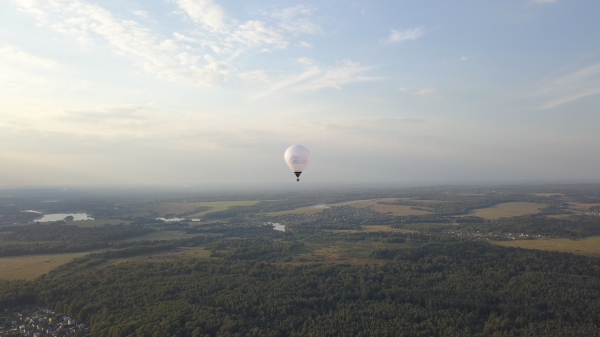
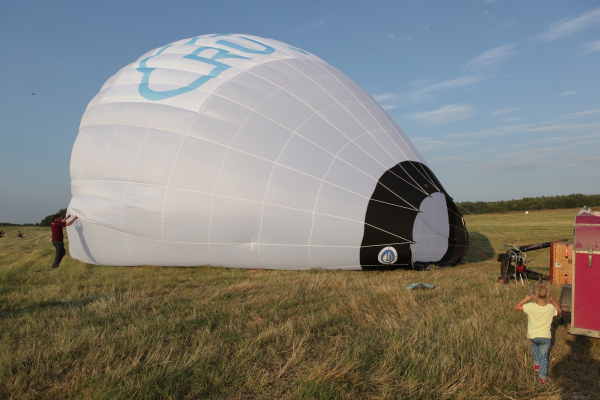
Hur lanseringen gick kan ses i denna korta video:
Källa: habr.com
