

Vad är ?
Det här är ett system för att hantera olika utrustningar och programvara.
TANGO stöder för närvarande 4 plattformar: Linux, Windows NT, Solaris och HP-UX.
Här kommer arbetet med Linux (Ubuntu 18.04) att beskrivas.
Vad behövs det för?
Det förenklar arbetet med olika utrustningar och mjukvara.
- Du behöver inte tänka på hur du lagrar data i databasen, det är redan gjort åt dig.
- Det enda som behövs är att beskriva mekanismen för att fråga sensorer.
- Det samlar all din kod till en standard.
Var kan man få det?
Jag kunde inte starta den från källkoden, jag använde den färdiga TangoBox 9.3-bilden.
I instruktionerna beskrivs hur man installerar från paketen.
Vad består den av?
- JIVE – används för att visa och redigera TANGO-databasen.
- POGO – en kodgenerator för TANGO-enhetsservrar.
- Astor – programhanterare för TANGO-systemet.
Vi kommer endast att intressera oss för de två första komponenterna.
Stödda programmeringsspråk
- C
- C++
- Java
- JavaScript
- Python
- Matlab
- LabVIEW
Jag har arbetat med den i Python & c++. Här kommer c++ att användas som exempel.
Nu går vi vidare till beskrivningen av hur man ansluter en enhet till TANGO och hur man arbetar med den. Som exempel kommer ett kort GPS neo-6m-0-001:
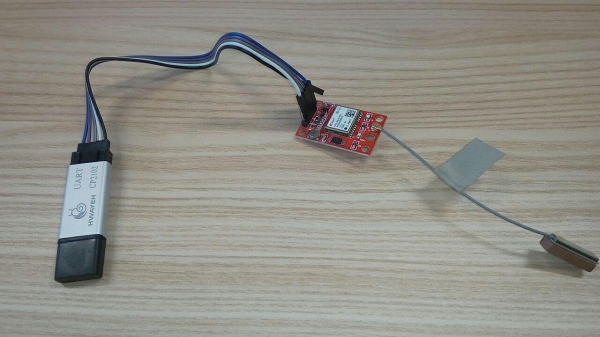
Som bildligt visar ansluter vi kortet till PC:n via UART CP2102. När det är anslutet till PC:n visas enheten /dev/ttyUSB[0-N], vanligtvis /dev/ttyUSB0.
POGO
Nu startar vi. pogo, och vi skapar skelettkoden för att arbeta med vårt kort.
pogo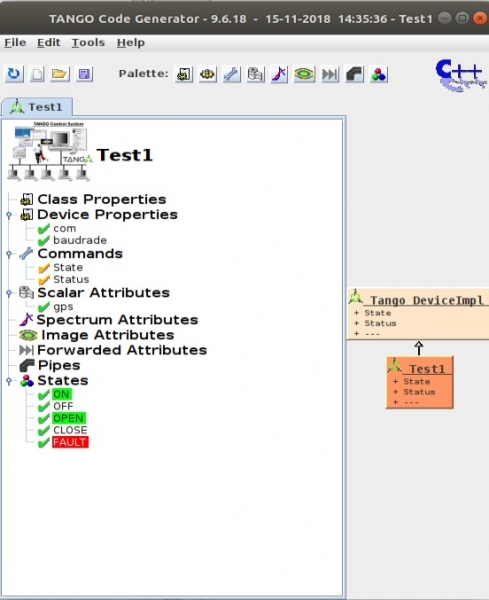
Jag hade redan skapat koden, låt oss skapa den på nytt File->New.
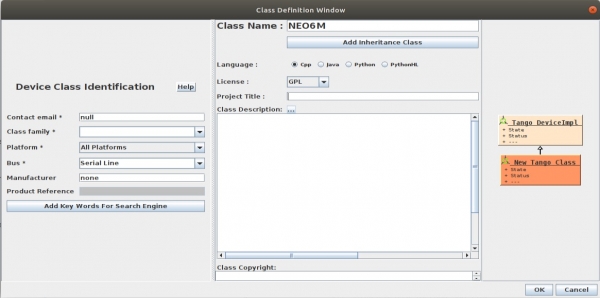
Vi får följande:
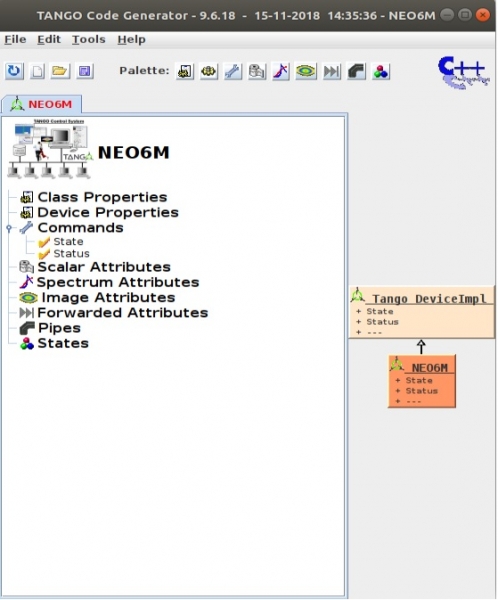
Vår enhet (under enheten avses här den programmässiga delen) är tom och har två kommandon för kontroll: State & Status.
Den behöver fyllas med nödvändiga attribut:
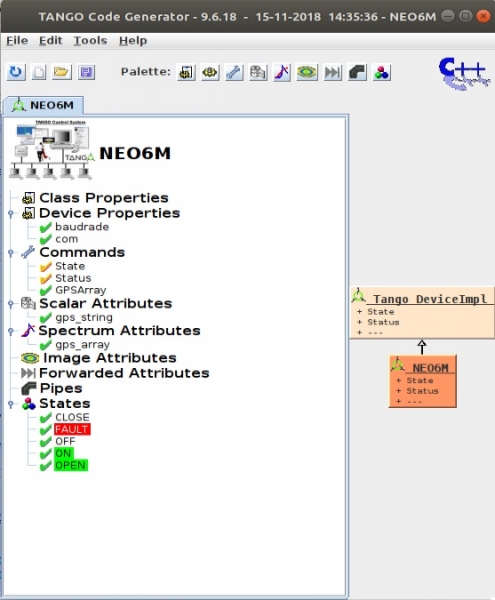
Device Property – standardvärden som vi skickar till enheten för initiering, för GPS-kortet måste vi skicka kortets namn i systemet com="/dev/ttyUSB0" och hastigheten på COM-porten baudrate=9600
Commands – kommandon för att styra vår enhet, de kan ges argument och returvärden.
- STATE – returnerar det aktuella tillståndet, från States
- STATUS – returnerar aktuell status, detta är en sträng som läggs till STATE
- GPSArray – returnerar gps en sträng i form av DevVarCharArray
Därefter anges attributen för enheten som kan läsas/skrivas till/från.
Scalar Attributes – enkla attribut (char, string, long osv.)
Spectrum Attributes – endimensionella arrayer
Image Attributes – tvådimensionella arrayer
States – tillståndet för vår enhet.
- OPEN – enheten är öppen.
- CLOSE – enheten är stängd.
- FAILT – fel.
- PÅ — vi tar emot data från enheten.
- AV — det finns ingen data från enheten.
Exempel på att lägga till attribut gps_string:
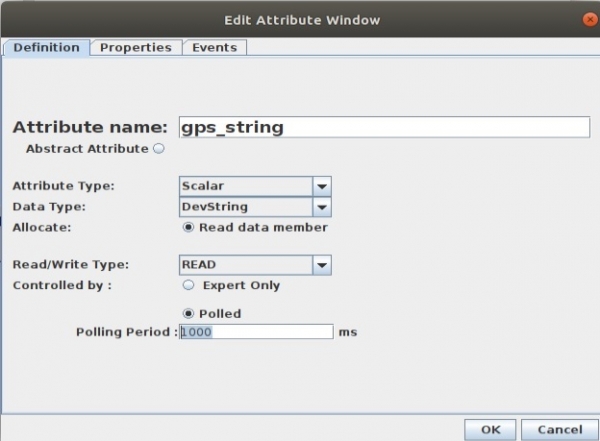
Polling period tiden i ms, hur ofta värdet för gps_string ska uppdateras. Om ingen uppdateringstid anges kommer attributet endast att uppdateras på begäran.
Det lyckades:
Nu behöver vi generera koden Fil->Generera
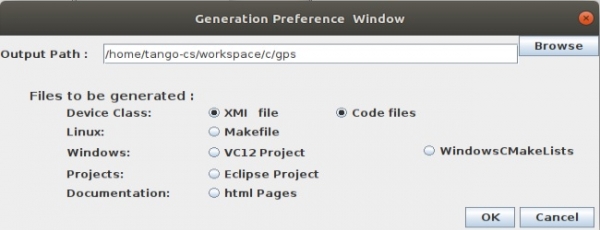
Som standard genereras ingen Makefile, vid första gången måste du markera rutan för att skapa den. Detta görs så att ändringar som görs i den inte tas bort vid ny generation. När den har skapats en gång och anpassats för ditt projekt (ange kompilationsnycklar, ytterligare filer) kan du glömma den.
Nu går vi direkt till programmeringen. pogo har genererat följande:
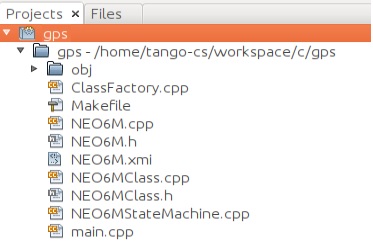
Vi kommer att intressera oss för NEO6M.cpp & NEO6M.h. Låt oss titta på konstruktören för klassen som exempel:
NEO6M::NEO6M(Tango::DeviceClass *cl, string &s)
 : TANGO_BASE_CLASS(cl, s.c_str())
{
    /*----- SKYDDAD REGION ID(NEO6M::constructor_1) AKTIVERAD START -----*/
    init_device();

    /*----- SKYDDAD REGION SLUT -----*/    //  NEO6M::constructor_1
}
Vad finns här och vad är det viktigaste? I funktionen init_device() allokeras minne för våra attribut: gps_string & gps_array, men det är oviktigt. Det viktigaste här, är kommentarerna:
/*----- PROTECTED REGION ID(NEO6M::constructor_1) ENABLED START -----*/
    .......
/*----- PROTECTED REGION END -----*/    //  NEO6M::constructor_1
Allt som finns inom detta kommentarblock kommer vid framtida nygenereringar av koden i pogo inte att tas bort!. Allt som är i icke-block kommer att! Det här är platser där vi kan programmera och göra våra ändringar.
Nu vilka huvudsakliga funktioner innehåller klassen NEO6M:
void always_executed_hook();
void read_attr_hardware(vector &attr_list);
void read_gps_string(Tango::Attribute &attr);
void read_gps_array(Tango::Attribute &attr);
När vi vill läsa värdet på ett attribut gps_string, kommer funktionerna att anropas i följande ordning: always_executed_hook, read_attr_hardware och read_gps_string. I read_gps_string kommer gps_string att fyllas med värde.
void NEO6M::read_gps_string(Tango::Attribute &attr)
{
    DEBUG_STREAM << "NEO6M::read_gps_string(Tango::Attribute &attr) entering... " <attr_gps_string_read = Tango::string_dup(this->gps.c_str());

    attr.set_value(attr_gps_string_read);

    /*----- SKYDDAD REGION SLUT -----*/    //  NEO6M::read_gps_string
}
Kompilering
Gå in i mappen med källkoden och:
makeProgrammet kommer att kompileras i mappen ~/DeviceServers.
tango-cs@tangobox:~/DeviceServers$ ls
NEO6M
JIVE
jive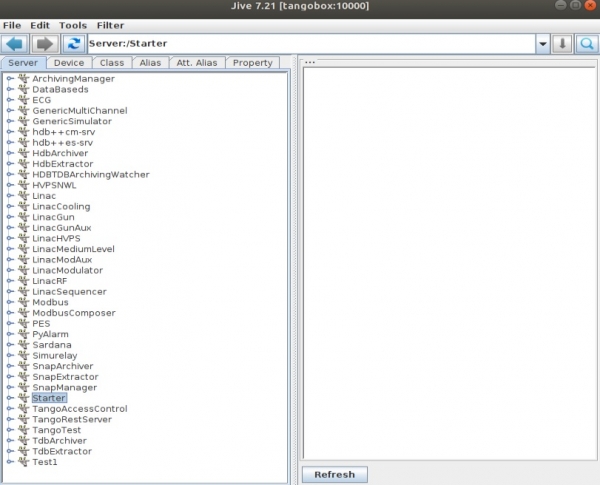
I databasen finns redan några enheter, låt oss nu skapa vår Redigera->Skapa server
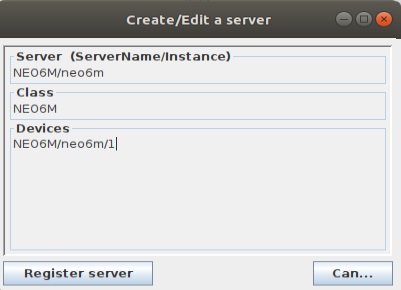
Nu låt oss försöka ansluta till den:
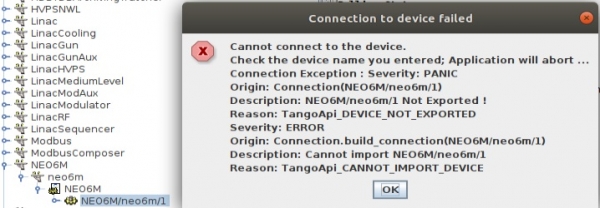
Det kommer inte att fungera, först måste vi starta vårt program:
sudo ./NEO6M neo6m -v2Anslutning till com-porten kan jag bara göra med rättigheter root-a. v — loggningsnivå.
Nu kan vi ansluta:
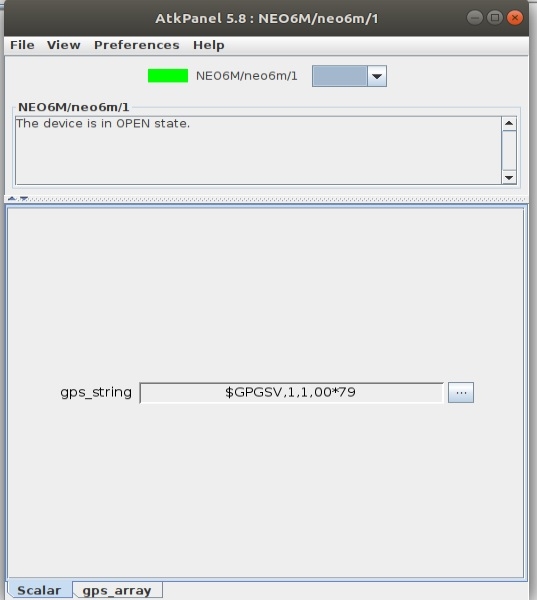
Klient
Att titta på bilder i diagrammet är visserligen bra, men vi behöver något mer användbart. Låt oss skriva en klient som kopplar upp sig mot vår enhet och hämtar dess mätvärden.
#include <tango.h>
using namespace Tango;

int main(int argc, char **argv) {
    try {

        //
        // create a connection to a TANGO device
        //

        DeviceProxy *device = new DeviceProxy("NEO6M/neo6m/1");

        //
        // Ping the device
        //

        device->ping();

        //
        // Execute a command on the device and extract the reply as a string
        //

        vector<Tango::DevUChar> gps_array;

        DeviceData cmd_reply;
        cmd_reply = device->command_inout("GPSArray");
        cmd_reply >> gps_array;

        for (int i = 0; i < gps_array.size(); i++) {
            printf("%c", gps_array[i]);
        }
        puts("");

        //
        // Read a device attribute (string data type)
        //

        string spr;
        DeviceAttribute att_reply;
        att_reply = device->read_attribute("gps_string");
        att_reply >> spr;
        cout << spr << endl;

        vector<Tango::DevUChar> spr2;
        DeviceAttribute att_reply2;
        att_reply2 = device->read_attribute("gps_array");
        att_reply2.extract_read(spr2);

        for (int i = 0; i < spr2.size(); i++) {
            printf("%c", spr2[i]);
        }

        puts("");

    } catch (DevFailed &e) {
        Except::print_exception(e);
        exit(-1);
    }
}
Så här kompilerar du:
g++ gps.cpp -I/usr/local/include/tango -I/usr/local/include -I/usr/local/include -std=c++0x -Dlinux -L/usr/local/lib -ltango -lomniDynamic4 -lCOS4 -lomniORB4 -lomnithread -llog4tango -lzmq -ldl -lpthread -lstdc++Resultatet:
tango-cs@tangobox:~/workspace/c$ ./a.out
$GPRMC,,V,,,,,,,,,,N*53

$GPRMC,,V,,,,,,,,,,N*53

$GPRMC,,V,,,,,,,,,,N*53
Vi fick resultatet som en retur från kommandot, hämtade attributen av strängen och arrayen av tecken.
Länkar
Jag skrev artikeln för mig själv, för efter ett tag börjar jag glömma hur och vad man ska göra.
Tack för uppmärksamheten.
Källa: habr.com
