

Introduktion
Häromdagen, när jag arbetade med min examen, stötte jag på behovet av att skapa en bild av Ubuntu för en inbyggd dator med redan installerat ROS (Robot Operating System – operativsystemet för robotar). Kort sagt handlar min avhandling om att styra en grupp av robotar. Robotarna är utrustade med två hjul och tre avståndsmätare. Allt styrs från ROS, som körs på ett ODROID-C2-kort.
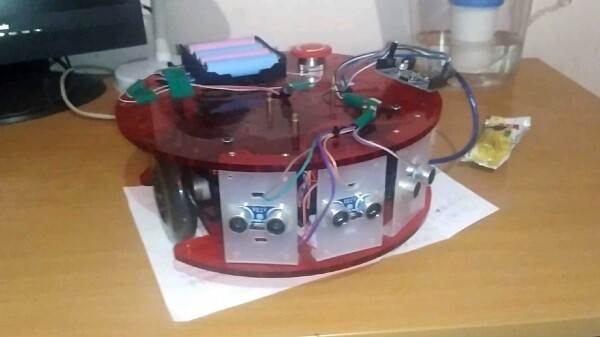
Robot Ladybug. Förlåt för dålig bildkvalitet.
Det fanns varken tid eller lust att installera ROS på varje robot individuellt, vilket ledde till behovet av ett system med redan installerat ROS. Efter att ha surfat runt på nätet hittade jag flera metoder för hur detta skulle kunna göras.
Övergripande kan alla hittade lösningar delas in i följande grupper.
- Program som skapar en bild av ett färdigt och konfigurerat system (, , , systemback och flera andra)
- Projekt som gör det möjligt att skapa sin egen bild (, )
- Manuell bilduppbyggnad ( och , plus )
Att använda lösningar från den första gruppen verkade vara det enklaste och mest attraktiva alternativet, men jag lyckades inte skapa en live-systembild för ODROID. Lösningar från den andra gruppen passade mig inte heller på grund av den ganska höga inlärningströskeln. Manuell uppbyggnad utifrån tillgängliga guider fungerade inte heller, eftersom min bild inte hade något komprimerat filsystem.
Till slut, efter att ha snubblat över en video om chroot (chroot — change root, länk till videon i slutet av inlägget) och dess möjligheter, beslutades det att använda det. Jag kommer nu att beskriva mitt specifika fall av anpassning av Ubuntu för robotik utvecklare.
Utgångsdatan:
- Hela processen för att modifiera bilden (med undantag för skrivningen till SD-kortet med balenaEtcher) utfördes i operativsystemet Ubuntu 18.04.
- Operativsystemet som bilden modifierades av var – Ubuntu 18.04.3 mate desktop-version.
- Maskinen där det sammanställda systemet ska köras är – ODROID-C2.
Förberedelse av bilden
Ladda ner bilden av Ubuntu för ODROID från
Packa upp arkivet
unxz –kvSkapa en katalog där vi ska montera bilden
mkdir mntBestäm partitionen där filsystemet ligger
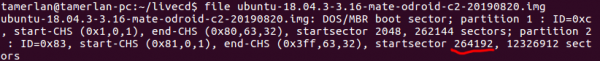
fileSök efter partition med filsystemet i formatet ext2, ext3 eller ext4. Vi behöver adressen till början av partitionen (markerad med rött i bilden):

Anteckning. Filstrukturens placering kan också ses med hjälp av verktyget parted.Montera bilden
sudo mount -o loop,offset=$((264192*512)) mnt/Den del vi behöver börjar med block 264192 (dina siffror kan variera), storleken av ett block är 512 byte, vi multiplicerar dem för att få förskjutningen i byte.
Vi går till mappen med det monterade systemet och chrootar oss i den
cd mnt/
sudo chroot ~/livecd/mnt/ bin/sh
~/livecd/mnt — fullständig väg till mappen med det monterade systemet
bin/sh — skal (kan också bytas mot bin/bash)
Nu kan vi börja installera nödvändiga paket och applikationer.
Installera ROS
Jag installerade den senaste versionen av ROS (ROS Melodic) enligt .
Uppdatera paketlistan
sudo apt-get updateHär fick jag ett fel:
Err:6 http://deb.odroid.in/c2 bionic InRelease
The following signatures were invalid: EXPKEYSIG 5360FB9DAB19BAC9 Mauro Ribeiro (mdrjr)
Det är relaterat till att signeringsnyckeln har gått ut. För att uppdatera nycklarna skriver vi:
sudo apt-key adv --keyserver keyserver.ubuntu.com --recv-keys AB19BAC9Förbereder systemet för installationen av ROS
sudo sh -c 'echo "deb http://packages.ros.org/ros/ubuntu $(lsb_release -sc) main" > /etc/apt/sources.list.d/ros-latest.list'sudo apt-key adv --keyserver 'hkp://keyserver.ubuntu.com:80' --recv-key C1CF6E31E6BADE8868B172B4F42ED6FBAB17C654sudo apt updateInstallerar ROS
Tyvärr kunde jag inte installera desktopversionen av ROS, så jag installerade bara grundpaketen:sudo apt install ros-melodic-ros-base apt search ros-melodicNot 1. I installationsprocessen uppstod ibland ett fel:
dpkg: error: failed to write status database record about 'iputils-ping' to '/var/lib/dpkg/status': No space left on deviceDet löstes genom att rensa apt-cache:
sudo apt-get clean; sudo apt-get autocleanNot 2. Efter installationen behöver vi källkoden (source) med kommandot:
source /opt/ros/melodic/setup.bashkommer inte att fungera, eftersom vi inte har startat bash, så det ska INTE skrivas i terminalen.
Installerar nödvändiga beroenden
sudo apt install python-rosdep python-rosinstall python-rosinstall-generator python-wstool build-essentialsudo apt install python-rosdepsudo rosdep init rosdep updateStäller in behörigheter
Eftersom vi har chrootat oss och faktiskt utför alla åtgärder under namnet root för det byggda systemet, kommer ROS också att köras endast med superanvändarrättigheter.
Vid försök att köra roscore utan sudo uppstår ett fel:Traceback (most recent call last): File "/opt/ros/melodic/lib/python2.7/dist-packages/roslaunch/__init__.py", line 230, in main write_pid_file(options.pid_fn, options.core, options.port) File "/opt/ros/melodic/lib/python2.7/dist-packages/roslaunch/__init__.py", line 106, in write_pid_file with open(pid_fn, "w") as f: IOError: [Errno 13] Permission denied: '/home/user/.ros/roscore-11311.pid'För att undvika fel ändrar vi rekursivt accessrättigheterna till användarens hemkatalog ROS. För detta skriver vi in:
sudo rosdep fix-permissionsInstallerar paketen rviz och rqt
sudo apt-get install ros-melodic-rqt ros-melodic-rviz
Slutliga detaljer
- Klarar ut chroot:
exit - Avmonterar bilden
cd .. sudo umount mnt/ - Packar systemavbilden i ett arkiv
xz –ckv1
Då! Nu kan man med hjälp av skriva systemavbilden på SD-kortet, sätta in den i ODROID-C2, och du får Ubuntu med installerat ROS!
Länkar:
- Det här videoklippet hjälpte mycket att förstå varför man kör chroot i linux och vad det är bra för:
Källa: habr.com
