

Hej, Habr! Vi har redan om plattformen LEGO MINDSTORMS Education EV3. Huvudmålen med denna plattform är praktiskt lärande, utveckling av STEAM-färdigheter och främjande av ingenjörstänkande. Den kan användas för laboratoriearbeten inom mekanik och dynamik. Laboratoriestationerna av LEGO-klossar och verktyg för insamling och bearbetning av data gör experimenten ännu mer intressanta och illustrativa, vilket hjälper barn att bättre förstå fysik. Till exempel kan eleverna samla in data om smältpunkten och med hjälp av en app systematisera dem och presentera dem i form av diagram. Men det här är bara början: idag kommer vi att berätta hur man kompletterar detta kit med programmeringsmiljön MicroPython och använder den för att lära sig robotteknik.
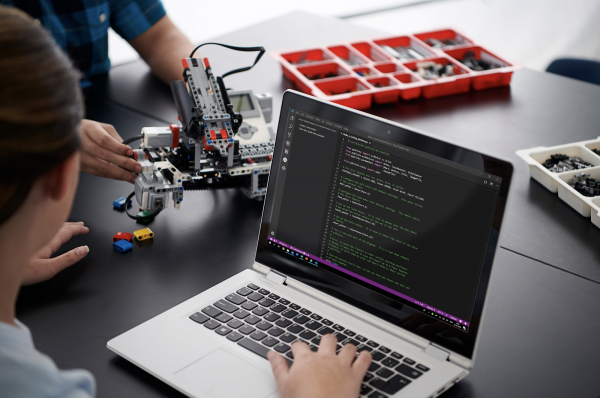
Vi lär ut programmering med EV3
Moderna elever vill se en färgglad resultat. Ja, de tycker det är tråkigt om programmet skriver ut siffror i konsolen, och de vill se färgglada diagram och skapa riktiga robotar som rör sig och utför kommandon. Vanlig kod verkar också för komplicerat för barn, så det är bättre att börja med något lättare.
Den grundläggande programmeringsmiljön EV3 är skapad baserat på det grafiska språket LabVIEW och gör det möjligt att visuellt ställa in algoritmer för roboten: kommandon presenteras som block som kan dras och kopplas samman.
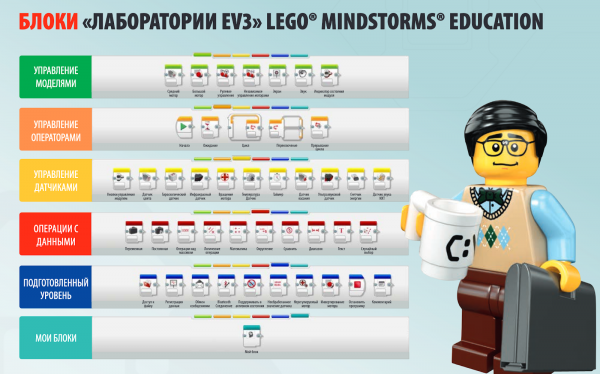
Denna metod fungerar bra när man ska visa hur algoritmer byggs, men den är inte lämplig för program med många block. När manusen blir mer komplexa måste man gå över till programmering med kod, men barn har svårt för att ta det steget.
Det finns några knep här, varav en är att visa att koden utför samma uppgifter som blocken. I EV3-miljön kan barnen skapa samma program i den grundläggande programmeringsmiljön med hjälp av block och på Python-språket i Visual Studio Code från Microsoft. De ser att båda metoderna fungerar på samma sätt, men att det är smidigare att lösa komplexa uppgifter med kod.
Vi går över till MicroPython
EV3-plattformen är baserad på ARM9-processorn, och utvecklarna har medvetet lämnat arkitekturen öppen. Denna lösning gör det möjligt att installera alternativa firmware, varav en är bilden för att arbeta med MicroPython. Det gör att Python kan användas för programmering av EV3, vilket gör arbetet med uppsättningen ännu mer i linje med verkliga livsuppgifter.
För att börja arbeta behöver du ladda ner till ett vilket microSD-kort som helst, installera det i EV3-mikrodatorn och slå på den. Sedan behöver du installera för Visual Studio. Och så kan du börja arbeta.
Programmerar den första roboten med MicroPython
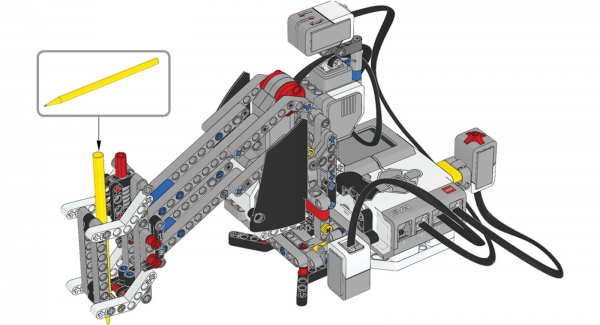
På vår finns det flera lektioner för att lära sig grundläggande begrepp inom robotik. Modellerna på EV3 introducerar barn till grunderna som används i självstyrande bilar, fabriksrobotar och CNC-maskiner.
Vi kommer att ta en ritmaskin som exempel, som kan läras att rita mönster och geometriska figurer. Detta fall är en förenklad version av vuxna svetsrobotar eller fräsmaskiner och visar hur man kan använda EV3 i kombination med MicroPython för att utbilda skolbarn. Dessutom kan ritmaskinen märka hål i en kretskort för pappa, men det är en annan nivå som kräver matematisk beräkning.
För arbetet behöver vi:
- En grunduppsättning av LEGO MINDSTORMS Education EV3;
- Ett stort rutat papper;
- Färgade marker.
Monteringen av själva roboten finns i , men vi kommer att titta på ett exempel på programmering.
Först initialiserar vi EV3-modulbiblioteket:
#!/usr/bin/env pybricks-micropython
from pybricks import ev3brick as brick
from pybricks.ev3devices import (Motor, TouchSensor, ColorSensor, GyroSensor)
from pybricks.parameters import Port, Stop, Direction, Color, ImageFile
from pybricks.tools import wait
Vi ställer in plattformen som snurrar handtaget som en motor i port B. Vi anger utväxlingsförhållandet för den tvåstegs kugghjulet med antalet tänder 20-12-28.
turntable_motor = Motor(Port.B, Direction.CLOCKWISE, [20, 12, 28])
Vi ställer in lyftmekanismen för handtaget som en motor i port C:
seesaw_motor = Motor(Port.C)
Vi ställer in gyroskopet som mäter lutningsvinkeln för handtaget i port 2:
gyro_sensor = GyroSensor(Port.S2)
Vi ställer in färgsensorn i port 3. Sensorn används för att identifiera det vita papperet under ritmaskinen:
color_sensor = ColorSensor(Port.S3)
Vi ställer in trycksensorn i port 4. Robotens början att rita sker när sensorn trycks:
touch_sensor = TouchSensor(Port.S4)
Vi definierar funktioner som höjer och sänker handtaget:
def pen_holder_raise():
  seesaw_motor.run_target(50, 25, Stop.HOLD)
  wait(1000)

def pen_holder_lower():
  seesaw_motor.run_target(50, 0, Stop.HOLD)
  wait(1000)
Definiera en funktion för att vrida pennhållaren till en angiven vinkel eller tills en viss vinkel uppnås:
def pen_holder_turn_to(target_angle):
  if target_angle > gyro_sensor.angle():
Om den angivna vinkeln är större än den aktuella vinkeln på gyrosensorn fortsätter vi att röra oss medurs med positiv hastighet:
    turntable_motor.run(70)

while gyro_sensor.angle() < target_angle:

pass
  elif target_angle < gyro_sensor.angle():
Om den angivna vinkeln är mindre än den aktuella vinkeln på gyrosensorn rör vi oss moturs:
    turntable_motor.run(-70)

while gyro_sensor.angle() > target_angle:

pass
Stoppa den roterande plattformen när den angivna vinkeln har uppnåtts:
turntable_motor.stop(Stop.BRAKE)
Ställ in pennhållarens ursprungliga läge i övre läget:
pen_holder_raise()
Nu kommer huvuddelen av programmet — en oändlig loop. Först väntar EV3 på att färgsensorn ska upptäcka vit papper eller den blå startcellen, och att trycksensorn ska tryckas ned. Sedan ritar den ett mönster, återvänder till ursprungspositionen och upprepar allt igen.
När enheten inte är klar lyser LED-lamporna på kontrolleraren rött, och på LCD-skärmen visas bilden "tumme ner":
while True:
  brick.light(Color.RED)
  brick.display.image(ImageFile.THUMBS_DOWN)
Vänta tills färgsensorn ser blå eller vit, sätt LED-lamporna till grönt, visa bilden "tumme upp" på LCD-skärmen och informera om att enheten är redo att använda:
  while color_sensor.color() not in (Color.BLUE, Color.WHITE):

wait(10)
  brick.light(Color.GREEN)
  brick.display.image(ImageFile.THUMBS_UP)
Vänta på trycksensorns tryckning, sätt gyrosensorns vinkel till 0 och börja rita:
  while not touch_sensor.pressed():

wait(10)
  gyro_sensor.reset_angle(0)
  pen_holder_turn_to(15)
  pen_holder_lower()
  pen_holder_turn_to(30)
  pen_holder_raise()
  pen_holder_turn_to(45)
  pen_holder_lower()
  pen_holder_turn_to(60)
Höj pennhållaren och återför den till ursprungspositionen:
  pen_holder_raise()
  pen_holder_turn_to(0)<\/i>
Så här har vi skapat ett enkelt program. Nu kör vi det och ser vår ritrobot i aktion.
Vad ger sådana exempel?
EV3 är ett verktyg för yrkesorientering inom STEM-yrken och en ingångspunkt till ingenjörsspecialiteter. Eftersom det möjliggör lösning av praktiska uppgifter får barn erfarenhet av tekniska utvecklingar och skapande av industriella robotar, lär sig att modellera verkliga situationer, förstå program och analysera algoritmer samt bemästra grundläggande programmeringskonstruktioner.
Stödet för MicroPython gör EV3-plattformen lämplig för undervisning på gymnasiet. Elever kan prova på att vara programmerare på ett av de mest populära moderna språken, bekanta sig med yrken kopplade till programmering och ingenjörsprojekt. EV3-seten visar att det inte är svårt att skriva kod, förbereder för allvarliga ingenjörsuppgifter och hjälper till att ta det första steget mot att bemästra tekniska yrken. För dem som arbetar i skolan och är kopplade till utbildning har vi förberett och utbildningsmaterial. Dessa beskriver noggrant vilka färdigheter som utvecklas vid genomförandet av olika uppgifter och hur de inhämtade färdigheterna relaterar till utbildningsstandarder.
Källa: habr.com
