

berättade vi hur bussar och protokoll fungerar inom industriell automation. Den här gången fokuserar vi på moderna arbetslösningar: vi kommer att titta på vilka protokoll som används i system över hela världen. Vi kommer att granska teknologier från de tyska företagen Beckhoff och Siemens, det österrikiska B&R, det amerikanska Rockwell Automation och det ryska Fastwel. Vi kommer också att studera universella lösningar som inte är knutna till en specifik tillverkare, såsom EtherCAT och CAN.
I slutet av artikeln kommer det att finnas en jämförelsetabell med egenskaperna för protokollen EtherCAT, POWERLINK, PROFINET, EtherNet/IP och ModbusTCP.
Vi inkluderade inte protokollen PRP, HSR, OPC UA och andra, eftersom det redan finns utmärkta artiklar av våra kollegor inom ingenjörsvetenskap på Habr som sysslar med utveckling av industriella automationssystem. Till exempel, och .
Först definierar vi terminologin: Industrial Ethernet = industriellt nätverk, Fieldbus = fältbuss. Inom den ryska industriella automationen finns det ofta förvirring kring termerna som rör fältbussar och industriella nätverk av lägre nivå. Ofta kombineras dessa termer i en vagt definierad uppfattning av „lägre nivå”, som både kallas fältbuss och lägre nivå-buss, även om det kanske inte ens är en buss.
Varför så?Sådan förvirring kan troligen bero på att i många moderna kontrollerare kopplas ingångs- och utgångsmoduler ofta ihop med hjälp av en sammankopplingspanel (eng. backplane) eller en fysisk buss. Det vill säga, vissa busskontakter och kopplingar används för att koppla samman flera moduler i en enhet. Men sådana enheter kan å sin sida kopplas samman antingen med ett industriellt nätverk eller en fältbuss. I västerländsk terminologi finns det en tydlig uppdelning: ett nätverk är ett nätverk, en buss är en buss. Det första benämns som Industrial Ethernet, det andra som Fieldbus. I artikeln föreslås att använda termerna „industriellt nätverk” och „fältbuss” för dessa begrepp respektive.
Standarden för industriellt nätverk EtherCAT, utvecklad av företaget Beckhoff
EtherCAT-protokollet och industriellt nätverk är utan tvekan ett av de snabbaste sätten att överföra data i automationssystem idag. EtherCAT-nätverket används framgångsrikt i distribuerade automatiseringssystem där de interagerande noderna är spridda över stora avstånd.
EtherCAT-protokollet använder standard Ethernet-ramar för att överföra sina telegram, vilket säkerställer kompatibilitet med all standard Ethernet-utrustning. I praktiken kan mottagning och överföring av data organiseras på vilken som helst Ethernet-kontroller, så länge det finns rätt programvara.
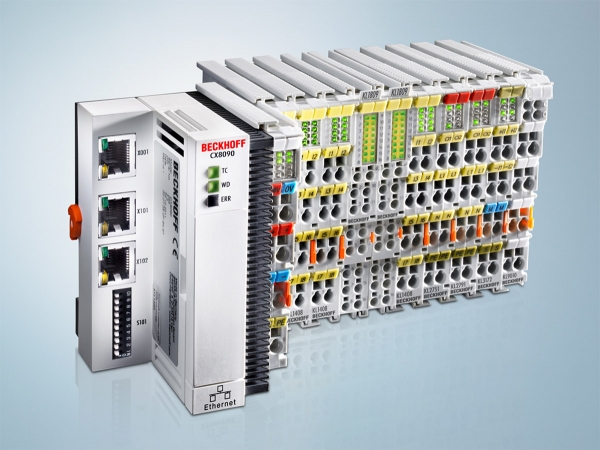
Beckhoff-kontroller med uppsättning av I/O-moduler. Källa:
Protokollets specifikation är öppen och tillgänglig, men endast inom ramen för utvecklingsföreningen — EtherCAT Technology Group.
Så här fungerar EtherCAT (föreställningen är fascinerande, som spelet Zuma Inca):
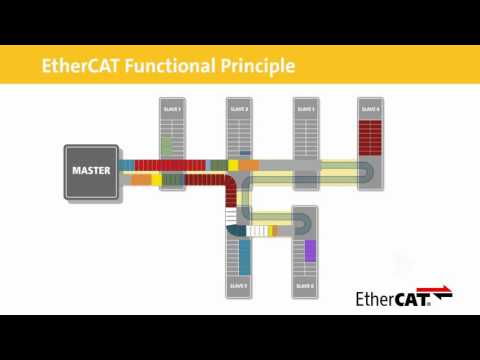
Den höga hastigheten i detta protokoll — det handlar om mikrodela-sekunder — uppnås genom att utvecklarna avstår från att använda telegram som skickas direkt till en specifik enhet. Istället dirigeras ett enda telegram till alla enheter samtidigt i EtherCAT-nätverket, där varje underordnad nod för informationsinsamling och överföring (de kallas ofta USO — enhet för kommunikation med objekt) plockar upp de data som var avsedda för den och lägger till de data som den är redo att erbjuda för utbyte. Efter det skickas telegrammet till nästa underordnade nod, där samma operation sker. När det har passerat alla USO returneras telegrammet till huvudkontrollern, som utifrån de data som mottagits från underordnade enheter implementerar styrlogiken och återigen interagerar via telegram med underordnade noder, som ger styrsignalen till utrustningen.
EtherCAT-nätverket kan ha vilken topologi som helst, men det kommer alltid att vara en ring — på grund av användningen av full duplex-läge och två Ethernet-portar. Telegrammet kommer därför alltid att överföras sekventiellt till varje enhet på bussen.
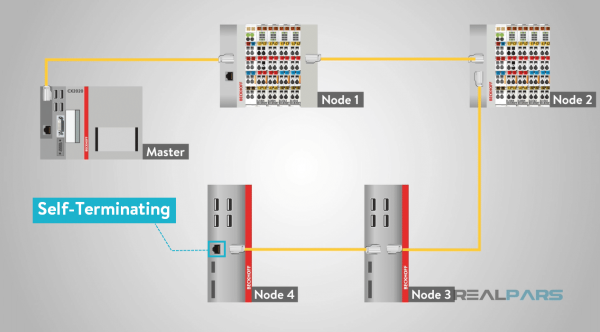
Schematisk representation av EtherCAT-nätverket med flera noder. Källa:
Specifikationen för EtherCAT innehåller inga begränsningar på den fysiska nivån 100Base-TX, så protokollet kan implementeras på grundval av gigabit- och optiska linjer.
Öppna industriella nätverk och standarder PROFIBUS/NAT av Siemens.
Den tyska koncernerna Siemens är kända för sina programmerbara logiska styrsystem (PLC) som används över hela världen.
Datakommunikationen mellan noder i ett automatiserat system som styrs av Siemens-utrustning sker både över en fältbuss som kallas PROFIBUS och i det industriella nätverket PROFINET.
PROFIBUS-bussen använder en speciell tvåtråds kabel med DB-9-kontakter. Hos Siemens är den lila, men vi har också sett andra i praktiken :). För att koppla samman flera noder kan kontakten ansluta två kablar. Den har också en omkopplare för terminalmotstånd. Terminalmotståndet ska slås på vid nätverkets ändanheter, så att det meddelas att det är den första eller sista enheten, och efter den finns det inget mer, bara mörker och tomrum (alla rs485 fungerar så). Om motståndet aktiveras på en mellanliggande kontakt, så kommer nästa avsnitt att stängas av.
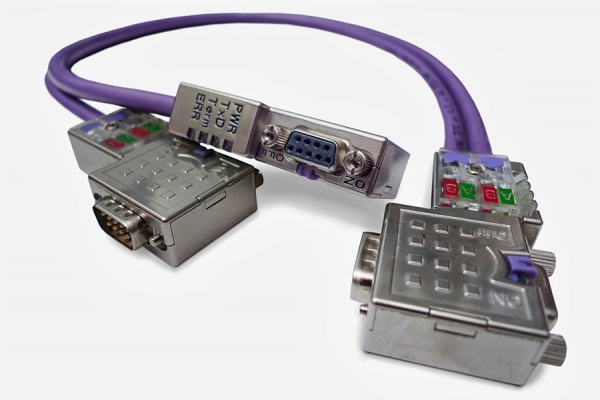
PROFIBUS-kabel med anslutningskontakter. Källa:
I PROFINET-nätverket används en liknande tvinnad kabel, vanligtvis med RJ-45-kontakter, och kabeln är grönfärgad. Om PROFIBUS-topologin är en buss kan PROFINET-topologin vara vad som helst: ring, stjärna, träd eller en kombination av allt.
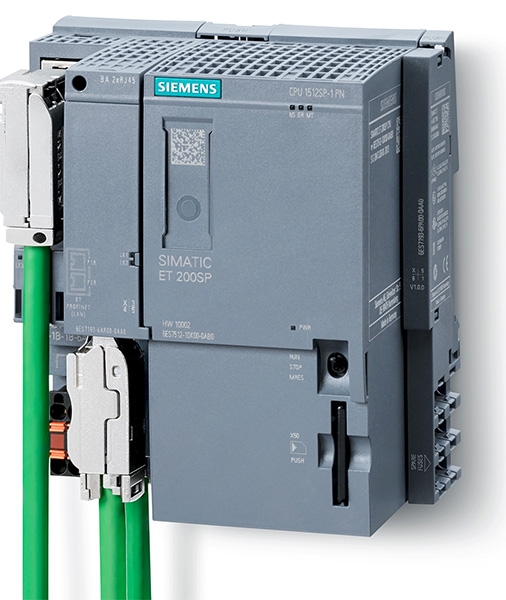
En Siemens-kontroller med ansluten PROFINET-kabel. Källa: w3.siemens.com
Det finns flera protokoll för kommunikation över PROFIBUS-bussen och i PROFINET-nätverket.
För PROFIBUS:
- PROFIBUS DP – implementeringen av detta protokoll innebär kommunikation med avlägsna underordnade enheter; för PROFINET motsvaras detta protokoll av PROFINET IO-protokollet.
- PROFIBUS PA – är i grunden samma som PROFIBUS DP, men används för explosionsskyddade versioner av dataöverföring och strömförsörjning (en analog av PROFIBUS DP med andra fysiska egenskaper). För PROFINET finns det för närvarande inget explosionsskyddat protokoll som är analogt med PROFIBUS.
- PROFIBUS FMS – är avsett för datakommunikation med system från andra tillverkare som inte kan använda PROFIBUS DP. Den analogiska till PROFIBUS FMS i PROFINET-nätverket är PROFINET CBA-protokollet.
För PROFINET:
- PROFINET IO;
- PROFINET CBA.
PROFINET IO-protokollet delas in i flera klasser:
- PROFINET NRT (utan verklig tid) används i tillämpningar där tidsparametrar inte är kritiska. Den använder Ethernet TCP/IP för datakommunikation samt UDP/IP.
- PROFINET RT (verklig tid) - här realiseras datautbyte för in- och utmatning med hjälp av Ethernet-ramar, men diagnostiska data och kommunikationsdata överförs fortfarande via UDP/IP.
- PROFINET IRT (iso-kronisk verklig tid) - denna protokoll har utvecklats speciellt för drivsystem och inkluderar en iso-kronisk fas för datatransmission.
När det gäller implementeringen av protokollet för händig verklig tid, PROFINET IRT, finns det i kommunikation med avlägsna enheter två utbyteskanaler: iso-kronisk och asynkron. Den iso-kroniska kanalen med en tidsbestämd cykellängd använder taktsynkronisering och överför tidskritiska data; telegram av andra nivån används för överföringen. Överföringstiden i den iso-kroniska kanalen överstiger inte 1 millisekund.
I den asynkrona kanalen överförs så kallade real-time-data, som också adresseras med hjälp av MAC-adress. Dessutom överförs olika diagnostiska och hjälpinformationer ovanpå TCP/IP. Varken real-time-data eller annan information kan givetvis avbryta den iso-kroniska cykeln.
Ett utvidgat funktionsutbud för PROFINET IO krävs inte för varje industriell automationssystem, så denna protokoll skalas för specifika projekt, med hänsyn till överensstämmelse klasser eller tillämpnings klasser (conformance classes): CC-A, CC-B, CC-CC. Överensstämmelse klasser möjliggör att välja fältanordningar och högkomponenter med minimal nödvändig funktionalitet.
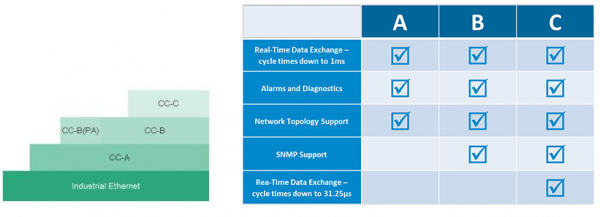
Källa:
Den andra kommunikationsprotokollet inom PROFINET-nätverket, PROFINET CBA, används för att organisera industriell kommunikation mellan utrustning från olika tillverkare. Den grundläggande enheten i CBA-system är en entitet som kallas komponent. Denna komponent representerar vanligtvis en kombination av den mekaniska, elektriska och elektroniska delen av en apparat eller anläggning, samt motsvarande applikationsprogramvara. För varje komponent väljs en programmodul som innehåller en fullständig beskrivning av gränssnittet för denna komponent enligt PROFINET-standarden. Dessa programmoduler används sedan för datakommunikation med enheterna.
Ethernet POWERLINK-protokollet från B&R
Powerlink-protokollet utvecklades av det österrikiska företaget B&R i början av 2000-talet. Det är ytterligare en implementering av realtidsprotokollet ovanpå Ethernet-standarden. Protokollets specifikation är tillgänglig och sprids fritt.
I Powerlink-teknologin används en mekanism som kallas blandad förfrågan, där all interaktion mellan enheterna delas upp i flera faser. Särskilt kritiska data överförs i den isokroniska utbytesfasen, för vilken den nödvändiga svarstiden ställs in. Övriga data sänds så mycket som möjligt i den asynkrona fasen.
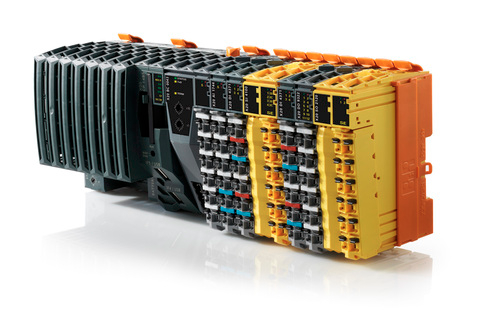
B&R-kontroller med en uppsättning I/O-moduler. Källa: br-automation.com
Protokollet implementerades ursprungligen ovanpå den fysiska nivån 100Base-TX, men senare utvecklades även en gigabitversion.
I Powerlink-protokollet används en mekanism för utbytesplanering. Ett visst märke eller styrmeddelande skickas till nätverket, och med hjälp av detta bestäms vilken enhet som för tillfället har tillåtelse att kommunicera. Vid varje given tidpunkt kan endast en enhet ha tillgång till kommunikationen.
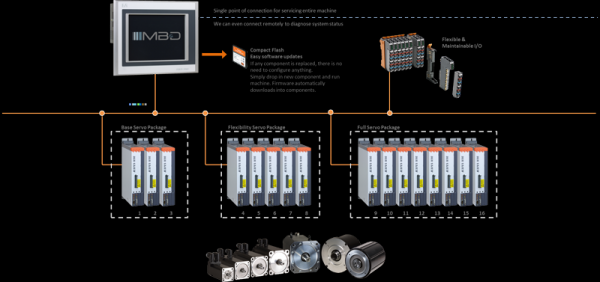
Schematiskt diagram över Ethernet POWERLINK-nätverket med flera noder.
I den isokroniska fasen skickar den frågande controllern sekventiellt förfrågningar till varje nod från vilken kritiska data behöver inhämtas.
Den isokrona fasen utförs, som redan nämnts, med en justerbar cykeltid. I den asynkrona utbytesfasen används IP-protokollstacken, där kontrollern begär icke-kritiska data från alla noder, som skickar svar så snart de får tillgång till sändningen i nätverket. Förhållandet mellan isokrona och asynkrona faser kan justeras manuellt.
Ethernet/IP-protokollet från Rockwell Automation
EtherNet/IP-protokollet utvecklades med aktivt deltagande av det amerikanska företaget Rockwell Automation år 2000. Det använder TCP- och UDP/IP-stacken och utökar den för användning inom industriell automation. Den andra delen av namnet, mot populär tro, står inte för Internet Protocol utan för Industrial Protocol. UDP/IP använder kommunikationsstacken för CIP (Common Interface Protocol), som även används i ControlNet/DeviceNet-nätverk och implementeras ovanpå TCP/IP.
Specifikationen för EtherNet/IP är offentlig och distribueras kostnadsfritt. Topologin för Ethernet/IP-nätverket kan vara godtycklig och inkludera ring, stjärna, träd eller bussen.
Förutom standardfunktionerna för HTTP-, FTP-, SMTP-protokollen, implementerar EtherNet/IP överföring av tid-kritiska data mellan den frågande kontrollern och in- och utmatningsenheterna. Överföring av icke-tid-kritiska data sker via TCP-paket, medan tid-kritisk leverans av cykliska styrdata sker genom UDP-protokollet.
För att synkronisera tiden i distribuerade system använder EtherNet/IP protokollet CIPsync, vilket är en utvidgning av kommunikationsprotokollet CIP.
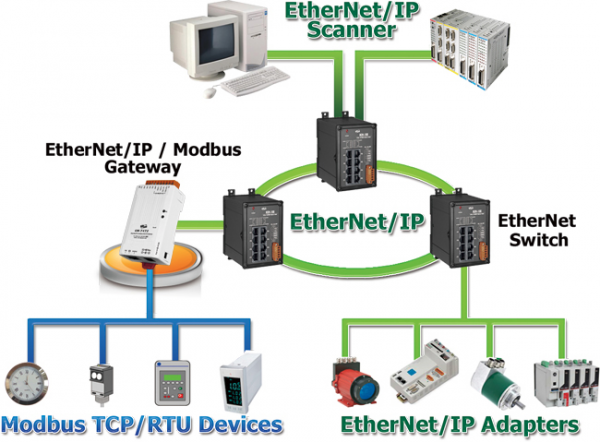
Schematisk bild av Ethernet/IP-nätverket med flera noder och anslutning av Modbus-enheter. Källa:
För att förenkla konfigurationen av EtherNet/IP-nätverket har de flesta standardautomationsenheter färdiga konfigurationsfiler.
Implementeringen av FBUS-protokollet av företaget Fastwel
Vi övervägde länge om vi skulle inkludera det ryska företaget Fastwel med sin inhemska implementation av industriellt protokoll FBUS i den här listan, men vi bestämde oss för att skriva några stycken för att bättre förstå realiteterna kring importsubstitution.
Det finns två fysiska implementationer av FBUS. En av dem är en buss där FBUS-protokollet fungerar ovanpå RS485-standarden. Dessutom finns det en FBUS-implementation inom industriellt Ethernet-nätverk.
FBUS är svårt att kalla för en snabb protokoll; svarstiden beror starkt på antalet I/O-moduler på bussen och växlingsparametrar, vilket vanligtvis ligger mellan 0,5 och 10 millisekunder. En underordnad FBUS-nod kan bara ha 64 I/O-moduler. För fältbussen får längden på kabeln inte överstiga 1 meter, därför kan man inte tala om distribuerade system. Eller snarare, det går, men bara vid användning av industriellt nätverk FBUS över TCP/IP, vilket innebär att avfrågningsförfarandet tar mycket längre tid. För att koppla moduler kan bussförlängningar användas, vilket gör att modulerna kan placeras bekvämt i automationsskåpet.
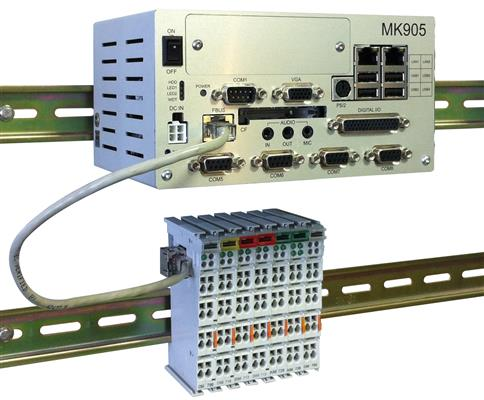
Fastwel-controller med anslutna I/O-moduler. Källa:
Totalt: hur allt detta används i praktiken i APU TP
Naturligtvis är mångfalden av moderna industriella dataöverföringsprotokoll mycket större än vad vi har beskrivit i denna artikel. Vissa är knutna till specifika tillverkare, medan andra är universella. Vid utformningen av automatiserade styrsystem (APU TP) väljer ingenjören de optimala protokollen med hänsyn till specifika uppgifter och begränsningar (tekniska och budgetmässiga).
Om man talar om spridningen av olika överföringsprotokoll kan man hänvisa till diagrammet från företaget HMS Networks AB, som illustrerar marknadsandelarna för olika kommunikationsteknologier i industriella nätverk.
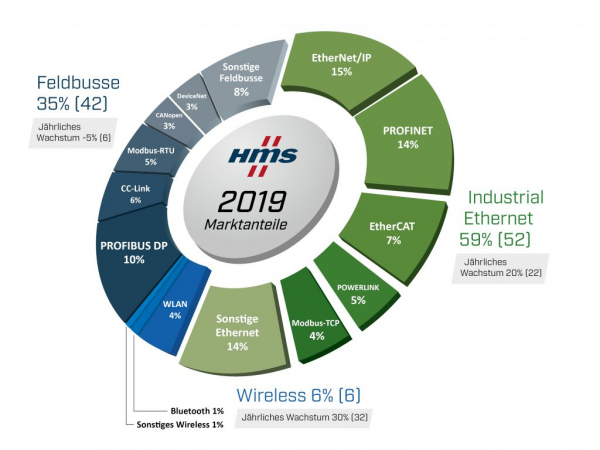
Källa:
Som visas i diagrammet har PRONET och PROFIBUS från Siemens en ledande ställning.
Intressant nog var det för 6 år sedan .
I tabellen nedan presenteras sammanfattande data för de beskrivna överföringsprotokollen. Vissa parametrar, som till exempel prestanda, uttrycks i abstrakta termer: hög / låg. Numeriska ekvivalenter kan hittas i artiklar om prestandaanalys.
| EtherCAT | POWERLINK | PROFINET | EtherNet/IP | ModbusTCP |
Fysisk nivå | 100/1000 BASE-TX | 100/1000 BASE-TX | 100/1000 BASE-TX | 100/1000 BASE-TX | 100/1000 BASE-TX |
Överföringshastighet | Länk (Ethernet-ramar) | Länk (Ethernet-ramar) | Länk (Ethernet-ramar), Nätverks-/transport (TCP/IP) | Nätverks-/transport (TCP/IP) | Nätverks-/transport (TCP/IP) |
Stöd för realtid | Ja | Ja | Ja | Ja | Ingen |
Performance | Hög | Hög | IRT – hög, RT – medel | Genomsnittlig | Låg |
Kabelns längd mellan noderna | 100 m | 100 m / 2 km | 100 m | 100 m | 100 m |
Överföringsfaser | Ingen | Isochronous + asynchronous | IRT – isokronisk + asynkron, RT – asynkron | Ingen | Ingen |
Antal noder | 65535 | 240 | TCP/IP-nätverkets begränsning | TCP/IP-nätverkets begränsning | TCP/IP-nätverkets begränsning |
Kolisionshantering | Ringtopologi | Takt-synkronisering, överföringsfaser | Ringtopologi, överföringsfaser | Switchar, stjärntopologi | Switchar, stjärntopologi |
Hot-swap | Ingen | Ja | Ja | Ja | Beroende på implementeringen |
Utrustningskostnader | Låg | Låg | Hög | Genomsnittlig | Låg |
Användningsområdena för de beskrivna utbytesprotokollen, fältbussarna och industriella nätverken är mycket varierande. Från den kemiska och bilindustrin till rymdteknik och elektronikproduktion. Snabbgående utbytesprotokoll efterfrågas i realtids positioneringssystem för olika enheter och inom robotik.
Och vilka protokoll har ni arbetat med och var har ni använt dem? Dela gärna era erfarenheter i kommentarerna. 🙂
Källa: habr.com
