

Hej.
I den här artikeln vill jag beskriva processen för att montera min första robot med Arduino. Materialet kommer att vara användbart för andra nybörjare som jag, som vill konstruera en slags "självgående vagn". Artikeln är en beskrivning av arbetsstegen med mina tillägg om olika detaljer. Länken till den slutgiltiga koden (förmodligen inte den mest perfekta) ges i slutet av artikeln.
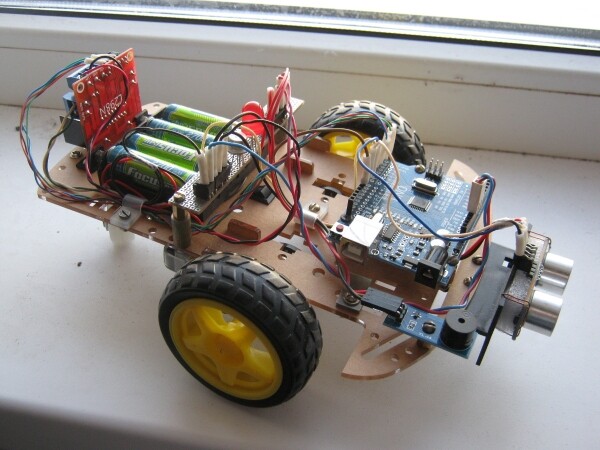
Jag involverade så mycket som möjligt min son (8 år). Vad som fungerade med honom och vad som inte gjorde det har jag avsatt en del av artikeln till, kanske någon kan dra nytta av det.
Allmän beskrivning av roboten
Först några ord om själva roboten (idé). Att bygga något typiskt i början kändes inte särskilt intressant. Samtidigt var uppsättningen av komponenter ganska standard — chassi, motorer, ultraljudssensor, linjesensor, LED-lampor, pipa. Från detta "soppa-set" skapades en robot som bevakar sitt territorium. Den åker mot en inkräktare som korsar linjen av cirkeln, och återvänder sedan till centrum. Men i denna variant behövdes en ritad linje, plus extra matematik för att ständigt hålla sig inom cirkeln.
Därför, efter att ha tänkt en stund, ändrade jag lite på idén och bestämde mig för att bygga roboten "jägare". I början snurrar den kring sin egen axel för att välja ett närstående mål (en människa). Om "bytet" upptäcks, tänder "jägaren" blinkande ljus och siren, och börjar åka mot den. När personen går undan eller springer iväg, väljer roboten ett nytt mål och förföljer det, och så vidare. Sådan en robot behöver ingen avgränsad cirkel och kan fungera på öppet territorium.
Som ni ser påminner detta mycket om spelet "tag". Även om roboten i slutändan inte blev tillräckligt snabb, interagerar den ärligt med de människor som omger den. Detta tycker barn särskilt om (ibland känns det som om de nästan kommer att trampa på den, och hjärtat slår lite snabbare ...). Jag tror att för att främja teknisk byggande är detta en bra lösning.
Robotens struktur
Så, vi har kommit överens om idén, låt oss gå vidare till komponeringen. Lista över element bildas utifrån vad roboten ska kunna göra. Här är allt ganska uppenbart, så låt oss titta på numreringen:
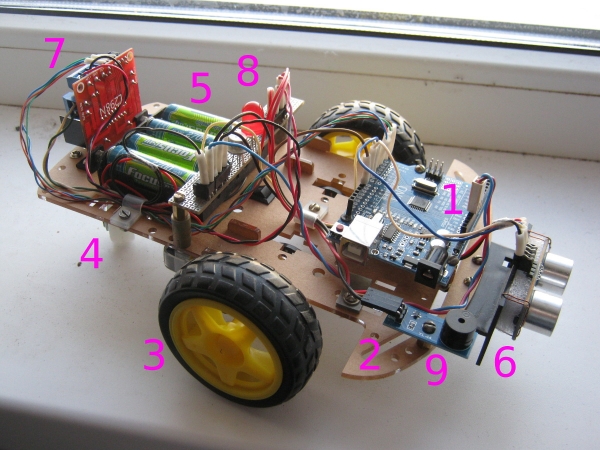
Robotens "hjärna" är Arduino Uno-kortet (1); den ingick i ett kit beställt från Kina. För våra behov är den fullt tillräcklig (vi fokuserar på antalet använda pinnar). Från samma kit tog vi en färdig chassi (2) som har två drivhjul (3) och ett bakhjul (fritt roterande) (4). I kitet fanns också en färdig batterihållare (5). Framme på roboten finns en ultrasensordetektor (HC-SR04) (6), bak finns motorstyrningsenheten (L298N) (7), i mitten sitter en blinkande LED (8) och något vid sidan om finns en högtalare (9).
Under monteringssteget kollar vi:
— att allt får plats
— att det är balanserat
— att det är rationellt placerat
Delvis har våra kinesiska kollegor redan gjort detta åt oss. Den tunga batterihållaren sitter i mitten, och ungefär under den står drivhjulen. Alla andra kort är lätta, de kan placeras runt om.
Nyanser:
- Chassit i kitet har många fabriksborningar, men jag har fortfarande inte förstått logiken i dem. Motorerna och batteriblocket fästes utan problem, men sedan började "justeringen" med borrning av nya hål för att fästa det eller det kortet.
- De mässingsstolpar och övrigt fäste jag hittade i gömmorna har verkligen varit till stor hjälp (ibland fick jag improvisera).
- Jag ledde varje leda från korten genom klämmor (hittade också dessa i gömmorna). Mycket praktiskt, alla kablar ligger fint och hänger inte.
Separata block
Nu går jag igenom blocken och berättar mer om varje.
Batterihållare
Det är självklart att roboten behöver en bra energikälla. Alternativen kan vara olika, jag valde en med 4 AA-batterier. Tillsammans ger de ungefär 5 V, och denna spänning kan direkt matas in på 5V-pinnen på Arduino-kortet (utan att gå igenom regleraren).
Visst fanns det en viss försiktighet, men detta är en fullt fungerande lösning.
Eftersom kraft behövs överallt har jag för enkelhetens skull gjort två anslutningar i robotens mitt: en som "delar" jord (till höger) och en annan — 5 V (till vänster).
Motorer och styrdon
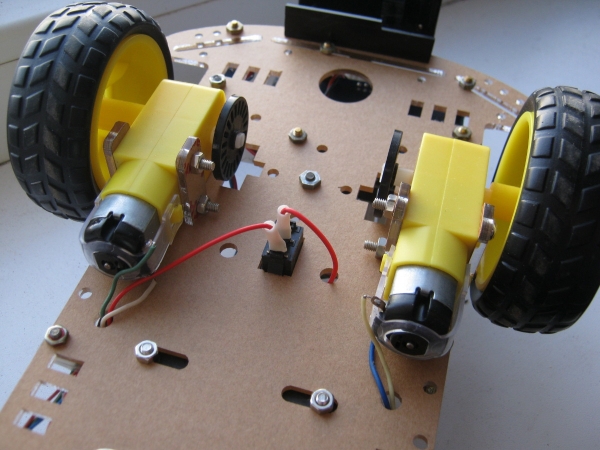
Först om motorfästet. Fästet är fabriksmonterat, men gjort med stora toleranser. Med andra ord kan motorerna "vicka" några millimeter åt vänster och höger. För vår uppgift är detta inte kritiskt, men det kan påverka någonstans (roboten kan börja driva åt sidan). Jag har för säkerhets skull ställt motorerna helt parallellt och fixerat dem med lim.
För att styra motorerna, som jag nämnde tidigare, används en L298N-drivrutin. Enligt dokumentationen har den tre pinnar för varje motor: en för att justera hastigheten och två pinnar för rotationsriktningen. Här finns en viktig punkt. Det visar sig att om strömspänningen är 5 V så fungerar hastighetsregleringen helt enkelt inte! Antingen snurrar den inte alls, eller så snurrar den på max. En sådan egenskap som gjorde att jag "förlorade" ett par kvällar. Till slut hittade jag en hänvisning någonstans på ett forum.
Överhuvudtaget behövde jag låg rotationshastighet vid robotens svängning - så att den hade tid att skanna omgivningen. Men eftersom det inte gick att genomföra med den idén, var jag tvungen att göra på ett annat sätt: liten svängning - stopp - svängning - stopp och så vidare. Återigen, inte så elegant men fullt fungerande.
Jag lägger till här att efter varje förföljelse väljer roboten en slumpmässig riktning för den nya svängningen (medurs eller moturs).
Ultraljudssensor
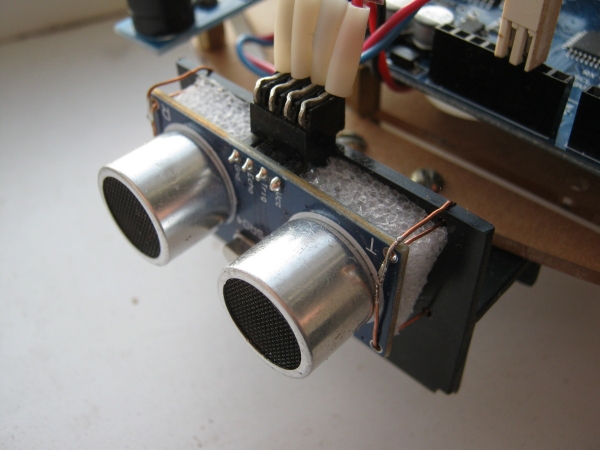
Ännu en pryl där jag fick leta efter en kompromisslösning. Ultraljudssensorn ger instabila värden på verkliga hinder. Egentligen var det förväntat. Den fungerar perfekt på tävlingar där det finns släta, jämna och vinkelräta ytor, men om någon svänger framför den - då måste ytterligare behandling införas.
Som sådan behandling installerade jag för tre mätningar. Baserat på tester på riktiga barn (ingen barn skadades under testerna!) visade det sig vara helt tillräckligt för att normalisera data. Fysiken här är enkel: vi har signaler som reflekteras från önskade objekt (som ger det önskade avståndet) och de som reflekteras från mer avlägsna, till exempel väggar. De senare består av slumpmässiga utslag i mätningarna av typen 45, 46, 230, 46, 46, 45, 45, 310, 46… Det är just dessa som medelvärdesfiltret sorterar bort.
Efter all behandling får vi avståndet till det närmaste objektet. Om det är mindre än en viss tröskelvärde — då slår vi på larmet och åker direkt till "överträdaren".
Blinkers och siren
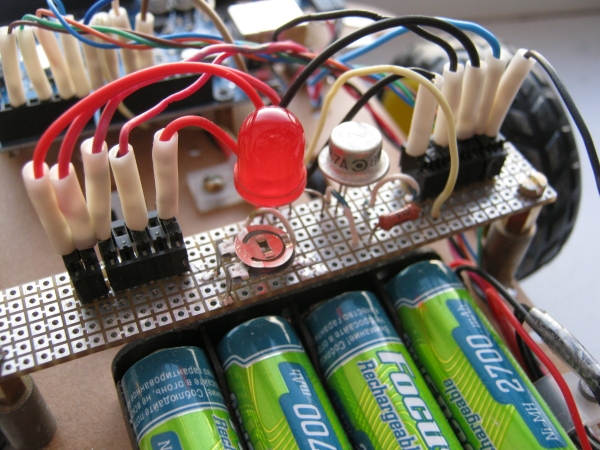
Kanske de enklaste elementen av allt som nämnts. De syns på bilderna ovan. Det finns inget att säga om hårdvaran här, så låt oss nu gå vidare till koden.
Styrprogrammet
Jag ser ingen mening med att detaljerat skriva koden, de som behöver den — länken finns i slutet av artikeln, där är allt ganska läsbart. Men det skulle vara bra att förklara den övergripande strukturen.
Det första som jag var tvungen att tänka på: roboten är en realtidsenhet. Måste säga att jag kom ihåg detta, för jag har alltid sysslat med elektronik. Så, glöm nu omedelbart bort anropet delay(), som många gillar att använda i exempel-skissar, och som helt enkelt "fryser" programmet under den angivna tidsperioden. Istället, som erfarna personer rekommenderar, inför timer för varje block. Har den nödvändiga tidsperioden gått — utför åtgärden (öka ljusstyrkan på LED:en, slå på motorn och så vidare).
Timrarna kan vara kopplade till varandra. Till exempel fungerar summern synkront med blinkern. Detta förenklar programmet något.
Naturligtvis delar vi upp allt i separata funktioner (blinker, ljud, sväng, köra framåt och så vidare). Om man inte gör det, blir det svårt att reda ut vad som är vad senare.
Pedagogiska nyanser
Allt det som har beskrivits ovan gjorde jag på min fritid på kvällarna. I lugnt tempo spenderade jag ungefär tre veckor på roboten. Vid det här laget skulle man kunna vara klar, men jag lovade också att berätta om arbetet med barnet. Vad kan utföras i den åldern?
Arbeta enligt instruktioner
Vi testade varje komponent separat — lysdioder, summer, motorer, sensorer osv. Det finns många färdiga exempel — vissa direkt i utvecklingsmiljön, andra kan hittas på internet. Detta är onekligen glädjande. Vi tar koden, ansluter komponenten, ser till att den fungerar, därefter anpassar vi den till vår uppgift. Anslutningarna enligt schemat och under min kontroll gör barnet själv. Det är bra. Att kunna arbeta tydligt enligt instruktioner är också en färdighet som behövs.
Arbetsordning ("från det enskilda till det allmänna")
Det här är en komplex punkt. Man måste vänja sig vid att ett stort projekt ("bygga en robot") består av små uppgifter ("koppla sensorn", "koppla motorerna"…), och de i sin tur består av ännu mindre steg ("hitta programmet", "koppla kretskortet", "ladda upp programvaran"…). Genom att utföra någorlunda förståeliga uppgifter på lägre nivå "stänger" vi uppgifter på mellan nivå, och därifrån växer det fram ett gemensamt resultat. Jag har förklarat, men jag tror att insikten kommer att dröja ett tag. Troligen kommer den vid tonåren.
Montering
Borrning, gängor, skruvar, muttrar, lödning och lukten av harts — hur skulle vi klara oss utan det. Barnet har fått grundläggande färdigheten "Arbeta med lödkolv" — vi lyckades löda några kopplingar (jag hjälpte lite, ska jag erkänna). Glöm inte säkerhetsinstruktionerna.
Datorarbete
Programmet för roboten skrev jag, men jag lyckades faktiskt nå några sidoresultat.
Första: engelska. I skolan började de precis, så vi "slitigt" gick igenom vad pishalka, migalka, yarkost och annan translitterering betyder. Vi förstod åtminstone det. Jag valde medvetet att inte använda engelska ord som vi ännu inte har nått upp till.
Andra: effektivt arbete. Vi lärde oss heta tangentkombinationer för att snabbt utföra typiska operationer. Periodiskt, när vi skrev programmet, bytte vi platser, och jag sa vad som behövde göras (ersättning, sökning etc.). Jag var tvungen att upprepa om och om igen: "markera med dubbelklick", "håll ner Shift", "håll ner Ctrl" och så vidare. Inlärningsprocessen här är inte snabb, men jag tror att färdigheterna gradvis kommer att lagras "i bakhuvudet".
Dolt innehållDu kanske tycker att det ovanstående är nästan självklart. Men ärligt talat fick jag i höst leda datavetenskap i nionde klass i en skola. Det är fruktansvärt. Eleverna har ingen aning om sådana elementära saker som Ctrl + Z, Ctrl + C och Ctrl + V, att markera text med nedtryckt Shift eller dubbelklicka på ett ord och så vidare. Detta trots att de har haft tre års datavetenskapsundervisning... Dra själva slutsatsen.
Tredje: blindskrift. Jag lät barnet skriva kommentarerna i koden (låt honom träna). Vi såg till att han började med rätt handställning så att fingrarna långsamt kom ihåg tangenternas placering.
Som ni ser har vi fortfarande bara just börjat. Färdigheter och kunskaper kommer vi att finslipa vidare, de kommer att komma till nytta i livet.
Förresten, angående framtiden…
Vidare utveckling
Robot var klar, åker runt, blinkar och piper. Vad kommer nu? Inspirerade av vad vi har uppnått planerar vi att fortsätta utveckla den. Vi har en idé om att göra fjärrkontroll — likt en månlandare. Det skulle vara intressant att, från en slags kontrollpanel, styra rörelsen av en robot som åker på helt annan plats. Men det får bli en annan historia…
Och i slutet, själva hjältarna i denna artikel (video vid klick):
Tack för uppmärksamheten!
→
Källa: habr.com
