

Den dagen jag har längtat efter har äntligen kommit, när jag kan presentera denna utveckling. Projektet startades exakt ett år sedan, den 1 september 2018, åtminstone i den första commit har just det datumet.
Passagerartåg vid stationen Rostov Glavny (klickbart)
Vad är RRS? Det är en öppen, plattformsoberoende simulator för rullande materiel med spårvidd 1520 mm. Läsaren ställer med rätta frågan: "Vänta lite, vad är syftet med detta projekt, när det finns så många järnvägssimulatorer, både kommersiella och öppna?" För svar på denna fråga föreslår jag att du kollar under kat
Projektets historia
En gång för länge sedan, år 2001, såg , vilket födde en stor gemenskap av järnvägssimulerare i vårt land. Under de år som detta projekt existerade (tills Microsoft övergick till mer intressanta projekt för dem, såsom att sätta Nokia i konkurs osv.) blev projektet beväpnat med massor av tillägg: rutter, rullande materiel, scenarier.
Baserat på MSTS skapades i tur och ordning flera andra projekt, såsom , och andra tillägg och derivat. Det uppstod även kommersiella projekt, såsom den berömda Och allt skulle vara bra, men många tågtransportentusiaster är missnöjda med dessa produkter av fullt objektiva skäl – de speglar inte alls specifikationen av den inhemska rullande materielen som används och utvecklas i det post-sovjetiska rummet. Detta blir särskilt tydligt när man ser på hur tågbromsar implementeras – ingen av de nämnda projekten har och kommer att ha en korrekt implementation av de automatiska bromsarna i Matrosov-systemet.
År 2008 dök ett annat projekt upp – , utvecklad av Vyacheslav Usov. Projektet är anmärkningsvärt för att det beaktar och åtgärdar de tidigare nämnda bristerna, och det är initialt inriktat på rullande materiel för den ryska spårvidden. Men det finns en stor "men" – projektet är proprietärt och stängt, och arkitektoniskt tillåter det inte införandet av egen rullande materiel.
Själv började jag med järnvägstemat år 2007 när jag började arbeta på , i tjänst som forskarassistent och efter att ha försvarat min doktorandavhandling 2008 — som senior forskare. Det var då jag blev bekant med de senaste framstegen inom järnvägssimulatorspel. Det jag såg tilltalade mig inte, och projektet ZDSimulator fanns ännu inte då. I framtiden, driven av min passion för dynamik i rullande materiel, gick jag till Rostov State Transport University () med ämnet för min doktorsavhandling om bromsdynamik för godståg. Idag leder jag utvecklingen av simulatorer för järnvägstransport vid vårt universitet och undervisar i ämnen på avdelningen för "Dragande rullande materiel".
I samband med allt ovanstående föddes idén att skapa en simulator som skulle ge utvecklaren av tillägg full kontroll över de fysiska processer som pågår i det rullande materiel. Liknande rymdsimulatorn Orbiter, för vilken jag tidigare utvecklade ett tillägg i form av en familj av bärraketer baserade på R-7. För ett år sedan tog jag mig an detta arbete och kastade mig huvudstupa in i det. Den 26 december 2018 såg denna .
Mitt arbete blev uppmärksammat av entusiaster, och den välkända personen inom järnvägssimulerare, skaparen av visuellt innehåll för ZDsimulator, erbjöd mig hjälp och samarbete för den fortsatta utvecklingen av projektet. Senare anslöt sig ytterligare en utvecklare till oss — ), skaparen av rutter för ZDsimulator. Vårt gemensamma arbete ledde till vår första release. I videon — en översikt av hur spelet ser ut i sin första release.
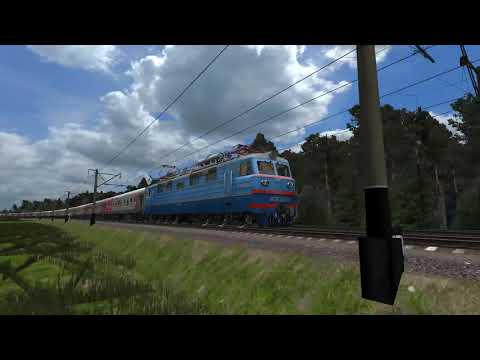
Funktioner i simulatorn RRS
Först och främst är det — en öppen programvaruarkitektur. För att inte ens nämna att koden för simulatorn är öppen, finns det en API och SDK inriktad på utvecklare av tredjeparts tillägg till den. Inträdeströskeln är ganska hög — grundläggande färdigheter i C++ krävs. Simulatorn är skriven just i det, med användning av kompilatorn GCC och dess variant MinGW för Windows-operativsystemet. Dessutom är det önskvärt att utvecklaren är bekant med Qt-ramverket, eftersom många koncept från det ligger till grund för spelets arkitektur.
Men med rätt flit och vilja öppnar detta projekt enorma möjligheter för tilläggsutvecklare. Rullande utrustning implementeras i form av moduler baserade på dynamiska bibliotek. Den huvudsakliga strukturella enheten i simulatorn är rullande enhet, eller rullande enhet (RE) – vagn (icke-motoriserad eller i en motorvagnståg) eller sektion av lokomotiv. API:et ger möjlighet att ställa in det vridmoment som appliceras på hjulaxlarna för RE, och i svar får man hjulaxlarnas vinkelhastighet samt externa parametrar, såsom spänning och typ av ström i kontaktledningen. Simulatorn känner inte till något annat och vill inte veta något mer, vilket lämnar fysiken för det interna utrustningens arbete till utvecklaren av det specifika lokomotivet eller vagnen.
Det är inte svårt att lista ut att ett sådant relativt lågnivå tillvägagångssätt möjliggör att realisera även de minsta nyanserna i lokomotivets schema. Dessutom ingår en uppsättning standardutrustning i simulatorn, som installeras på inhemsk rullande utrustning: lokförarens tågkran nr 395, luftfördelare nr 242, kran för hjälpbromsen nr 254 och andra komponenter av bromsutrustningen. Utvecklaren av tillägget behöver bara koppla dessa komponenter i det pneumatiska schemat för det specifika lokomotivet eller vagnen. Dessutom finns det ett API för att skapa egna utrustningsblock.
Arkitektoniskt är RRS byggt på interaktionen mellan två huvudsakliga processer
- simulator – en fysisk motor för tågdynamik TrainEngine 2. Den realiserar fysiken för tågtransporten med hänsyn till mängder av externa faktorer, inklusive interaktionen mellan rullande enheter via kopplingsutrustning, och hanterar data som kommer från externa moduler som implementerar fysiken för rullande utrustningens arbete
- viewer – ett grafiskt subsystem som utför visualisering av tågets rörelse, byggt på en grafisk motor
Dessa delsystem är i interaktion med varandra via delat minne, som implementeras med klassen QSharedMemory från Qt-ramverket. De första demoversionerna använde IPC baserat på sockets, och i framtiden planeras en återgång till denna teknik, med tanke på att vissa delar av simuleringen behöver förbättras och framtida behov. Övergången till delat minne var på ett sätt en nödvändig åtgärd som nu är föråldrad.
Jag kommer inte att beskriva detaljerna - många av de dramatik som präglat utvecklingen av detta projekt har redan beskrivits i mina publikationer på resursen, särskilt har jag ett ganska omfattande , som just har växt fram ur praktiken av att arbeta med detta projekt.
I projektet är inte allt så smidigt som man önskat. Specifikt är den grafiska delsystemet långt ifrån perfekt när det kommer till renderingens kvalitet, och dessutom lämnar simuleringens prestanda mycket att önska. Denna version har ett mål - att introducera gemenskapen av järnvägsentusiaster för projektet, skissa på dess möjligheter och äntligen skapa en öppen, plattformsoberoende järnvägssimulator med ett avancerat API för utvecklare av tillägg.
Framtidsutsikter
Framtiden beror på er, våra kära framtida användare och utvecklare. Projektet är öppet, det finns , var man kan ladda ner simulatorn, med , vars samling kontinuerligt kommer att utökas. Det finns projektet, , och , där man kan få den mest detaljerade rådgivningen och hjälpen.
Tack för uppmärksamheten!
Källa: habr.com
