

Utvecklare från Google har tillsammans med ingenjörer från MIT, Columbia och Princeton skapat den robotiska mekaniska handen TossingBot, som kan fånga slumpmässigt utvalda småföremål och kasta dem i en behållare.
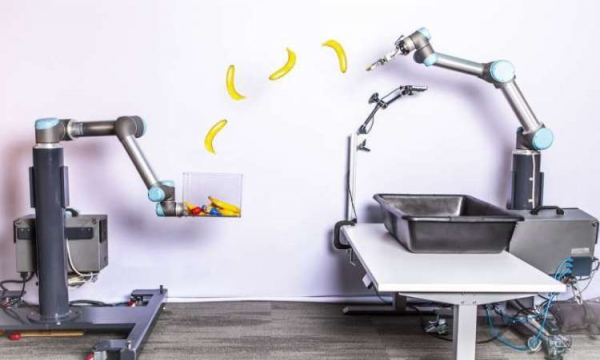
Projektets författare säger att de fick kämpa mycket för att skapa roboten. Med hjälp av en speciell manipulator kan den inte bara fånga slumpmässiga föremål utan också kasta dem exakt i behållarna. Det påpekas att valet av föremål medför vissa svårigheter för att utföra vidare åtgärder. Innan kastet äger rum måste mekanismen bedöma formen och vikten av föremålet. Efter att dessa operationer har utförts omvandlas det fattade beslutet till handling, vilket resulterar i att det fångade objektet skickas till behållaren. Forskare ville att TossingBot skulle kasta föremål på ett sätt som liknar hur en vanlig människa gör det.
Den slutgiltiga mekanismen liknar visuellt de robotiska händer som används på monteringslinjer för bilar. I aktion är roboten kapabel att böja armen, ta ett av föremålen ur en låda, bedöma dess vikt och form, och överföra det till ett av behållarens fack, som bestäms som målet. För att uppnå det önskade resultatet har utvecklarna lärt TossingBot att skanna föremål, identifiera deras egenskaper, slumpmässigt välja objekt och sedan fånga målet. Maskininlärning tillämpades för att den mekaniska handen skulle kunna avgöra med hur mycket kraft och i vilken bana den skulle kasta föremålet baserat på de insamlade uppgifterna.
Testningen visade att roboten lyckas fånga föremålet i 87 % av fallen, medan noggrannheten för de efterföljande kasten är 85 %. Intressant nog kunde ingenjörerna inte reproducera TossingBots kastnoggrannhet genom att själva kasta föremålen i behållaren.
Källa: 3dnews.ru
